EN
Desain Anti-Slip Apa yang Diadopsi oleh Mesin Pemotong Rumput Beroda Tread dengan Kendali Jarak Jauh?
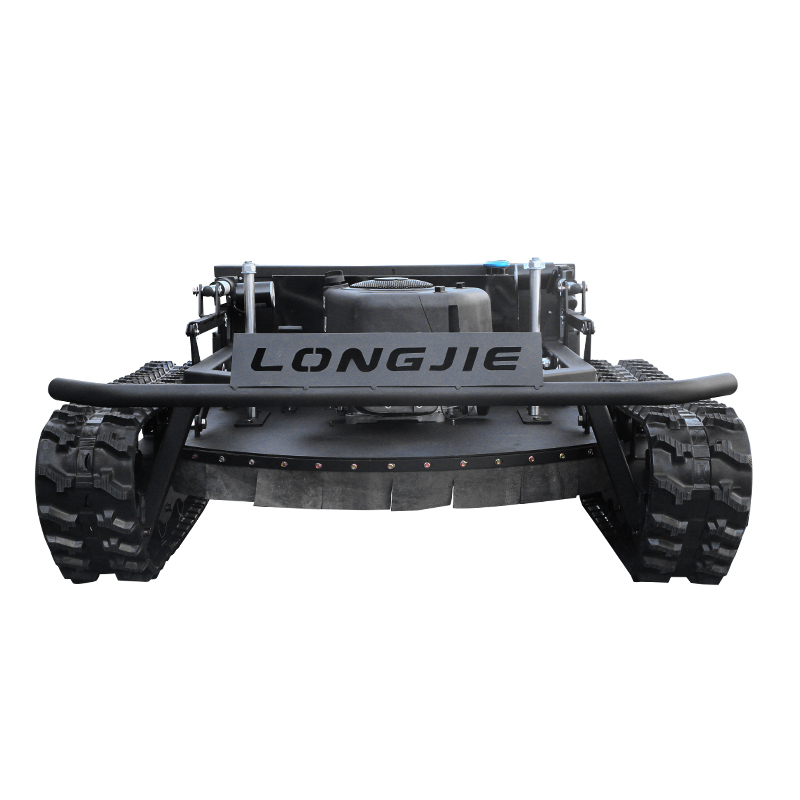
Amesin pemotong rumput beroda sering dipilih untuk lereng curam, barisan kebun buah, rumput kasar, dan permukaan tanah lembap karena sistem pergerakannya menyebarkan traksi sepanjang area kontak yang lebih panjang dibandingkan tata letak roda konvensional. Namun, istilah “beroda tread” tidak menjamin bahwa suatu mesin akan tetap stabil di semua medan. Hasil anti-slip dicapai melalui beberapa pilihan desain yang saling bekerja sama: geometri roda tread, tekanan tapak terhadap tanah, keseimbangan, pengendalian penggerak, serta cara operator merencanakan pekerjaan.
Saat mengevaluasi sebuah mesin pemotong rumput beroda tread dengan kendali jarak jauh , akan lebih membantu jika Anda melihat lebih jauh dari kata "crawler." Pertanyaan praktisnya adalah apakah mesin tersebut mampu mempertahankan gerakan terkendali di permukaan, vegetasi, tingkat kelembapan, dan kemiringan yang memang Anda rencanakan untuk dipotong.
Mengapa sistem pelacak (track) membantu mesin pemotong rumput berpelacak mengurangi selip
Fitur utama pengurangan selip pada mesin pemotong rumput beroda adalah sistem pelacak (track) kontinu. Alih-alih menumpukan beban mesin pada beberapa titik kontak ban, setiap pelacak (track) menempelkan sabuk yang lebih panjang ke permukaan. Jejak kontak yang lebih luas ini dapat mengurangi tekanan lokal terhadap tanah serta menciptakan lebih banyak peluang bagi tonjolan (lug) pelacak untuk menggenggam rumput, tanah, atau permukaan tidak rata.
Sistem pelacak (track) khas juga melingkar di sekitar roda penggerak (drive wheel) dan roda penegang (idler wheel). Menjaga ketegangan sabuk secara tepat membantunya mengikuti roda-roda tersebut tanpa kendur berlebihan, sementara pola tonjolan (lug pattern) dirancang agar mampu mencengkeram permukaan yang lebih lunak atau tidak rata. Dalam praktiknya, daya cengkeram yang efektif bergantung pada kondisi: tanah kering padat, kerikil longgar, tanah liat basah, tutupan daun, dan rumput yang telah rata tidak memberikan hambatan yang sama.
Hasil pencarian untuk mesin pemotong rumput komersial berbantalan lereng umumnya menyoroti jejak karet dan titik pusat gravitasi rendah sebagai kombinasi yang mendasari traksi mereka di medan tidak rata. Prinsip desain ini memang berguna, namun bukan penilaian kinerja universal. Bahan jejak, bentuk tonjolan (lug), lebar jejak, pengaturan ketegangan, serta kondisi keausan semuanya memengaruhi cara kerja spesifik suatu mesin.
Titik pusat gravitasi rendah mendukung stabilitas, bukan hanya traksi
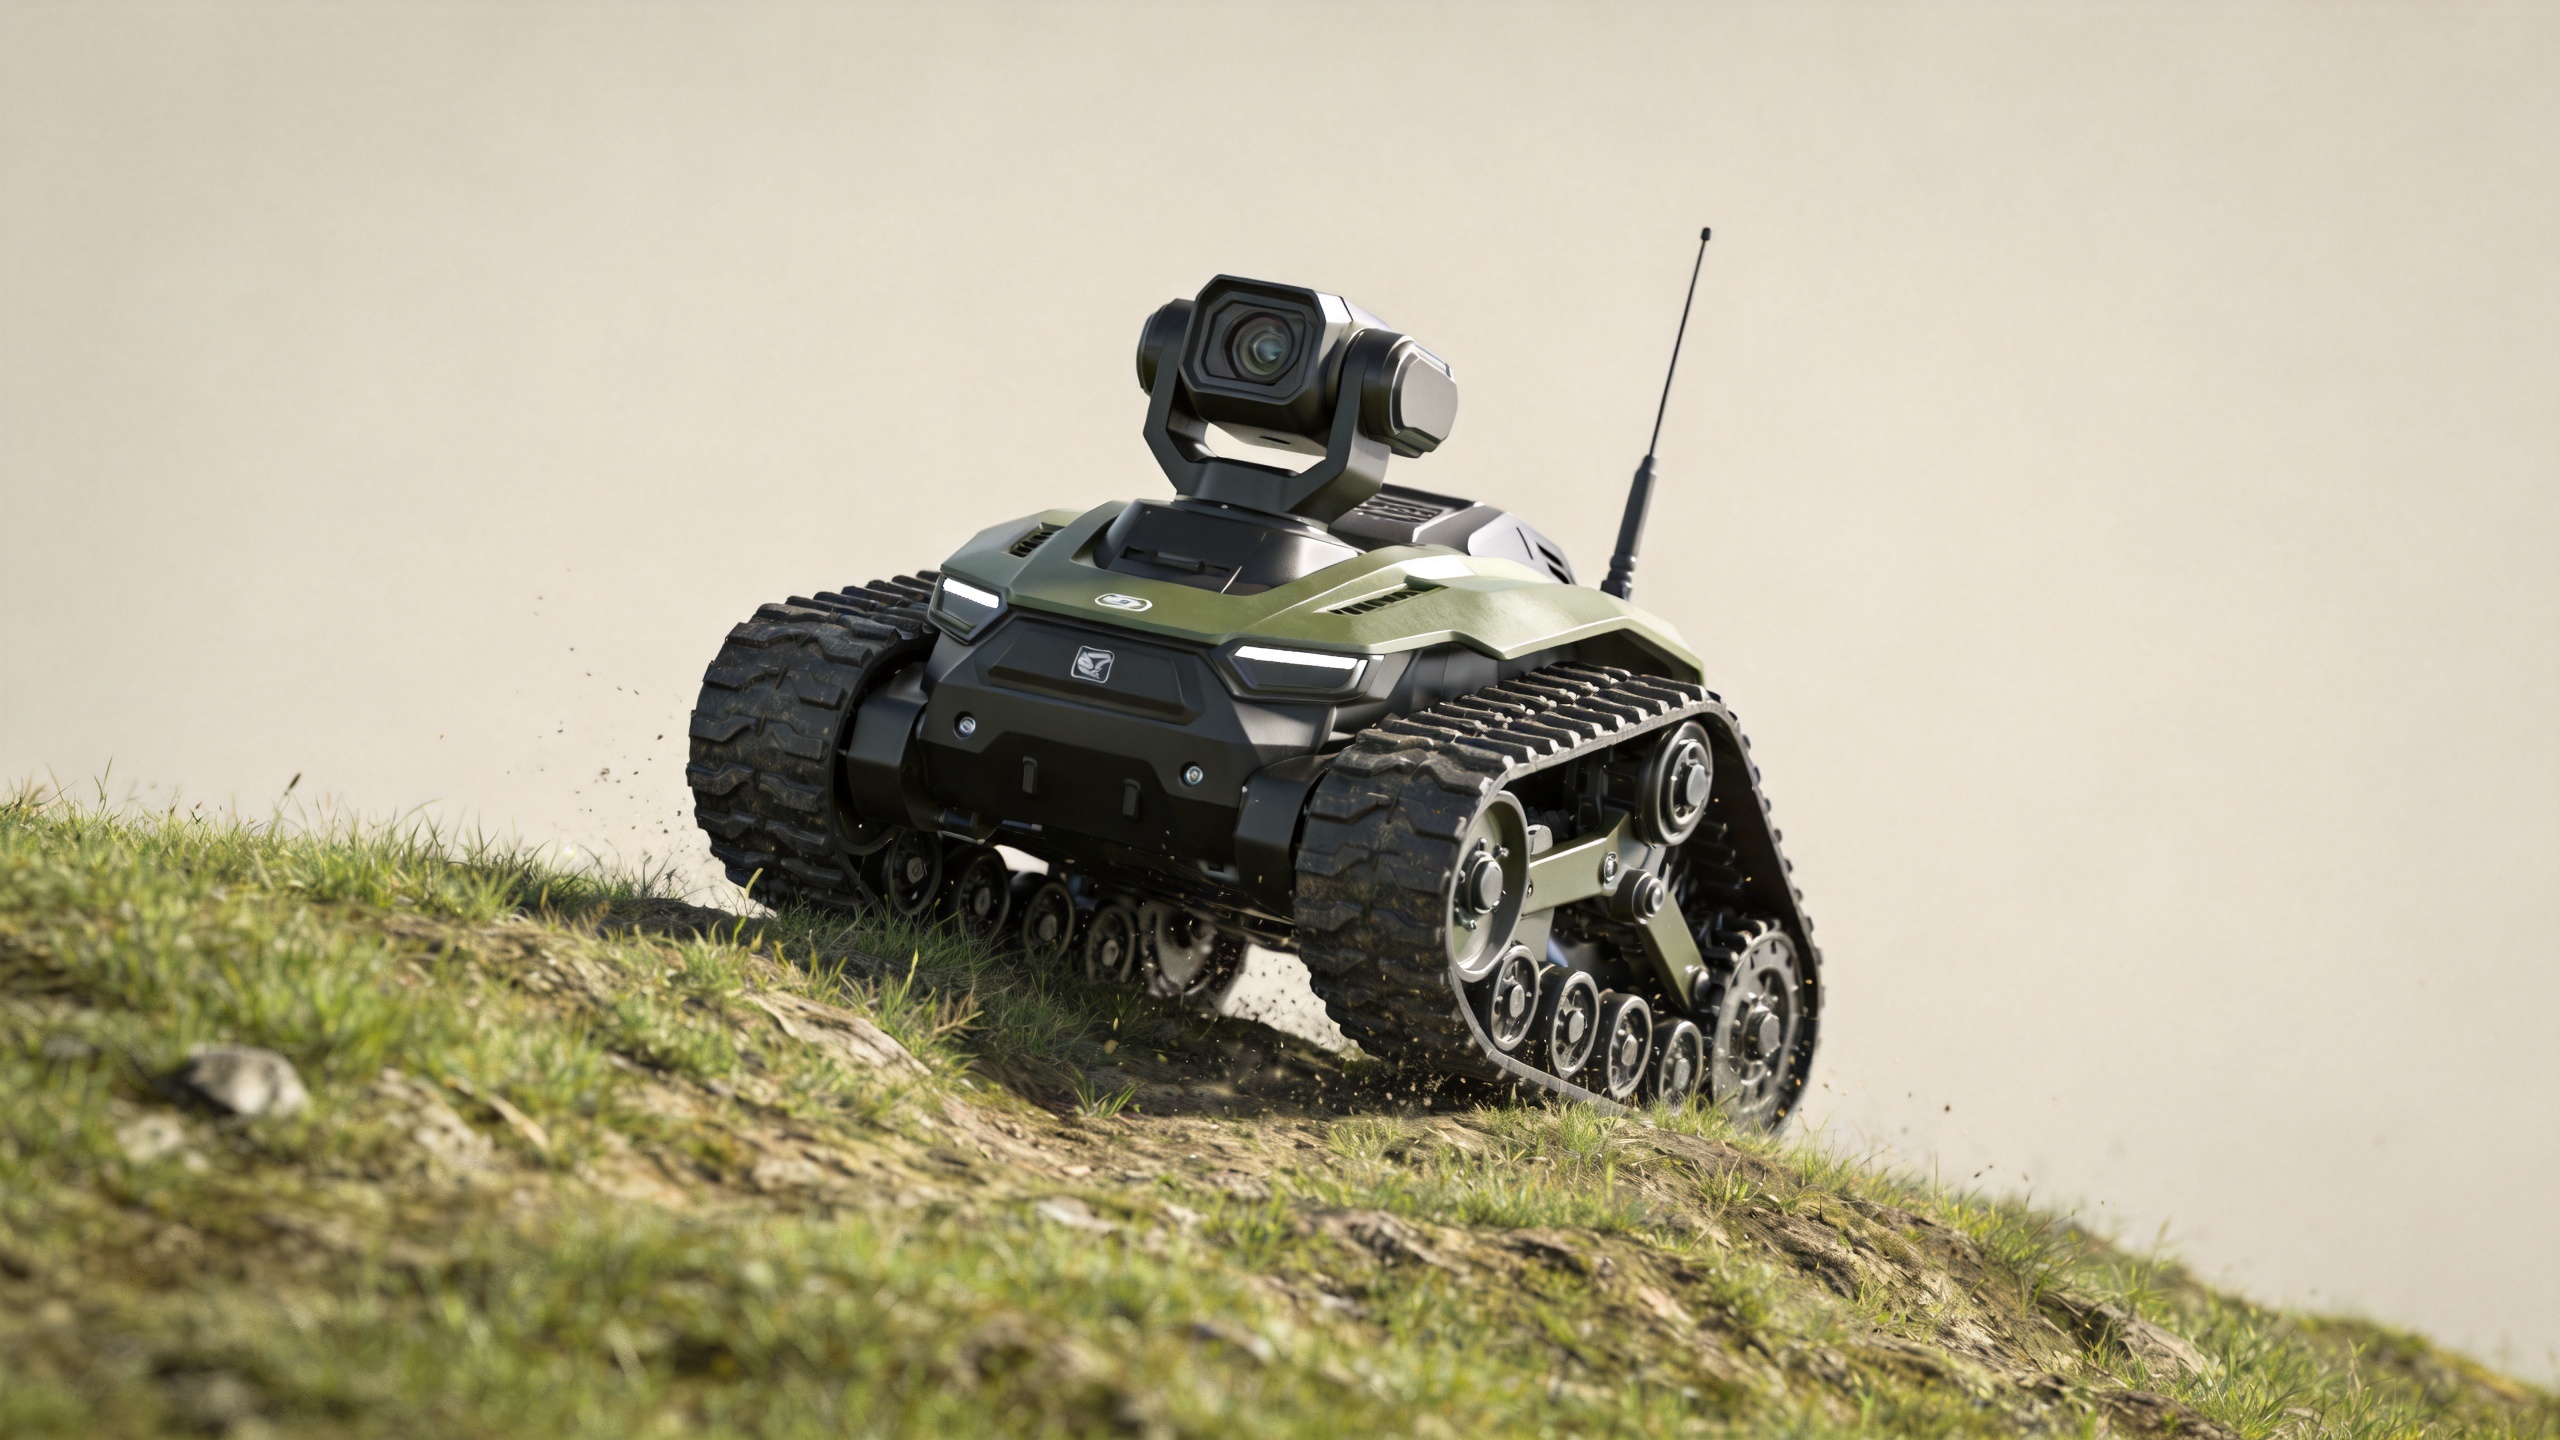
Cengkeraman yang baik saja tidak menjamin operasi di lereng menjadi aman. Suatu mesin pemotong rumput beroda juga memerlukan distribusi bobot yang stabil. Perancang umumnya memposisikan komponen berat serendah dan sepusat mungkin secara praktis, sehingga dapat mengurangi kecenderungan mesin terguling ke depan (pitch) atau terguling ke samping (roll) saat sudut kemiringan tanah berubah.
Untuk mesin pemotong rumput beroda tread dengan kendali jarak jauh , posisi jejak yang lebar dan sasis berprofil rendah dapat membantu mesin terasa lebih stabil di permukaan tanah bergelombang. Namun, stabilitas tetap bersyarat. Parit tersembunyi, kemiringan samping mendadak, tepi jalan yang lunak, atau gundukan vegetasi yang menonjol dapat menggeser jalur beban efektif secara cepat. Oleh karena itu, manual mesin—bukan klaim daring atau perkiraan visual—harus menjadi acuan utama untuk menentukan kemiringan serta arah pergerakan yang diizinkan.
Detail desain trek yang perlu diperiksa
Saat membandingkan mesin pemotong berbasis trek, mintalah informasi terdokumentasi dari pemasok mengenai komponen penggeraknya, bukan hanya mengandalkan bahasa penjualan umum. Detail berikut sangat relevan:
- Lebar trek dan panjang kontak: jejak yang lebih lebar atau lebih panjang mungkin mendistribusikan beban secara berbeda, namun pilihan yang tepat tergantung pada kekuatan daya dukung tanah dan perilaku putar yang dibutuhkan.
- Pola tonjolan dan komposisi karet: pola tonjolan harus sesuai dengan campuran rumput, tanah, dan serpihan yang diperkirakan; tonjolan yang aus atau terkompaksi dapat mengurangi daya cengkeram efektif.
- Tegangan dan panduan: tegangan yang tepat dan komponen pemandu yang sejajar dengan benar membantu rel berjalan secara dapat diprediksi. Terlalu kencang atau terlalu kendur harus ditangani sesuai petunjuk servis pabrikan.
- Jarak bebas sasis: jarak bebas yang cukup dapat membantu mencegah akumulasi vegetasi atau material longgar di bawah mesin serta perubahan keseimbangan mesin.
- Kontrol penggerak kiri-kanan: kontrol yang halus dan proporsional dapat membantu menghindari masukan kemudi mendadak yang mengganggu permukaan atau melepaskan beban di satu sisi mesin.
Tidak ada item ini yang boleh diperlakukan secara terpisah. Rel lebar dengan perencanaan lokasi yang buruk tetap bisa meluncur, dan sasis yang seimbang dengan baik tidak mampu mengkompensasi permukaan yang jenuh, tidak stabil, atau melampaui batas maksimal yang dinyatakan untuk model tersebut.
Cara pengendali jarak jauh berkontribusi terhadap strategi anti-selip
Pengoperasian jarak jauh tidak menciptakan traksi secara langsung. Nilai utamanya terletak pada kemampuan operator untuk tetap berada di luar jalur langsung mesin sambil mengamati mesin pemotong rumput beroda dan medan. Di atas lereng atau di sekitar rintangan, pemisahan tersebut dapat memudahkan pemilihan posisi pengamatan yang lebih aman serta berhenti sebelum mesin mencapai area bermasalah.
Namun, mesin pemotong rumput bertenaga remote control berjenis crawler tetap memerlukan jarak pandang langsung, jalur yang bebas halangan, serta pengaturan kecepatan yang disengaja. Belokan cepat, perubahan arah mendadak, dan pemotongan rumput melintasi permukaan lunak yang tidak diketahui dapat mengurangi keunggulan sistem crawler. Pengendalian jarak jauh harus dipandang sebagai bagian dari alur kerja terkendali, bukan sebagai izin untuk mengoperasikan mesin pemotong tanpa pengawasan.
Praktik pengoperasian yang menjaga daya cengkeram yang tersedia
Sebelum memulai, lakukan pengecekan dengan berjalan kaki atau pengamatan visual terhadap area kerja. Perhatikan saluran drainase, batu-batu longgar, akar pohon yang terlihat, puing-puing terkubur, genangan air, perubahan kemiringan yang tajam, serta vegetasi yang menutupi permukaan tanah. Panduan keselamatan OSHA untuk mesin pemotong rumput merekomendasikan pengecekan manual peralatan dan penggunaan indikator kemiringan bila diperlukan; kebiasaan tersebut tetap relevan saat menilai peralatan pemotong rumput yang dirancang khusus untuk lereng.
- Konfirmasi batas operasional pabrikan untuk mesin pemotong rumput beroda rantai dan konfigurasi perlengkapannya secara tepat.
- Ukur atau verifikasi kemiringan permukaan, bukan menebak dari jarak jauh.
- Bersihkan rintangan yang terlihat dan identifikasi area berhenti yang aman sebelum memotong rumput.
- Mulai dengan kecepatan terkendali dan evaluasi respons roda rantai sebelum menentukan rute penuh.
- Jaga putaran tetap halus dan hindari pembalikan mendadak di permukaan yang longgar atau basah.
- Berhenti segera jika terjadi selip roda rantai, pergerakan menyamping tak terduga, hilangnya visibilitas, atau perubahan kondisi permukaan.
Perlu dikoreksi satu asumsi umum: sebuah mesin pemotong rumput beroda tread dengan kendali jarak jauh tidak serta-merta cocok untuk semua lokasi curam atau basah. Desain anti-selipnya dapat meningkatkan traksi dan mengurangi paparan operator dalam kondisi yang sesuai, namun operator tetap harus mengelola batas-batas operasionalnya.
Apa yang harus diminta sebelum membeli
Untuk pengadaan, ubah klaim anti-selip menjadi daftar periksa verifikasi. Minta batas kemiringan yang terdokumentasi untuk model tersebut, dimensi trek, bahan trek, interval perawatan yang direkomendasikan, manual operasi, serta kondisi uji atau demonstrasi yang menyerupai medan Anda sendiri. Jika pekerjaan mencakup rumput basah, tanah gembur, kebun buah, atau lereng samping, jelaskan kondisi-kondisi tersebut secara jelas alih-alih hanya bertanya apakah unit tersebut bersifat "serba medan".
Evaluasi paling berguna adalah demonstrasi terbimbing di permukaan yang representatif. Amati perilaku saat mulai dan berhenti, belokan lambat, perjalanan lurus, visibilitas rute, serta cara mesin bereaksi di dekat transisi. Pendekatan ini memberikan gambaran yang lebih realistis dibandingkan hanya mengamati treknya saja.
Kesimpulan
Amesin pemotong rumput beroda mengadopsi desain anti-selip terutama melalui trek penggerak, distribusi kontak dengan permukaan tanah, sasis rendah dan seimbang, serta perilaku penggerak yang dapat dikendalikan. Mesin pemotong rumput berbasis remote control dengan trek penggerak dapat menambah manfaat jarak dan visibilitas, tetapi tidak menghilangkan kebutuhan untuk memverifikasi kondisi medan, mengikuti petunjuk manual model, serta beroperasi dalam batas-batas yang telah ditentukan. Keputusan tepat berasal dari kesesuaian antara sistem trek dan metode operasi dengan jenis permukaan tanah yang benar-benar harus dipotong.