 EN
ワイヤレスリモコン式芝刈り機の信号に影響を与える環境干渉要因とは?
Aリモコンローバー handset(リモコン)と本体の間で、明瞭で信頼性の高い通信リンクが確保されていることに依存します。広いオープンフィールドでは、このリンクは単純に思えるかもしれません。しかし、混雑した現場では、周囲の環境によって、オペレーターが芝刈り機をどの程度確実に制御できるかが変化する可能性があります。 リモコンローバー 無線電波の活動、物理的な障害物、天候、電源、および送信機の電池残量不足など、さまざまな要因が同様の症状を引き起こすことがあります。たとえば、操作への反応遅延、通信距離の短縮、操縦の不安定化、あるいはリンク切断の警告などが挙げられます。
実用的な技術的観点から見ると、信号の信頼性は、ある機器がどこでも同じように動作することを保証するものではなく、むしろ現場の条件として扱うべきです。本稿では、ワイヤレスリモートコントロール式芝刈り機の信号に干渉する要因、その原因を特定するための切り分け方、および作業開始前に確認すべきポイントについて解説します。 リモコンローバー .
干渉と信号遮断の違いから始めましょう
すべての制御不具合が無線周波数(RF)干渉によるものではありません。 リモコンローバー 地形、建物、金属構造物、車両、茂った植生、あるいは操作者の自身の位置などによって、送信路が物理的に遮られたり弱められたりした場合にも、実用可能な信号が失われることがあります。重要なのは単にコントローラーの電源が入っているかどうかではなく、コントローラー、受信機、アンテナ、および作業エリアが、信頼性の高い運用経路を形成しているかどうかです。
高周波干渉(RFI)とは、制御システムが使用する周波数帯域内またはその近傍に発生する不要な電磁エネルギーのことです。一般的な発生源には、他の無線通信機器、デジタル電子機器、スイッチング電源、産業用機器、車両、近隣の送配電設備などがあります。ただし、どの発生源が実際に影響を及ぼすかは、使用周波数帯域、受信機の設計、および運用環境によって異なります。 リモコンローバー 原因を推定するのではなく、必ず機器の取扱説明書を確認してください。
リモコン式芝刈り機の動作に影響を与える可能性のある環境条件
1.近隣での無線通信活動
Wi-Fiネットワーク、Bluetooth機器、コードレス電話、映像送信機器、その他の無線システムなどは、共用される周波数帯域において干渉活動を増加させる場合があります。しかし、近隣にあるすべての無線機器が必ずしも リモコンローバー の動作を妨げるわけではありません。現代のシステムでは、ペアリングやチャンネル管理などの対策が採られていることが多く、干渉に対する耐性が高まっています。それでも、問題が特定の場所や特定の時刻のみで発生する場合には、現場調査を行うことが有効です。
2. 電気的・産業用ノイズ
送電線、発電機、電気柵、ポンプ、溶接機、大型モーター、および不適切に保守された電気機器は、電磁ノイズを発生させる可能性があります。特定の通電設備から離れた場所では正常に動作するが、その設備の近くでは動作しない場合、その場所を記録し、原因の確認が取れるまで作業を一時停止してください。危険源に近づいて動作させることで、その原因であることを証明しようとしないでください。 リモコンローバー 機械が特定の通電設備から離れた場所では正常に動作するが、その設備の近くでは動作しない場合、その場所を記録し、原因の確認が取れるまで作業を一時停止してください。危険源に近づいて動作させることで、その原因であることを証明しようとしないでください。
3. 地形、構造物、反射面
丘陵、擁壁、コンテナ、駐車中の機械、建物、大型の金属面などは、直進経路を遮ったり、信号を反射させたりする可能性があります。ある地点では信号が十分でも、オペレーターが障害物の後ろに移動した後に信号が不安定になることがあります。これは、機械が直接視認できなくなるような、法面、果樹園、道路沿い、あるいは不規則な境界線の周辺で作業する際に特に重要です。 リモコンローバー 機械が直接視認できなくなるような、法面、果樹園、道路沿い、あるいは不規則な境界線の周辺で作業する際に特に重要です。
4. 植生と湿気
密集した茂み、背の高い湿った草、生け垣、樹木の枝葉などは、ハンドセットと受信機の間の信号経路を変化させる可能性があります。また、雨、露、表面の湿気なども、広範な動作条件に影響を与える場合がありますが、その影響の程度はシステムおよび筐体設計によって異なります。天候に起因する問題を理由に、明記された動作限界を無視してはいけません。 リモコンローバー .
5.電源およびハードウェアの状態
コントローラのバッテリーが部分的に放電している、アンテナ接続が緩んでいる、ケーブルが損傷している、コネクタが汚染されている、またはアンテナの設置位置が不適切である——こうした要因は、環境による干渉と誤認されがちです。現場の問題を疑う前に、メーカーの取扱説明書に従って基本的な制御ハードウェアを点検してください。この単純な区別により、 リモコンローバー トラブルシューティングが推測に頼る作業になるのを防げます。
信号障害の診断に役立つ現場での手法
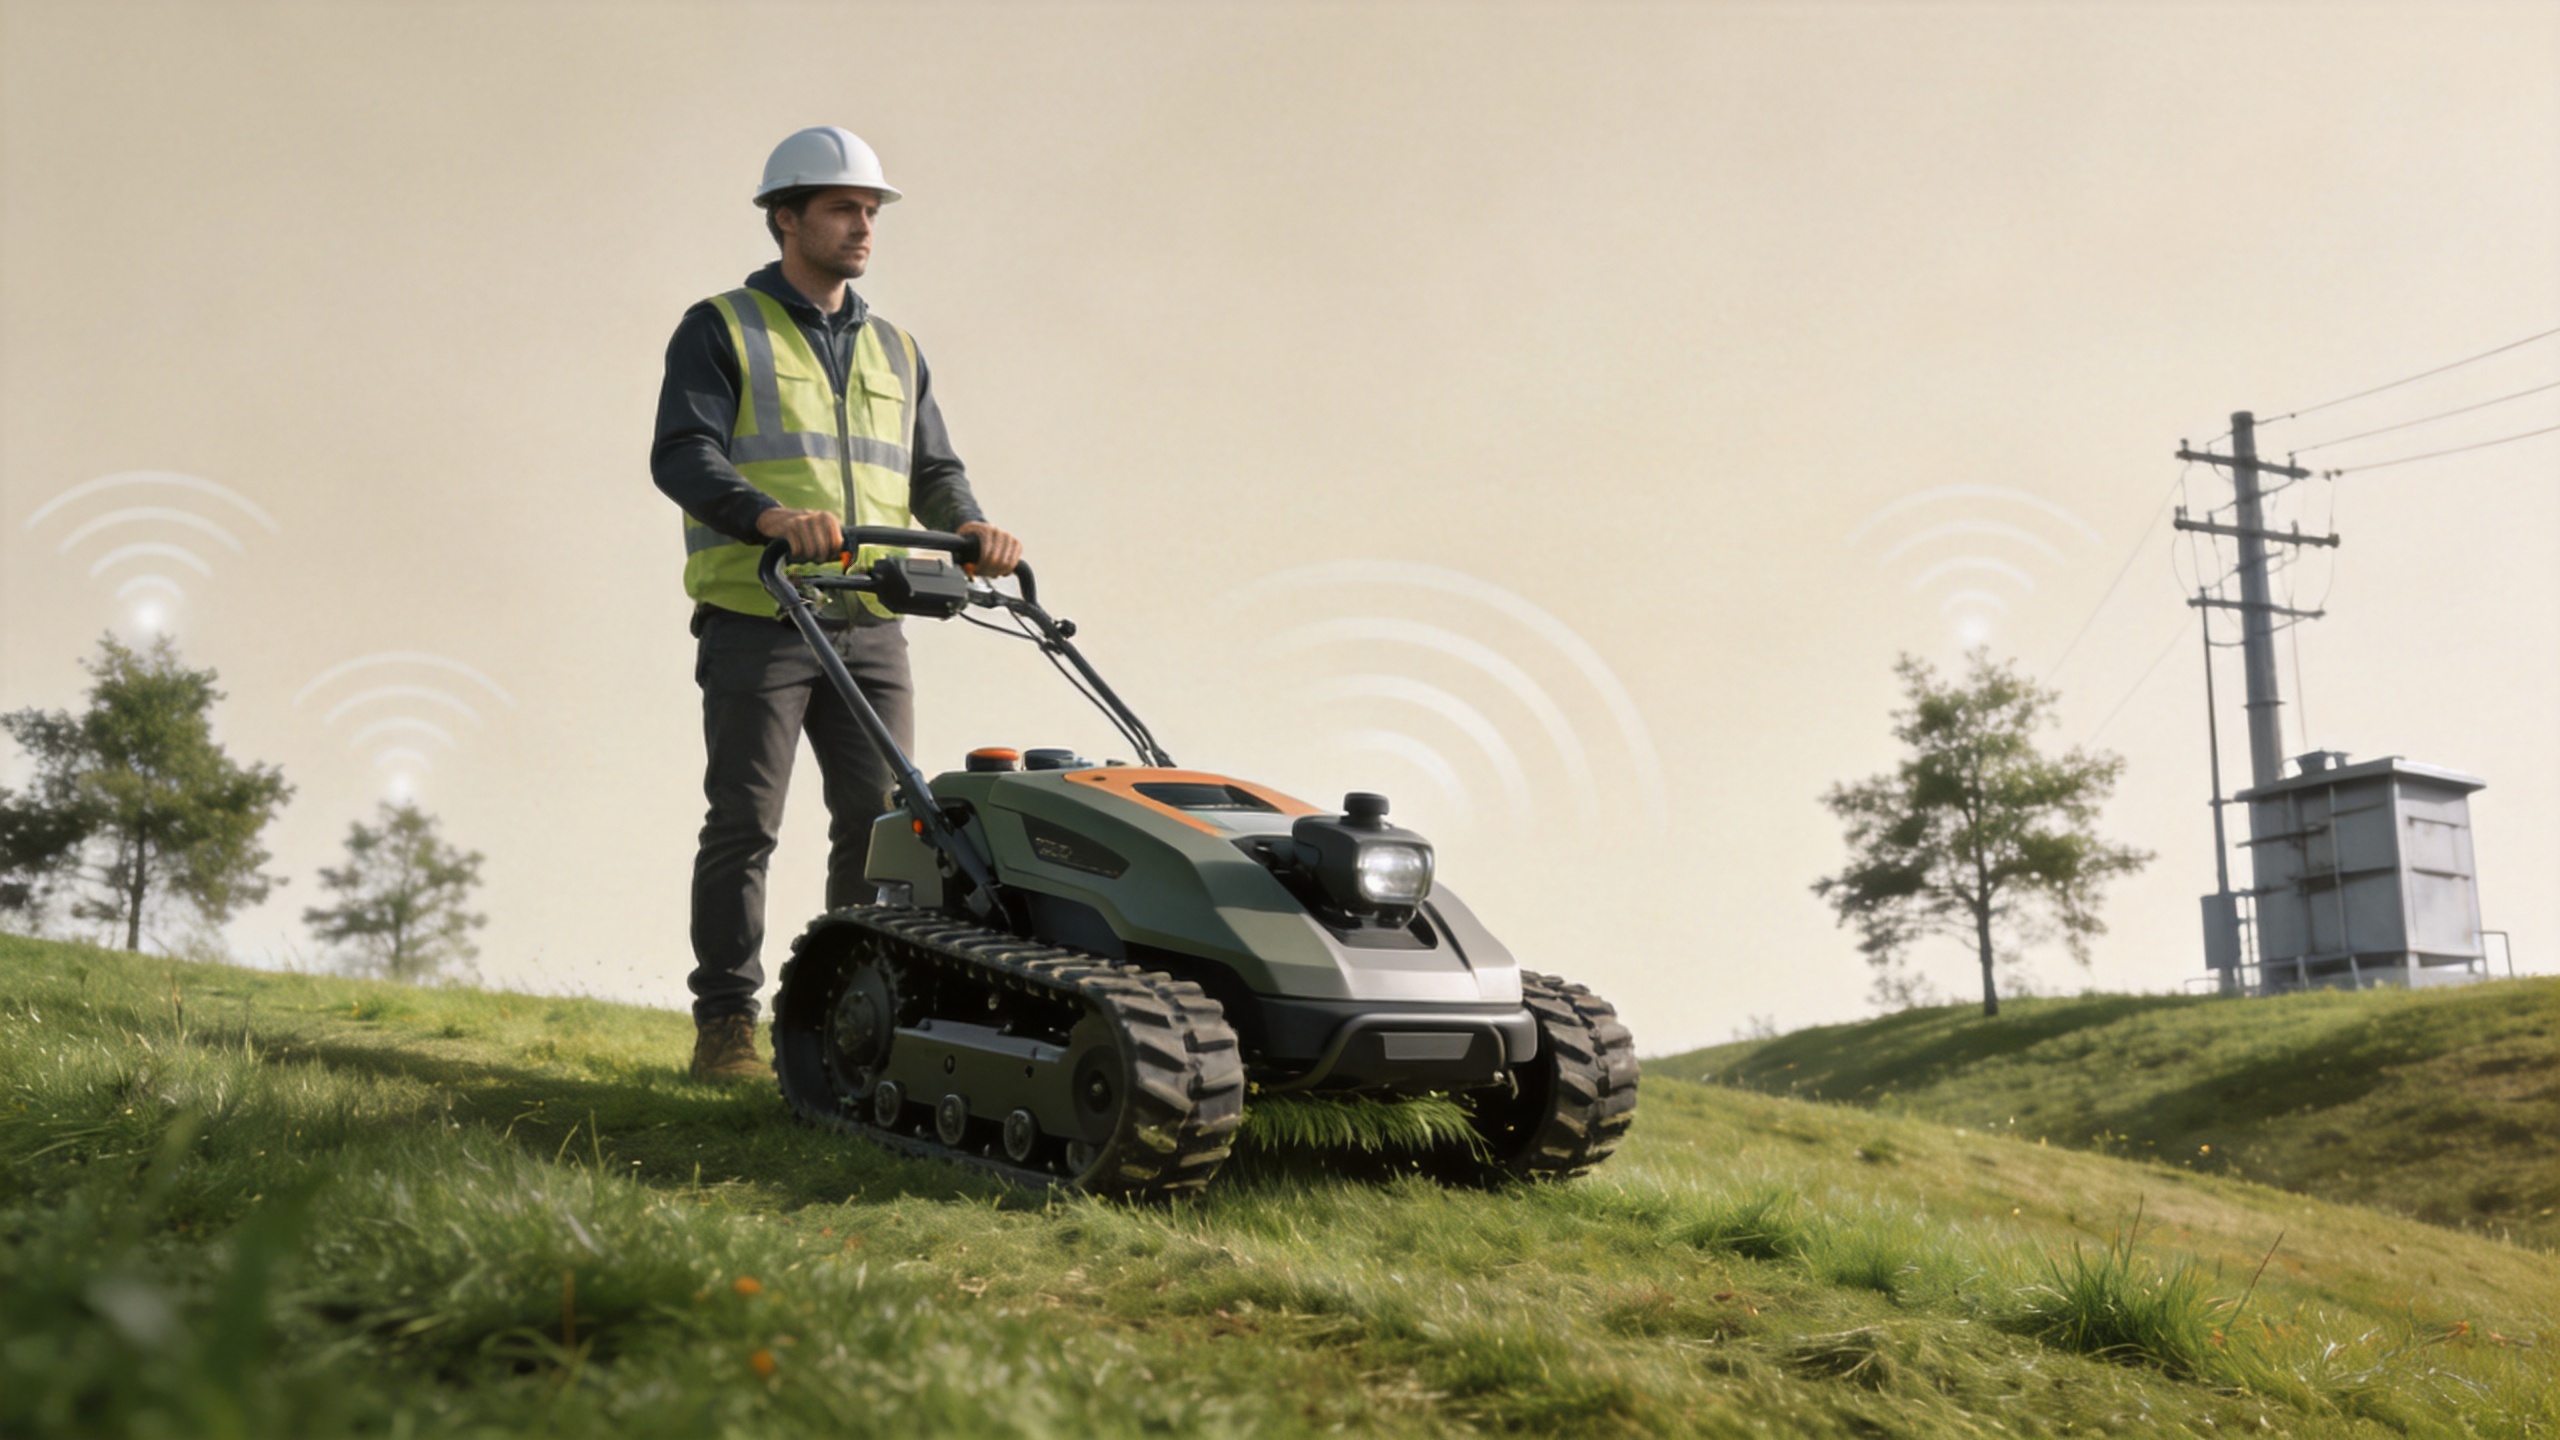
個別の仕様を比較するのではなく、作業を「準備」「運用」「レビュー」の3段階に分けます。このアプローチにより、オペレーターまたは現場管理者が再現性のある方法で評価できるようになります。 リモコンローバー .
- 安全な状態で停止してください。 ステアリング、速度応答、または制御表示に異常が生じた場合は、承認済みの停止手順に従って停止し、周囲の人々を安全な距離に保ってください。信号の不安定さは、効率性の問題になる前に、まず安全上の問題です。
- 症状を記録してください。 機械の位置、コントローラーの位置、距離、時刻、天候、近隣の電源投入中機器、および問題が「遅延」「指令の喪失」「通信距離の短縮」のいずれであったかを記録してください。
- まずは単純な原因を確認してください。 コントローラーの充電状態、アンテナの目視点検(損傷・変形など)、コネクタの確実な装着状態、および該当する機器に表示される警告メッセージを確認してください。 リモコンローバー .
- 一度に1つの条件だけを変更してください。 既知の干渉のないエリアへ移動する、近隣の許可された機器の電源を切る、あるいは安全な間隔を確保したままオペレーターの位置を変更するなどの方法で、制御された比較を行ってください。同じ疑わしいエリアを繰り返し走行するよりも、こうした比較の方がはるかに有効です。
- 根拠に基づいて上位へ報告(エスカレーション)してください。 状況が継続する場合は、記録および関連する現場情報を機器のサプライヤーまたは認定サービス担当者にご提供ください。彼らは、実際のシステムを確認したうえでアドバイスをいたしますので、一般的な仮定に基づく対応とは異なります。
芝刈り前の不要な信号リスクを低減する方法
作業者が常時視界を確保でき、可能な限り大型の障害物の背面で作業しないようルートを計画してください。送配電設備、稼働中の発電機、仮設現場機器、および無線通信が集中しているエリアを事前に特定します。立ち入り禁止区域を設定し、作業者には停止手順を必ず説明したうえで、作業開始前に計画ルートを点検してください。 リモコンローバー .
定期的に実施する作業については、簡易な現場ログを継続して記録してください。たとえば、制御不具合がポンプ所付近や金属製の保管エリア、あるいは特定の敷地境界付近でのみ発生するといった傾向が見られれば、技術サポートとのより実効性のある相談につながります。「干渉」と一括りに説明するよりも、こうした具体的なパターンを提示するほうが信頼性が高まります。 リモコンローバー 実際の現場における地形、植生、運用距離、および管理ルールに基づいて評価する必要があります。
サプライヤーまたは技術チームに確認すべき事項
- 本機器に適用される無線帯域および承認済み運用範囲は何ですか? リモコンローバー ?
- リンク喪失時の動作および緊急停止手順はどのように定められていますか?
- アンテナ、バッテリー、制御コネクタの点検方法を教えてください。
- 雨天時、密生した植生下、傾斜地、近接する電気設備周辺などにおける環境制限(該当する場合)はありますか?
- 記録すべき情報は以下のとおりです。 リモコンローバー 応答が遅延したり不規則になった場合
まとめ
無線リモコン式芝刈り機の信号は、環境による干渉の影響を受ける場合がありますが、制御が不安定になる理由はそれだけではありません。近隣の無線電波や電気的ノイズに加え、地形、障害物、湿度、バッテリーの状態、機器の設置状況なども同様に影響を及ぼします。最も安全な対応は、作業を一時停止し、周囲を点検・確認し、条件を慎重に比較したうえで、機器の取扱説明書に記載された推奨手順に従うことです。現場の実際の状況が明確に記録されていれば、 リモコンローバー 推測ではなく、実際の証拠に基づいて評価できます。