 EN
現代のロボット芝刈り機が無線制御技術を採用する理由
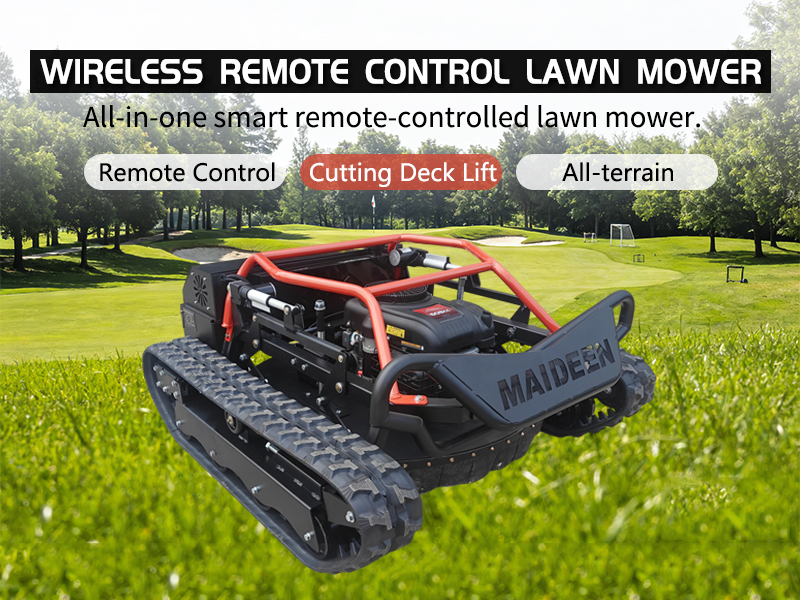
Aリモコンローバー 単に従来型の芝刈り機にリモコンを追加しただけの製品ではありません。現代の作業環境では、無線制御によってオペレーターの立位置、刈り取りルートの確認方法、そして刃の作動前に実施すべき安全確認項目がすべて変わります。そのため、 モダンなローンムーバー 無線制御技術を採用するのです。これにより、地形・視界・除外区域・機体の応答性といった要素を総合的に考慮した、より計画的かつ確実な作業フローを実現できます。
遠隔操作式芝刈り機の技術的観点から見ると、無線制御システムと刈り取りシステムを分離することが有効です。カッティングデッキ、駆動構成、電源、走行性能は、依然として作業内容に適したものでなければなりません。無線制御は、オペレーターと機械の間に通信層を追加するものです。その価値は、この通信層が、状況の変化に応じて作業を安全かつ確実に停止できるよう、オペレーターがより明瞭で安全な作業位置を確保できるかどうかにかかっています。
無線制御が芝刈りワークフローにもたらす変化
歩行型機械では、通常、オペレーターが機械とともに移動します。一方、 リモコンローバー では、オペレーターが自らの視認性に応じて最適な観察位置を選択できます。適切な現場では、境界線や凹凸のある箇所、あるいは機械の横に立ちながら作業するのが望ましくない場所などにおいて、より容易に状況を把握できるようになります。ただし、これはオペレーターが注意を怠ってよいということを意味するものではありません。むしろ、制御信号の伝達という新たな要素があるため、可視性の確保やルート計画が、従来以上に重要になります。
ワイヤレス制御は、実用的なワークフロー変更を3つ支援するために、一般的に機器に組み込まれています。
- オペレーターと機械の分離: オペレーターは、芝刈り機の直後に従って作業するのではなく、あらかじめ計画された場所から作業できます。
- より意図的な走行ルート管理: オペレーターは、作業開始前に現場を「刈り取りパス」「転回エリア」「進入禁止ゾーン」などに分割できます。
- 明確な一時停止・確認のタイミング: 遠隔操作により、作業員は各セクションの開始前に、機械の状態・制御応答・作業エリアを確認するよう促されます。
これは、 モダンなローンムーバー が変化する地面の状態・縁部形状・植生密度・繰り返し発生する商業用作業に対応することを目的としている場合に特に重要です。この機能は、現場の状況および実際に操作する人員に適切にマッチした場合にのみ有効です。
リモコン式芝刈り機に無線信号以上のものが求められる理由
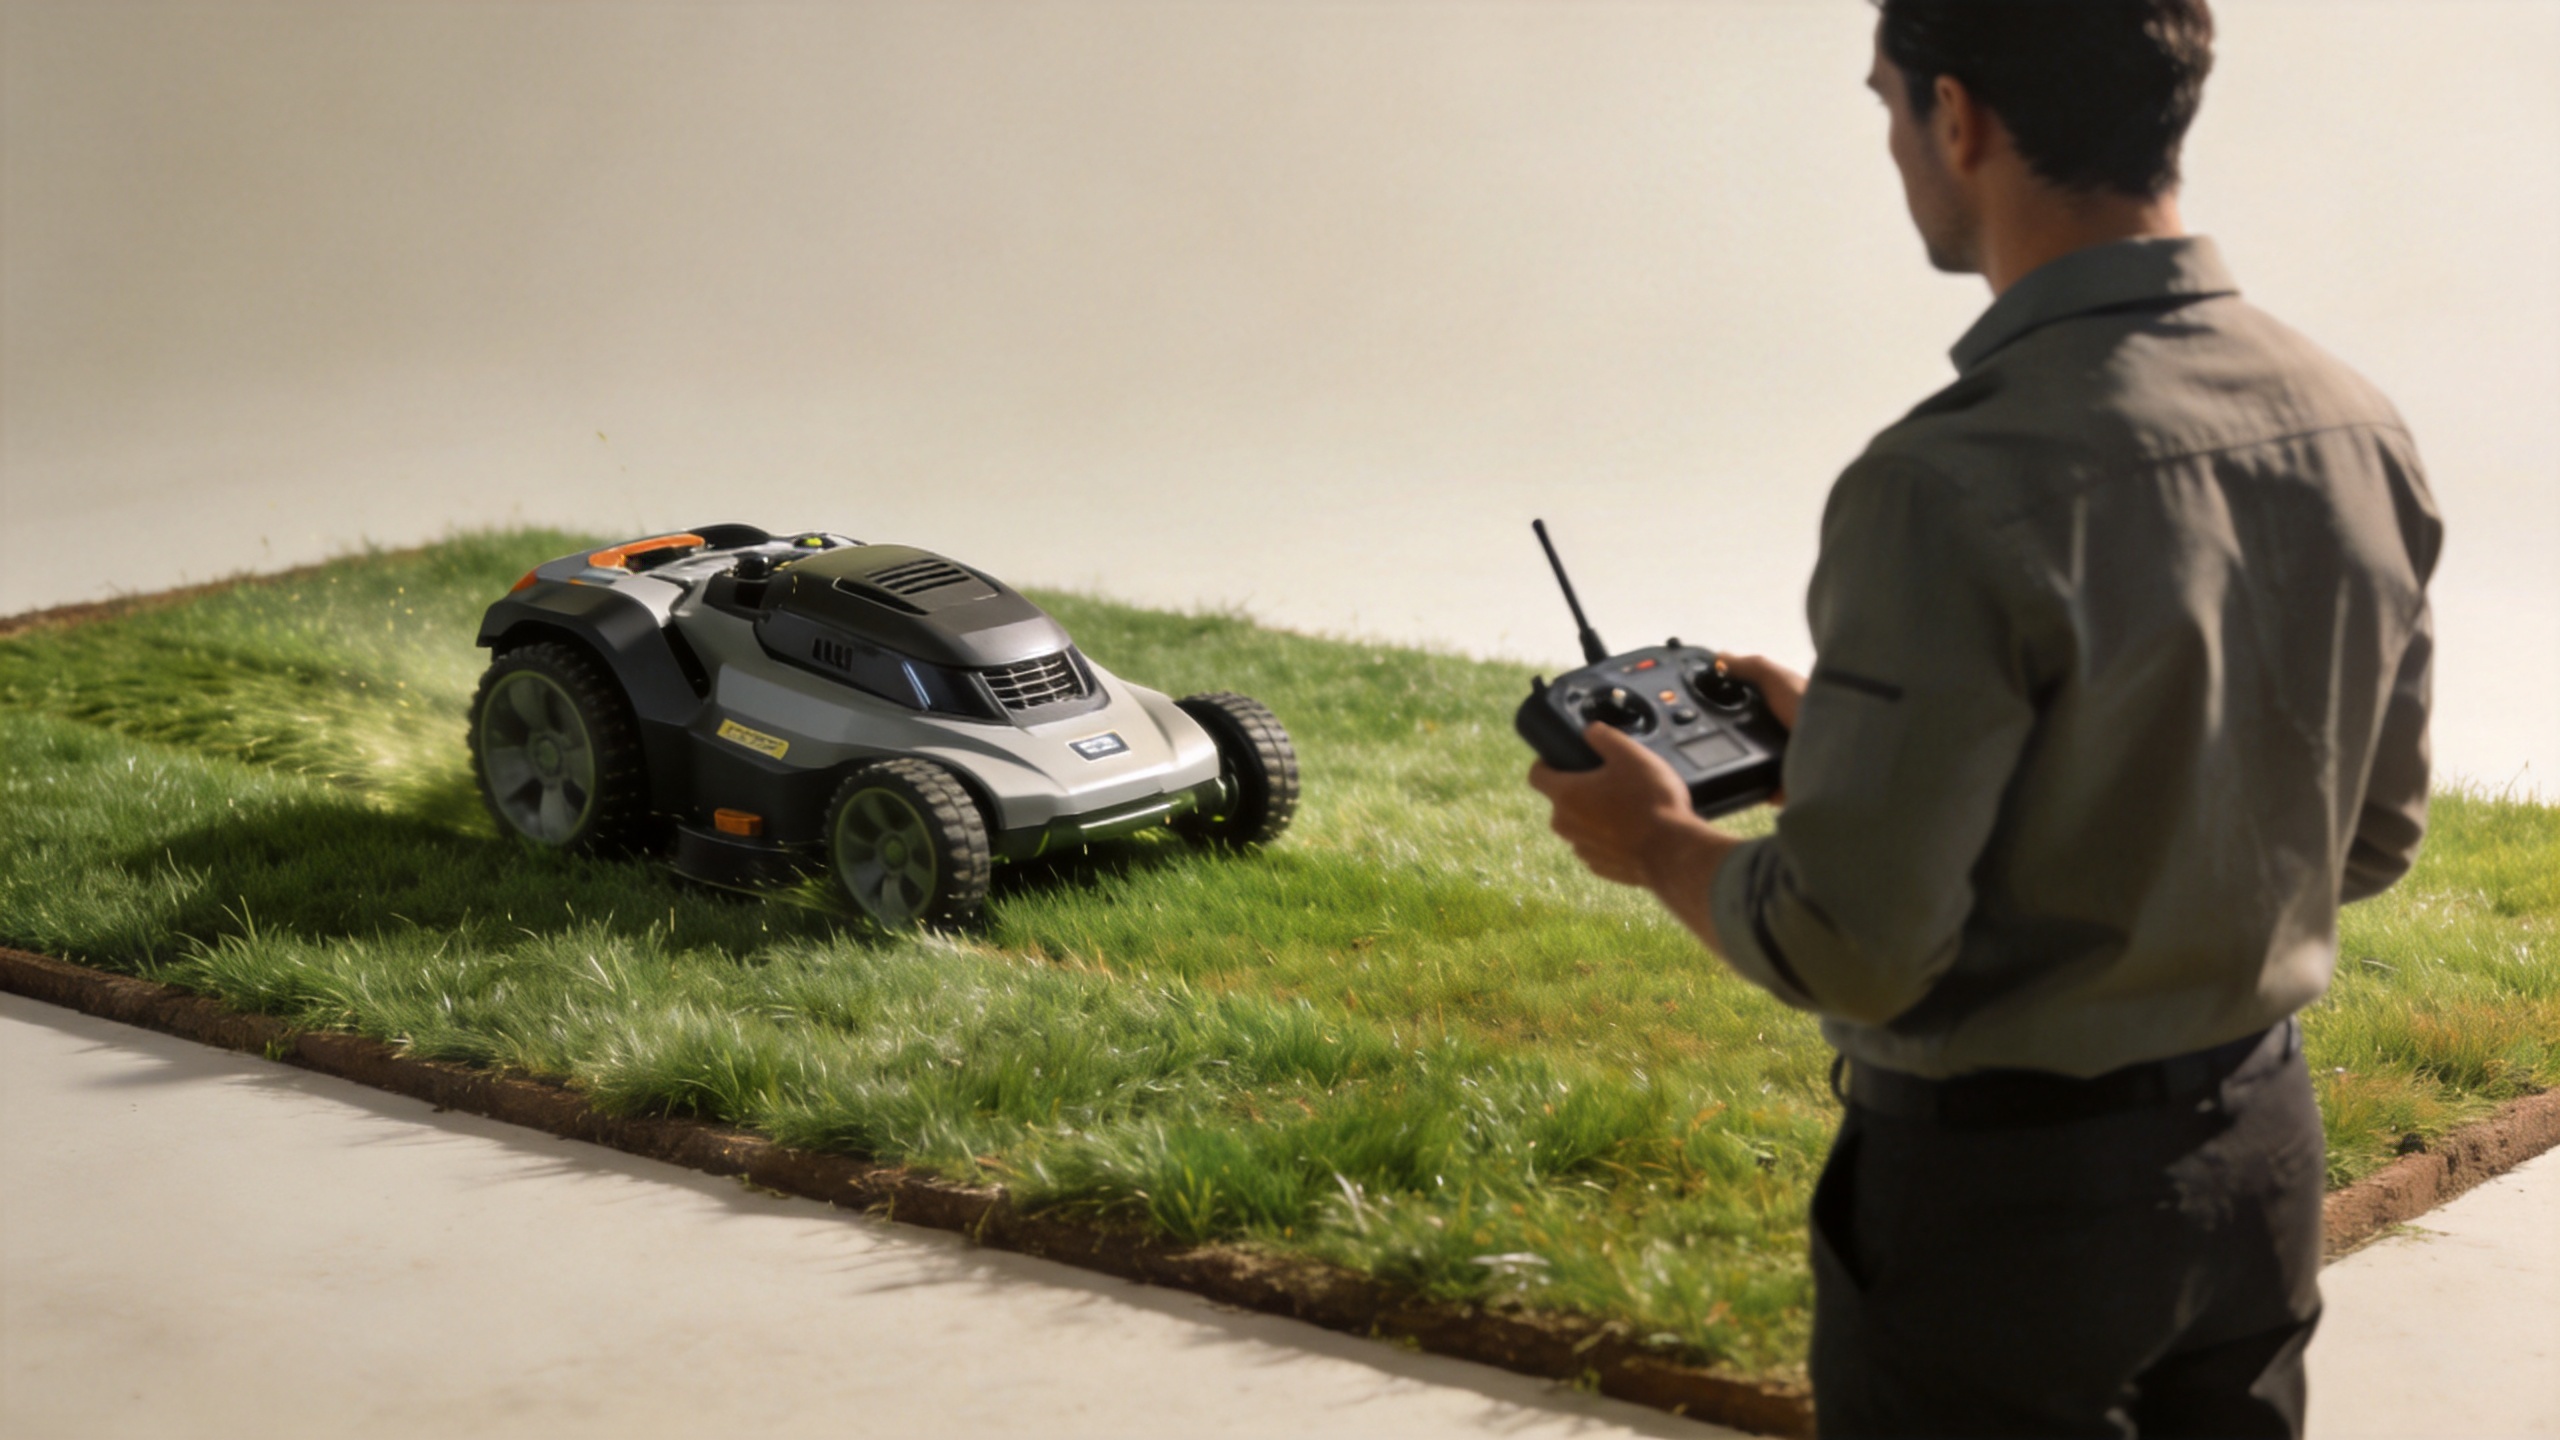
無線通信だけでは、安全な運用ソリューションとしては不十分です。購入者は、通信が途絶えた場合の機器の動作、緊急停止の実施方法、および現場実態に応じた実用的な操作範囲について確認する必要があります。また、適用される取扱説明書の提示を求め、使用前に現地の安全要件が満たされているかを確認すべきです。 リモコンローバー 行動が途絶えた場合の機器の動作、緊急停止の実施方法、および現場実態に応じた実用的な操作範囲について確認する必要があります。また、適用される取扱説明書の提示を求め、使用前に現地の安全要件が満たされているかを確認すべきです。
実際の違いはこうです:無線システムによって、作業者が機械のそばに立ち続ける必要は減りますが、傾斜地、湿った芝生、緩い土砂や石、人・動物・障害物・死角などの状況を自ら点検・判断する責任はなくなりません。リモートによる芝刈り作業を開始する前に、作業エリア、機械本体、コントローラーの反応性、緊急停止機能、天候状況、そして明確に設定・管理された立入禁止区域を必ず確認してください。これらは運用の基本であり、任意の付加機能ではありません。
制御距離が長いほど自動的に優れていると見なすのは魅力的ですが、より実用的な問いは、「その距離からオペレーターが明確な視界を確保し、安全な判断を下せるかどうか」です。フェンスや木、溝、あるいはカーブの多い場所では、ひとつの位置から広範囲をカバーしようとするよりも、観察が十分に行える短いルートを選択した方が適切な場合があります。
技術の統合は、現場に応じた意思決定を支援します
現代の芝刈り作業は、単に芝生面積だけで定義されることがほとんどありません。狭い出入口、起伏のある地面、頻繁に現れる障害物、複雑な境界線などがある場合、規模が小さくても作業負荷は高くなります。逆に、広々とした開放エリアでは、単純な往復パターンで作業を進められることがあります。このため、無線制御技術は、「すべての現場に万能な機械を提供する」という約束ではなく、むしろ「作業内容に応じてオペレーターの位置や作業フローを柔軟に調整する手段」として理解するのがより実用的です。
評価する際には モダンなローンムーバー 判断を現場ごとの質問に分解しましょう:
- オペレーターは、旋回箇所や境界部を含めた予定ルート全体を視認できますか?
- 芝生が湿っている、背が高い、密生している、または地表面の残渣と混在している場合、どのような変化が生じるか?
- 作業中、人が立ち入る場所、車両や動物の通行場所、および周囲の立ち見客はどこに確保されるか?
- 機械が「停止」指令、信号喪失、あるいは予期せぬ障害物を検知した際の、文書化された応答動作は何か?
- 使用前の点検、清掃、保守、および作業後の最終確認は誰が行うか?
これらの質問により、「 リモコンローバー 」の利点が具体化されます。また、遠隔操作機能が現場管理を代替すると誤解すること——これはよくある間違いですが——を防ぎます。実際には、遠隔操作は現場管理計画の枠組み内で活用される、もう一つの操作手段にすぎません。
無線制御が特に有効となる場面
ワイヤレス制御は、作業員が作業位置の自由度を高めたい場合によく検討されます。例えば、明確な境界線がある場所、観察が慎重に行われる必要のある植生が広がるエリア、あるいは機械の横を直接歩行することでルート管理が不便になる現場などが該当します。ただし、実際に適用可能かどうかは、メーカーが公表している機械の性能仕様、走行性能、刈り取り条件、オペレーターの訓練状況、および現地の規則に依存します。
果樹園の畝間、道路沿いの縁石付近、造園された敷地、あるいは形状が不規則な区画などでは、問題となるのは機械に貼られたラベルではありません。重要なのは、オペレーターがルートを視認でき、安全確保のための立ち入り禁止区域を維持でき、地形や植生の変化に応じて安全に停止できるかどうかです。 リモコンローバー こうした実際の使用条件において評価されるべきであり、単なる平坦なデモンストレーションエリアでの試験だけでは不十分です。
ワイヤレス制御機能の購入者チェックリスト
選択する前に リモコンローバー ——サプライヤーに対して、抽象的な技術的主張を、実際に運用可能な計画へと具体化する根拠資料の提示を求めてください。
- コントローラの現在の操作手順、非常停止、起動手順、および停止手順。
- 文書化された動作範囲および、見通し距離、干渉、気象条件、地形などによる制限事項。
- 各作業開始前に、リモートリンクおよび機械本体の点検を行うためのガイドライン。
- 退避区域の設定、勾配評価、オペレーターの訓練、保護措置に関する明確な要件。
- コントロール装置、駆動部品、切断部品および交換可能な部品の保守に関する情報。
- 実際の現場状況、植生状況、作業頻度、アクセスルートに基づいた構成検討。
OEMまたはプロジェクトベースの調達においては、特定のコントロール配置や機能が利用可能であると想定する前に、あらかじめ要件を文書化する必要があります。山東麦得恩智能科技有限公司(Shandong Maide En Intelligent Technology Co., Ltd.)は、農業機械全体を対象とした事業の一環として、リモート式芝刈り機を提供しています。次に取るべき適切なステップは、現場の状況を共有し、現行の製品資料に基づく構成検討を依頼することです。
ワイヤレス制御は、監視を減らすためではなく、より良い監視を実現するためのツールです
フィードバック制御 モダンなローンムーバー ワイヤレス制御技術を導入する目的は、芝刈り作業を完全に手放しにすることではありません。オペレーターが作業現場で異なる位置に立ち、作業状況を観察し、走行ルートを管理できるようにするための手段なのです。現場の状況を評価し、無線制御の通信リンクを確認し、安全手順を遵守したうえで得られるこの柔軟性は、非常に価値があります。
まず作業内容から始めましょう。走行ルートを地図化し、視認性の限界や立ち入り禁止区域を特定し、運転指示を確認したうえで、ワイヤレス制御による運用方法を、実際の作業内容と照らし合わせて検討します。こうしたアプローチにより、 リモコンローバー 議論は実践的で、根拠に基づき、実際に検証可能な現場条件に焦点を当てたものになります。