EN
¿Por qué las segadoras robóticas con orugas mantienen la estabilidad en terrenos inclinados de huertos
Para los gestores de huertos, una robot cortacésped no se evalúa por lo limpiamente que corta un césped plano de demostración. Se evalúa por su capacidad para seguir una trayectoria segura y repetible entre árboles cuando el terreno cambia de césped seco a suelo suelto, hojas mojadas, surcos superficiales y pendientes laterales. Una segadora robótica con orugas puede ser una opción útil en ese entorno porque su tren de rodaje modifica la forma en que se distribuye la fuerza sobre el suelo. No obstante, las orugas no constituyen una autorización general para cualquier pendiente. La estabilidad depende de la máquina, la superficie, la ruta y los límites operativos verificados para ese modelo específico.
Esta distinción es importante en los huertos. Las filas de árboles pueden crear zonas de giro estrechas, las raíces pueden levantar el césped, el riego puede ablandar un lado del carril y una zanja de drenaje puede encontrarse a solo unos metros del recorrido de corte. La pregunta práctica no es simplemente si una segadora robótica tiene orugas. Es si la combinación completa de máquina y lugar permanece dentro de un límite de seguridad documentado y manejable.
Por qué las orugas cambian la conversación sobre estabilidad
Asegadora robótica con orugas normalmente establece una superficie de contacto más larga y más ancha con el suelo que una configuración con ruedas de tamaño comparable. Una mayor superficie de contacto puede distribuir la presión sobre el suelo sobre una huella más amplia y brindarle a la máquina más oportunidades para encontrar adherencia sobre césped irregular. En un carril de huerto, esto puede ser útil cuando una sección del terreno es más firme que la otra o cuando la segadora atraviesa pequeñas irregularidades superficiales.
La tracción es solo una parte del panorama. La estabilidad también depende de cómo la segadora robótica resiste el deslizamiento, el giro alrededor del eje vertical (yaw), la inclinación hacia adelante o atrás (pitch) o la elevación de una oruga mientras se desplaza. Un centro de masa bajo y bien gestionado, una anchura adecuada de las orugas, una carga equilibrada y una entrega suave de potencia influyen todas en ese comportamiento. Si la segadora acelera bruscamente, gira con nitidez sobre una pendiente o transporta residuos que alteran su equilibrio, la adherencia disponible puede agotarse rápidamente. En otras palabras, las orugas pueden ampliar el margen de control; no anulan la gravedad.
Cuatro fuerzas que debe gestionar una segadora robótica con orugas
1. Fuerza de arrastre cuesta abajo
La gravedad atrae la máquina hacia la base de la pendiente. A medida que la inclinación aumenta, dicha fuerza adquiere mayor importancia en comparación con la tracción disponible en las orugas. Por tanto, la pendiente operativa adecuada es una cuestión específica de cada modelo. Confirme el límite de pendiente nominal del fabricante para la configuración real, en lugar de confiar en una afirmación genérica sobre máquinas con orugas.
2. Carga lateral en pendientes
Desplazarse sobre una pendiente puede ser más exigente que desplazarse en línea recta hacia arriba o hacia abajo, porque el peso de la máquina se desplaza hacia la oruga inferior. El borde exterior de una oruga puede atravesar suelo más blando o un montículo de raíces, mientras que la oruga superior cuenta con mejor soporte. La planificación de la ruta debe mantener las curvas suaves, evitar maniobras bruscas en sentido transversal a la pendiente y dejar espacio suficiente lejos de desniveles, zanjas y troncos de árboles.
3. Cizallamiento superficial
El césped seco y denso, el polvo suelto, la hierba mojada, la hojarasca, el barro y las huellas compactadas de ruedas no ofrecen la misma resistencia al deslizamiento. Una segadora robótica sobre orugas puede mantener contacto donde una unidad sobre ruedas patina, pero aún así puede perder adherencia lateral si la capa de suelo experimenta cizallamiento. Inspeccione la ruta tras el riego, la lluvia o actividades de recolección; un carril aceptable por la mañana puede resultar inadecuado más tarde en el día.
4. Movimiento dinámico
Iniciar, detener, superar raíces y dirigir cada carga de transferencia a través del chasis. Las órdenes suaves suelen preservar una superficie de contacto más predecible que las correcciones bruscas repetidas. Esta es una razón por la cual la ruta de un cortacésped robótico debe probarse primero a baja velocidad. Observe cómo entra en las curvas, cómo responde al final de las filas y si las orugas permanecen uniformemente apoyadas, en lugar de asumir que un paso recto exitoso demuestra que toda la ruta funciona correctamente.
Por qué el terreno de huertos genera desafíos especiales de estabilidad
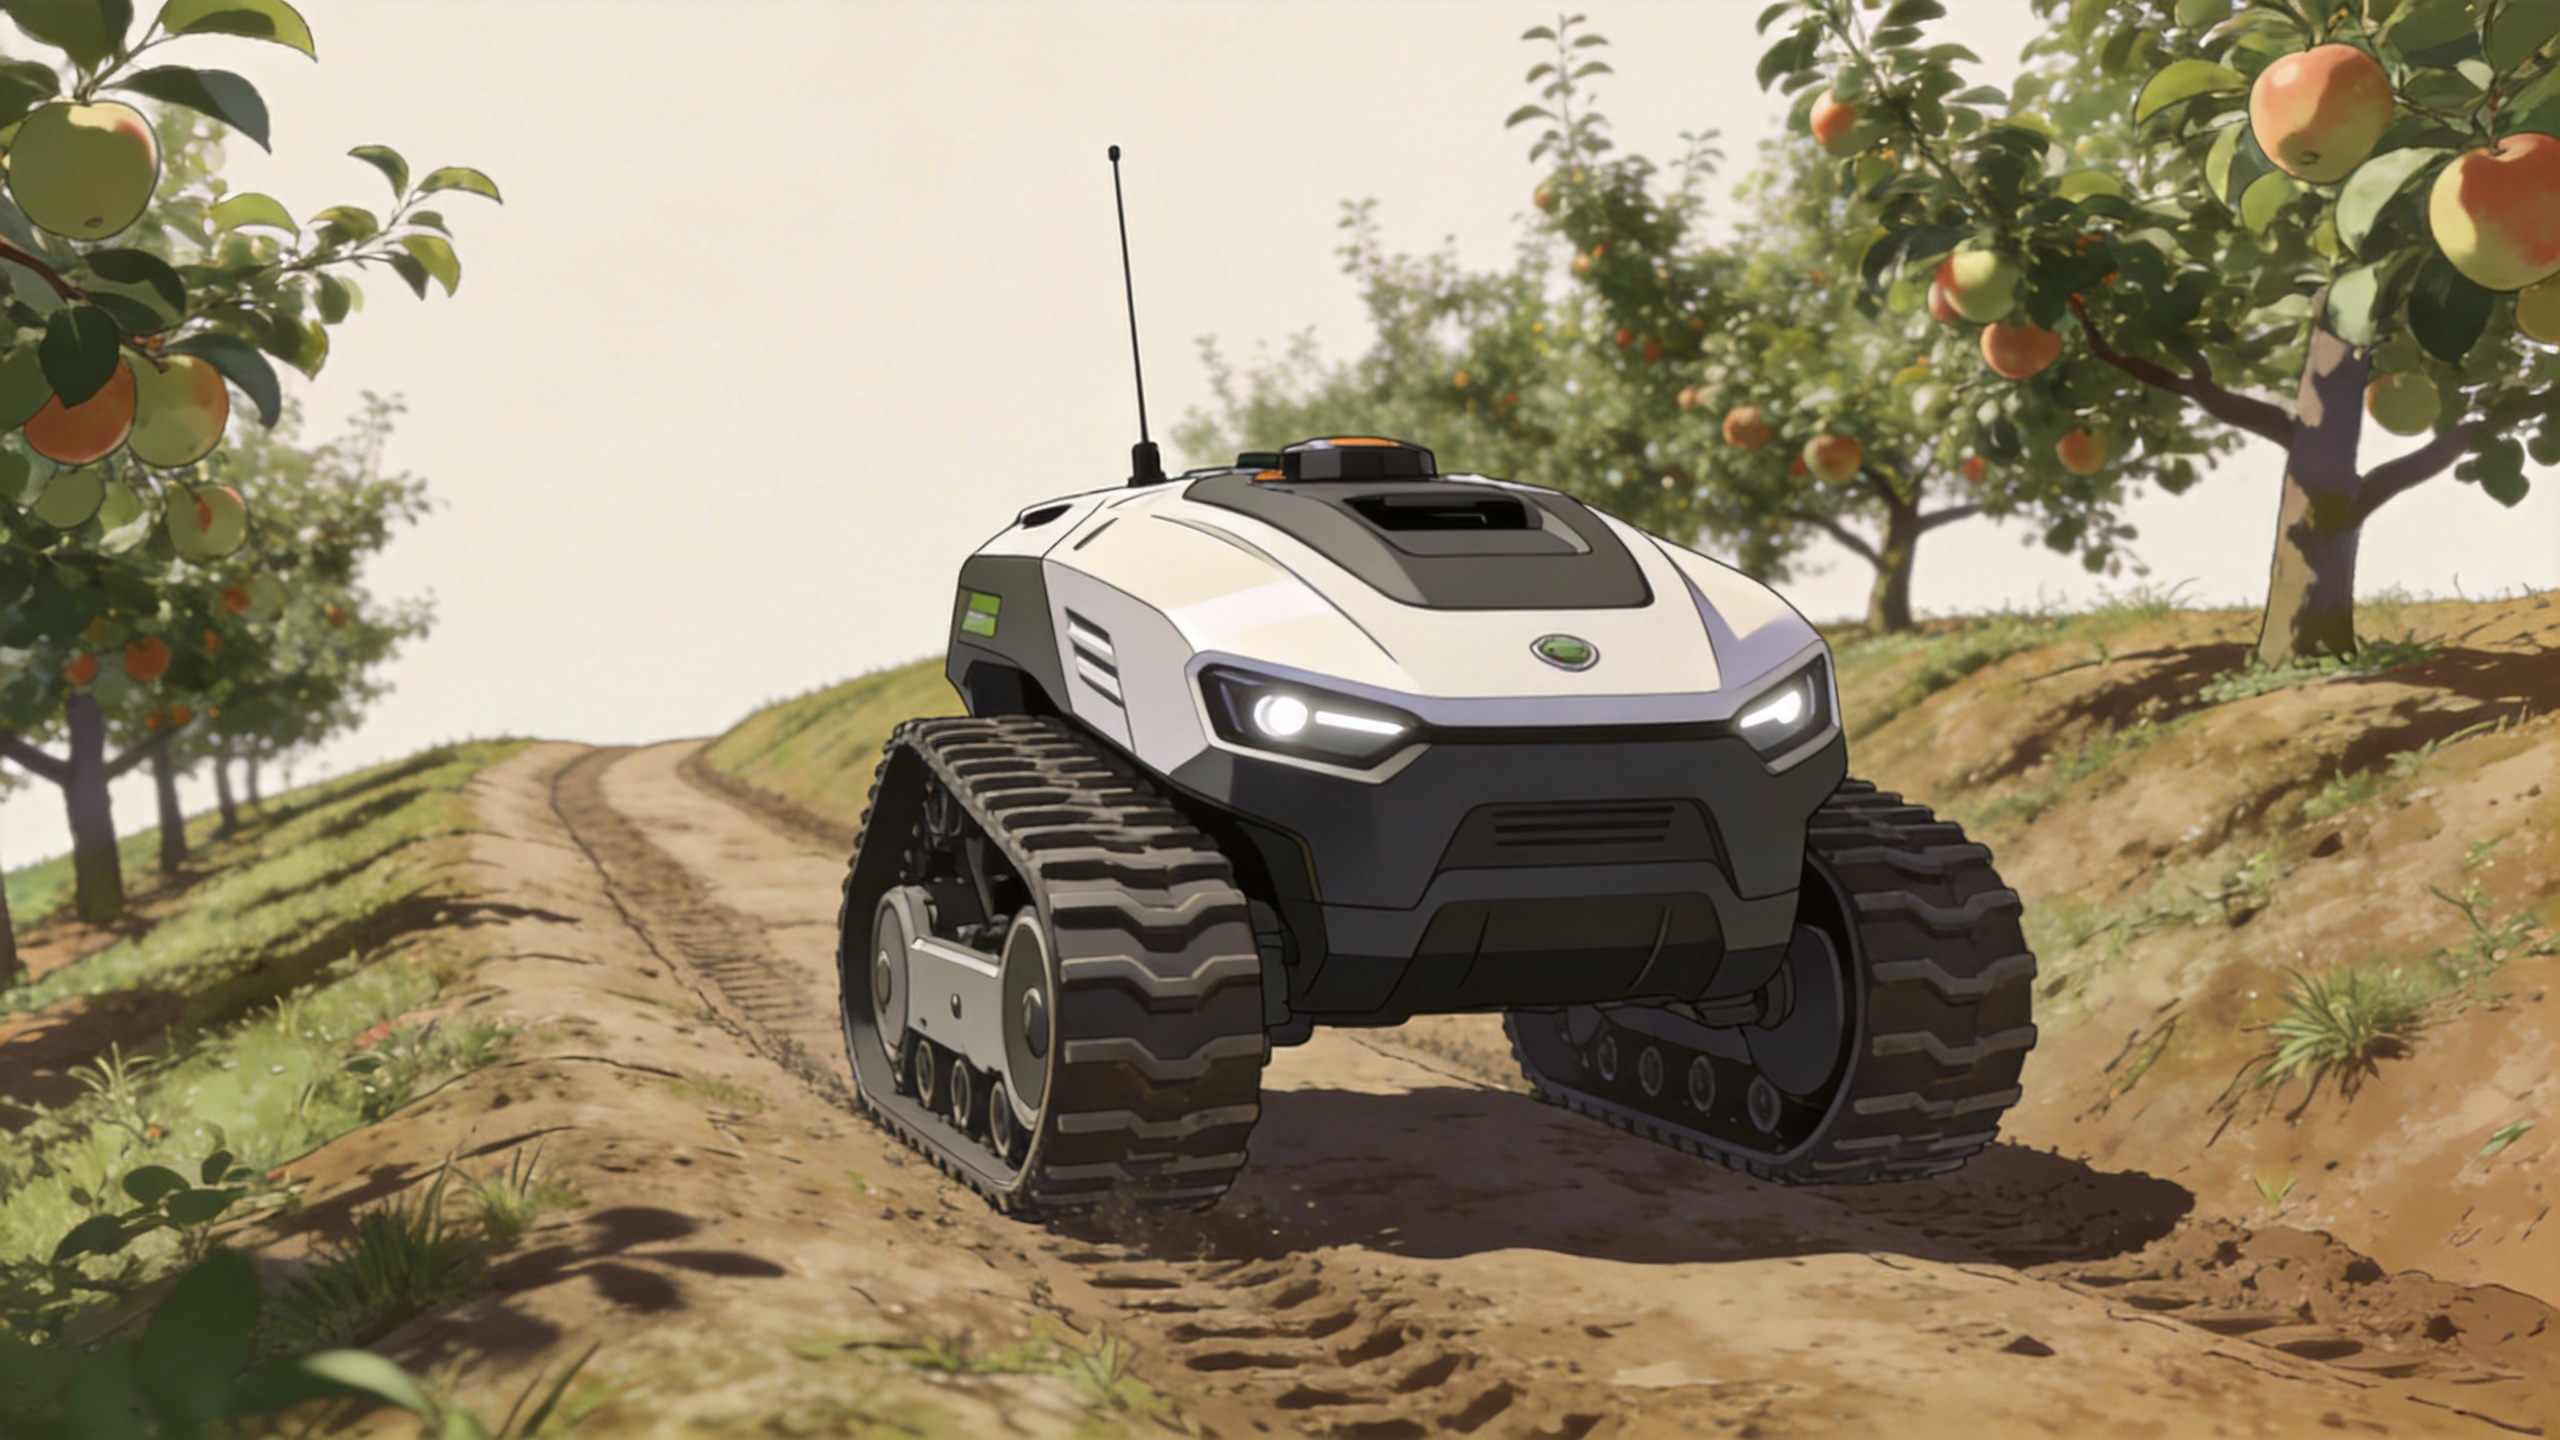
El terreno de un huerto rara vez es una ladera uniforme. Las rutas de corte pueden incluir carriles con forma de corona, pasos compactados de tractor, canales de drenaje poco profundos, raíces expuestas, fruta caída, ramas bajas y vegetación cambiante. Estas características afectan tanto la tracción como la altura libre. El cortacésped robot más capaz en apariencia puede resultar inadecuado si su ruta prevista lo obliga a trabajar junto a un borde sin protección o a subir repetidamente una pendiente pronunciada.
Por eso, la evaluación del sitio debe realizarse antes de comparar características. Primero, enumere los requisitos indispensables: pendiente máxima verificada, ancho de carril, espacio disponible para giros, ubicación de zanjas y terraplenes, blandura del suelo, frecuencia de obstáculos y distancia necesaria para mantener a las personas alejadas. Luego, compare las funciones opcionales de conveniencia. Este orden evita un error frecuente al comprar: asumir que el diseño de los sistemas de desplazamiento prueba que cualquier pendiente es adecuada.
Una comprobación práctica previa a la operación de un cortacésped robot
- Mida las pendientes relevantes. Compruebe la sección de trabajo más empinada, no solo la pendiente media del huerto. Registre por separado las secciones transversales a la pendiente y las secciones de ascenso.
- Verifique la documentación de la máquina. Confirme la pendiente nominal, la orientación operativa permitida, las condiciones del terreno recomendadas, los requisitos de mantenimiento y cualquier restricción para superficies mojadas.
- Recorra la ruta. Identifique raíces, hoyos, piedras sueltas, elementos de riego, cables, desniveles bruscos y lugares donde una oruga podría escalar un borde inesperadamente.
- Establezca límites conservadores. Marque zonas de exclusión alrededor de zanjas, bordes de muros de contención, caminos públicos y obstáculos en las filas de árboles. No utilice una segadora robótica donde una pérdida de control pudiera llevarla a una zona peligrosa.
- Ejecute una prueba supervisada. Comience con una sección de bajo riesgo. Observe deslizamientos de las orugas, desviaciones de trayectoria, soporte irregular, acumulación de residuos o ángulos de aproximación que hagan inestable el giro.
- Vuelva a verificar tras cambios en las condiciones. La lluvia, el riego, los residuos de la siega y la alteración del suelo pueden modificar la adherencia. Una ruta previamente aceptada merece una nueva inspección cuando cambien las condiciones.
Qué tipos de ruedas funcionan bien —y qué no pueden garantizar
| Beneficio potencial de un robot cortacésped con orugas | Qué sigue requiriendo verificación |
|---|---|
| Un contacto más amplio con el suelo puede mejorar la tracción sobre césped irregular. | Valoración real de la pendiente, estado del suelo y riesgo de deslizamiento lateral. |
| El contacto continuo puede ayudar al cortacésped a superar pequeñas irregularidades o cambios superficiales. | Altura de las raíces, bordes de zanjas, ángulos de paso y altura libre. |
| El funcionamiento remoto o autónomo puede mantener al operador alejado de la zona de corte inmediata. | Visibilidad directa, zonas de exclusión, procedimientos de parada de emergencia y requisitos locales de trabajo seguro. |
| La repetibilidad de la ruta puede hacer que el mantenimiento rutinario del huerto sea más constante. | Si cada giro, extremo de fila y zona de recuperación permanecen seguros ante cambios climáticos. |
Las recomendaciones de seguridad sobre volcamientos de cortadoras refuerzan la necesidad de esta precaución. La OSHA describe los peligros de volcamiento en cortadoras montadas y señala que algunas empresas reservan equipos especializados para pendientes en zonas con mayor inclinación. Ese ejemplo no constituye un límite universal de pendiente para una cortadora robótica oruga, pero sí sirve como recordatorio útil: hay que adaptar la categoría del equipo y el plan operativo al terreno, en lugar de confiar en una máquina familiar fuera de su rango previsto.
Cómo comparar una cortadora robótica oruga para trabajos en huertos
Al hablar con un proveedor, solicite pruebas en lugar de promesas generales. Pida la especificación de la pendiente del modelo, una descripción del diseño de la pista y del chasis, el peso y las dimensiones, el método de parada de emergencia, las condiciones recomendadas para la ruta, los intervalos de mantenimiento y el procedimiento para retirar residuos de forma segura. Si su huerto incluye arcilla húmeda, suelo arenoso, terrazas o filas estrechas, proporcione fotografías y dimensiones medidas para que la conversación se base en la tarea real.
Asimismo, pregunte cómo se comporta el robot cortacésped al detectar un obstáculo o al perder adherencia. Una respuesta clara debe distinguir entre funciones documentadas y detalles que requieren confirmación. Evite asumir que una característica observada en una configuración determinada también se aplica a otra. La solución adecuada podría ser un diseño distinto del cortacésped, una ruta modificada, restricciones estacionales o la elección de un método manual para una pequeña zona de alto riesgo.
En resumen: la estabilidad es un sistema, no un patrón de pista
Un cortacésped robotizado con orugas puede mantener un contacto más constante con el suelo inclinado del huerto, ya que las orugas distribuyen la carga y ofrecen tracción sobre superficies irregulares. Esa ventaja mecánica resulta valiosa, especialmente donde las condiciones de las pasadas varían. No obstante, un resultado estable sigue dependiendo de la capacidad comprobada del cortacésped robotizado para operar en pendientes, de su centro de masa, de la geometría de la ruta, de las condiciones del suelo, de la velocidad, del estado de mantenimiento y de los controles del operador.
Antes de adquirir o desplegar un cortacésped robotizado con orugas, evalúe el emplazamiento, obtenga la documentación correspondiente al modelo, defina zonas de exclusión y realice una prueba supervisada sobre terreno representativo. Ese proceso riguroso resulta más útil que cualquier afirmación universal sobre pendientes, y ayuda a convertir la automatización en una rutina controlada de mantenimiento del huerto, en lugar de un riesgo evitable.