EN
なぜワイヤレスリモコン芝刈り機は操作範囲が柔軟なのか
Aリモコンローバー 操作者は機体の移動経路に縛られることなく自由に動けるため、操作に柔軟性を感じられます。ただし、この柔軟性は単に送信機の仕様書に記載された数値ではありません。実用上の有効な操作範囲は、 リモコンローバー 無線通信の品質、見通し(直進視界)、地形、危険要素を操作者が的確に判断できる能力、および現場の作業計画に左右されます。
遠隔操作式芝刈り機の技術的観点から、2つの概念を明確に分けて考える必要があります。1つは、特定の機械が開放された試験エリアで達成可能な最大通信距離です。もう1つは、オペレーターが芝刈り作業中に意図的に走行経路を確認し、状況の変化に応じて適切に対応できる距離です。実際の芝刈り作業においては、後者の距離の方が通常、より重要となります。 リモコンローバー この2番目の距離は、実際の芝刈り作業において通常、より重要です。
柔軟な操作範囲は、無線制御から始まりますが、それだけにとどまりません。
Aリモコンローバー 本機は、ハンドヘルド型の送信機と受信機を用いて、物理的なケーブルを介さずに操舵・走行・刈り込みの各指令を送信します。この構成により、オペレーターは背の高い草やゴミ、凹凸のある地面、あるいは傾斜地などから離れた場所に立ちながらも、機械を安全に操作できます。開放されたエリアでは、通信距離は単一の芝刈り行程に必要な距離をはるかに上回ることがあります。
市場に出回っている公開事例から、この数値がいかに機種ごとに異なるかがわかります。一部の販売資料では、見通しがよく障害物のない環境下で約270メートル(900フィート)から最大で約300メートル(1,000フィート)の操作距離が記載されています。しかし、こうした事例はすべての機種に共通する仕様ではありません。 リモコンローバー また、購入判断の代わりとして用いるべきでもありません。実際に適用されるのは、取扱説明書、付属のコントローラー、地域の無線規制、および最終的な機械構成によって決まります。
つまり、 ワイヤレスリモコン芝刈り機 の柔軟な作業範囲とは、安全な立ち位置を選択し、作業を区画ごとに進めていくことができるという点にあります。これは、機械を信号や視認性の限界まで駆動させるべきだということを意味するものではありません。
なぜ見通しが作業可能な距離に影響を与えるのか
電波は、すべての作業現場で均一に伝わるわけではありません。樹木、駐車中の機器、建物、土手、金属製構造物、標高の変化などが、信号を遮ったり、反射させたり、減衰させたりします。また、一般的な無線通信のガイドラインでは、不要なRF信号がワイヤレス通信を妨害する可能性があることも認識されています。このため、 リモコンローバー では、空き地での通信距離の公称値が、果樹園の畝間や道路脇の土手、あるいは複数の死角がある敷地内では実際の通信距離と一致しない場合があります。
実用的なルールとして、 リモコンローバー の運転を始める前に、予定している走行ルートを事前に確認することです。想定される操作位置に立ち、機械本体・その走行経路・周囲の障害物が視認できるかどうかを確認してください。ルートに凹地や背の高い植生、建物の裏側での急な方向転換などが含まれる場合は、現場全体を単一の無線通信範囲とみなすのではなく、より短い作業区画に分割して対応しましょう。
- 操作手順で定められている場合には、常に リモコンローバー との間に明確な視認関係を保ってください。
- 標高の変化によって、カッティングデッキや走行方向、あるいは現場へ進入する人が見えなくなるかどうかを確認してください。
- 雨後の状況変化、季節による草丈の伸び、あるいは車両・機器の到着後に条件が変化することを想定してください。
- 作業位置が不適切な場合、メーカーが公表する最大走行距離に頼ってはいけません。
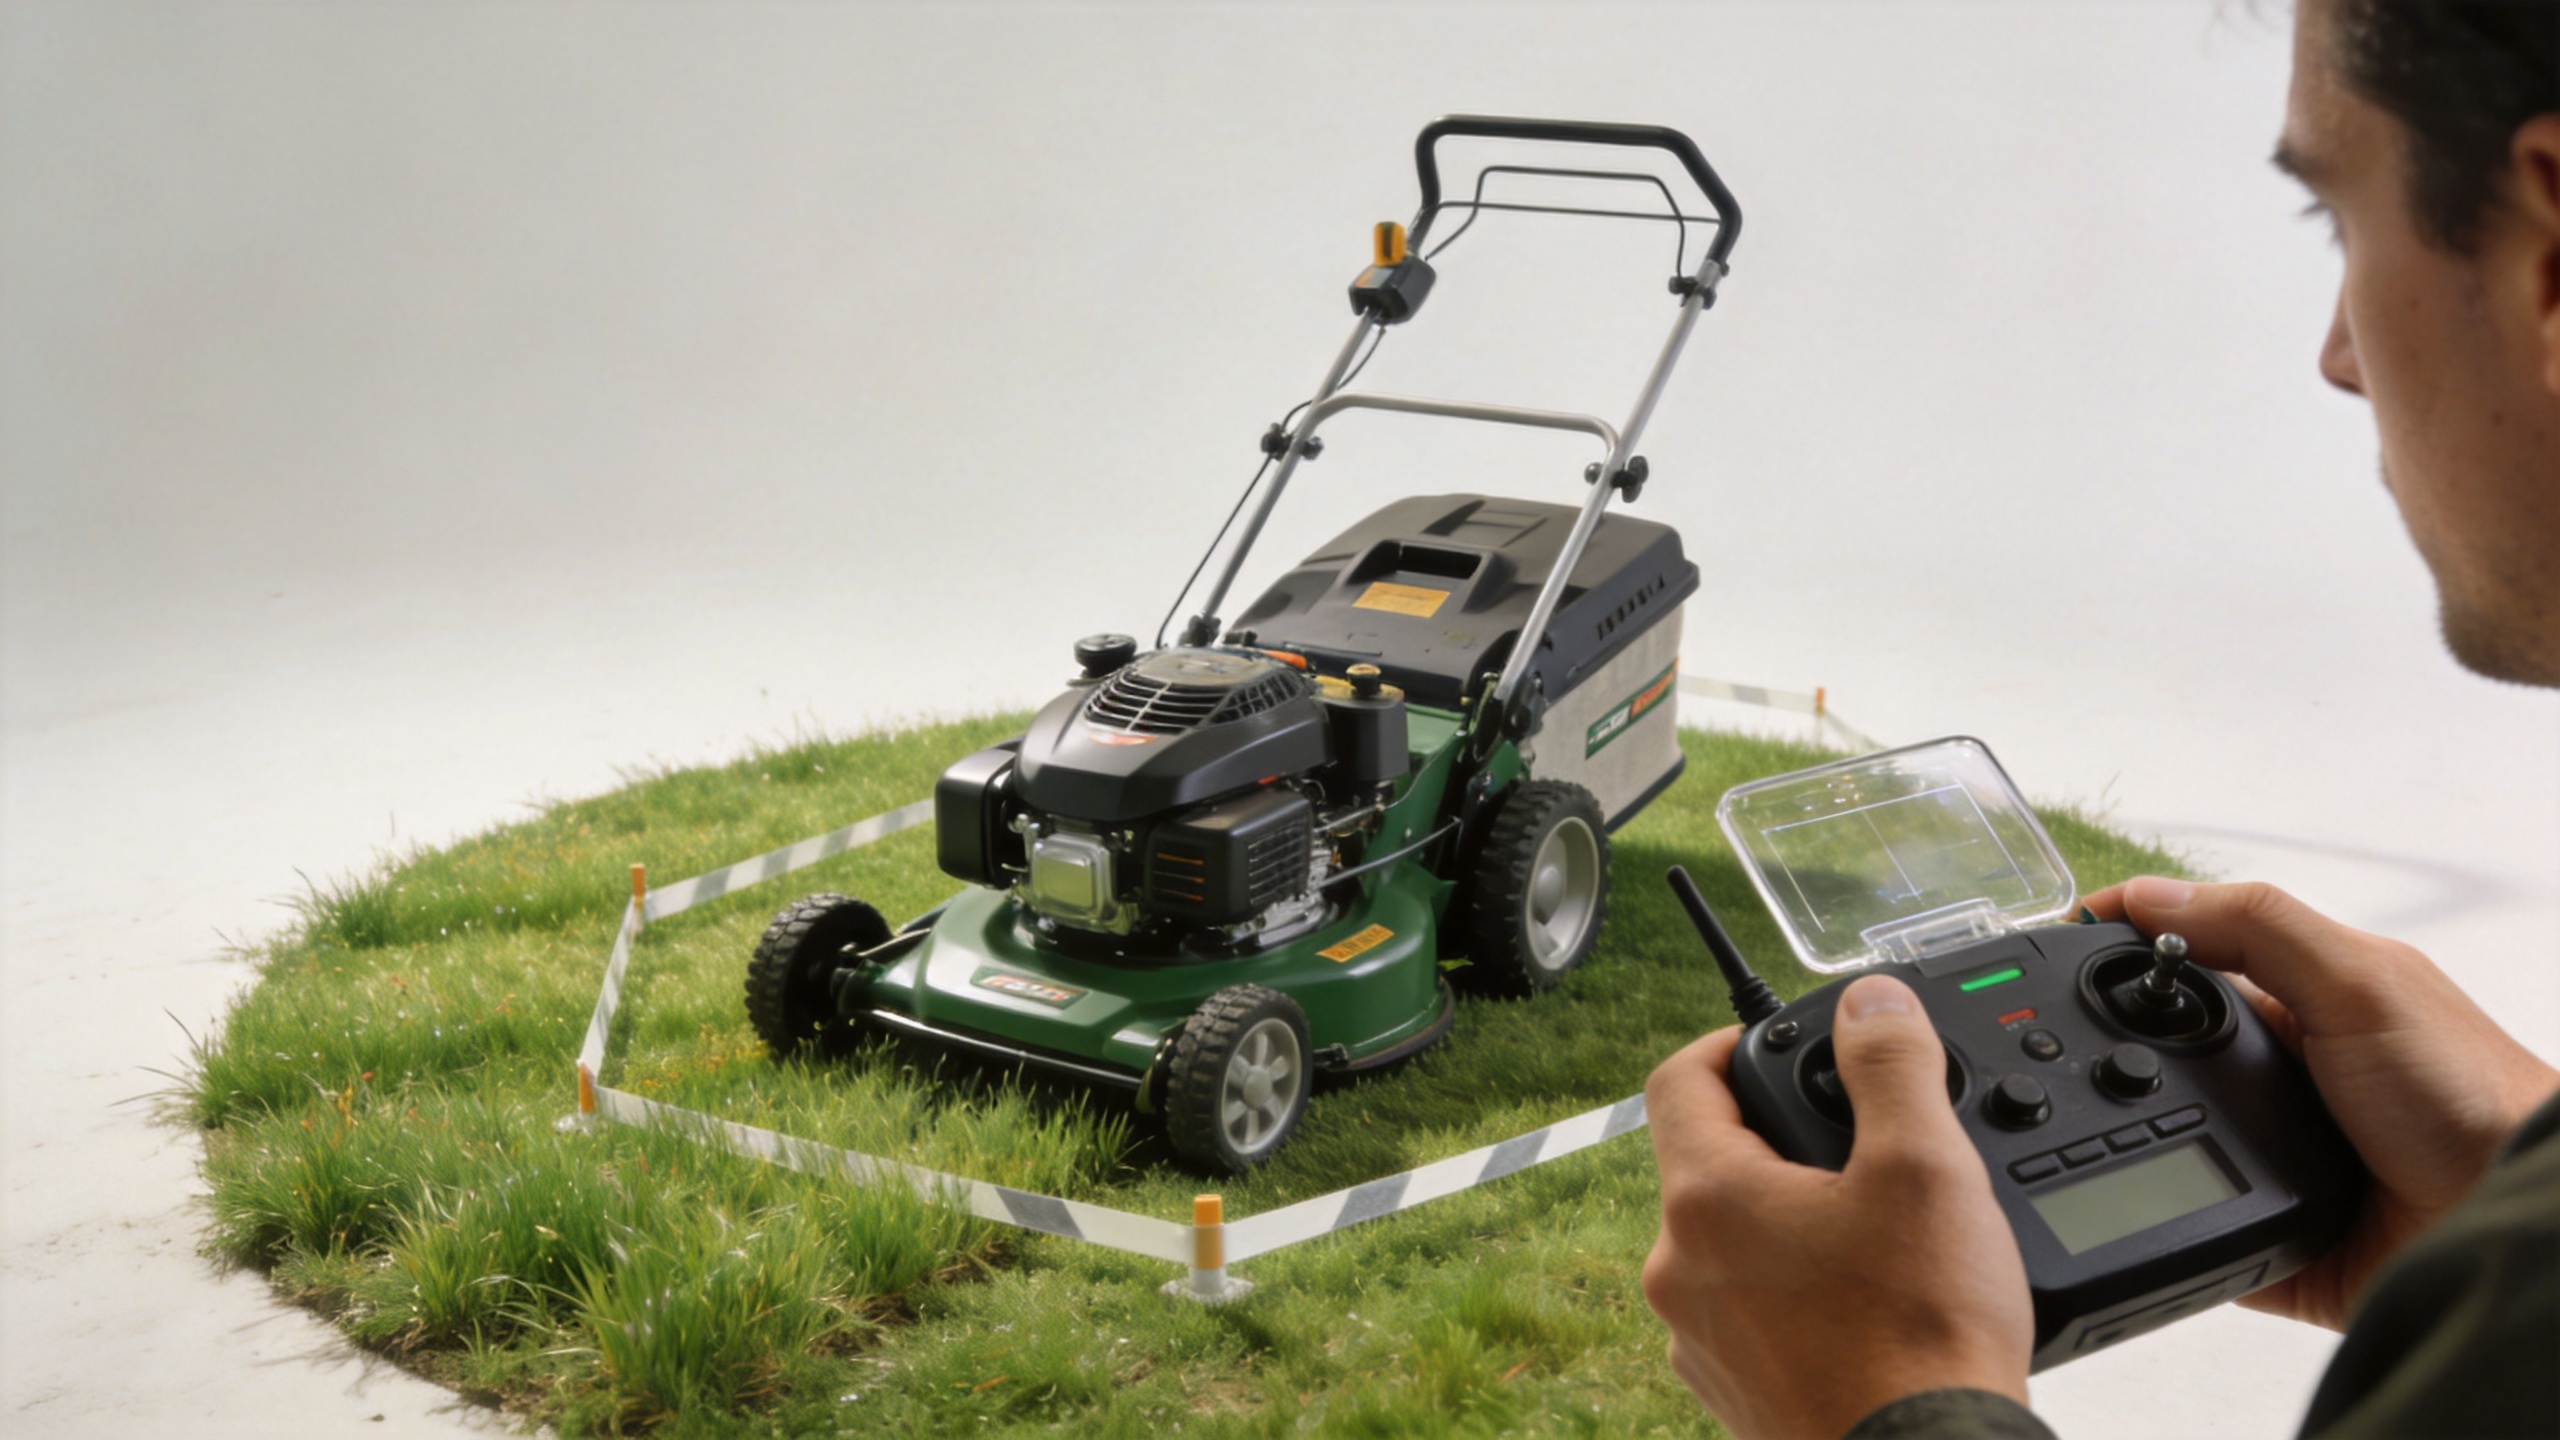
地形によって柔軟な操作が可能かどうかは、事前の計画次第です。
オペレーターが機械から離れて立つことができるという点は、歩きにくい地面や、近づいて作業するのが不快なほど茂った植生がある場所で特に有効です。しかし一方で、地形はオペレーターが機械から離れてよい距離にも制限をかけます。 リモコンローバー たとえば斜面では、オペレーターが進行方向、地面の起伏、障害物、および機械と境界線との距離を確実に把握できるだけの視認性を確保する必要があります。最適な立ち位置は、無線システムが技術的に許容する距離よりも近くになることがあります。
単に『この機械はどこまで離れて操作できるか?』と問うのではなく、 リモコンローバー 『どう進む?』——地形が要求する作業方法を確認しましょう。明確な境界線を持つ平坦なフィールドでは、長めの計画的な走行が可能です。一方、木の幹、排水溝、石、あるいは変化する地表面(草丈や地面の状態など)がある現場では、短い区間での作業と、より頻繁な状況確認が必要です。これは、『パラメーター優先』から『作業内容優先』への考え方の転換です。通信距離という数値ではなく、実際に芝刈りを行う現場の条件に応じて、作業範囲や方法を柔軟に決めてください。
コントローラーの状態とマシンの状態、どちらも重要です
柔軟な作業範囲を確保するには、高性能な送信機だけでは不十分です。 リモコンローバー を操作する前に、コントローラーの電源レベル、マシンの電源状態、該当する場合はアンテナの状態、緊急停止機能、および取扱説明書に記載された信号喪失時の動作などを確認してください。電源不足の警告表示、制御部品の損傷、またはペアリング状態の不明瞭さなどは、作業範囲を広げる前に必ず停止して原因を解消すべき理由です。
すべての リモコンローバー 信号が弱くなるか、途絶えた場合でも、同様の動作をします。フェイルセーフ応答は、機種や設定によって異なります。文書化された動作についてはサプライヤーに確認し、明瞭で制御されたエリアで、承認済みの事前作業試験を実施してください。この手順は、斜面、道路端、水域、歩行者、または高価な植栽の近くで作業する前に特に重要です。
「柔軟性がある」=「無人で運用してよい」ではありません
最大の利点は リモコンローバー オペレーターが立つ位置やルートの計画について選択肢を提供できる点にあります。しかし、これをもって機械を無人放置してよい理由にはなりません。安全な作業距離は、オペレーターの視界、機械の停止速度、周囲に他の人がいるかどうか、および当該機器の具体的な取扱い指示によって左右されます。
を考えてみてください リモコンローバー 管理された作業区域内で使用します。必要に応じて境界を明示し、立ち入り禁止区域を確保し、目立つ障害物を除去し、機械の進行に伴ってオペレーターが移動する場所を事前に計画します。信号の伝達経路や視界が不確実になった場合は、一時停止します。 リモコンローバー 視界の悪い区間では、進み続けるのではなく、一時停止・再配置・状況確認を行ってください。
実用的な作業範囲を選定するための現場チェックリスト
どのように活用するかを決める前に、 リモコンローバー 敷地内を移動する際は、以下の簡易チェックリストに沿って確認してください:
- 作業エリアの地図を作成します。 傾斜、樹木の列、水路、建物、ゲート、および機械が視界から完全に遮られる可能性のある場所をメモします。
- 安全な作業位置を特定します。 安定した足場が確保でき、見通しが良く、危険から直線的に離脱できる位置を選んでください。
- 作業を複数のゾーンに分割します。 Aリモコンローバー 各ゾーンに明確な開始点・終了点・確認点が設定されている場合、非常に高い生産性が得られます。
- 正確な構成を確認してください。 モデルの操作手順、規定された制御範囲条件、信号喪失時の応答動作、および使用前の推奨点検項目についてお尋ねください。
- 状況が変化した後に再確認してください。 背の高い草木、天候、駐車中の機器、現場の通行状況などにより、同一季節内でも実際の通信距離(有効範囲)は変化する可能性があります。
リモート式芝刈り機を選定する前に確認すべき事項
比較するとき リモコンローバー 通信距離は、複数の検討項目のうちの一つにすぎず、唯一の判断基準ではありません。製品の構成に応じた技術資料の提供を依頼し、実際に使用する現場の状況(芝生の種類、傾斜、障害物の密度、進入ルート、想定作業頻度、および操作担当者)を具体的に説明してください。山東麦德恩智能科技有限公司(Shandong Maide En Intelligent Technology)では、これらの情報をもとにリモート式芝刈り機の選定に関する協議を開始できますが、最終的な適合性については、提案される製品の技術資料および運用要件に基づき、改めて確認する必要があります。
このようなアプローチにより、現実的で実務に即した対話が可能になります。 リモコンローバー 無線機能、現場のレイアウト、視認性、および安全計画が連携することで、作業可能な範囲に柔軟性が生まれます。最も適切な作業距離とは、その作業において操作性と監視性を確保できる距離であり、無線機器が物理的に到達可能な最大距離である必要はありません。