 EN
Რატომ აქვს უსადგურო რემოტ კონტროლის მანქანას მოქნილი მოქმედების რადიუსი
Aდისტანციური მართვის ხეხვის მანქანა შეიძლება განიცადოს მოქნილობა, რადგან ოპერატორი არ არის დაკავშირებული მოწყობილობის სიარულის ტრაექტორიასთან. თუმცა, ეს მოქნილობა არ არის უბრალოდ რიცხვი, რომელიც მითითებულია გამომსხივებლის სპეციფიკაციასთან ერთად. სასარგებლო მოქმედების რადიუსი დისტანციური მართვის ხეხვის მანქანა დამოკიდებულია რადიო კავშირზე, ხილვადობაზე, რელიეფზე, ოპერატორის შესაძლებლობაზე საფრთხეების შეფასების და საიტის სამუშაო გეგმაზე.
Დაშორებული მასინის ტექნიკური თვალსაზრისით, ორი ცნების გამოყოფა სასარგებლოა. ერთ-ერთია კონკრეტული მანქანის მაქსიმალური კომუნიკაციის მანძილი, რომელსაც იგი ღია ტესტირების ადგილზე შეძლებს. მეორე კი ის მანძილია, რომელზეც ოპერატორი ჯერ კიდევ შეძლებს მანქანის მართვას, მოჭრის ტრაექტორიის დაკვირვებას და ცვლილებების პირობებზე რეაგირებას. მეორე მანძილი ჩვეულებრივ უფრო მნიშვნელოვანია რეალური მოჭრის სამუშაოებისთვის. დისტანციური მართვის ხეხვის მანქანა მიზნად ის მანძილია, რომელზეც ოპერატორი ჯერ კიდევ შეძლებს მანქანის მართვას, მოჭრის ტრაექტორიის დაკვირვებას და ცვლილებების პირობებზე რეაგირებას. მეორე მანძილი ჩვეულებრივ უფრო მნიშვნელოვანია რეალური მოჭრის სამუშაოებისთვის.
Სიმკვრივის დიაპაზონი იწყება უკაბელო მართვით, მაგრამ არ მთავრდება აქ.
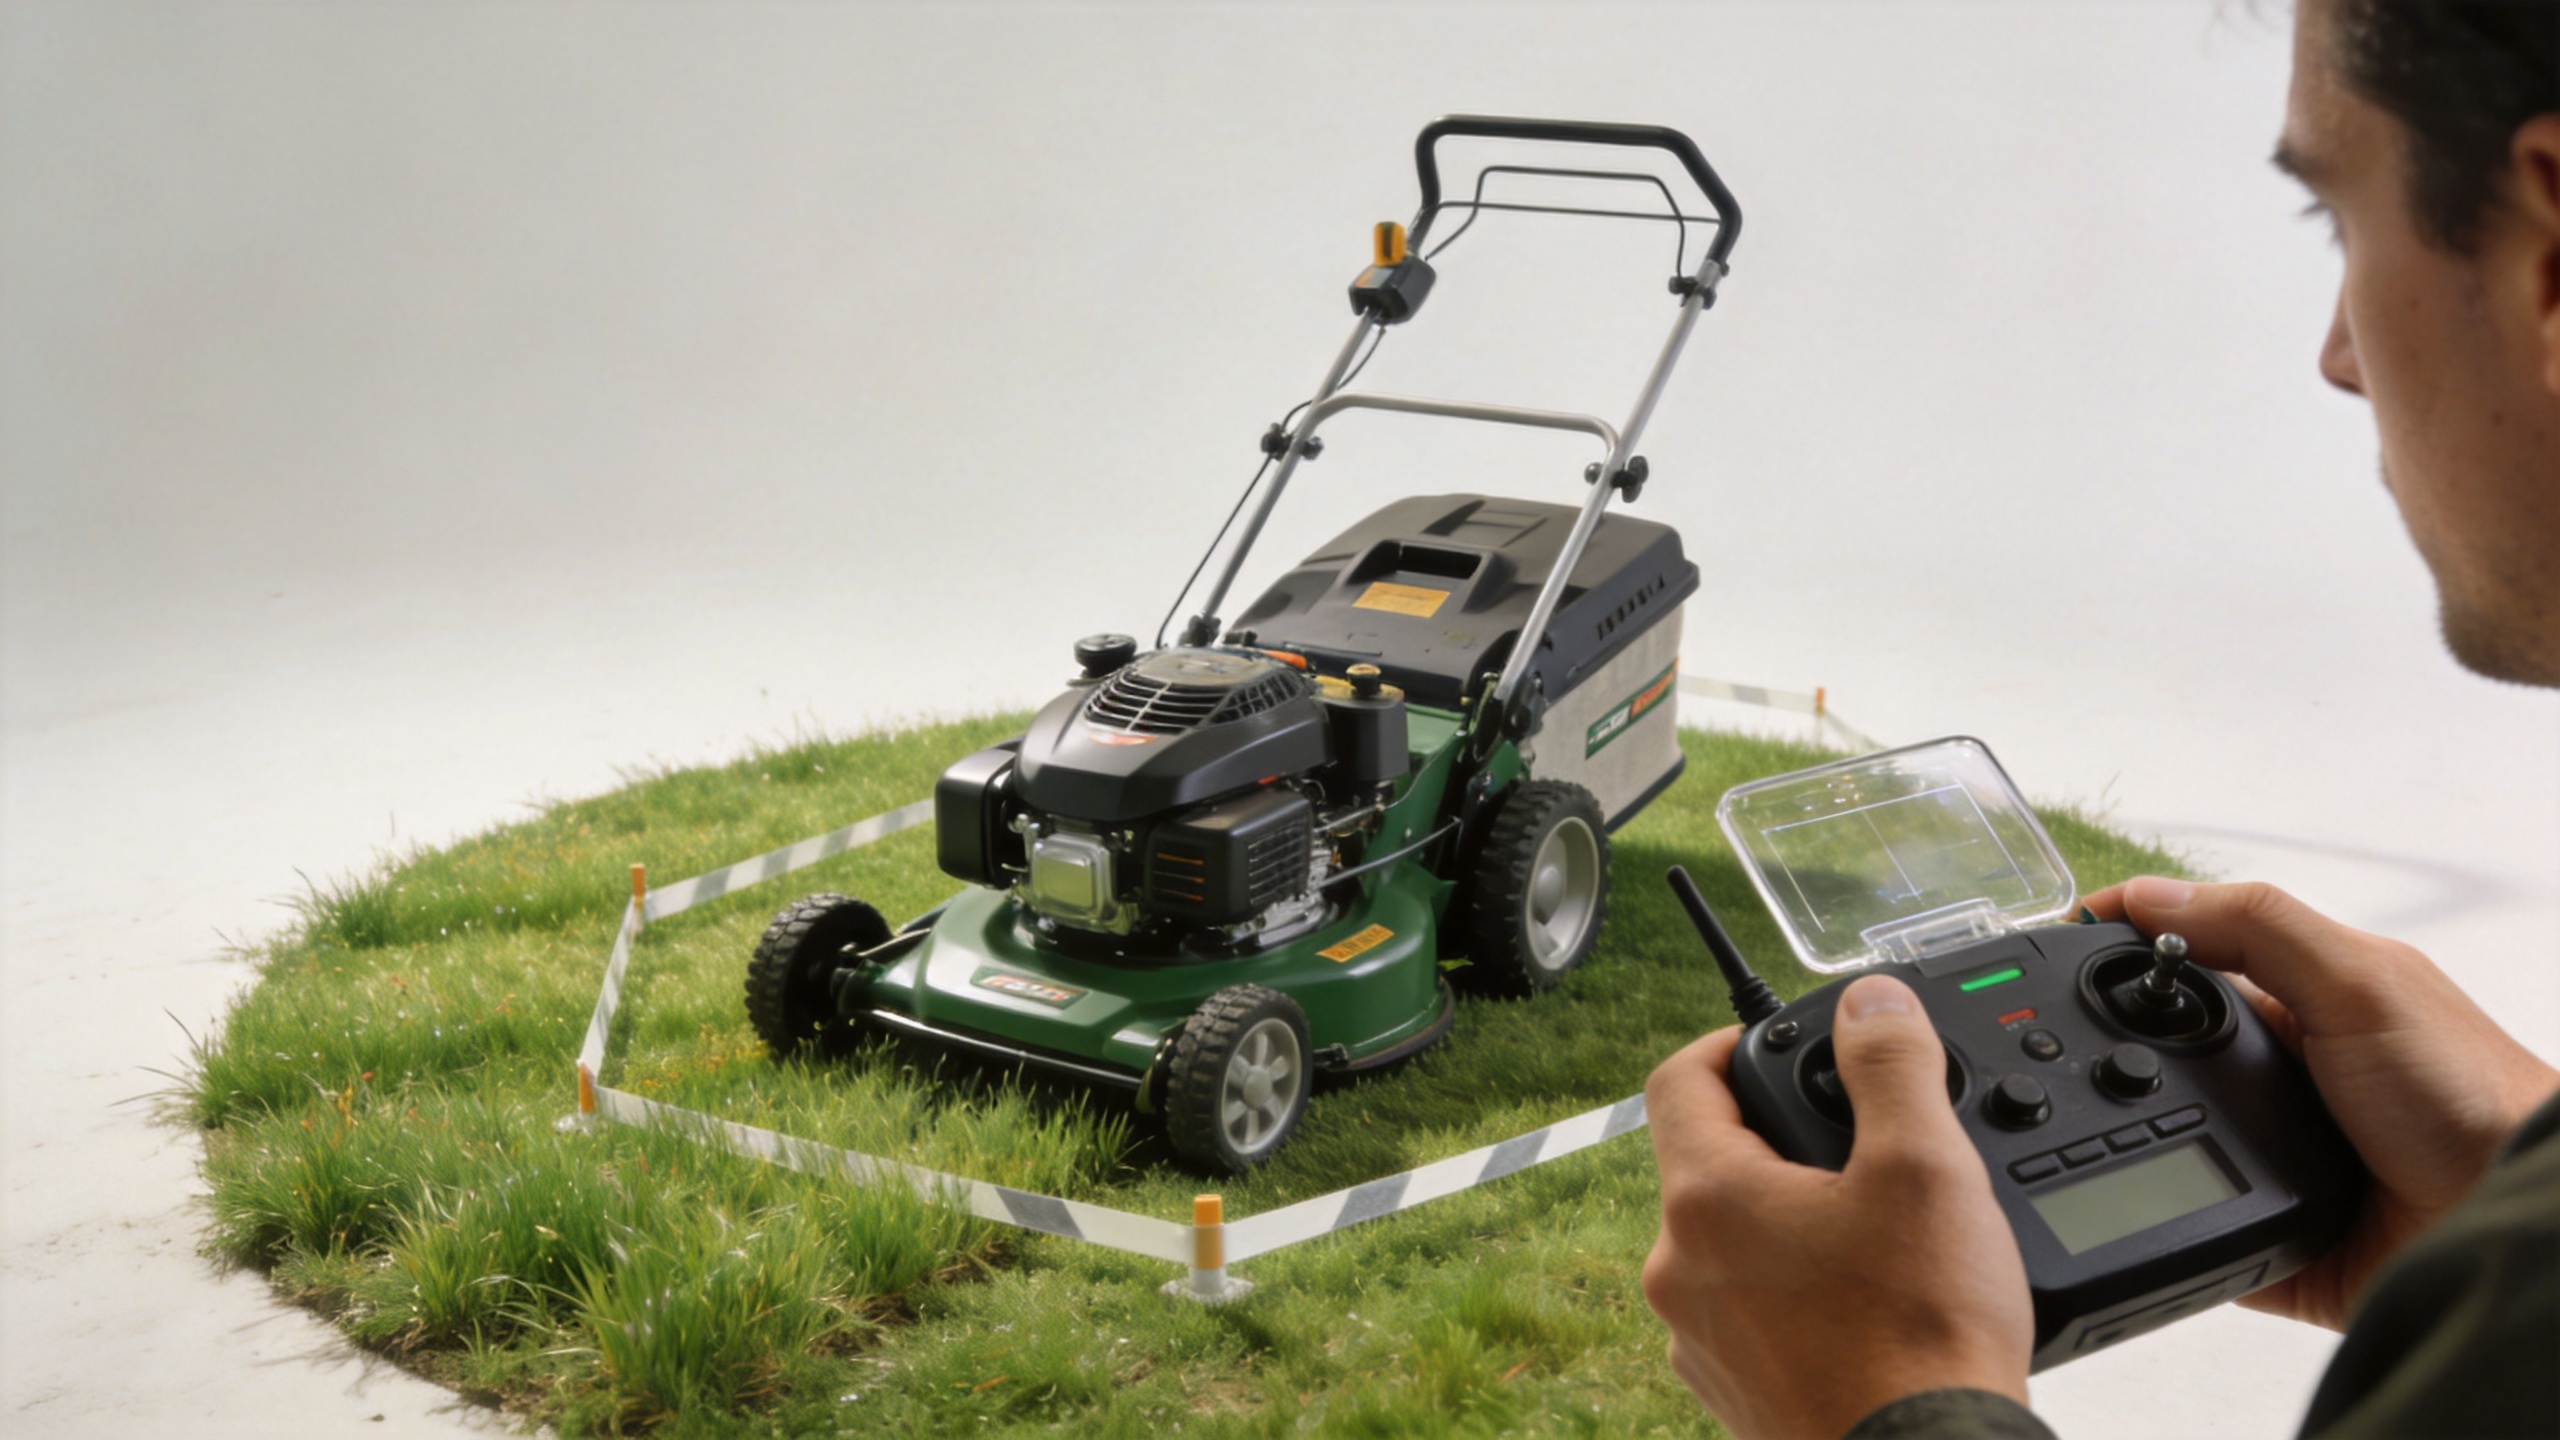
Aდისტანციური მართვის ხეხვის მანქანა იგი ხელში ჭერადი გამომსხვივებელისა და მიმღების გამოყენებით ახდენს მართვის, მოძრაობის და მოჭრის ბრძანებებს ფიზიკური კაბელის გარეშე. ეს მოწყობილობა საშუალებას აძლევს ოპერატორს დაიდგეს მაღალი ბალახის, ნარჩენების, არაერთგვაროვანი გასასვლელის ან დახრილი ზედაპირის მიღმა და მაინც მართოს მანქანა. ღია ადგილზე კომუნიკაციის კავშირი შეიძლება გადააჭარბოს იმ მანძილს, რომელიც ერთი მოჭრის გასავლელად სჭირდება.
Ბაზარზე გამოქვეყნებული მაგალითები აჩვენებს, თუ რამდენად მოდელზე დამოკიდებული შეიძლება იყოს ეს მაჩვენებლები: ზოგიერთი კომერციული მასალა ხსნის მანძილის სიგრძეს 900 ფუტის გარშემო ან მინიმუმ 1 000 ფუტის მიღწევას ღია, არ შეზღუდულ პირობებში. ეს მაგალითები არ წარმოადგენენ ყველა დისტანციური მართვის ხეხვის მანქანა -ის სპეციფიკაციას და არ უნდა გამოყენებული იქნას შეძენის სწრაფი გზის როგორც შემცირებული ვერსია. ექსპლუატაციის წიგნი, მიწოდებული კონტროლერი, რეგიონალური რადიო მოთხოვნები და საბოლოო მანქანის კონფიგურაცია განსაზღვრავს იმ მონაცემებს, რომლებიც ფაქტიურად მოქმედებენ.
Სხვა სიტყვებით რომ ვთქვათ, სიგნალის მოქნილი მანძილის სიგრძე უსა dâyო დაშორებული მართვის მოსაწყობარე მანქანა -ს მიენიჭება უსაფრთხო დგომის ადგილის არჩევის და სამუშაოს ნაკვეთებად შესრულების შესაძლებლობის გამო. ეს არ ნიშნავს, რომ მანქანა უნდა მივიყვანოთ სიგნალის ან ვიზუალური ზღვრების საზღვარზე.
Რატომ იცვლება ხედვის ხაზი გამოყენების შესაძლებელი მანძილის სიგრძე
Რადიოტალღები არ გადაადგილდება ყველა სამუშაო ადგილზე ერთნაირად. ხეები, დაყენებული ტექნიკა, შენობები, ბანკები, მეტალის კონსტრუქციები და სიმაღლის ცვლილებები შეიძლება შეაფერხონ, აირეკლონ ან შეასუსტონ სიგნალი. საერთო რადიო მითითები ასევე აღიარებს, რომ არასასურველი RF სიგნალები შეიძლება შეაფერხონ უკაბელო კომუნიკაცია. ამის მნიშვნელობა დისტანციური მართვის ხეხვის მანქანა ამ შემთხვევაში ის არის, რომ ღია ველის მანძილის მოცემული მანძილის სიგრძე შეიძლება არ შეესატყოს საველე რიგს, გზის სავალე ბანკს ან მონაკვეთს, რომელსაც რამდენიმე ხილული კუთხე აქვს.
Პრაქტიკული წესია დაგეგმილი მარშრუტის შეფასება მანძილის დაწყებამდე. დისტანციური მართვის ხეხვის მანქანა დგით განსაკუთრებით გამოყენების წერტილებზე და გაიარეთ მანქანის, მისი მოძრაობის ტრაექტორიის და სავარაუდო ბარიერების ხილულობა. თუ მარშრუტში შედის ჩაღრმავებები, მაღალი მცენარეულობა ან მკვეთრი მოხვევები სტრუქტურების უკან, მაშინ გაყავით იგი უფრო მოკლე სამუშაო ზონებად, ვიდრე სამუშაო ადგილს ერთი უწყვეტი რადიო მარშრუტის სახით მიიღოთ.
- Შეინარჩუნეთ ხილული კავშირი დისტანციური მართვის ხეხვის მანქანა ყოველთვის, როდესაც ექსპლუატაციის ინსტრუქციები ამას მოითხოვს.
- Შეამოწმეთ, არ იფარება თუ არა კვეთის დაფა, მოძრაობის მიმართულება ან ადგილზე შემოსული ადამიანები სიმაღლის ცვლილების გამო.
- Მოსალოდნელია პირობების ცვლილება წვიმის შემდეგ, სეზონური ზრდის დროს ან სატრანსპორტო საშუალებებისა და ტექნიკის ჩამოსვლის შემდეგ.
- Არ დაეყრდნოთ მოცემულ მაქსიმალურ რეინჯს სამუშაო პოზიციის დაბალი ხარისხის კომპენსაციის მიზნით.
Რელიეფი საშუალებას აძლევს მოქნილად მოქმედების გადაწყვეტის საკითხად განხილვის.
Შესაძლებლობა მანქანისგან დაშორებით დგომის განსაკუთრებით მნიშვნელოვანია იმ ადგილებში, სადაც სიარული რთულია ან ვეგეტაცია არ აძლევს შესაძლებლობას მანქანის მიყოლვის კომფორტულად განხორციელების. დისტანციური მართვის ხეხვის მანქანა რელიეფი ასევე შეზღუდავს იმ მანძილს, რომელზეც ოპერატორს შეიძლება მანქანისგან დაშორებით მოქმედება. მაგალითად, დახრილ ზედაპირზე ოპერატორს საჭიროებს საკმარის ხილვადობას მოძრაობის მიმართულების, ზედაპირის ცვლილებების, ბარიერების და მანქანის საზღვრების მიმართ მანძილის გასაზომად. სწორი პოზიცია შეიძლება იყოს უფრო ახლოს, ვიდრე რადიოსისტემა ტექნიკურად უზრუნველყოფს.
Არ უნდა დავსვათ მხოლოდ ეს კითხვა: „რა მანძილს შეძლებს ეს დისტანციური მართვის ხეხვის მანქანა წასვლის შესახებ?“ — დაუსვით კითხვა, რომელი ტერენი მოითხოვს. ჩვეულებრივი ველი გასარკვევად გამოკვეთილი საზღვრებით შეიძლება მიუყანოს გრძელ და წინასწარ გამოფიქრებულ გადაკეთებებზე. ხეების სტვოლებით, წყლის გასაყვანად არსებული რელსებით, ქვებით ან ცვალებადი საფარით დაფარული ადგილი მოითხოვს მოკლე სეგმენტებს და ხშირად შემოწმებას. ეს არის პარამეტრებზე დაფუძნებული აზროვნებიდან დავალებაზე დაფუძნებულ გეგმარებაზე გადასვლა: დააბრუნეთ კომუნიკაციის რადიუსი ფაქტობრივ მოჭრის პირობებში.
Როგორც კონტროლერის, ასევე მანქანის მდგომარეობა მნიშვნელოვანია
Მოქნილი სამუშაო რადიუსი მოითხოვს უფრო მეტს, ვიდან მხოლოდ შესაძლებლობებით დამუშავებული გამომცემელი. მუშაობის დაწყებამდე დისტანციური მართვის ხეხვის მანქანა , შეამოწმეთ კონტროლერის ძაბვის დონე, მანქანის ენერგიის მდგომარეობა, საჭიროების შემთხვევაში ანტენის მდგომარეობა, ავარიული გაჩერების ფუნქცია და მისამართებლის ხელოვნური სახელმძღვანელოში აღწერილი ნებისმიერი სიგნალის დაკარგვის მოქმედება. დაბალი ძაბვის გაფრთხილება, დაზიანებული კონტროლის მოწყობილობა ან უცნობი წყვილდების სტატუსი არის მიზეზი სამუშაო სივრცის გაფართოებამდე საქმის შეწყვეტის და პრობლემის გადაწყვეტის.
Არ დაუშვათ, რომ ყველა დისტანციური მართვის ხეხვის მანქანა იგივე მოქმედებას ახდენს, როდესაც სიგნალი სუსტდება ან კარგდება. უსაფრთხოების რეჟიმში მოქმედება შეიძლება განსხვავდებოდეს მოდელისა და კონფიგურაციის მიხედვით. დაადასტურეთ დოკუმენტირებული მოქმედება მომწოდებლისგან და შეასრულეთ ნებადარებული წინა-ექსპლუატაციური ტესტები გასუფთავებულ და კონტროლირებად ადგილზე. ეს ნაბიჯი განსაკუთრებით მნიშვნელოვანია სამუშაო ადგილის დასაყოფად დახრილობების, გზის კიდეების, წყლის, სავალდებულო პირების ან ღირებული ლანდშაფტების მიმართ.
Მოქნილობა არ ნიშნავს უკონტროლო სამუშაო რეჟიმს
Ძირეული უპირატესობა სტაბილიზატორისა დისტანციური მართვის ხეხვის მანქანა არის ის, რომ ის მომხმარებლისთვის საშუალებას აძლევს აირჩიოს სად დაიდგეს და როგორ დააგეგმოს მარშრუტი. ეს არ არის მიზეზი მანქანის უკონტროლო დატოვების საფუძველი. უსაფრთხო სამუშაო მანძილის სიგრძე დამოკიდებულია იმაზე, თუ რას ხედავს მომხმარებელი, რამდენად სწრაფად შეიძლება მანქანის გაჩერება, სხვა პირების არსებობა და მოწყობილობის კონკრეტული ინსტრუქციები.
Იფიქრეთ დისტანციური მართვის ხეხვის მანქანა როგორც კონტროლირებადი სამუშაო ზონის ნაკლებად განსაზღვრული ნაკვეთის შესახებ. აღნიშნეთ საჭიროების შემთხვევაში საზღვრები, შეაჩერეთ გარეული პირები, გასუფთავეთ გამოხატული ნაგვი და დაგეგმეთ მომხმარებლის მოძრაობის ადგილი მანქანის წინსვლის მიხედვით. თუ სიგნალის გზა ან ხედი გახდება არაგარანტირებული, შეაჩერეთ დისტანციური მართვის ხეხვის მანქანა , გადაადგილე, და ხელახლა შეაფასე, ვიდრე მოუხედავ ნაკრებში გაგრძელებ.
Საიტის შემოწმების სია პრაქტიკული სამუშაო რეჟიმის არჩევისთვის
Სანამ გადაწყვიტებთ, როგორ გამოვიყენოთ დისტანციური მართვის ხეხვის მანქანა საკუთრებზე გასავლელად გაიარე მოკლე შემოწმების სია:
- Შეადგინე სამუშაო ადგილის რუკა. Აღნიშნე დახრები, ხეების ხაზი, ჭაობები, საშენობარო ნაგებობები, კარიბჭეები და ის ადგილები, სადაც მანქანა შეიძლება ხილულობიდან გამოვიდეს.
- Გამოარჩიე უსაფრთხო სამუშაო წერტილები. Აირჩიე პოზიციები, რომლებიც სტაბილურ ფეხსაყრელს, გასაღებ ხილულობას და საშიშროებისგან პირდაპირ მოშორების მარშრუტს უზრუნველყოფენ.
- Დაყოფე სამუშაო ზონებად. Aდისტანციური მართვის ხეხვის მანქანა შეიძლება იყოს ძალიან პროდუქტიული, როცა თითოეული ზონა აშკარა დასაწყისს, დასასრულს და გადამოწმების წერტილს იძლევა.
- Დაადასტურეთ ზუსტი კონფიგურაცია. Მოუთხოვეთ მოდელის ექსპლუატაციის ინსტრუქციები, მითითებული კონტროლის რადიუსის პირობები, სიგნალის დაკარგვის რეაქცია და ნებისმიერი რეკომენდებული წინასწარი შემოწმებები.
- Გადაამოწმეთ პირობების შეცვლის შემდეგ. Მაღალი ბუჩქნაკი, ამინდი, დაყენებული ტექნიკა ან საიტზე ტრაფიკი შეიძლება შეცვალოს პრაქტიკული რადიუსი იმავე სეზონში.
Რა უნდა დაადასტუროთ რემოტნი მარცვლის არჩევის წინასწარ.
Როდესაც შეადარებთ დისტანციური მართვის ხეხვის მანქანა რადიუსი უნდა იყოს რამდენიმე კითხვიდან ერთ-ერთი, არ არის ერთადერთი. მოუთხოვეთ კონფიგურაციაზე დაფუძნებული დოკუმენტაცია და აღწერეთ ფაქტობრივი მარცვლის ადგილი: ბალახის სახეობა, დახრილობა, ბრკოლების სიხშირე, წვდომის მარშრუტები, მოსალოდნელი სამუშაო სიხშირე და ვინ იქნება მანქანის ოპერატორი. Shandong Maide En Intelligent Technology შეძლებს ამ პირობების გამოყენებას რემოტნი მარცვლის არჩევის საუბრის საწყის წერტილად, ხოლო საბოლოო შესატყობარობა უნდა დადასტურდეს შეთავაზებული პროდუქტის დოკუმენტაციასა და ექსპლუატაციის მოთხოვნებზე დაყრდნობით.
Ეს მიდგომა უზრუნველყოფს საუბარს პრაქტიკულ მიმართულებაში. ე დისტანციური მართვის ხეხვის მანქანა მისი უკაბელო შესაძლებლობეა, საიტის განლაგება, ხილვადობა და უსაფრთხოების გეგმა ერთად მუშაობის დროს საშუალებას აძლევს მოქმედების სიჩარის მოქნილობას. ყველაზე შესაფერებელი მოქმედების მანძილა არის ის, რომელიც შეძლებს მოცემული დავალების კონტროლსა და დაკვირვებას, არ აუცილებლად ყველაზე განსაკუთრებით შორს მდებარე რადიო სიგნალის მიღების მანძილა.