 EN
Როგორ კომბინირებს რობოტული დაშორებული მართვის მორავი დაშორებულ და ავტომატურ მორავას?
Aრობოტ-მუშაკი შეიძლება კომბინირება დაშორებული და ავტომატური მორავის რეჟიმები, როცა მისი მართვის სისტემა არის დიზაინირებული ისე, რომ ოპერატორმა შეძლოს თითოეული რეჟიმის გამოყენება იმ ამოცანების შესრულებისთვის, რომლებსაც ის უკეთესად ასრულებს. დაშორებული მართვა სასარგებლოა მოწყობილობის განლაგების, უცნობი ტერიტორიის შემოწმების ან იმ უბნის დამუშავების დროს, რომელსაც საჭიროებს პირდაპირი შეფასება. ავტომატური მორავა სასარგებლოა მაშინ, როცა დადგენილი სამუშაო ტერიტორია, მარშრუტი და მუშაობის პირობები საშუალებას აძლევენ მოწყობილობას მისი პროგრამირებული ლოგიკის მიხედვით მოძრაობის განხორციელებას. მნიშვნელოვანი კითხვა არ არის ის, რომელი რეჟიმია უკეთესი ყველა შემთხვევაში, არამედ ის, როგორ გადადის რობოტული დაშორებული მართვის მორავი უსაფრთხოდ ერთი რეჟიმიდან მეორეში.
Რომელიმე დაშორებული მოსაწყობარო ტექნიკის თვალსაზრისით, პასუხი იწყება სამუშაო ადგილიდან. რობოტული მოსაწყობარო უნდა შეფასდეს ტერენის, ვეგეტაციის, საზღვრების, კომუნიკაციის პირობების და ამ კონკრეტული მოდელის ექსპლუატაციის ინსტრუქციების მიხედვით. დაშორებული მართვის შესაძლებლობა და ავტომატიზაცია შეიძლება ერთ მანქანაში იყოს ჩაშენებული, მაგრამ მათი ხელმისაწვდომი ფუნქციები, შეგრძნების მეთოდები და უსაფრთხოების ზომები შეიძლება მნიშვნელოვნად განსხვავდებოდეს კონფიგურაციის მიხედვით.
Ორი რეჟიმი, ორი განსხვავებული ოპერატორის როლი
Დაშორებული მართვა ნიშნავს, რომ ოპერატორი აქტიურად მართავს მოძრაობას მართვის მოწყობილობით ან სხვა დასაშვები ინტერფეისით. ეს შეიძლება იყოს მნიშვნელოვანი საწყის პოზიციონირების დროს, ბარიერების გარშემო მობრუნების დროს, ვიწრო შესასვლელი მარშრუტის გასავლელად ან მუშაობის შეწყვეტის დროს, როდესაც პირობები იცვლება. ეს არ ამოიღებს საჭიროებას ხილვადობის გასასწორებლად, გამორიცხვის ზონის და მახატისა და მიწის საფრთხეებზე ყურადღების მიქცევის გარეშე.
Ავტომატური მეწყელობა ნაკლებად ატვირთავს ოპერატორს მარშრუტის მიყოლვის დავალებაზე და ამ ფუნქციას რობოტ-მეწყელს ანიჭებს. სისტემის დოკუმენტაციის მიხედვით, მეწყელი შეიძლება გამოიყენოს განსაზღვრული საზღვარი, სამუშაო არეალის წინასწარ დაგეგმვა, პოზიციონირების ტექნოლოგია, მოწყობილობაზე დამონტაჟებული სენსორები ან ამ ელემენტების კომბინაცია. ავტომატური რეჟიმის ჩართვა არ ნიშნავს ტერიტორიის უკონტროლო დატოვებას. ამ რეჟიმის ჩართვამდე ოპერატორმა უნდა დაადასტუროს, რომელ საგნებს შეძლებს მოწყობილობა ამოცნობარობას, სად შეიძლება მისი მუშაობა და რა მოქმედება მოუწევს, თუ მას დაკარგავს პოზიცია, კავშირი ან უსაფრთხო მუშაობის პირობები.
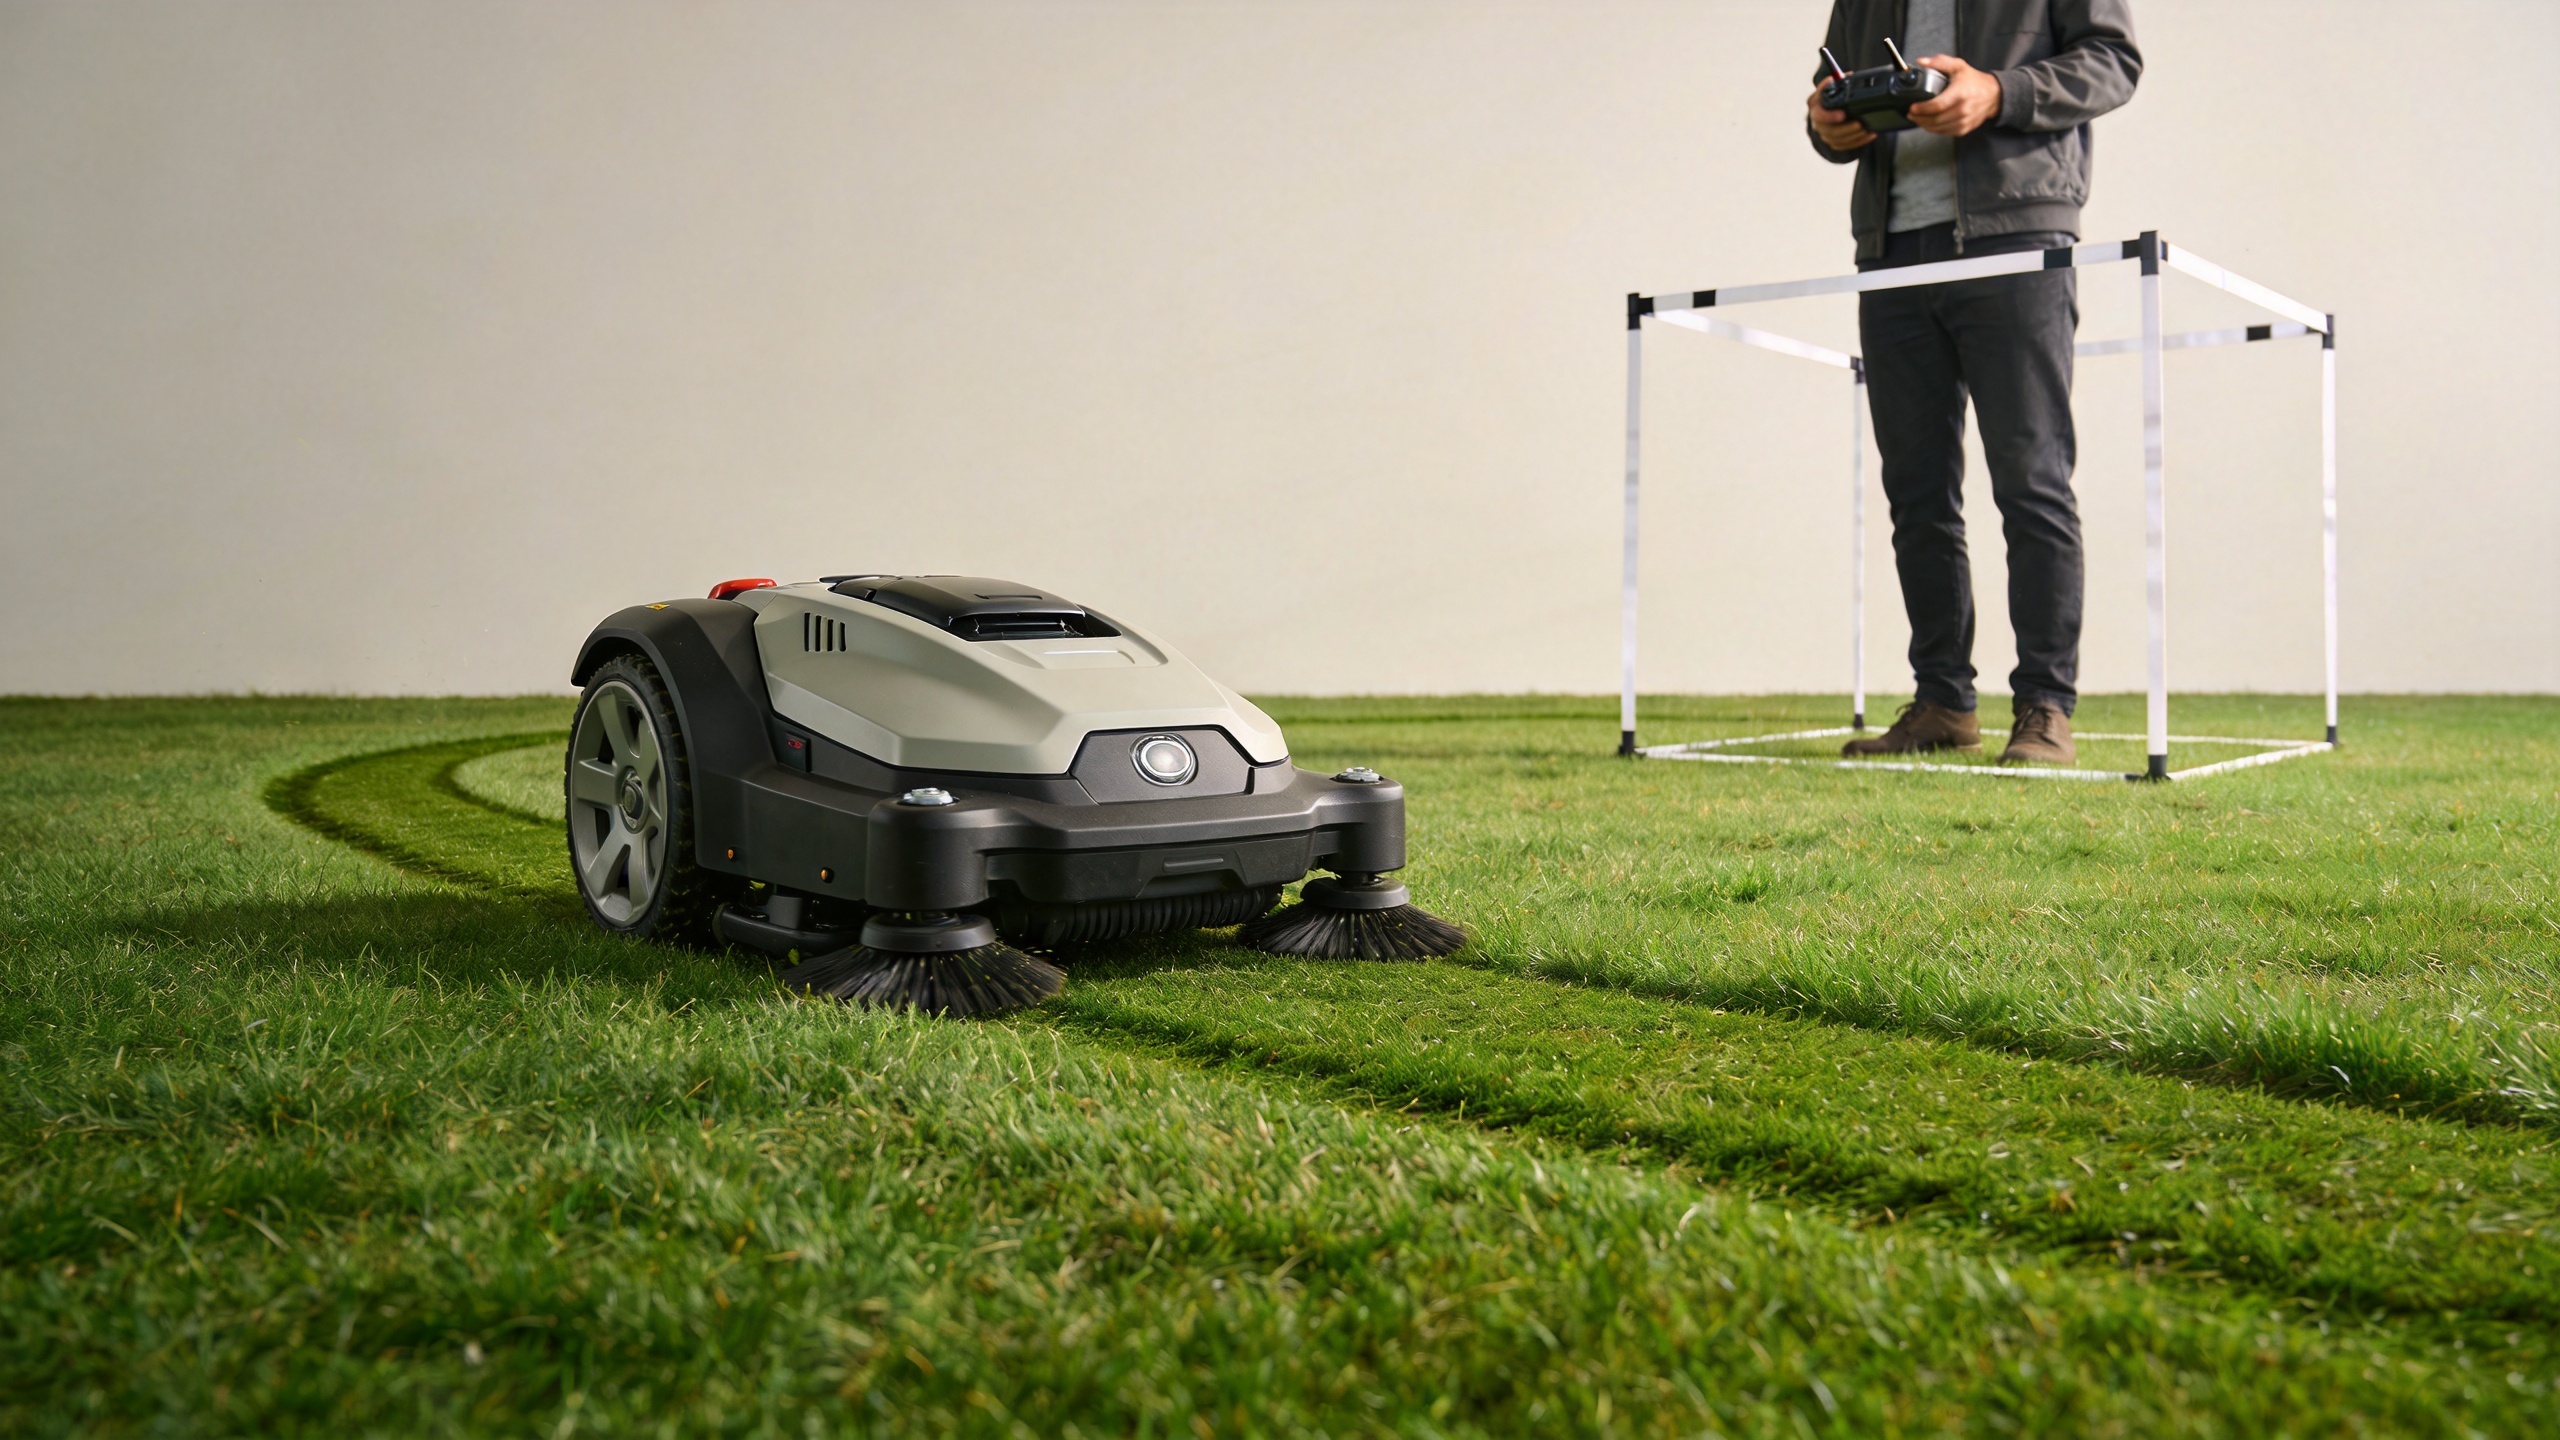
Პრაქტიკულად, რობოტული დაშორებული მართვის მეწყელი ამბოთ რეჟიმს აერთიანებს: დაშორებული მართვა საშუალებას აძლევს მომხმარებელს მოწყობილობის დაყენებასა და შემდგომი ჩარევის მართვას საკონტროლო რეჟიმში, ხოლო ავტომატური მეწყელობა მხოლოდ მაშინ ასრულებს მეორდებად მარშრუტებს, როდესაც საჭიროებული პირობები უკვე შემოწმდა.
Როგორ უნდა მოხდეს დაშორებული მართვიდან ავტომატურ მეწყელობაზე გადასვლა
Სანდო გადაცემა ჩვეულებრივ მიმდევრობაა, არ არის ერთი ღილაკის დაჭერა. ზუსტი ეკრანები, ნებართვები და შეზღუდვები უნდა მოდის წარმოებლის მანუალიდან, მაგრამ გადაწყვეტილების ლოგიკა შეიძლება დაიყოს სამ ეტაპად.
1. მოამზადეთ სამუშაო ადგილი დაშორებული რეჟიმში
Გამოიყენეთ დაშორებული მართვა ხელმისაწვდომობის წერტილების შესამოწმებლად, დაადასტურეთ, რომ მიზნად დასახული ზონა არ შეიცავს ადამიანებს და თავიდან ასაცილებლად შესაძლებელ ნაგვს, ასევე იდენტიფიცირეთ ის საგნები, რომლებიც შეიძლება შეცვალონ მარშრუტი: წყლის გასაყვანი კიდეები, ხეების ფესვები, დაპარკებული ტექნიკა, გამოჩენილი ქვები, მკვეთრი გადასვლები და დაბალი ტოტები. ამ ეტაპზე მნიშვნელოვანია საიტზე დაფუძნებული მიდგომა. ნაკლებად მნიშვნელოვანია თავდაპირველად მახასიათებლების სია შედგენა, ვიდრე რობოტის მესარე მასინის ჩასმა იმ ნამდვილ პირობებში, რომლებშიც მას უნდა მოქმედებდეს.
Დაადასტურეთ მარშრუტის საზღვარი და ექსპლუატაციის ზონა მოწყობილობის დოკუმენტაციის მიხედვით. თუ სამუშაო ადგილზე არსებობს დახრილობები, არაერთგვაროვანი საფარი, სისხლის ადგილები ან ბალახის სიმჭიდროვის ცვლილებები, განსაკუთრებით ავტომატური მოძრაობის საჭიროებების მიხედვით შეიძლება მოითხოვოს საგეგმარო ავტომატური ზონის შემცირება ან მისი უფრო პატარა სექციებად დაყოფა. რობოტული დაშორებული მართვის მოსავლელი არ უნდა მიიჩნევოს სხვა მოდელების მსგავსად დახრილობების, ბარიერების ან სიგნალების მიმართ მიღების უნარის მქონე.
2. შეამოწმეთ ავტომატური რეჟიმის წინაპირობები
Რეჟიმების გადართვამდე შეამოწმეთ დამტკიცებული ავარიული გაჩერების მეთოდი, კონტროლერის მდგომარეობა, ბატარეის ან ელექტრომომარაგების მდგომარეობა, კომუნიკაციური კავშირი, ამინდის შესატანადობა და გამორიცხვის ზონა. რობოტული მოსავლელობის ძიების შედეგები ხშირად ეფუსთება ავტომატიზებულ ნავიგაციასა და ბარიერების მოძლავებაზე, მაგრამ შეძენის ან ექსპლუატაციის გუნდმა ეს უნდა მიიჩნევოს შესამოწმებლად მოსაყვანელი კითხვებად, არ არსებული საერთო განცხადებებად. მოუთხოვეთ შესაბამისი ექსპლუატაციის სახელმძღვანელო, უსაფრთხოების ინსტრუქციები და შემოთავაზებული რობოტული მოსავლელის კონფიგურაციის სია.
Ასევე დაადასტურეთ, ვინ რჩება მეთვალყურეობის პასუხისმგებლობის მოცულობაში. ზოგიერთი სისტემა შეიძლება გამოიყენოს დაშორებული გაჩერების ფუნქციებს, ავტენტიფიკაციას ან ავტომატური რეჟიმის ინტერლოკებს; სხვებს შეიძლება ჰქონდეს სხვადასხვა პროცედურა. თუ უსაფრთხოების ფუნქცია მნიშვნელოვანია საიტის გეგმაში, ის უნდა ჩაიწეროს მოწყობილობის სპეციფიკაციაში და დამტკიცდეს გამოყენების განსაზღვრულ პირობებში.
3. ჩართეთ ავტომატური მუშაობა და შეადგინეთ ჩარევის გეგმა
Როგორც კი დამტკიცებული არის მისაღები არე და პირობები, ავტომატური მოჭრა შეძლებს მეორედ გამეორებადი დაფარვის შესრულებას ამ განსაზღვრულ ზონაში. ოპერატორმა უნდა იყოს მზად მოსაწყობაროს შეწყვეტას ან გაჩერებას, თუ ადამიანები შევიდნენ არეში, გამოჩნდა ნაგვი, ცვლილება მოხდა რელიეფში, სიგნალის ხარისხი დაეცა ან მანქანა მოძრაობს დოკუმენტირებული ექსპლუატაციური შემთხვევების გარეთ. კონტროლის ხელახლა მიღების შესაძლებლობა არის ის, რაც აკეთებს კომბინირებულ მიდგომას პრაქტიკულად გამოსადეგად: დაშორებული მართვა არ არის უგულებელყოფის რეზერვი, არამედ განსაკუთრებით გამოყენების განსაზღვრული მეთოდი.
Რომელი ფუნქციების ავტომატიზაცია შეუძლებელია რობოტული ბაღის მკვეთველის მეშვეობით — და რომელი მოთხოვს ადამიანის გადაწყვეტილებას
| Დავალება | Ავტომატური მკვეთველობა შეიძლება დაეხმაროს დოკუმენტირებულ შემთხვევებში | Ადამიანის გადაწყვეტილება მაინც აუცილებელია |
|---|---|---|
| Განსაზღვრული ტერიტორიის დაფარვა | Დამტკიცებული მარშრუტის, საზღვრის ან პროგრამირებული სამუშაო ზონის მიხედვით მოძრაობა | Ზონის შესაბამობის დასტურება მიმდინარე პირობებში |
| Ბარიერებზე რეაგირება | Მოდელზე დამოკიდებული სენსორების ან მარშრუტის ლოგიკის გამოყენება | Საფრთხეების ამოშლა და სისტემის მიერ ამოსაცნობარო ელემენტების დასტურება |
| Რეჟიმების შეცვლა | Ავტომატური მუშაობის ჩართვის ინტერფეისის მიწოდება | Წინაპირობების, პერსონალის დასაშვებად მიცემის და ავარიული მართვის შემოწმება |
| 마რშრუტის აღდგენა | Პროგრამით განსაზღვრულ მდგომარეობაში დაბრუნება, სადაც ეს მხარდაჭერილია | Შეჩერება, შემოწმება და გადაწყვეტილება იმის შესახებ, შეიძლება თუ არა სამუშაოს უსაფრთხოდ გაგრძელება |
Ეს განსხვავება თავიდან აიცილებს გავრცელებულ შეცდომას: ავტომატიზაცია შეიძლება შეამციროს ხელით მართვის განმეორებადი მოქმედებები, მაგრამ ეს არ ნიშნავს მოკლე მანქანის პასუხისმგებლობის გადაცემას საიტზე. რობოტული დაშორებული მართვის მოკლე მანქანის შემთხვევაში ყველაზე უსაფრთხო სამუშაო პროცესია зарდად გადაწყვეტილების მიღება იმის შესახებ, როდის არის საჭიროებული დაშორებული მართვა და როდის დასაშვები ავტომატური დაფარვა.
Საიტისთვის შესაფერებლი ექსპლუატაციური სტრატეგიის არჩევა
Დაიწყეთ სამუშაოთი, შემდეგ შეადარეთ ფუნქციები. ჩვეულებრივი, კარგად განსაზღვრული ბალახის ფართობი შეიძლება იყოს ავტომატური მოჭრის უკეთესი კანდიდატი, ვიდრე ადგილი, სადაც ხშირად იცვლება ბარიერები, საზღვრები არ არის განსაზღვრული ან ბევრი მკაცრი მოხვევაა. სადაც პირობები მიწის ნაკვეთზე იცვლება, სამუშაო დაყავით ზონებად. მანევრირების, შემოწმების, საზღვრის გასასწორებლად და გამონაკლისების შესასრულებლად გამოიყენეთ დაშორებული მართვა; ავტომატიზაცია დარეზერვირდეს მხოლოდ იმ ნაკვეთებისთვის, რომლებიც აკმაყოფილებენ მანქანის დოკუმენტირებულ მოთხოვნებს.
Ეს მიდგომა ასევე აუმჯობესებს შეძენის განხილვებს. ნაცვლად იმისა, რომ კითხოთ მომხმარებელს, არის თუ არ რობოტული მომწიფებელი „სრულად ავტომატური“, მიაწოდეთ მიწის პროფილი, ბალახის მდგომარეობა, შესაფასებლად მოსაცემად მაქსიმალური დახრილობა, შესასვლელი სიგანე, ბარიერების ტიპები, მოსალოდნელი სამუშაო სიხშირე, კომუნიკაციების გარემო და მეთვალყურეობის გეგმა. შემდეგ კი დაუსვით კითხვა, რომელი მართვის რეჟიმები, უსაფრთხოების ფუნქციები და ექსპლუატაციური შეზღუდვები არის დოკუმენტირებული ზუსტად ამ კონფიგურაციისთვის.
Კომბინირებული მოჭრის რეჟიმების წინა შემოწმების სია
- Შეამოწმეთ ადგილი ადამიანების, ცხოველების, ნარჩენების, ღრმა ხვრელების, ტენიანი ადგილების და შესასვლელის პირობების ცვლილებების მიხედვით.
- Დაადასტურეთ რობოტული მარცვლის დასაშვები სამუშაო ზონა და მისი ინსტრუქციაში მოცემული ნებისმიერი საზღვრის ან მარშრუტის დაყენება.
- Გამოკვლევის დაწყებამდე საკონტროლო მოწყობილობის დაკავშირების და ავარიული შეჩერების პროცედურის გამოცდა.
- Განსაკუთრებული არეალის დაყენება და ოპერატორის საჭიროების მიხედვით საჭიროებულ მანქანის მონიტორინგის პოზიციაში შენახვა.
- Უცნობი სექციების შემოწმების მიზნით გამოიყენეთ დაშორებული მართვა, არ მოახდინოთ ავტომატური მარცვლის ძალიან არ შესაფერებელ ადგილში გამოყენება.
- Შეაჩერეთ ავტომატური სამუშაო პროცესი, თუ ამინდი, მიწის პირობები, ბარიერები ან კომუნიკაციები აღარ ემთხვევა საწყის გეგმას.
- Სამუშაოს დასრულების შემდეგ შეამოწმეთ მარცვლი, კვეთის არეალი და ნებისმიერი მოვლენები, რომლებიც უნდა შეცვალონ შემდეგი მარშრუტის გეგმა.
Მთავარი დასკვნა
Რობოტის მანქანის დაშორებული მართვის მოწყობილობა კომბინირებს დაშორებულ და ავტომატურ მოჭრას, რომელსაც თითოეული რეჟიმი განსაკუთრებულად განსაზღვრულ როლს ასრულებს. დაშორებული მართვა ხელს უწყობს დაყენებას, შემოწმებას, სივრცით შეზღუდული ადგილების მოსახერხებლად მოსაპოვებლად და ჩარევას. ავტომატური მოჭრა ხელს უწყობს განმეორებად სამუშაოს დამტკიცებულ სამუშაო ზონაში. კარგი შედეგი მიიღება დოკუმენტირებული გადასვლის პროცესის, აქტიური მეთვალყურეობის და საიტის გეგმის საშუალებით, რომელიც უფრო მეტად ეფუძნება კონკრეტული რობოტული მანქანის მიმართვის წიგნს, ვიდრე ივარაუდებს, რომ ყველა ავტომატიზებული ფუნქცია ყველგან მოქმედებს.
Მოწყობილობის არჩევამდე ან გამოყენებამდე მოამზადეთ მოკლე საიტის შეჯამება, რომელშიც შეიტანეთ რელიეფი, მცენარეულობა, მარშრუტის საზღვრები, წვდომა, სამუშაო სიხშირე და სასურველი უსაფრთხოების კონტროლები. ეს მომწოდებლებსა და ოპერატორებს აძლევს პრაქტიკულ საფუძველს სწორი მოჭრის სამუშაო ნაკადაგის შეფასებისთვის.