 EN
Como o robo cortador de grama com controle remoto combina corte remoto e automático?
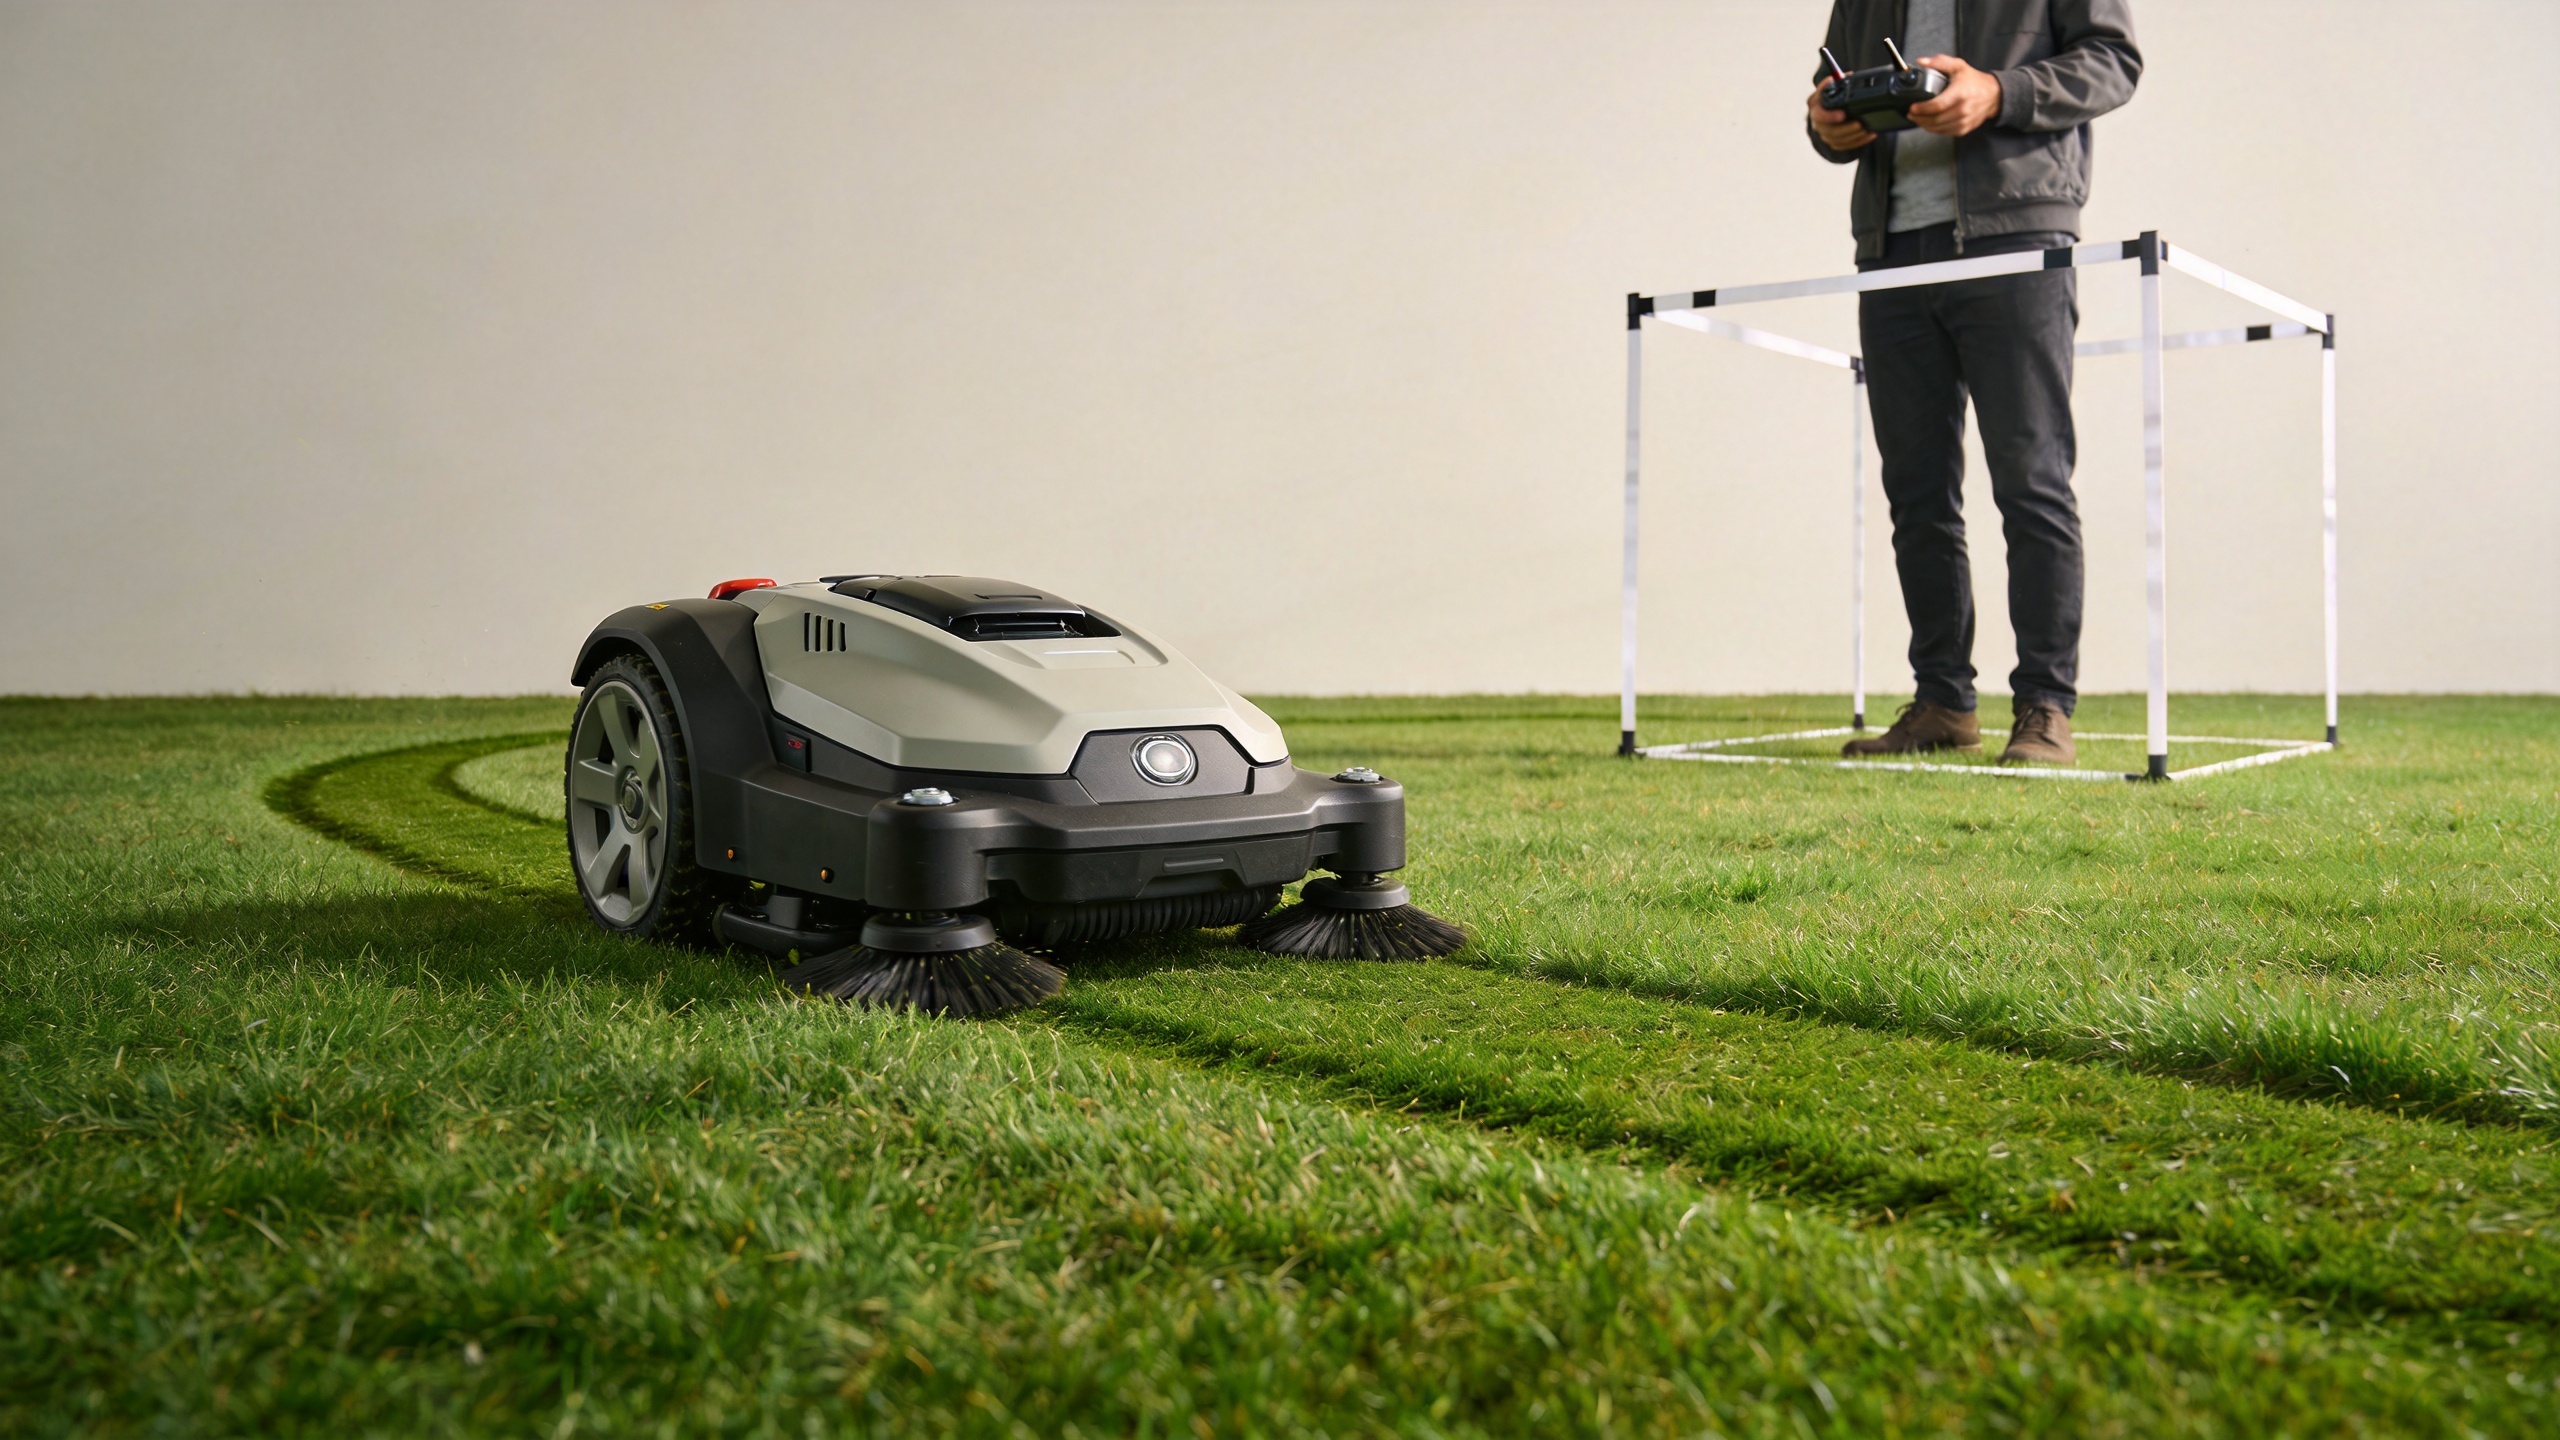
Aroçador robótico pode combinar corte remoto e automático quando seu sistema de controle é projetado para permitir que um operador use cada modo conforme a tarefa exigir. O controle remoto é útil para posicionamento, inspeção de uma área desconhecida ou manuseio de uma seção que exija julgamento direto. O corte automático é útil quando uma área de trabalho documentada, uma rota definida e condições operacionais adequadas permitem que a máquina siga sua lógica programada. A pergunta relevante não é qual modo é melhor em todos os casos, mas sim como um robo cortador de grama com controle remoto transita com segurança entre eles.
Do ponto de vista técnico de um cortador de grama remoto, a resposta começa no local de trabalho. Um cortador de grama robótico deve ser avaliado com base no terreno, na vegetação, nos limites, nas condições de comunicação e nas instruções de operação específicas desse modelo. A capacidade remota e a automação podem estar integradas na mesma máquina, mas as funções disponíveis, os métodos de detecção e as medidas de segurança podem diferir significativamente conforme a configuração.
Dois modos, dois papéis distintos para o operador
Controle remoto significa que o operador está orientando ativamente o movimento por meio de um controlador ou de outra interface aprovada. Isso pode ser valioso durante o posicionamento inicial, ao contornar obstáculos, ao atravessar uma passagem estreita ou ao interromper o trabalho quando as condições mudam. Isso não elimina a necessidade de uma linha de visão clara, de uma área de exclusão nem da atenção aos riscos associados às lâminas e ao solo.
A rotação automática de corte transfere parte da tarefa de seguir rotas para o roboceifador. Consoante o sistema documentado, a ceifadeira pode utilizar um limite definido, uma área de trabalho planejada, tecnologia de posicionamento, sensores integrados ou uma combinação destes elementos. A operação automática não constitui motivo para deixar o local sem supervisão. Antes de a ativar, o operador deve confirmar quais os objetos que a máquina está efetivamente especificada para detetar, onde lhe é permitido operar e qual a ação exigida caso perca a posição, a comunicação ou uma condição segura de funcionamento.
Na prática, o roboceifador com comando remoto combina ambos os modos: o comando remoto funciona como camada supervisionada de configuração e intervenção, enquanto o corte automático executa tarefas repetitivas de seguimento de rotas apenas após verificação das condições exigidas.
Como deve funcionar a transição do corte por comando remoto para o corte automático
Uma transferência confiável é normalmente uma sequência, e não um único pressionamento de botão. As telas exatas, permissões e intertravamentos devem ser obtidos no manual do fabricante, mas a lógica de decisão pode ser organizada em três etapas.
1. Preparar a área de trabalho no modo remoto
Utilizar o controle remoto para inspecionar os pontos de acesso, verificar se a zona pretendida está livre de pessoas e detritos evitáveis, e identificar características que possam alterar a rota: bordas de drenagem, raízes de árvores, equipamentos estacionados, rochas expostas, transições íngremes e ramos baixos. É aqui que uma abordagem centrada no local faz a diferença. Em vez de começar com uma lista de características, colocar o robozinho cortador de grama nas condições reais que ele deve enfrentar.
Confirme o limite da rota e a zona de operação de acordo com a documentação do equipamento. Se o local de trabalho incluir encostas, terreno irregular, áreas molhadas ou variações na densidade da grama, a área automática planejada pode precisar ser reduzida ou dividida em seções menores. Não se deve presumir que um cortador robótico remoto tenha a mesma tolerância a encostas, obstáculos ou sinalização que outro modelo.
2. Verifique os pré-requisitos para o modo automático
Antes de mudar de modo, verifique o método aprovado de parada de emergência, o estado do controlador, a condição da bateria ou da fonte de energia, a ligação de comunicação, a adequação climática e a zona de exclusão. Os resultados de pesquisa sobre corte robótico de gramas normalmente enfocam navegação automatizada e detecção de obstáculos, mas uma equipe de aquisição ou operações deve tratar esses aspectos como pontos a serem verificados, não como promessas universais. Solicite o manual de operação aplicável, as instruções de segurança e a lista de configuração para o cortador robótico proposto.
Confirme também quem permanece responsável pela supervisão. Alguns sistemas podem utilizar funções de parada remota, autenticação ou intertravamentos em modo automático; outros podem ter procedimentos diferentes. Se uma característica de segurança for importante para o plano do local, ela deve ser incluída na especificação do equipamento e demonstrada nas condições operacionais previstas.
3. Ativar o trabalho automático e manter um plano de intervenção
Uma vez confirmadas a área aprovada e as condições, a poda automática pode realizar cobertura repetitiva dentro dessa zona definida. O operador deve permanecer pronto para pausar ou interromper a roçadeira caso pessoas entrem na área, apareçam detritos, ocorram alterações no terreno, a qualidade do sinal diminua ou a máquina se comporte fora do padrão operacional documentado. A capacidade de reassumir o controle é o que torna essa abordagem combinada prática: o controle remoto não é um recurso de reserva a ser ignorado, mas sim um método de intervenção planejado.
O que um robozinho cortador de grama pode automatizar — e o que ainda exige julgamento humano
| Tarefa | A poda automática pode auxiliar quando documentada | O julgamento humano continua sendo necessário |
|---|---|---|
| Cobertura de uma área definida | Seguindo uma rota aprovada, um limite ou uma zona de trabalho programada | Confirmando que a zona é adequada às condições atuais |
| Resposta a obstáculos | Usando sensores específicos do modelo ou lógica de rota | Removendo perigos e verificando o que o sistema foi projetado para reconhecer |
| Mudanças de modo | Fornecendo uma interface para ativar o trabalho automático | Verificando pré-requisitos, autorização do pessoal e controles de emergência |
| Recuperação da rota | Retornando a um estado programado, quando suportado | Parando, inspecionando e decidindo se o trabalho pode prosseguir com segurança |
Essa distinção evita um mal-entendido comum: a automação pode reduzir tarefas repetitivas de direção, mas não transfere a responsabilidade pelo local para a roçadeira. Para uma roçadeira robótica com controle remoto, o fluxo de trabalho mais seguro é decidir antecipadamente quando a orientação remota é necessária e quando a cobertura automática é permitida.
Escolhendo a estratégia operacional adequada para o local
Comece com a tarefa, depois compare as características. Uma área gramada regular e bem definida pode ser um candidato melhor para a roçagem automática do que um local com obstáculos frequentemente variáveis, limites incertos ou muitas curvas apertadas. Onde as condições variam ao longo da propriedade, divida o trabalho em zonas. Use o controle remoto para entrada, inspeção, acabamento nas bordas e situações excepcionais; reserve a automação para as partes que atendem aos requisitos documentados da máquina.
Essa abordagem também melhora as discussões de compra. Em vez de perguntar se uma roçadeira robótica é “totalmente automática”, forneça ao fornecedor o perfil do terreno, o estado da grama, a inclinação máxima a ser avaliada, a largura de acesso, os tipos de obstáculos, a frequência esperada de operação, o ambiente de comunicações e o plano de supervisão. Em seguida, pergunte quais modos de controle, funções de segurança e limites operacionais estão documentados para a configuração exata.
Lista de verificação pré-operação para modos combinados de roçagem
- Revise o local atual quanto à presença de pessoas, animais, detritos, buracos, áreas molhadas e condições de acesso em mudança.
- Confirme a zona de trabalho aprovada para o robozinho cortador de grama e quaisquer configurações de limite ou trajeto exigidas pelo respectivo manual.
- Teste a ligação específica por controle remoto e o procedimento de parada de emergência antes do início do corte.
- Defina uma área de exclusão e mantenha o operador na posição de supervisão exigida.
- Utilize a operação remota para inspecionar trechos duvidosos, em vez de forçar a poda automática em uma área inadequada.
- Pausar o trabalho automático caso as condições meteorológicas, do solo, obstáculos ou comunicações deixem de corresponder ao plano.
- Após o término do trabalho, inspecione o cortador, a área cortada e quaisquer eventos que devam alterar o próximo plano de trajeto.
Ponto Principal
Um cortador de grama remoto robótico combina o corte remoto e o automático, atribuindo a cada modo um papel bem definido. O controle remoto apoia a configuração, a inspeção, o manuseio em áreas apertadas e a intervenção. O corte automático apoia tarefas repetitivas dentro de uma zona operacional verificada. Um resultado satisfatório resulta de um processo de transição documentado, de uma supervisão ativa e de um plano do local que respeita o manual específico do cortador de grama robótico, em vez de presumir que todos os recursos automatizados se aplicam em toda parte.
Antes de selecionar ou implantar equipamentos, elabore um breve resumo do local abrangendo o terreno, a vegetação, os limites das rotas, o acesso, a frequência operacional e os controles de segurança que precisam ser confirmados. Isso fornece aos fornecedores e operadores uma base prática para avaliar o fluxo de trabalho de corte mais adequado.