 EN
Quomodo sega robotica remota mowing remotam et automaticam combinat?
Amachina falciaria robotica potest mowing remotam et automaticam combinare, cum suum systema controlis ita designatum est ut operator utatur utroque modo pro opere cui aptus est. Mowing remota utilis est ad positionem, inspectionem regionis ignotae, aut tractationem sectionis quae iudicium directum requirit. Mowing automatica utilis est cum area operis, via, et condicionibus operationis documentatae sunt, ut machina suam logicam programmatam sequi possit. Interrogatio utilis non est quae modus in omnibus casibus melior sit. Sed quomodo sega robotica remota inter illos modos tuto movetur.
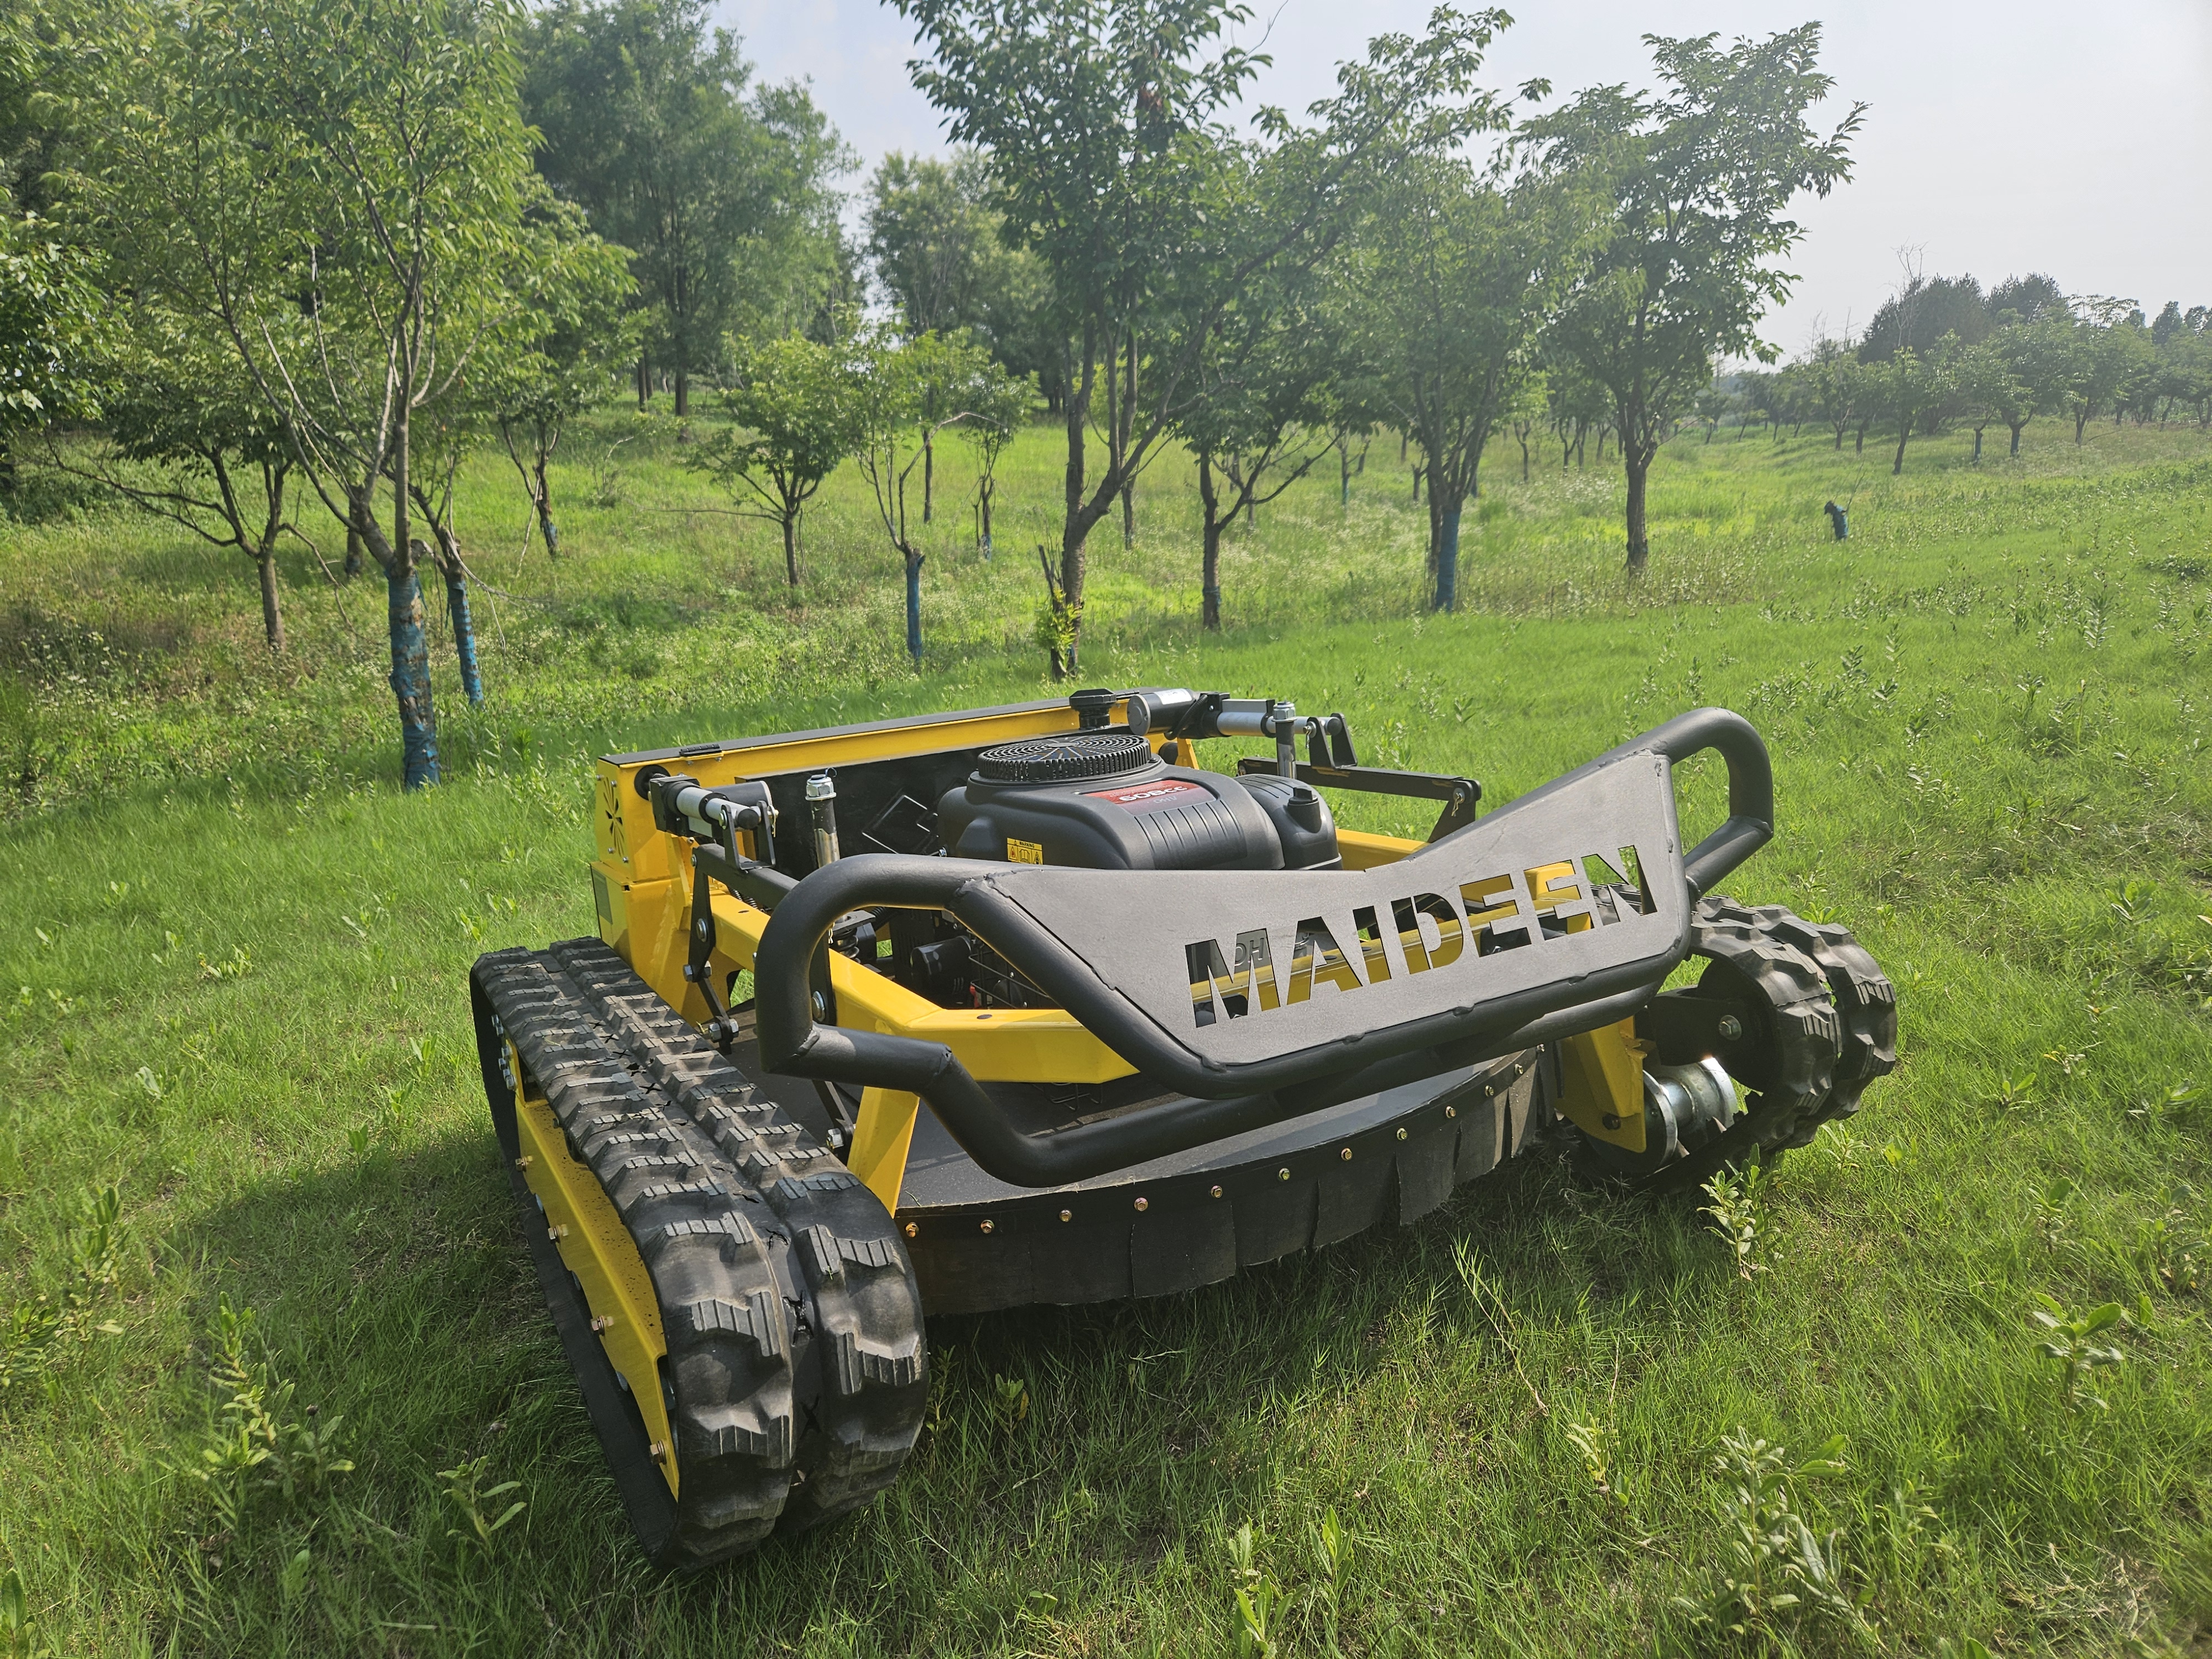
Ex perspectiva technica segaentis robotici, responsum incipit ab area operis. Robotus falciator debet aestimari secundum terrenum, vegetationem, limites, conditiones communicationis, et instructiones operationis pro illo specifico modello. Facultas remota et automationis in eodem machina sedere possunt, sed functiones, methodi sensus, et praesidia disponibilia valde differre possunt secundum configurationem.
Duo modi, duo diversa officia operatoris
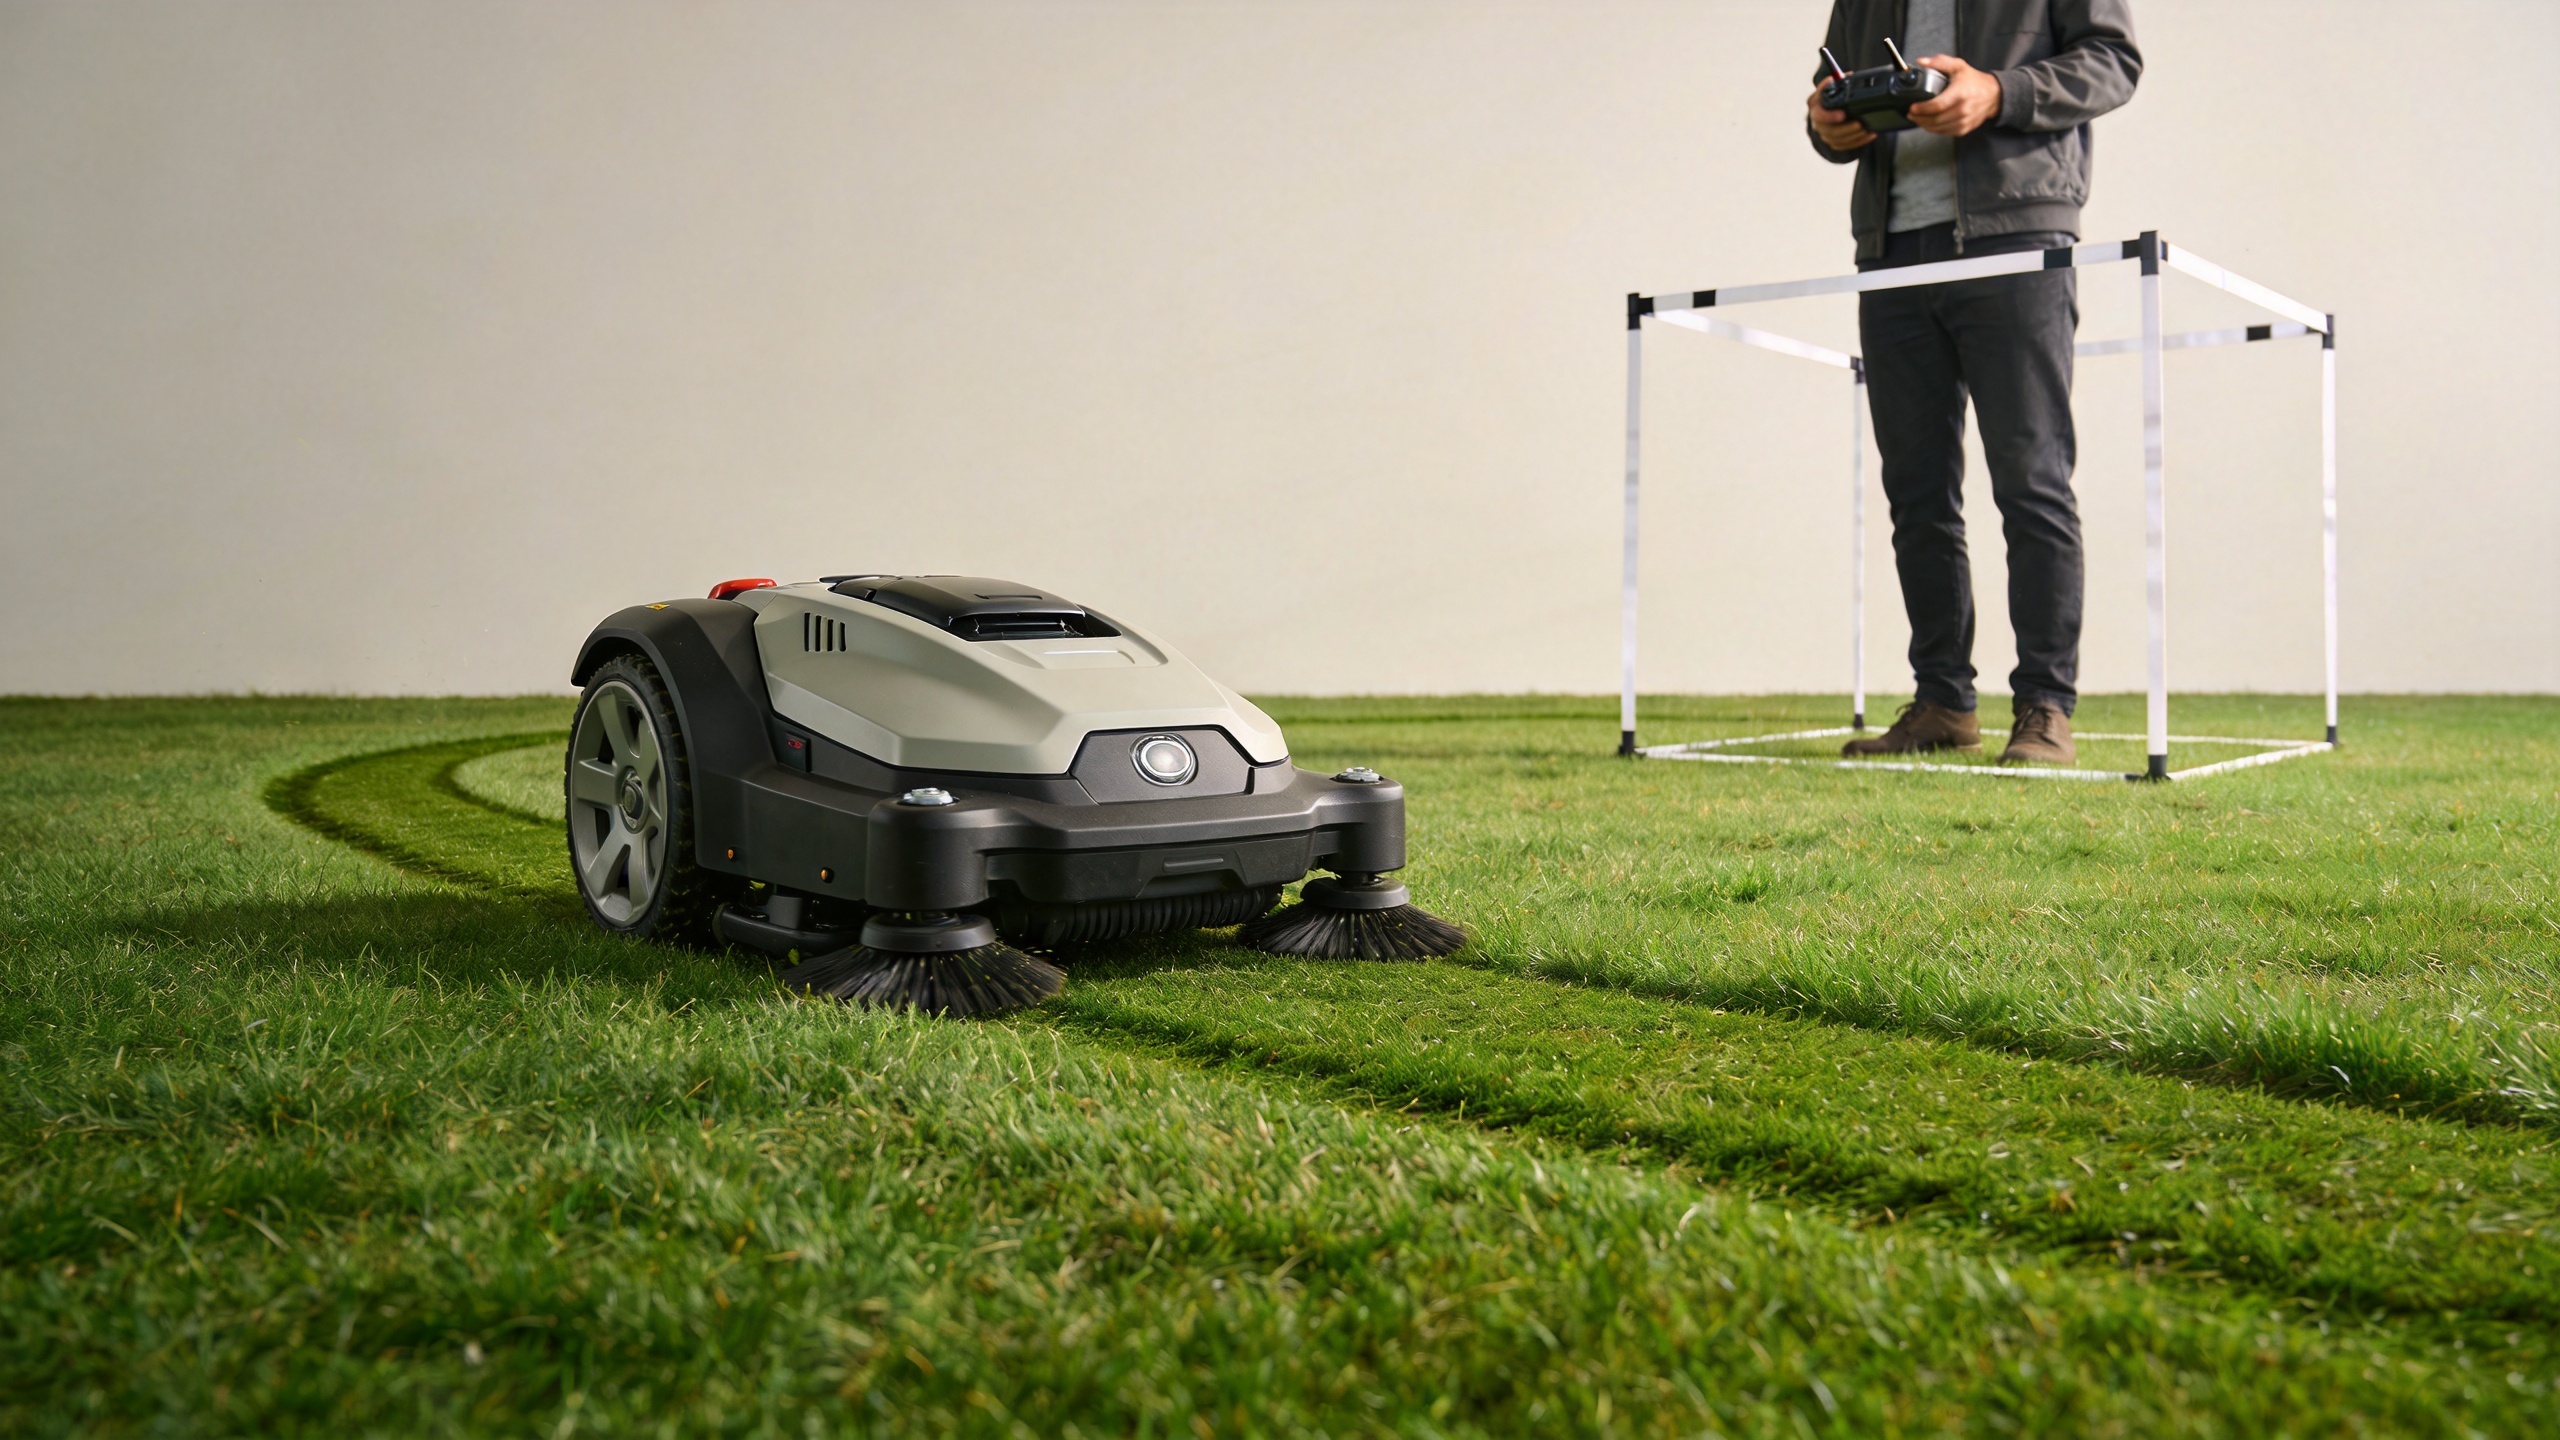
Controllo remotum significat quod operator movimentum activiter dirigit per controllerem vel aliam approbatam interfaciem. Hoc valde utile esse potest dum primo locatur, dum circum obstacula vertitur, dum per angustam viam aditum movetur, aut dum opus sistitur cum condicionibus mutatis. Non tamen hoc necessitatem tollit lineae visibilis clarae, areae exclusionis, aut attentionis ad pericula falcarum et terrae.
Mowing automaticus transfert partem operis sequendi itineris ad robotum falcatorem. Secundum systema documentatum, falx potest uti limite definito, area laboris planificata, technologia positionis, sensoribus in machina, aut combinatione horum. Operatio automatica non est causa ut locus relinquatur sine directione. Antequam ea activatur, operator debet confirmare quid machina vere detegere possit, ubi operari permittitur, et quae actio requiratur si positio, communicatio, vel condicio operis tuta amittitur.
In rebus practicis, falx robotica remota utrumque modum combinat: controllem remotum ut stratum supervisionis et interventionis, mowing automaticum vero ut opus iterabile sequendi itineris, sed solum postquam conditiones necessariae verificatae sunt.
Quomodo translatio a mowing remoto ad mowing automaticum fieri debeat
Un manu factum fidus est saepe series, non unum tantummodo prehensum butonis. Exactae tabulae, permissores, et intercludenda ex manuali fabricantis venire debent, sed logica decisionis in tres gradus ordinari potest.
1. Praepara aream operis in modo remoto
Utere controllo remoto ad inspiciendos punctos accessus, ad verificandam zonam destinatam vacuam ab hominibus et a detritibus evitabilibus, et ad identificandos caracteres qui viam mutare possunt: oras canalicum, radices arborum, instrumenta parata, saxa nuda, transitiones praealtas, et ramos inferiores. Hic est locus ubi ratio prioris loci valet. Non ex elenco characterum incipere, sed segnem robotem falciatricem in reales conditiones ponere quas tractare debet.
Confirmare limitem viae et zonam operationis secundum documenta instrumenti. Si locus operis includit pendentes, terram inaequalem, loca humida, aut variantem densitatem gramini, area automatica proposita forte minuenda est aut dividenda in sectiones minores. Non supponendum est falcatorem remotum roboticum habere eandem tolerantiam pendentiis, obstaculis, aut signis atque alius modello.
2. Verificare praerequisita modi automatici
Antequam modos commutaveris, inspicere methodum approbatam ad arrestandum emergentiam, statum controlleris, conditionem bateriae aut potentiae, nexum communicationis, idoneitatem temporis, et zonam exclusionis. Resultata quaerendarum rerum de falcatione robotica saepissime se concentrant in navigatione automatica et tractatione obstaculorum, sed turma procurandi aut operationis debet ea ut quaestiones verificandas, non ut promissiones universales, tractare. Rogare manuale operationis applicabile, instructiones de salute, et listam configurationis pro falcatore robotico proposito.
Also confirm who remains responsible for supervision. Some systems may use remote-stop functions, authentication, or automatic-mode interlocks; others may have different procedures. If a safety feature is important to the site plan, it should be written into the equipment specification and demonstrated under the intended working conditions.
3. Enable automatic work and keep an intervention plan
Once the approved area and conditions are confirmed, automatic mowing can handle repetitive coverage within that defined zone. The operator should remain ready to pause or stop the mower if people enter the area, debris appears, the terrain changes, signal quality drops, or the machine behaves outside the documented operating pattern. The ability to take control back is what makes the combined approach practical: remote control is not a backup to ignore, but a planned intervention method.
Quid robotis falciatoribus automatizare possint — et quid adhuc iudicium humanum exigat
| Opera | Falciatio automatica auxilium praebere potest, si documentata est | Iudicium humanum adhuc necessarium manet |
|---|---|---|
| Copia areae definitae | Sequendo viam approbatam, terminum, aut programmatum zonam operis | Confirmans zonam idoneam esse ad condiciones praesentes |
| Responsio ad obstacula | Uti sensu vel logica viae specifica modello | Removendo pericula et verificando quae systema agnoscere designatum est |
| Mutationes modi | Providing an interface to activate automatic work | Checking prerequisites, personnel clearance, and emergency controls |
| Route recovery | Returning to a programmed state where supported | Stopping, inspecting, and deciding whether work can safely continue |
That distinction prevents a common misunderstanding: automation can reduce repeated steering tasks, but it does not transfer site accountability to the mower. For a robotic remote control mower, the safest workflow is to decide in advance when remote guidance is required and when automatic coverage is permitted.
Choosing the right operating strategy for the site
Incipe ab opere, deinde conferre proprietates. Area graminae regularis et bene definita fortasse melior candidata est ad falciendum automaticum quam locus cum obstaculis saepe variantibus, finibus incertis, aut multis curvis angustis. Ubi conditio variat per possessionem, divide opus in zonas. Utare imperium remotum pro ingressu, inspectione, opere ad marginem, et exceptionibus; reservato automatione ad partes quae requisita machinae documentata implent.
Hoc iter etiam emendat disputationes emptionis. Non quaerens utrum falx robotica sit "plenissime automatica", da suppeditatori profillum terrae, conditionem graminae, maximam inclinatio ad examinandam, latitudinem accessus, genera obstaculorum, frequentiam operis exspectatam, ambientes communicationum, et planum supervisionis. Tunc quaere quae modi imperii, functiones tutelae, et limites operationis sunt documentati pro exacta configuratione.
Index praeparationis ante operationem pro modis falciendi combinatis
- Review the current site for people, animals, debris, holes, wet areas, and changing access conditions.
- Confirm the robot lawnmower’s approved work zone and any boundary or route setup required by its manual.
- Test the specified remote-control link and emergency-stop procedure before cutting begins.
- Set an exclusion area and keep the operator in the required supervision position.
- Use remote operation to inspect uncertain sections instead of forcing automatic mowing into an unsuitable area.
- Pause automatic work if weather, ground conditions, obstacles, or communications no longer match the plan.
- After work, inspect the mower, cutting area, and any events that should change the next route plan.
Punctum Principale
Un robot tondeuse à télécommande combine la tonte à distance et la tonte automatique en attribuant à chaque mode un rôle clair. La télécommande sert à la configuration, à l’inspection, à la gestion des zones exiguës et aux interventions manuelles. La tonte automatique assure un travail répétable à l’intérieur d’une zone de fonctionnement vérifiée. Un résultat satisfaisant repose sur un processus de transition documenté, une surveillance active et un plan de site conforme au manuel spécifique du robot tondeuse, plutôt que de supposer que toutes les fonctions automatisées s’appliquent partout.
Avant de sélectionner ou de déployer un équipement, rédigez un bref descriptif du site couvrant le relief, la végétation, les limites des parcours, les accès, la fréquence d’exploitation et les dispositifs de sécurité que vous souhaitez voir confirmés. Cela fournit aux fournisseurs et aux opérateurs une base concrète pour évaluer le flux de travail de tonte adapté.