 EN
Jak robotyczna kosiarka zdalnie sterowana łączy koszenie zdalne i automatyczne?
Akosiarka robotyczna może łączyć koszenie zdalne i automatyczne, gdy jej system sterowania został zaprojektowany tak, aby operator mógł używać każdego trybu tam, gdzie najlepiej się sprawdza. Sterowanie zdalne przydaje się przy pozycjonowaniu, inspekcji nieznajomego obszaru lub obsłudze fragmentu terenu wymagającego bezpośredniej oceny. Koszenie automatyczne jest przydatne, gdy udokumentowany obszar roboczy, trasa oraz warunki eksploatacji pozwalają maszynie na wykonywanie zadań zgodnie z zaprogramowaną logiką. Kluczowe pytanie nie brzmi: który tryb jest lepszy w każdej sytuacji? Brzmi ono: jak robotyczna kosiarka zdalnie sterowana bezpiecznie przełącza się między tymi trybami.
Z technicznego punktu widzenia kosiarki zdalnej odpowiedź zaczyna się od miejsca pracy. Roboty kosiarki należy oceniać pod kątem terenu, roślinności, granic obszaru roboczego, warunków komunikacji oraz instrukcji obsługi konkretnego modelu. Możliwość sterowania zdalnego i funkcje automatyzacji mogą być zaimplementowane w tej samej maszynie, ale dostępne funkcje, metody wykrywania oraz zabezpieczenia mogą znacznie różnić się w zależności od konfiguracji.
Dwa tryby, dwie różne role operatora
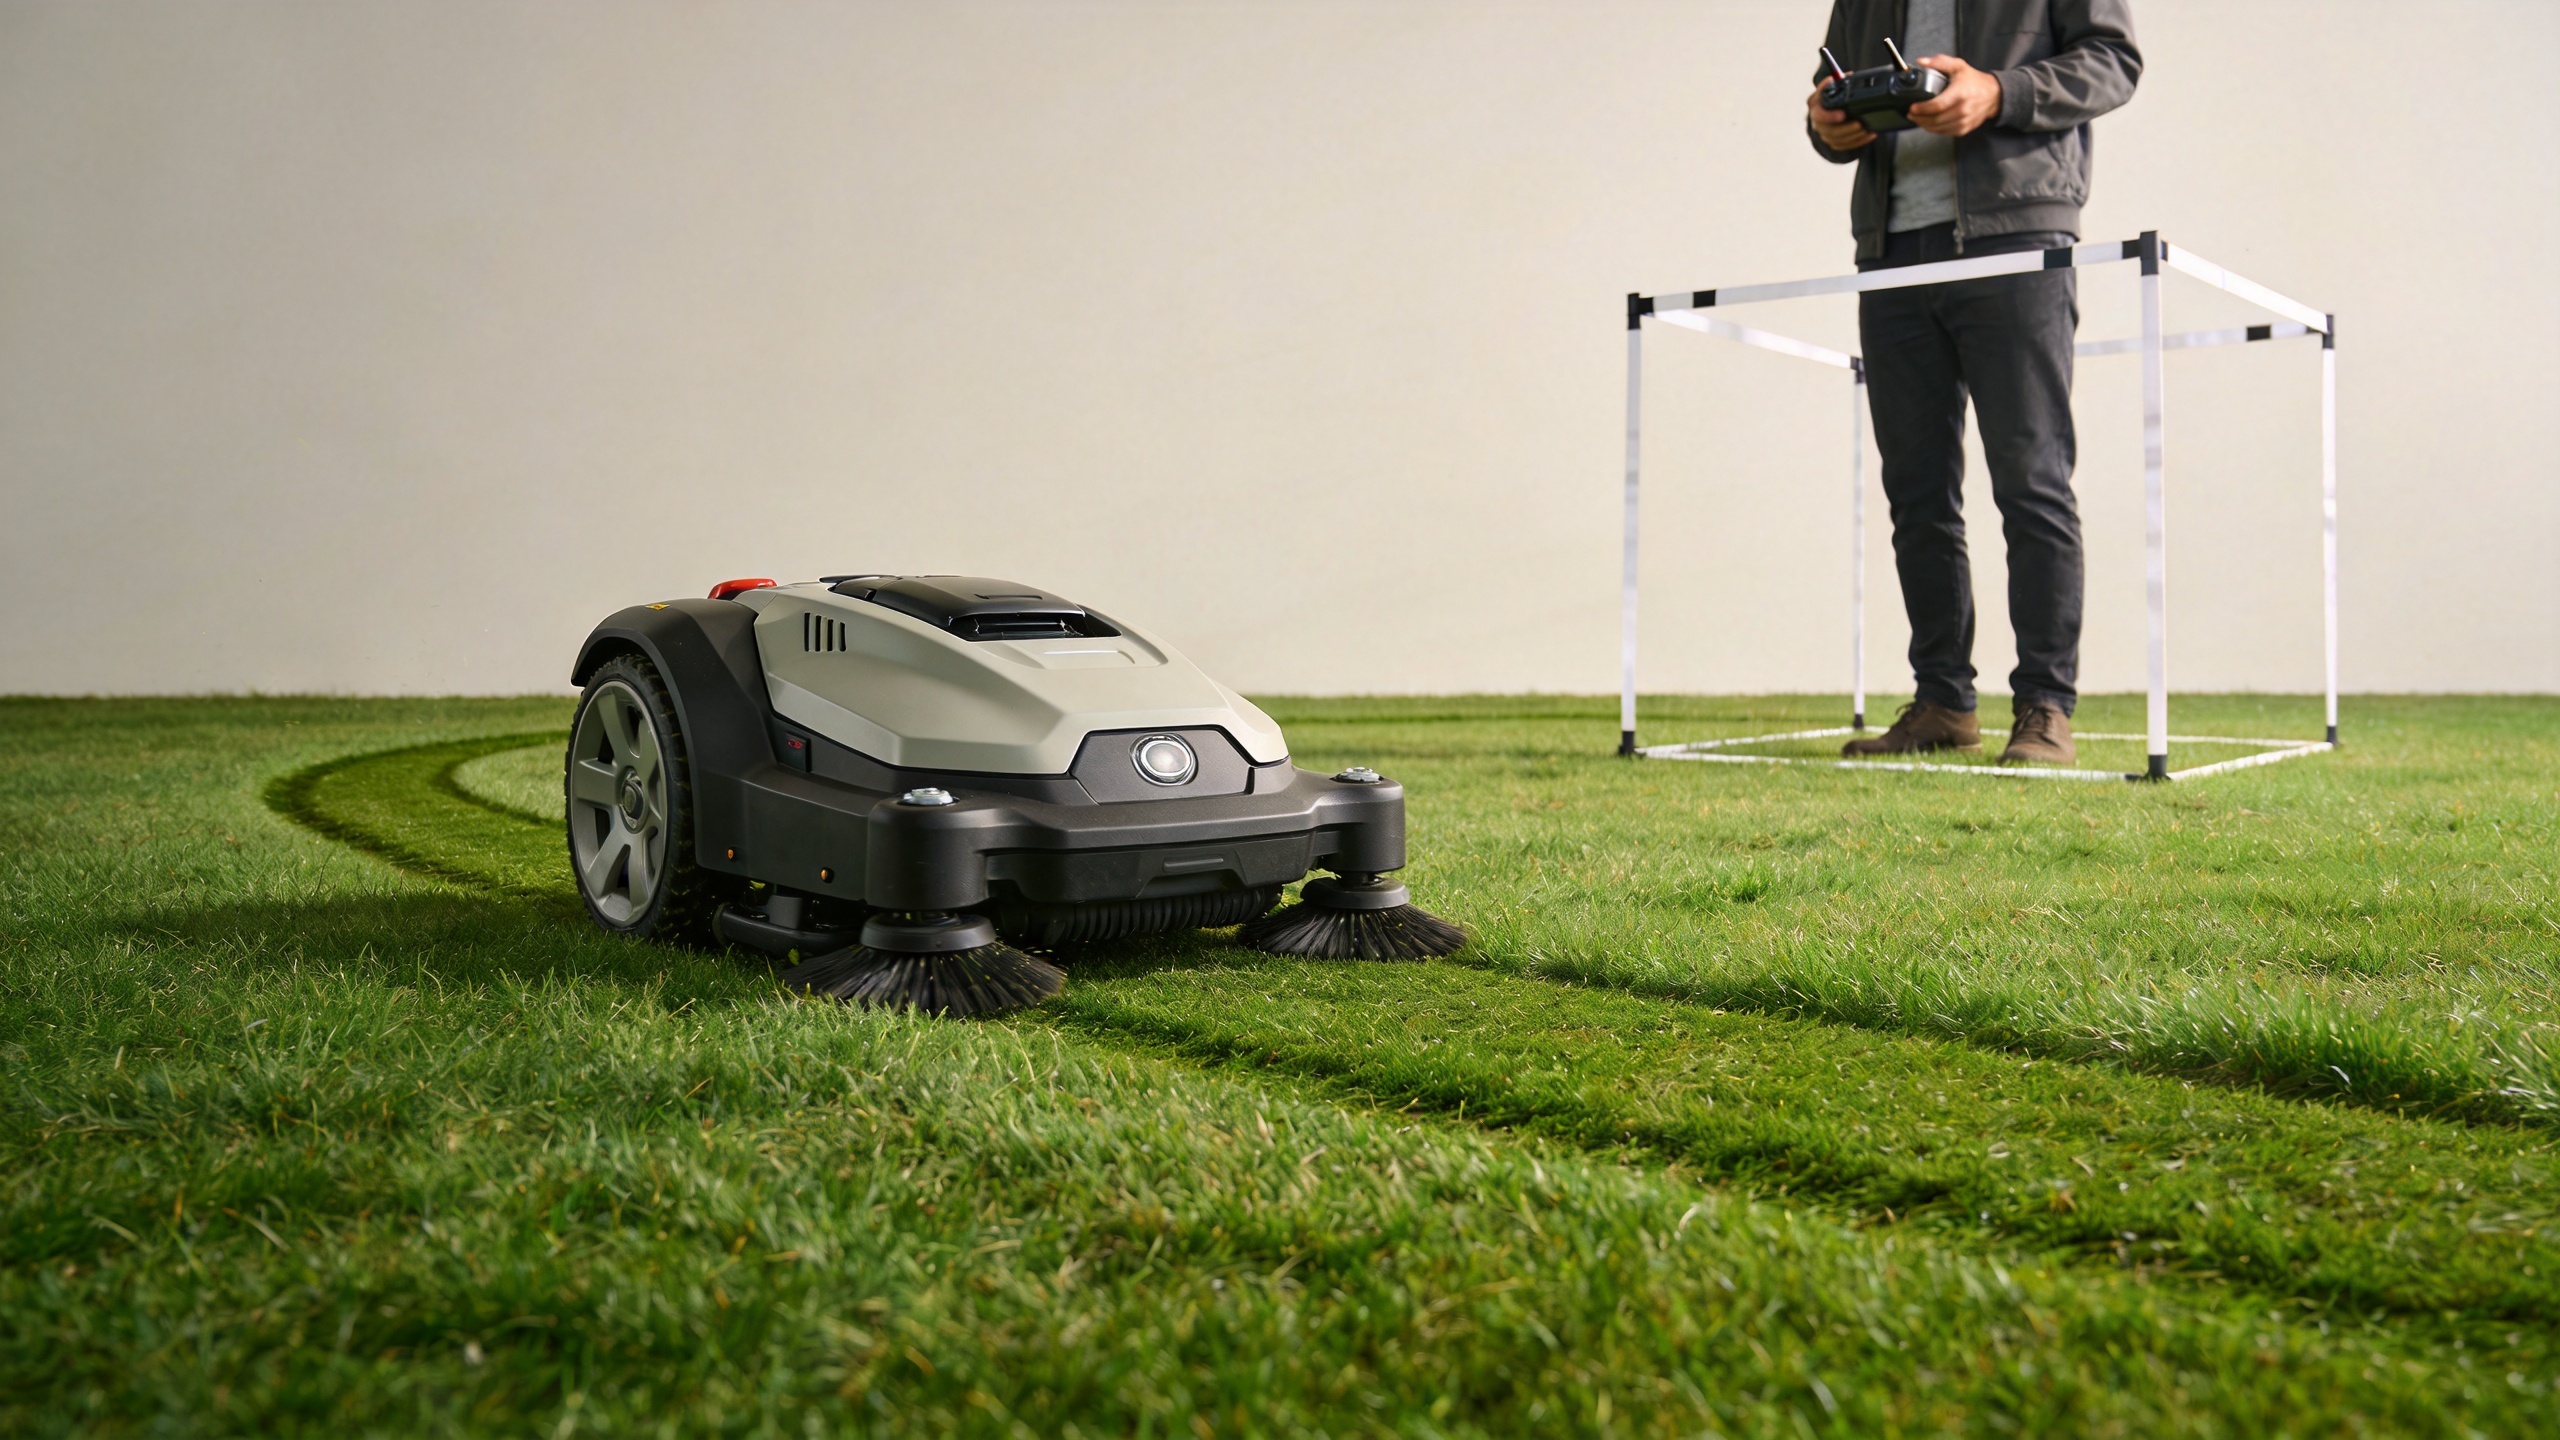
Sterowanie zdalne oznacza, że operator aktywnie kieruje ruchem urządzenia za pomocą pilota lub innego zatwierdzonego interfejsu. Może to być przydatne podczas początkowego pozycjonowania, omijania przeszkód, poruszania się przez wąską ścieżkę dostępu lub zatrzymywania pracy w przypadku zmiany warunków. Nie wyklucza to jednak konieczności zachowania widoczności linii prostej, strefy wykluczenia ani uwagi na zagrożenia związane z ostrzami i powierzchnią gruntu.
Automatyczne koszenie przekazuje część zadania śledzenia trasy robotowi kosiarki. W zależności od zastosowanego systemu kosiarka może korzystać z wyznaczonego obszaru ograniczającego, zaplanowanego obszaru roboczego, technologii pozycjonowania, czujników pokładowych lub kombinacji tych elementów. Automatyczna praca nie jest powodem pozostawiania terenu bez nadzoru. Przed jej włączeniem operator powinien upewnić się, jakie obiekty urządzenie rzeczywiście potrafi wykrywać, w jakich miejscach jego eksploatacja jest dozwolona oraz jakie działania należy podjąć w przypadku utraty pozycji, utraty połączenia lub naruszenia bezpiecznych warunków pracy.
W praktyce zdalnie sterowana kosiarka robota łączy oba tryby: zdalne sterowanie stanowi warstwę nadzorowanego konfigurowania i interwencji, podczas gdy automatyczne koszenie wykonuje powtarzalne zadania trasowe wyłącznie po zweryfikowaniu wymaganych warunków.
Jak powinno przebiegać przełączanie z trybu zdalnego na automatyczny
Niezbędne przekazanie kontroli zwykle stanowi sekwencję czynności, a nie pojedyncze naciśnięcie przycisku. Dokładne ekrany, uprawnienia i blokady muszą pochodzić z instrukcji producenta, jednak logikę decyzyjną można zorganizować w trzy etapy.
1. Przygotuj obszar roboczy w trybie zdalnym
Korzystaj ze sterowania zdalnego, aby sprawdzić punkty dostępu, upewnić się, że zaplanowana strefa jest wolna od osób oraz łatwo usuwalnych pozostałości, oraz zidentyfikować cechy terenu, które mogą zmienić trasę: krawędzie odpływowe, korzenie drzew, zaparkowane sprzęt, wystające kamienie, strome przejścia oraz niskie gałęzie. To właśnie tutaj kluczowe znaczenie ma podejście oparte na rzeczywistych warunkach terenowych. Zamiast zaczynać od listy funkcji, umieść kosiarkę robotyczną w rzeczywistych warunkach, jakie będzie musiała obsługiwać.
Potwierdź granice trasy i strefę działania zgodnie z dokumentacją sprzętu. Jeśli miejsce pracy obejmuje nachylone powierzchnie, nierówny teren, wilgotne obszary lub zmieniającą się gęstość trawy, zaplanowaną strefę automatycznego koszenia może być konieczne zmniejszyć lub podzielić na mniejsze sekcje. Nie należy zakładać, że robotyczny kosiarka zdalnie sterowana ma taką samą wytrzymałość na nachylenia, przeszkody lub zakłócenia sygnału jak inny model.
2. Zweryfikuj warunki wstępne działania w trybie automatycznym
Przed przełączeniem trybów sprawdź zatwierdzoną metodę awaryjnego zatrzymania, stan kontrolera, stan baterii lub zasilania, połączenie komunikacyjne, odpowiedniość pogody oraz strefę wykluczenia. Wyniki wyszukiwania dotyczące robotycznego koszenia często skupiają się na zautomatyzowanej nawigacji i rozpoznawaniu przeszkód, jednak zespół zakupowy lub eksploatacyjny powinien traktować te aspekty jako pytania do weryfikacji, a nie uniwersalne zapewnienia. Zażądaj stosownej instrukcji obsługi, wytycznych bezpieczeństwa oraz listy konfiguracji dla proponowanej robotycznej kosiarki.
Potwierdź również, kto pozostaje odpowiedzialny za nadzór. Niektóre systemy mogą korzystać z funkcji zdalnego zatrzymania, uwierzytelniania lub blokad trybu automatycznego; inne mogą mieć różne procedury. Jeśli funkcja bezpieczeństwa ma istotne znaczenie dla planu obiektu, powinna zostać zawarta w specyfikacji sprzętu i zademonstrowana w warunkach przewidzianych do eksploatacji.
3. Włącz pracę automatyczną i przygotuj plan interwencji
Po potwierdzeniu zatwierdzonego obszaru i warunków praca automatyczna może obejmować powtarzalne pokrywanie tego określonego obszaru. Operator powinien być gotowy w każdej chwili wstrzymać lub zatrzymać kosiarkę, jeśli do obszaru wejdzie osoba, pojawi się śmieć, zmieni się teren, pogorszy się jakość sygnału lub maszyna będzie zachowywać się poza udokumentowanym wzorcem pracy. Możliwość przejęcia kontroli stanowi kluczową cechę tej łączonej metody: sterowanie zdalne nie jest zapasowym rozwiązaniem, które można zignorować, lecz zaplanowaną metodą interwencji.
Co może zautomatyzować kosiarka robotyczna – a co nadal wymaga ludzkiej oceny
| Zadanie | Automatyczne koszenie może wspomagać, gdy jest udokumentowane | Ludzka ocena pozostaje konieczna |
|---|---|---|
| Obsługa określonego obszaru | Śledzenie zatwierdzonej trasy, granicy lub zaprogramowanej strefy roboczej | Potwierdzanie, że strefa jest odpowiednia dla bieżących warunków |
| Reakcja na przeszkody | Używanie czujników lub logiki trasy specyficznych dla modelu | Usuwanie zagrożeń i weryfikacja elementów, które system jest zaprojektowany do rozpoznawania |
| Zmiany trybu | Zapewnienie interfejsu do aktywowania pracy automatycznej | Sprawdzanie warunków wstępnych, uprawnień personelu oraz sterowania awaryjnego |
| Odzyskiwanie trasy | Powrót do zaprogramowanego stanu, o ile jest to obsługiwane | Zatrzymanie, sprawdzenie i podjęcie decyzji, czy praca może być bezpiecznie kontynuowana |
Ta różnica zapobiega powszechnemu nieporozumieniu: automatyzacja może zmniejszyć powtarzające się zadania kierowania, ale nie przekazuje odpowiedzialności za teren kosiarkowi. W przypadku zdalnie sterowanej kosiarki robota najbezpieczniejszym przepływem pracy jest wcześniejsze ustalenie, kiedy wymagane jest sterowanie zdalne, a kiedy dozwolone jest automatyczne pokrycie.
Wybór odpowiedniej strategii eksploatacji dla danego terenu
Zacznij od zadania, a następnie porównaj cechy. Regularny, dobrze zdefiniowany obszar trawiasty może być lepszym kandydatem na automatyczne koszenie niż teren z często zmieniającymi się przeszkodami, niejasnymi granicami lub wieloma ostrymi zakrętami. Gdy warunki różnią się w obrębie nieruchomości, podziel pracę na strefy. Używaj sterowania zdalnego do wejścia, inspekcji, pracy przy krawędziach oraz w wyjątkowych przypadkach; zarezerwuj automatyzację dla części, które spełniają udokumentowane wymagania maszyny.
To podejście poprawia również dyskusje zakupowe. Zamiast pytać, czy robot do koszenia trawy jest „w pełni automatyczny”, dostarcz dostawcy profilu terenu, stanu trawy, maksymalnego nachylenia do oceny, szerokości przejść, typów przeszkód, oczekiwanej częstotliwości pracy, środowiska komunikacyjnego oraz planu nadzoru. Następnie zapytaj, które tryby sterowania, funkcje bezpieczeństwa oraz ograniczenia eksploatacyjne są udokumentowane dla dokładnie tej konfiguracji.
Lista kontrolna przed uruchomieniem dla połączonych trybów koszenia
- Przegląd bieżącej lokalizacji pod kątem obecności ludzi, zwierząt, śmieci, otworów, wilgotnych obszarów oraz zmieniających się warunków dostępu.
- Potwierdź zatwierdzoną strefę roboczą kosiarki robotycznej oraz wszelkie ograniczenia lub ustawienia trasy wymagane w instrukcji obsługi.
- Przetestuj określoną łączność zdalną i procedurę awaryjnego zatrzymania przed rozpoczęciem koszenia.
- Zdefiniuj obszar wykluczony i zapewnij operatorowi odpowiednią pozycję nadzoru.
- Korzystaj z obsługi zdalnej do inspekcji niepewnych sekcji zamiast wymuszać automatyczne koszenie w nieodpowiednim obszarze.
- Wstrzymaj pracę automatyczną, jeśli pogoda, stan podłoża, przeszkody lub łączność nie odpowiadają pierwotnemu planowi.
- Po zakończeniu pracy sprawdź kosiarkę, obszar koszenia oraz wszelkie zdarzenia, które powinny wpłynąć na kolejny plan trasy.
Główne wnioski
Robotyczny kosiarka zdalnie sterowana łączy w sobie koszenie zdalne i automatyczne, przypisując każdej z tych metod wyraźną rolę. Sterowanie zdalne służy konfiguracji, inspekcji, obsługiwaniu ciasnych miejsc oraz interwencjom. Koszenie automatyczne umożliwia powtarzalne wykonywanie zadań wewnątrz zweryfikowanej strefy roboczej. Dobry rezultat uzyskuje się dzięki udokumentowanemu procesowi przejścia, aktywnemu nadzorowi oraz planowi terenu, który uwzględnia instrukcję obsługi konkretnej robotycznej kosiarki, a nie zakłada, że wszystkie funkcje automatyczne działają wszędzie.
Zanim dokonasz wyboru lub wdrożysz sprzęt, przygotuj krótki opis terenu obejmujący jego ukształtowanie, roślinność, granice trasy, dostęp, częstotliwość eksploatacji oraz środki bezpieczeństwa, które wymagają potwierdzenia. Dzięki temu dostawcy i operatorzy otrzymują praktyczną podstawę do oceny odpowiedniego cyklu koszenia.