 EN
Si kombinon biçimi i largët me robotë makinën për biçim të vetvetishëm?
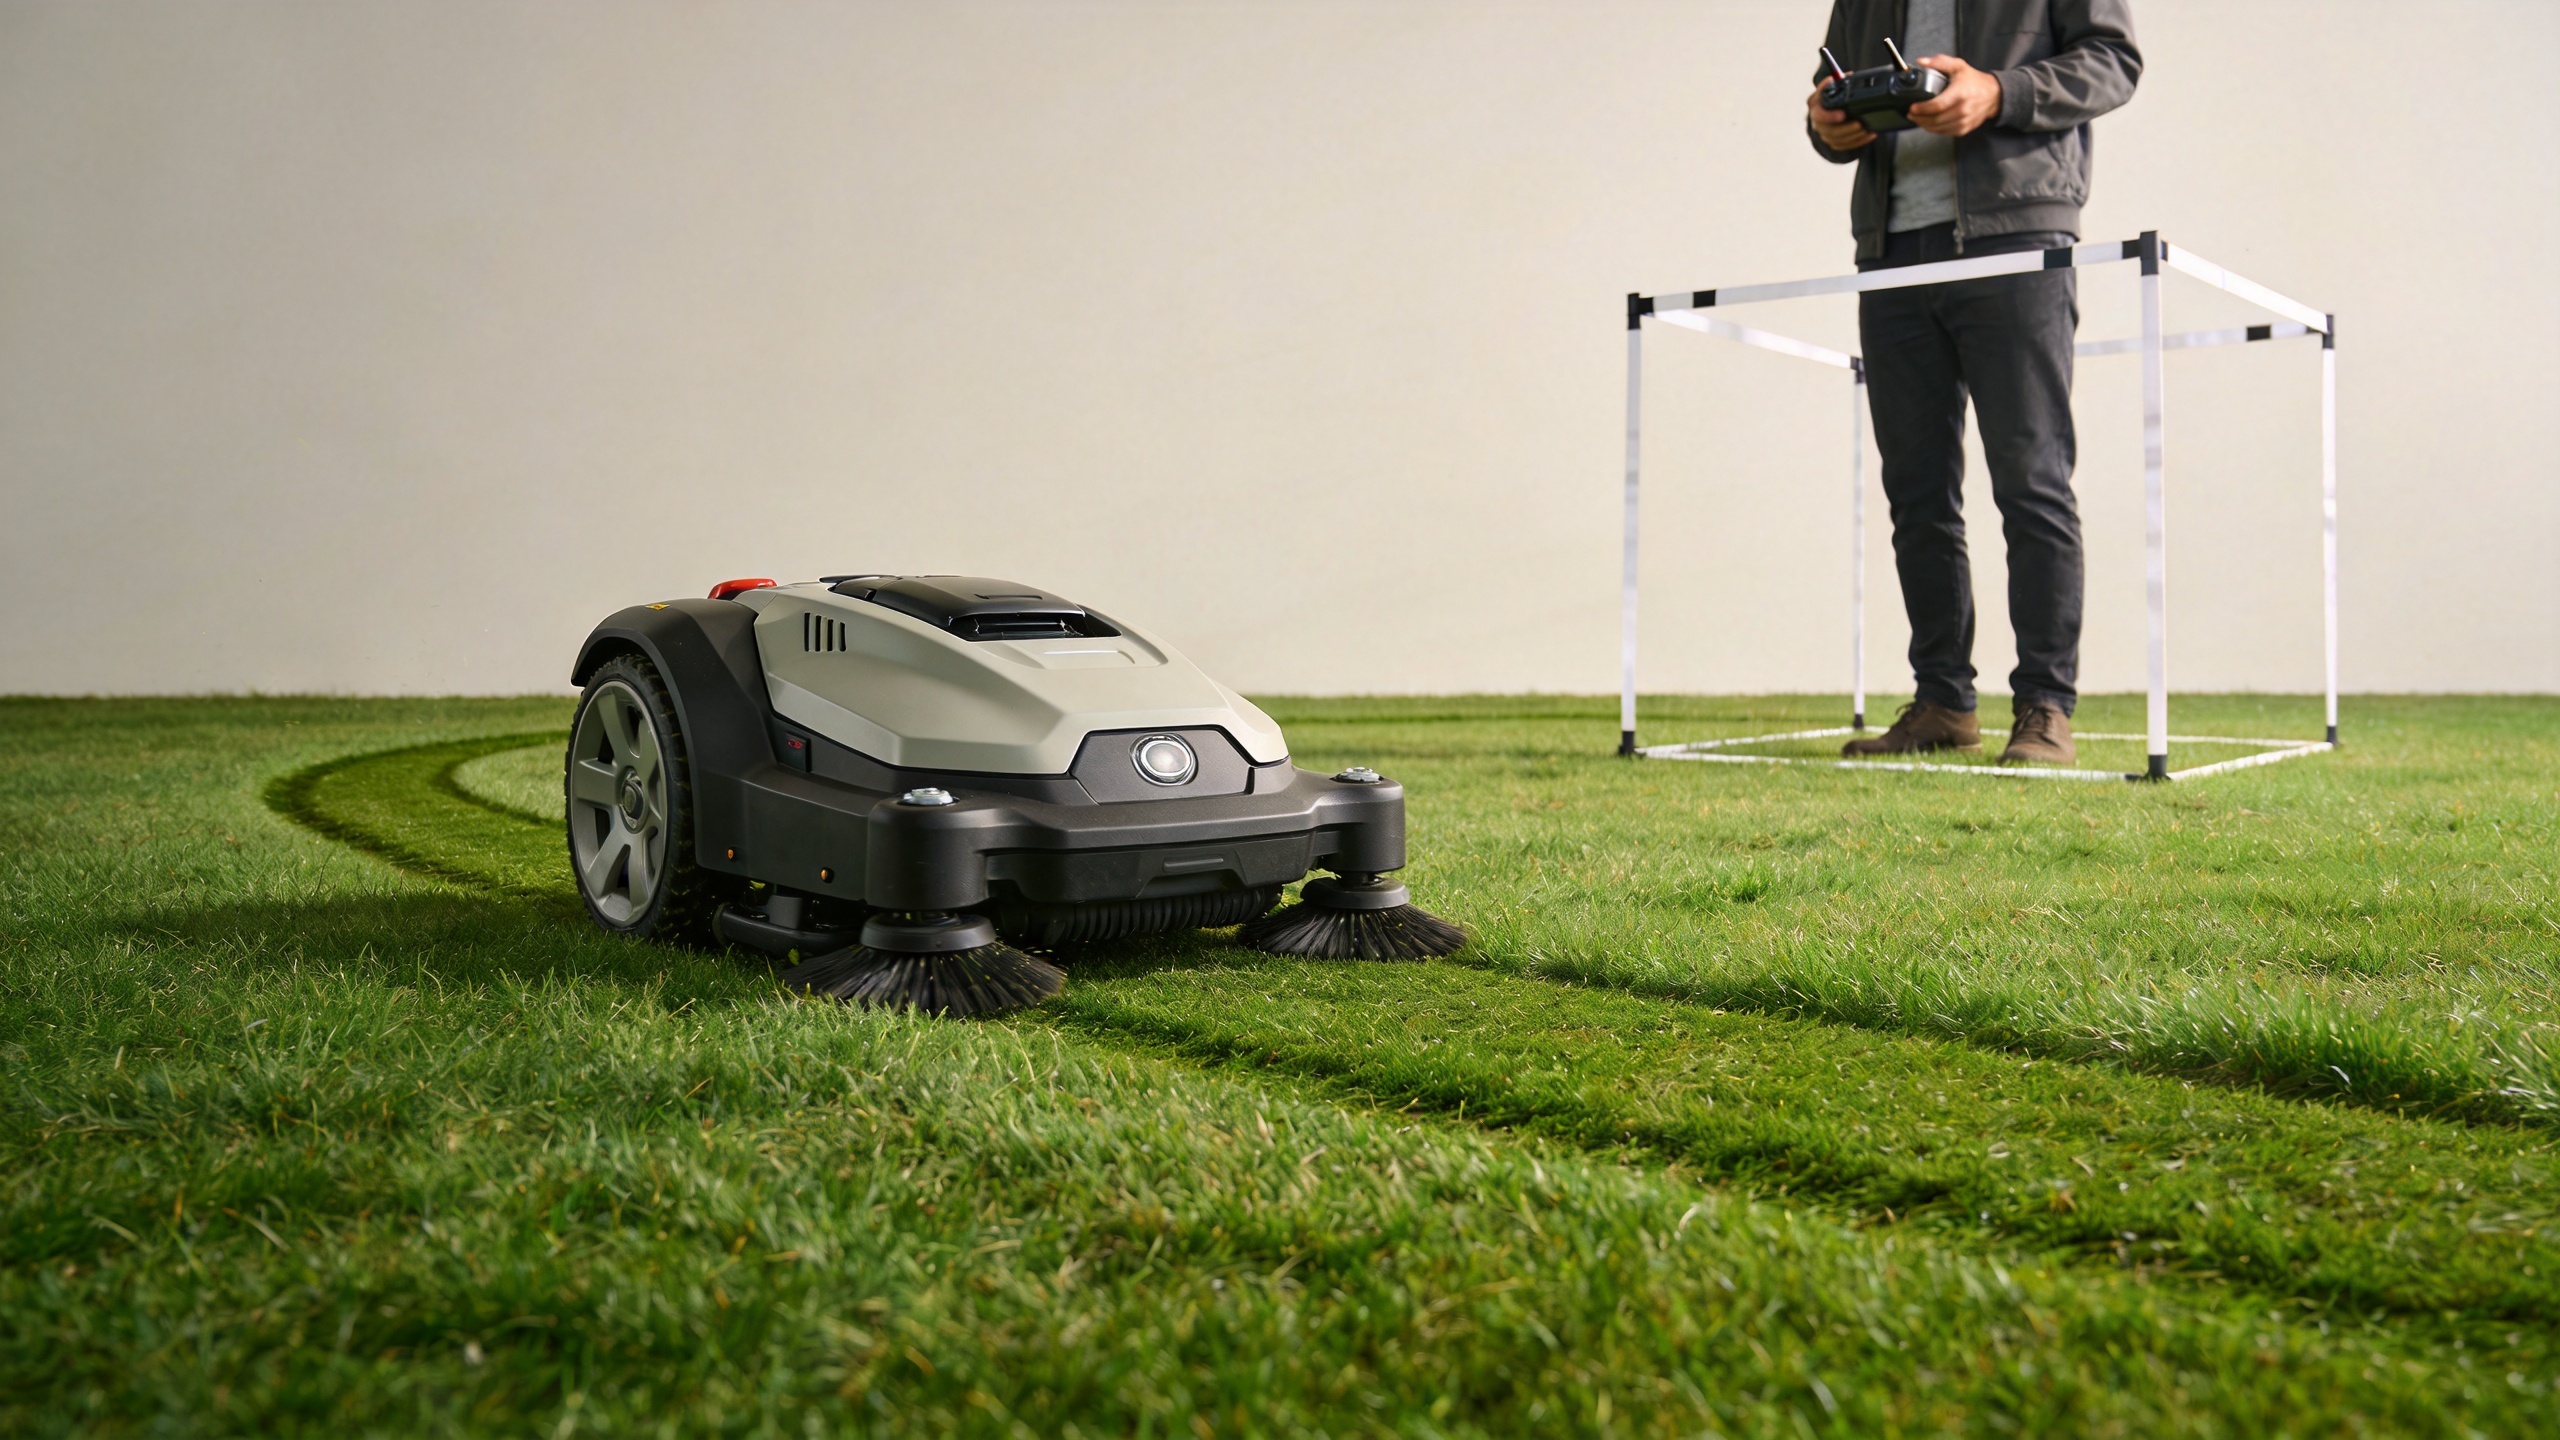
Arobot për gjashtë mund të kombinojë biçimin e largët dhe të vetvetishëm kur sistemi i saj i kontrollit është projektuar në mënyrë që operatori të mund të përdorë secilën mënyrë për atë punë për të cilën është e përshtatshme. Kontrolli i largët është i dobishëm për pozicionim, inspektim të një zone të panjohur ose për menaxhim të një seksioni që kërkon vlerësim direk. Biçimi i vetvetishëm është i dobishëm kur një zonë e dokumentuar pune, një rute dhe kushte operative lejojnë makinën të ndjekë logjikën e programuar të saj. Pyetja e dobishme nuk është cila mënyrë është më e mirë në çdo rast. Ajo është se si një makinë për biçim me kontroll të largët me robotë lëviz në mënyrë të sigurt midis tyre.
Nga një pikëpamje teknike të makinave për korrjen e barit nga larg, përgjigja fillon me vendin e punës. Një makine robotike për korrjen e barit duhet të vlerësohet në lidhje me relievën, vegjetacionin, kufijtë, kushtet e komunikimit dhe udhëzimet e përdorimit për atë model specifik. Aftësia e përdorimit nga larg dhe automatizimi mund të jenë të integruar në të njëjtën makinë, por funksionet e tyre të disponueshme, metodat e ndjeshmërisë dhe masat e sigurisë mund të ndryshojnë shumë sipas konfigurimit.
Dy mënyra, dy rolet të ndryshme të operatorit
Kontrolli nga larg do të thotë se operatori po drejton aktivisht lëvizjen përmes një kontroleri ose një ndërfaqeje tjetër të miratuar. Kjo mund të jetë e vlefshme gjatë pozicionimit fillestar, kur kalohet rreth pengesave, kur lëvizet përmes një rrugës së ngushtë hyrëse ose kur ndalet puna kur kushtet ndryshojnë. Kjo nuk eliminon nevojën për një pamje të qartë, një zonë të ekskluzuar ose vëmendje ndaj rreziqeve nga thikat dhe toka.
Mjeti i trimimit automatik i transferon pjesën e punës së ndjekjes së rrugës makinës kurrizuese robotike. Varësisht nga sistemi i dokumentuar, makina kurrizuese mund të përdorë një kufi të përcaktuar, një zonë të planifikuar pune, teknologji pozicionimi, sensorë të integruar ose një kombinim të këtyre metodave. Punimi automatik nuk është arsye për të lënë terrenin pa menaxhim. Para se ta aktivizoni, operatori duhet të konfirmojë çfarë mund të zbulojë me saktësi makina, ku është e lejuar të veçojë dhe çfarë veprimi kërkohet nëse humbet pozicionin, komunikimin ose një gjendje të sigurt punimi.
Në praktikë, makina kurrizuese me kontroll të largët kombinon të dyja mënyrat duke bërë kontrollin e largët shtresën e setup-it dhe intervenimit të mbikëqyrur, ndërsa trimimi automatik kryen punën e rrugës së përsëritshme vetëm pasi janë verifikuar kushtet e kërkuara.
Si duhet të funksionojë transferimi nga trimimi me kontroll të largët në trimimin automatik
Një dorëzim i besueshëm është zakonisht një sekuencë, jo një shtypje e vetme butoni. Ekranet e sakta, lejet dhe bllokimet duhet të merren nga manuali i prodhuesit, por logjika e vendosjes mund të organizohet në tri faza.
1. Përgatitni zonën e punës në mënyrë të largët
Përdorni kontrollin e largët për të inspektuar pikat e hyrjes, për të verifikuar se zona e caktuar është e lirë nga njerëzit dhe nga mbeturinat që mund të evitohen, dhe për të identifikuar veçoritë që mund të ndryshojnë rrugën: skajet e kanalizimit, rrënjët e pemëve, pajisjet e parkuara, gurët e ekspozuar, kalimet e thella dhe degët e ulëta. Kjo është pika ku rëndësia e qasjes së parë me vendin bën ndryshimin. Në vend që të filloni me një listë veçorish, vendosni koshin e barit robotik në kushtet aktuale që duhet të trajtojë.
Konfirmo kufirin e rutes dhe zonën e funksionimit sipas dokumentacionit të pajisjes. Nëse zona e punës përfshin përmallime, tokë të paplanifikuar, zona të lagura ose ndryshime në dendësinë e barit, zona automatike e planifikuar mund të kërkojë zvogëlim ose ndarje në seksione më të vogla. Nuk duhet të supozohet se një makina e kërcelluar me kontrolle të largëta robotike ka të njëjtën tolerancë për përmallimet, pengesat ose sinjalet si një model tjetër.
2. Verifiko kushtet paraprake për modalitetin automatik
Para se të ndryshoni modalitetet, kontrolloni metodën e miratuar të ndalimit emergjent, gjendjen e kontrollorit, gjendjen e baterisë ose të furnizimit me energji, lidhjen e komunikimit, përshtatshmërinë e kohës së motit dhe zonën e ekskluzionit. Rezultatet e kërkimeve për kërcellimin robotik zakonisht përqendrohen në navigimin automatik dhe menaxhimin e pengesave, por një ekip i blerjes ose i operacioneve duhet t'i trajtojë këto si pyetje për verifikim, jo si premtim universal. Kërko manualin e operacionit të aplikueshëm, udhëzimet e sigurisë dhe listën e konfigurimit për makinen e propozuar të kërcelluar robotike.
Konfirmojini gjithashtu kush mbetet përgjegjës për mbikëqyrjen. Disa sisteme mund të përdorin funksione të ndalimit nga larg, autentifikim ose bllokime të modës automatike; të tjerat mund të kenë procedura të ndryshme. Nëse një veçori sigurie është e rëndësishme për planin e vendit, ajo duhet të shkruhet në specifikimet e pajisjes dhe të demonstrOhet në kushtet e parashikuara të punës.
3. Aktivizoni punën automatike dhe ruani një plan intervenimi
Pas konfirmimit të zonës dhe kushteve të miratuara, korrja automatike mund të kryejë mbulimin e përsëritur brenda asaj zone të përcaktuar. Operatori duhet të mbetet gati të ndalojë ose të pezullojë korrësin nëse njerëz hyjnë në zonë, duket mbeturinë, ndryshon terreni, bie cilësia e sinjalit ose makinës sjellët jashtë modelit të dokumentuar të funksionimit. Aftësia për të marrë përsëri kontrollin është ajo që bën praktike qasjen kombinuese: kontrolli nga larg nuk është një alternativë për të injoruar, por një metodë e planifikuar intervenimi.
Çfarë mund të automatizojë një makineri roboti për prurje – dhe çfarë kërkon akoma vendimharrimin e njeriut
| Detyrë | Prurja automatike mund të ndihmojë kur dokumentohet | Vendimharrimi i njeriut mbetet i domosdoshëm |
|---|---|---|
| Mbulimi i një zone të përcaktuar | Ndiqja e një rruge, kufiri ose zone pune të programuar të miratuar | Konfirmimi se zona është e përshtatshme për kushtet aktuale |
| Përgjigjja ndaj pengesave | Duke përdorur ndjesinë specifike të modelit ose logjikën e rrugës | Largimi i rreziqeve dhe verifikimi i atyre që sistemi është projektuar të njohë |
| Ndryshimet e mënyrës | Sigurimi i një ndërfaqeje për aktivizimin e punës automatike | Kontrolli i kushteve paraprake, i lejueshmërisë së personelit dhe i kontrollave të emergjencës |
| Rikthimi i rrugës | Kthimi në një gjendje të programuar ku mbështetet | Ndalimi, inspektimi dhe vendosja nëse puna mund të vazhdojë në mënyrë të sigurtë |
Ky dallim parandalon një gabim të përbashkët: automatizimi mund të zvogëlojë detyrat e përsëritura të drejtimit, por nuk transferon përgjegjësinë për vendin te makina për prurjen e barit. Për një makineri me kontrolle të largëta robotike, rruga më e sigurtë e punës është të vendoset paraprakisht kur kërkohet udhëzimi i largët dhe kur lejohet mbulimi automatik.
Zgjedhja e strategjisë së duhur operative për vendin
Filloni me punën, pastaj krahasoni karakteristikat. Një sipërfaqe e rregullt dhe e përcaktuar mirë e barit mund të jetë një kandidat më i mirë për trimmin automatik sesa një vend me pengesa që ndryshojnë shpesh, kufij të paqartë ose shumë kthesa të ngushta. Kur kushtet ndryshojnë nëpër pronën, ndani punën në zona. Përdorni kontrollet nga larg për hyrje, inspektim, punë në skaje dhe raste të jashtëzakonshme; ruani automatizimin për pjesët që plotësojnë kërkesat e dokumentuara të makinerisë.
Ky qasje përmirëson gjithashtu diskutimet për blerje. Në vend se të pyesni nëse një makineri e trimmit robotike është "plotësisht automatike", sigurojini furnizuesit profilin e terrenit, gjendjen e barit, pjerrësinë maksimale për vlerësim, gjerësinë e hyrjes, llojet e pengesave, frekuencën e pritshme të punës, ambientin e komunikimit dhe planin e mbikëqyrjes. Pastaj pyesni cilat mënyra kontrolli, funksione sigurie dhe kufizime operacioni janë dokumentuar për konfigurimin e saktë.
Lista e kontrollit para operacionit për mënyrat e kombinuara të trimmit
- Shqyrtoni vendin aktual për njerëz, kafshë, mbetje, vrima, zona të lagura dhe kushte të ndryshueshme hyrjeje.
- Konfirmoni zonën e lejuar të punës së makinerisë automatike për prurjen e barit dhe çdo kufi ose rregullim të rrugës që kërkohej nga udhëzuesi i saj.
- Testoni lidhjen e specifikuar me kontrollet e largëta dhe procedurën e ndalimit të urgjencës para fillimit të prurjes.
- Vendosni një zonë të përjashtuar dhe mbani operatorin në pozicionin e kërkuar të mbikëqyrjes.
- Përdorni operimin nga larg për të inspektuar seksionet e paqarta në vend që të detyroni prurjen automatike në një zonë të papërshtatshme.
- Ndaloni punën automatike nëse moti, kushtet e tokës, pengesat ose komunikimet nuk përputhen më me planin.
- Pas përfundimit të punës, inspektoni makinerinë për prurjen e barit, zonën e prurjes dhe çdo ngjarje që duhet të ndryshojë planin e rrugës së ardhshme.
Larg dhe Larg
Nje makine e korrur robotike me kontroll te larguar kombinon korrimin me kontroll te larguar dhe automatik duke i caktuar secilit menyre nje rol te qarte. Kontrolli me te larguar mbulon vendosjen, inspektimin, menaxhimin e zonave te ngushta dhe intervenimin. Korrimi automatik mbulon punen e perseritshme brenda nje zone operative te verifikuar. Nje rezultat i mire arrihet me nje proces te dokumentuar te kalimit, me supervizim aktiv dhe me nje plan te terrenit qe respekton udhezimet e veqanta te makines se korrur robotike, pa supozuar se cdo funksion automatik vlen per cdo vend.
Para se te zgjidhni ose te vendosni pajisjet, pergatini nje shkurtim te shpejte te terrenit qe permban informacion rreth relievit, vegjetacionit, kufijve te rruges, hyrjes, frekuences se operimit dhe kontrollave te sigurise qe duhet te konfirmohen. Kjo jep furnitorve dhe operatoreve nje baze praktike per te vleresuar rrugen e duhur te punes se korritjes.