 EN
¿Cómo combina la segadora robótica con control remoto la siega remota y la siega automática?
Arobot cortacésped puede combinar la siega remota y la siega automática cuando su sistema de control está diseñado para permitir que un operador utilice cada modo según la tarea que mejor se adapte. El control remoto resulta útil para posicionar la máquina, inspeccionar un área desconocida o manejar una sección que requiera juicio directo. La siega automática resulta útil cuando un área de trabajo documentada, una ruta definida y unas condiciones operativas permiten que la máquina siga su lógica programada. La pregunta relevante no es cuál modo es mejor en todos los casos, sino cómo transita de forma segura una segadora robótica con control remoto entre ambos modos.
Desde una perspectiva técnica de cortacésped remoto, la respuesta comienza con el lugar de trabajo. Un cortacésped robot debe evaluarse según el terreno, la vegetación, los límites físicos, las condiciones de comunicación y las instrucciones de operación específicas de ese modelo. La capacidad remota y la automatización pueden integrarse en la misma máquina, pero sus funciones disponibles, métodos de detección y medidas de seguridad pueden diferir notablemente según la configuración.
Dos modos, dos roles distintos para el operador
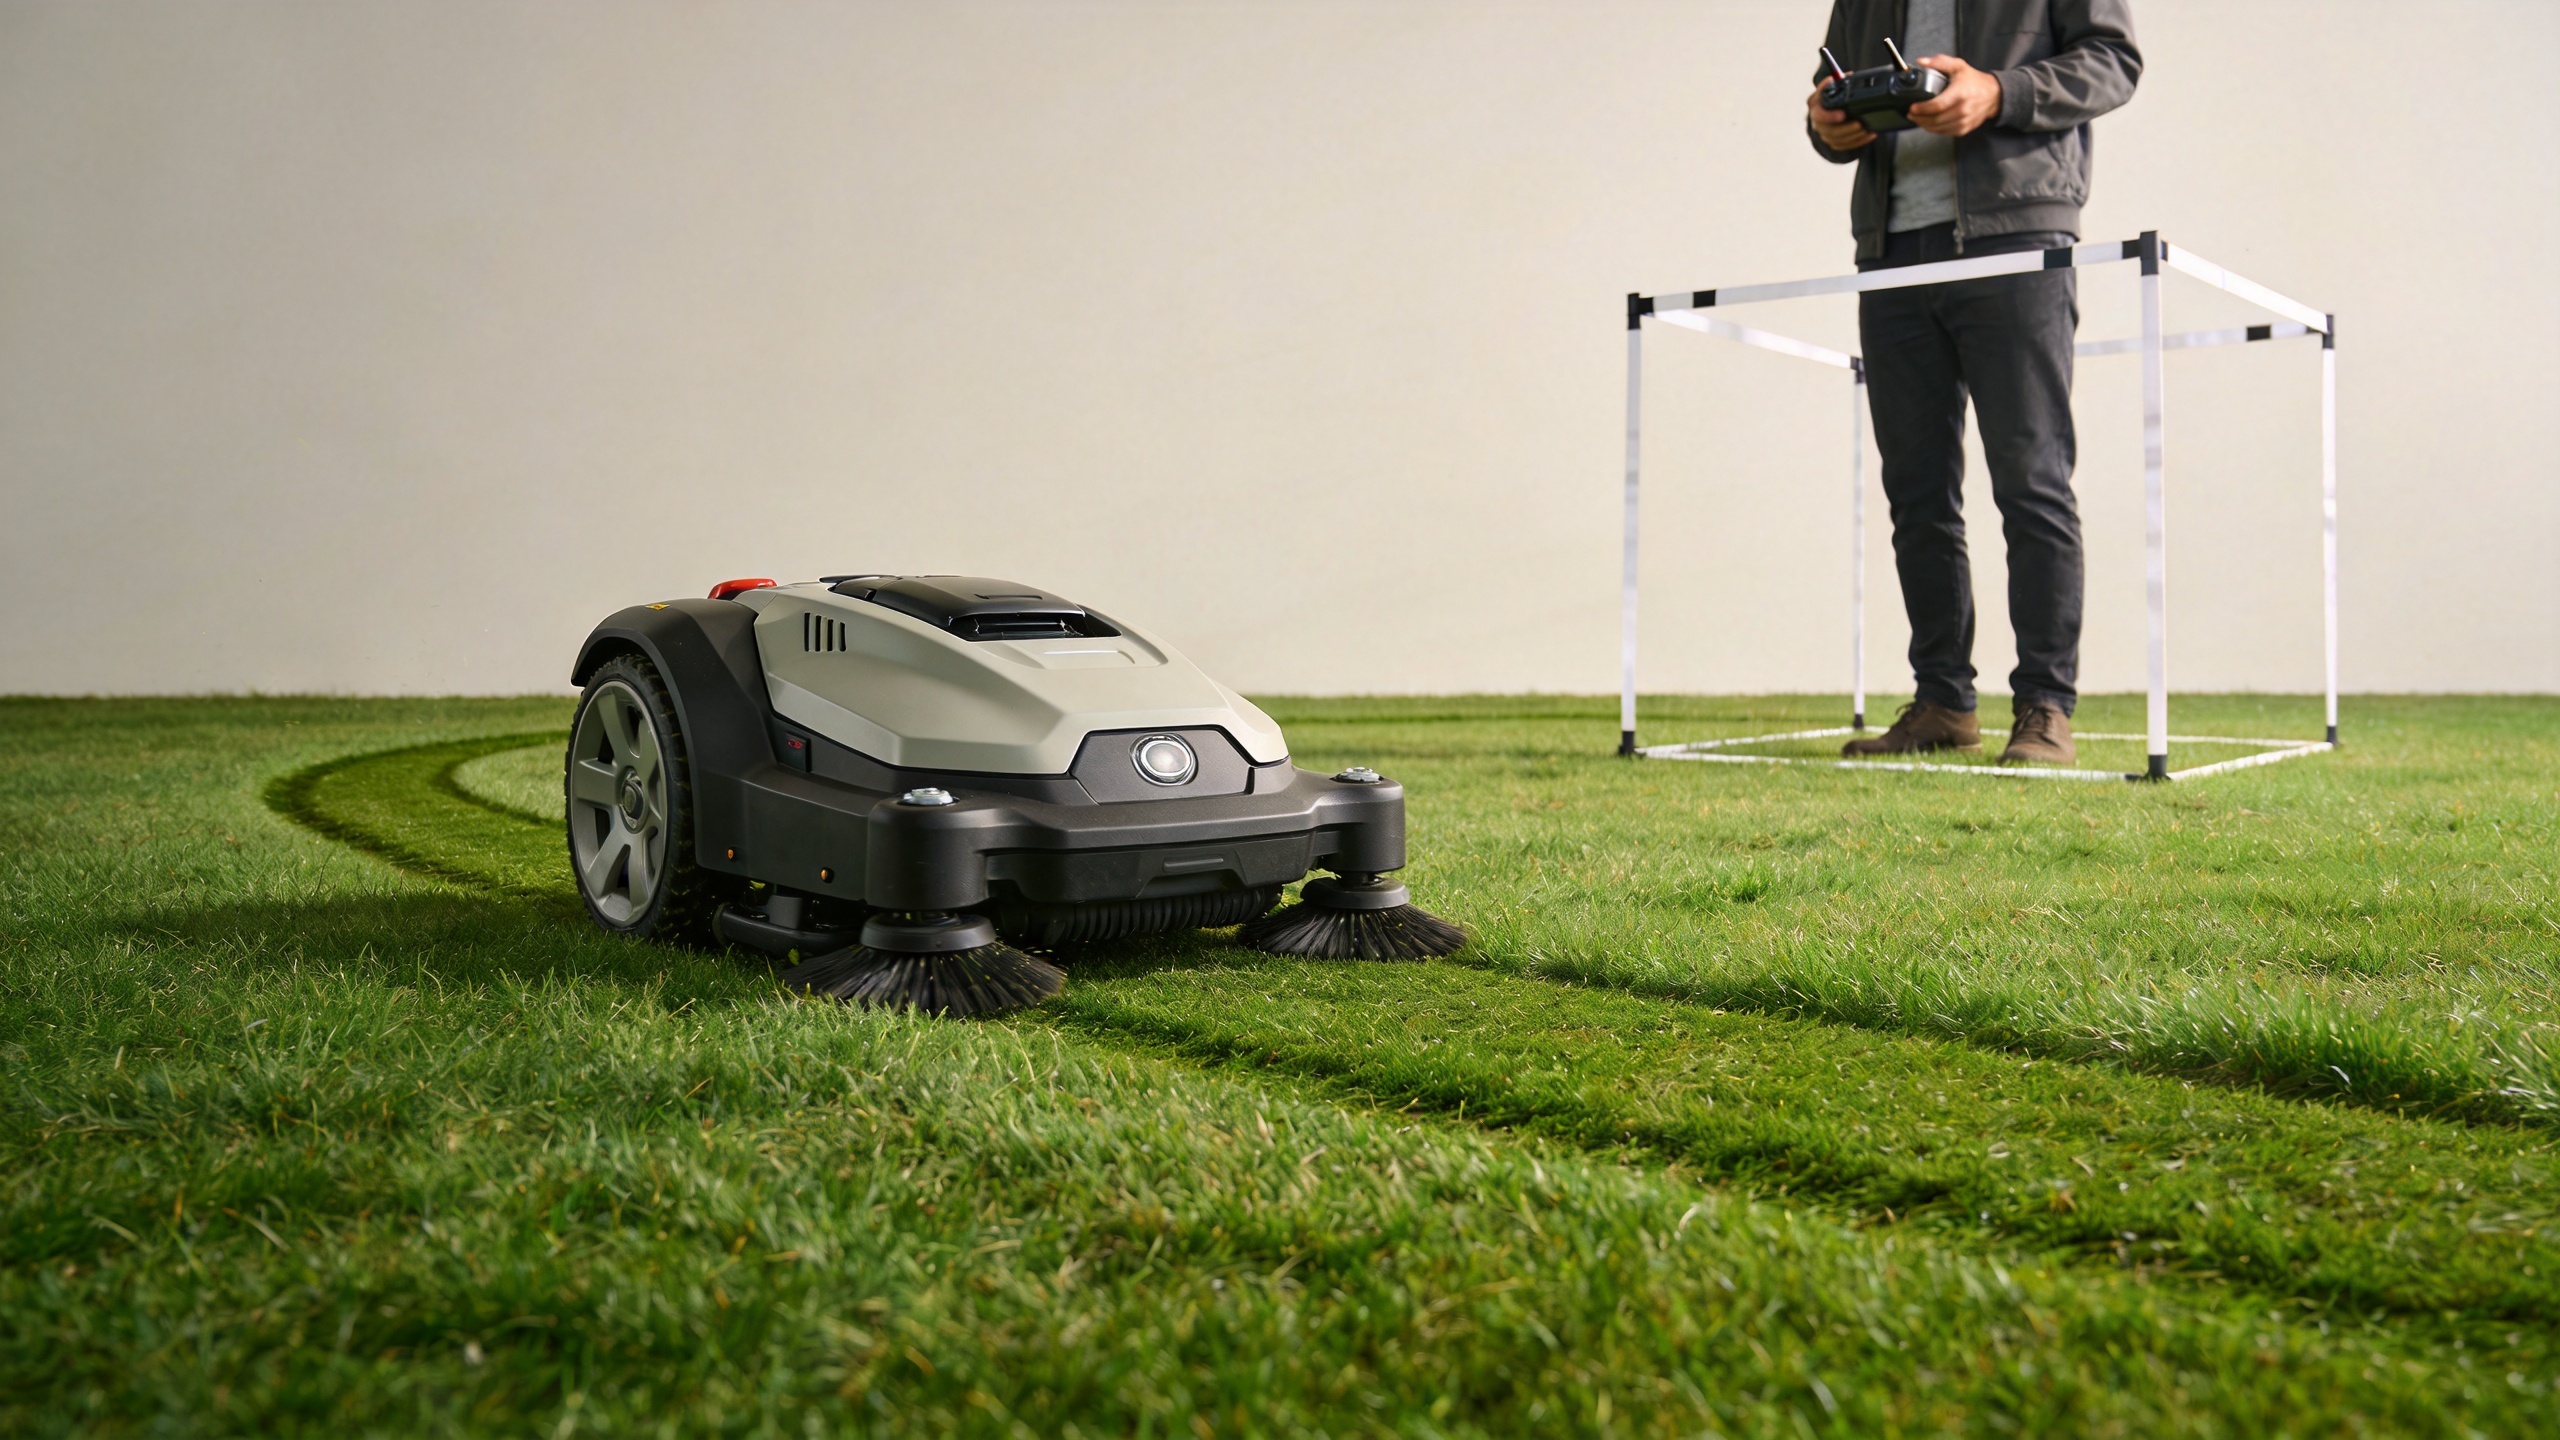
El control remoto significa que el operador dirige activamente el movimiento mediante un mando o cualquier otra interfaz aprobada. Esto puede resultar útil durante la colocación inicial, al rodear obstáculos, al desplazarse por una vía de acceso estrecha o al detener el trabajo cuando cambian las condiciones. No elimina, sin embargo, la necesidad de mantener una línea de visión clara, establecer una zona de exclusión ni prestar atención a los riesgos asociados a las cuchillas y al suelo.
El corte automático traslada parte de la tarea de seguimiento de ruta al robot cortacésped. Dependiendo del sistema documentado, la cortadora puede utilizar un límite definido, un área de trabajo planificada, tecnología de posicionamiento, sensores integrados o una combinación de estos elementos. El funcionamiento automático no constituye una razón para dejar el sitio sin supervisión. Antes de activarlo, el operador debe confirmar qué es exactamente lo que la máquina está especificada para detectar, dónde se le permite operar y qué acción se requiere si pierde su posición, la comunicación o una condición segura de funcionamiento.
En términos prácticos, la cortacésped remota robótica combina ambos modos: el control remoto actúa como capa supervisada de configuración e intervención, mientras que el corte automático ejecuta tareas repetitivas de recorrido únicamente después de verificar las condiciones requeridas.
Cómo debe funcionar la transición del corte remoto al corte automático
Una transferencia fiable suele ser una secuencia, no una simple pulsación de botón. Las pantallas exactas, los permisos y los bloqueos interconectados deben obtenerse del manual del fabricante, pero la lógica de decisión puede organizarse en tres etapas.
1. Preparar el área de trabajo en modo remoto
Utilice el control remoto para inspeccionar los puntos de acceso, verificar que la zona prevista esté libre de personas y de escombros evitables, e identificar características que puedan modificar la ruta: bordes de desagüe, raíces de árboles, equipos estacionados, rocas expuestas, transiciones pronunciadas y ramas bajas. Aquí es donde resulta fundamental un enfoque centrado primero en el sitio. En lugar de comenzar con una lista de características, coloque la segadora robótica en las condiciones reales que deberá manejar.
Confirme el límite de la ruta y la zona de operación según la documentación del equipo. Si el lugar de trabajo incluye pendientes, terreno irregular, zonas húmedas o variaciones en la densidad del césped, es posible que deba reducirse o dividirse en secciones más pequeñas el área automática planificada. No debe asumirse que una segadora robótica con control remoto tiene la misma tolerancia a pendientes, obstáculos o señales que otro modelo.
2. Verifique los requisitos previos para el modo automático
Antes de cambiar de modo, compruebe el método aprobado de parada de emergencia, el estado del controlador, la condición de la batería o de la fuente de alimentación, el enlace de comunicaciones, la idoneidad meteorológica y la zona de exclusión. Los resultados de búsqueda sobre segadoras robóticas suelen centrarse comúnmente en la navegación automatizada y la detección de obstáculos, pero un equipo de adquisiciones o de operaciones debe considerar dichos aspectos como puntos a verificar, no como promesas universales. Solicite el manual de operación aplicable, las instrucciones de seguridad y la lista de configuración de la segadora robótica propuesta.
Asimismo, confirme quién sigue siendo responsable de la supervisión. Algunos sistemas pueden utilizar funciones de parada remota, autenticación o interbloqueos en modo automático; otros pueden tener procedimientos distintos. Si una característica de seguridad es importante para el plan del emplazamiento, debe incluirse explícitamente en la especificación del equipo y demostrarse bajo las condiciones operativas previstas.
3. Habilitar el trabajo automático y mantener un plan de intervención
Una vez que se hayan confirmado el área aprobada y sus condiciones, el corte automático puede encargarse de la cobertura repetitiva dentro de esa zona definida. El operador debe permanecer listo para pausar o detener la segadora si entran personas en el área, aparecen objetos extraños, cambia el terreno, disminuye la calidad de la señal o la máquina se comporta fuera del patrón operativo documentado. La capacidad de recuperar el control es lo que hace viable este enfoque combinado: el control remoto no es un respaldo que pueda ignorarse, sino un método de intervención planificado.
Qué puede automatizar un robot cortacésped —y qué sigue requiriendo juicio humano
| Tarea | El corte automático puede ayudar cuando está documentado | Sigue siendo necesaria la intervención humana |
|---|---|---|
| Cobertura de un área definida | Seguimiento de una ruta, límite o zona de trabajo programada y aprobada | Confirmación de que la zona es adecuada para las condiciones actuales |
| Respuesta ante obstáculos | Uso de la lógica de ruta o sensores específicos del modelo | Eliminación de peligros y verificación de lo que el sistema está diseñado para reconocer |
| Cambio de modo | Proporcionar una interfaz para activar el trabajo automático | Verificar los requisitos previos, la autorización del personal y los controles de emergencia |
| Recuperación de la ruta | Volver a un estado programado, cuando sea compatible | Detenerse, inspeccionar y decidir si el trabajo puede continuar de forma segura |
Esa distinción evita un malentendido común: la automatización puede reducir las tareas repetitivas de dirección, pero no transfiere la responsabilidad del sitio al cortacésped. Para un cortacésped de control remoto robótico, el flujo de trabajo más seguro consiste en decidir de antemano cuándo se requiere la guía remota y cuándo se permite la cobertura automática.
Elegir la estrategia operativa adecuada para el sitio
Comience con la tarea y, a continuación, compare las características. Un área de césped regular y bien definida puede ser un candidato más adecuado para el corte automático que un lugar con obstáculos cambiantes con frecuencia, límites inciertos o muchas curvas cerradas. Donde las condiciones varíen en la propiedad, divida el trabajo en zonas. Utilice el control remoto para la entrada, la inspección, el trabajo en los bordes y las excepciones; reserve la automatización para las partes que cumplan con los requisitos documentados de la máquina.
Este enfoque también mejora las conversaciones de compra. En lugar de preguntar si una segadora robótica es «totalmente automática», proporcione al proveedor el perfil del terreno, el estado del césped, la pendiente máxima a evaluar, el ancho de acceso, los tipos de obstáculos, la frecuencia de trabajo esperada, el entorno de comunicaciones y el plan de supervisión. Luego, pregunte qué modos de control, funciones de seguridad y límites operativos están documentados para la configuración exacta.
Lista de verificación previa a la operación para modos combinados de corte
- Revisar el área actual en busca de personas, animales, escombros, hoyos, zonas mojadas y condiciones cambiantes de acceso.
- Confirmar la zona de trabajo aprobada para la segadora robótica y cualquier configuración de límites o recorrido requerida por su manual.
- Probar el enlace de control remoto especificado y el procedimiento de parada de emergencia antes de iniciar el corte.
- Establecer un área de exclusión y mantener al operador en la posición de supervisión requerida.
- Utilizar la operación remota para inspeccionar secciones dudosas, en lugar de forzar la siega automática en una zona inadecuada.
- Pausar el trabajo automático si las condiciones meteorológicas, del terreno, los obstáculos o las comunicaciones ya no coinciden con el plan.
- Tras finalizar el trabajo, inspeccionar la segadora, el área cortada y cualquier evento que deba modificar el siguiente plan de recorrido.
Conclusión principal
Una segadora robotizada de control remoto combina el corte remoto y el automático, asignando a cada modo un rol claro. El control remoto apoya la configuración, la inspección, el manejo en áreas reducidas y las intervenciones. El corte automático apoya tareas repetibles dentro de una zona operativa verificada. Un resultado sólido proviene de un proceso de transición documentado, una supervisión activa y un plan del sitio que respete el manual específico de la segadora robotizada, en lugar de asumir que todas las funciones automatizadas son aplicables en cualquier lugar.
Antes de seleccionar o desplegar equipos, prepare un breve informe del sitio que cubra el terreno, la vegetación, los límites de las rutas, el acceso, la frecuencia de operación y los controles de seguridad que necesitan confirmarse. Esto brinda a los proveedores y operadores una base práctica para evaluar el flujo de trabajo de corte adecuado.