 EN
Come il robot tagliaerba a controllo remoto combina il taglio a distanza e quello automatico?
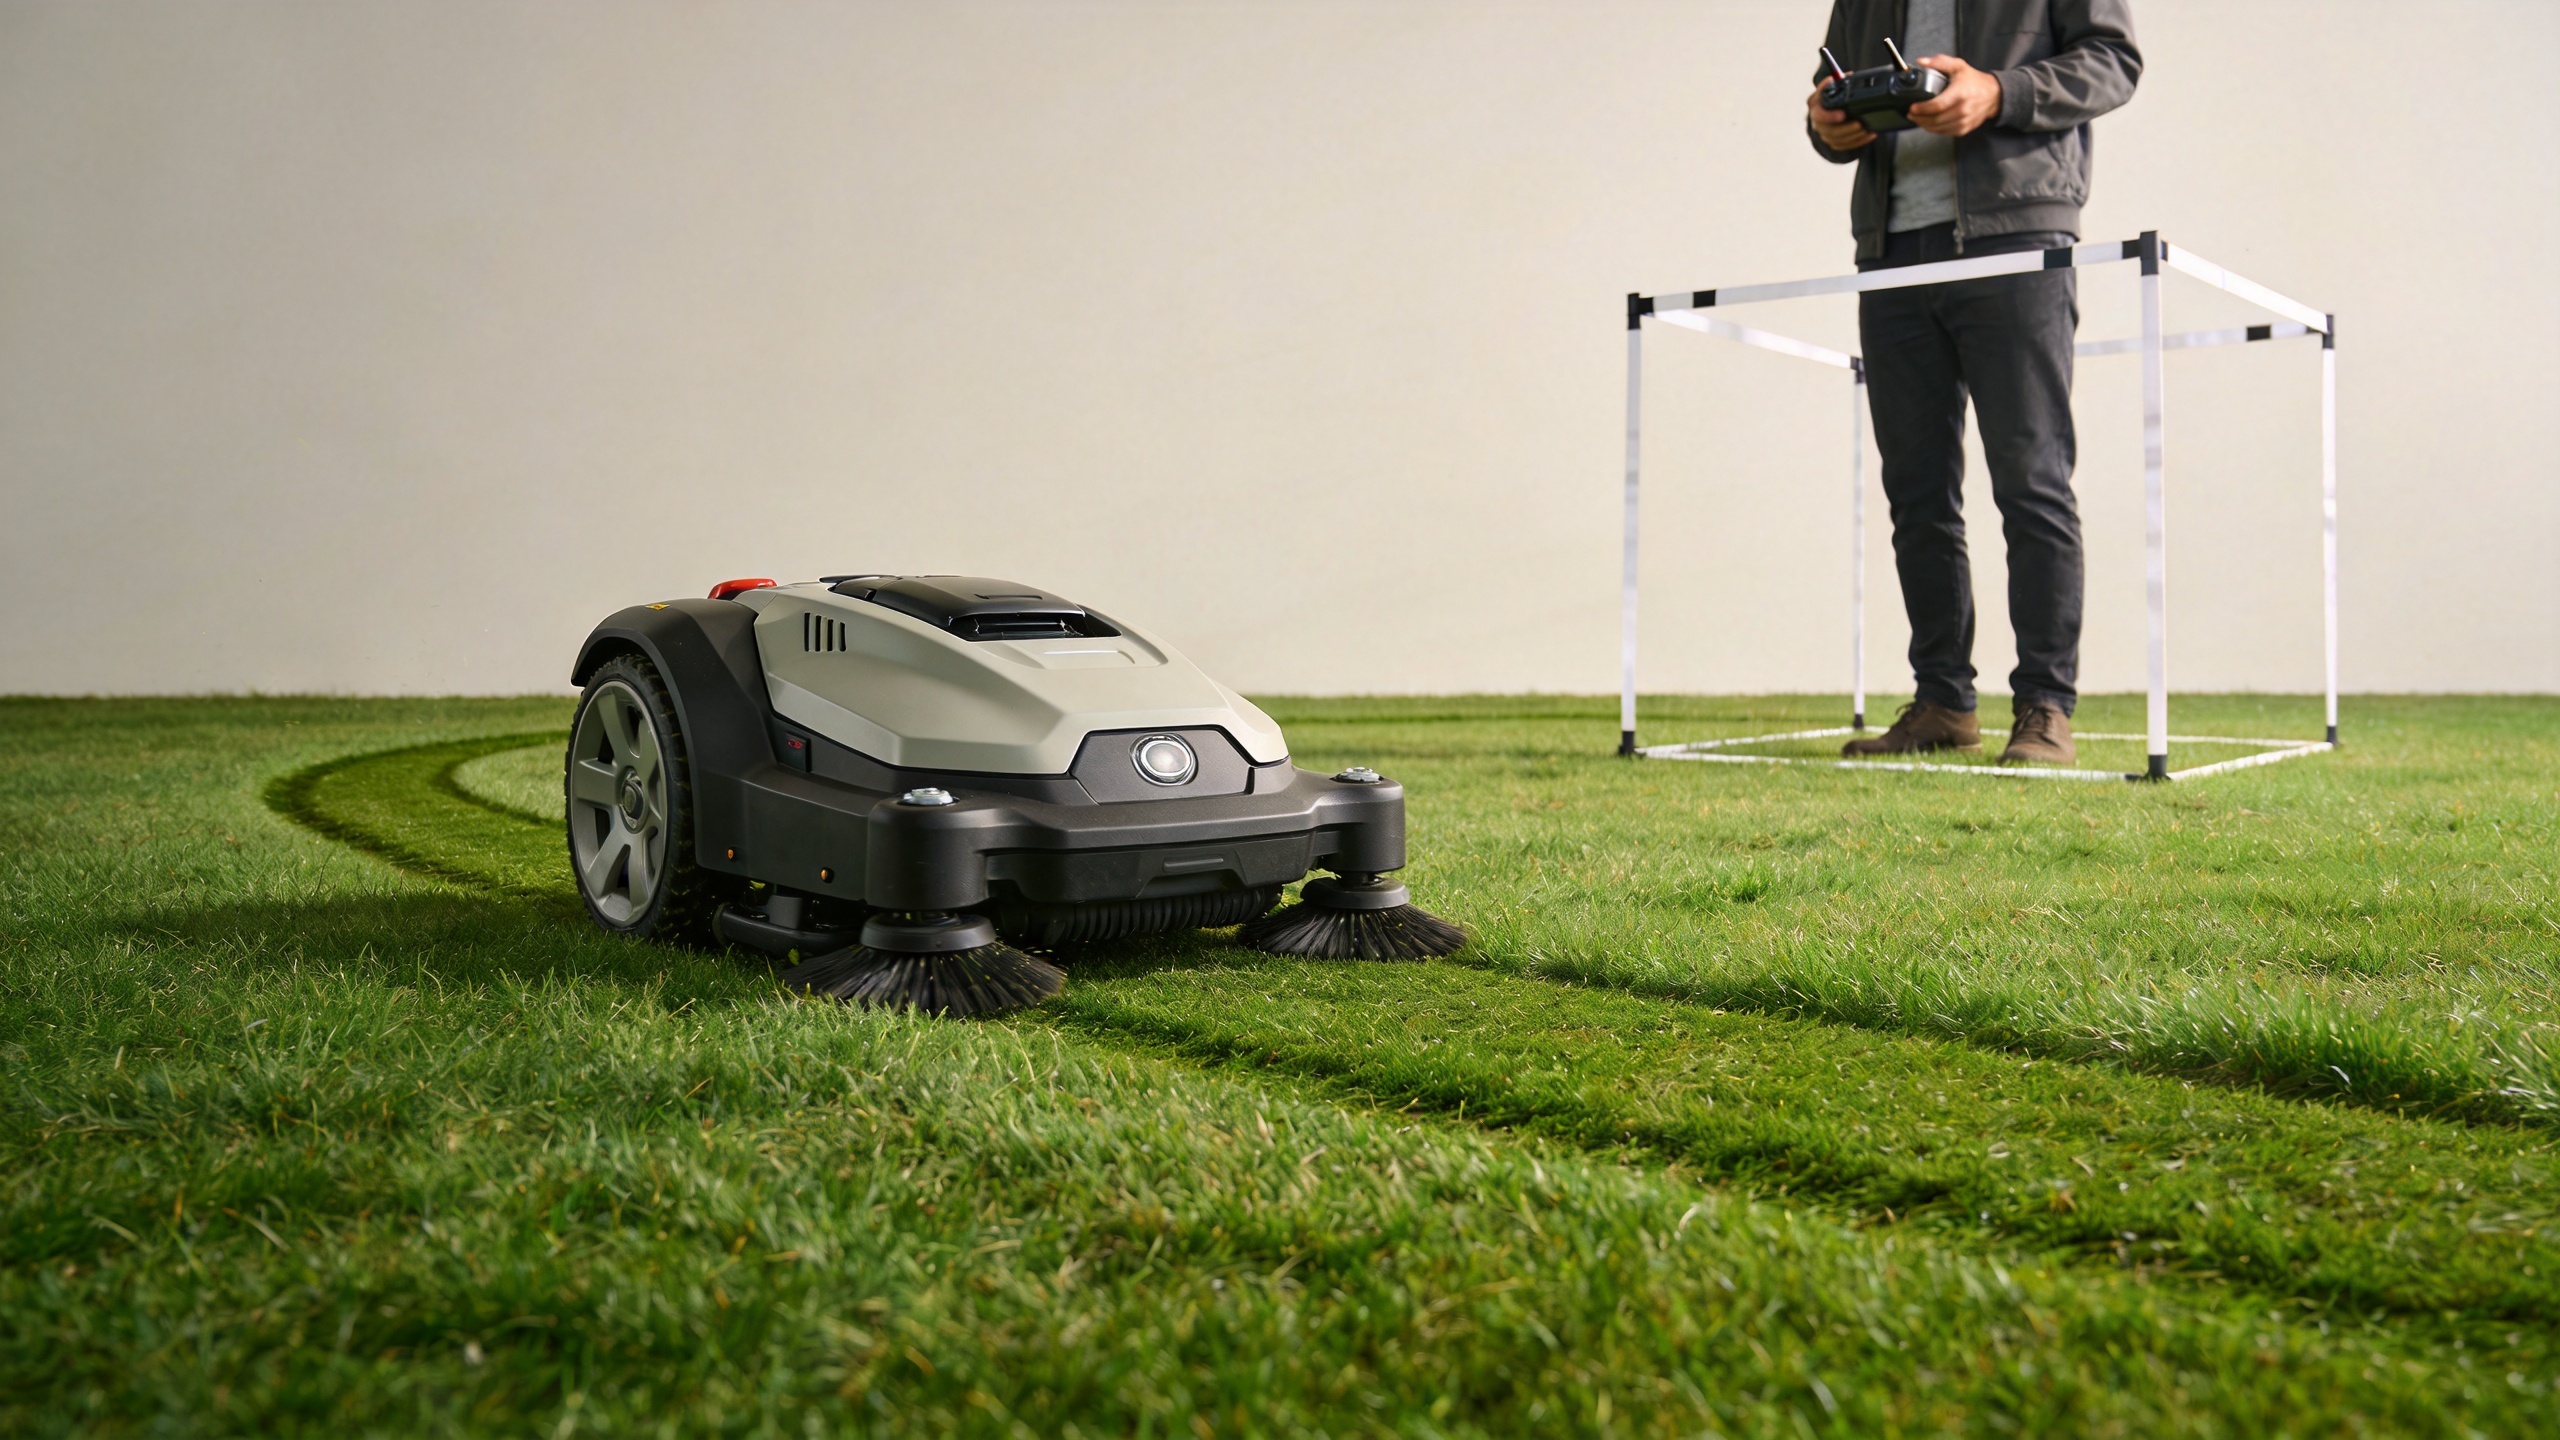
Arobot tagliaerba può combinare il taglio a distanza e quello automatico quando il suo sistema di controllo è progettato per consentire all’operatore di utilizzare ciascuna modalità per il compito più adatto. Il controllo remoto risulta utile per posizionare il dispositivo, ispezionare un’area sconosciuta o gestire una sezione che richiede una valutazione diretta. Il taglio automatico risulta invece utile quando un’area di lavoro documentata, un percorso definito e condizioni operative stabili permettono alla macchina di seguire la sua logica programmata. La domanda più utile non è quale modalità sia migliore in ogni caso, bensì come un robot tagliaerba a controllo remoto passi in sicurezza dall’una all’altra.
Dal punto di vista tecnico dei tosaerba remoti, la risposta inizia dal cantiere. Un tosaerba robot deve essere valutato in base al terreno, alla vegetazione, ai confini, alle condizioni di comunicazione e alle istruzioni operative specifiche per quel modello. La funzionalità remota e l’automazione possono coesistere nello stesso dispositivo, ma le funzioni disponibili, i metodi di rilevamento e le misure di sicurezza possono differire notevolmente a seconda della configurazione.
Due modalità, due ruoli operativi diversi
Il controllo remoto significa che l’operatore guida attivamente il movimento tramite un telecomando o un’altra interfaccia approvata. Ciò può risultare utile durante il posizionamento iniziale, per aggirare ostacoli, per transitare lungo un passaggio stretto o per interrompere il lavoro in caso di variazione delle condizioni. Ciò non elimina la necessità di una visuale chiara, di un’area di esclusione né dell’attenzione ai rischi legati alle lame e al terreno.
La falciatura automatica trasferisce parte del compito di seguire un percorso al robot falciatore. A seconda del sistema documentato, il tagliaerba può utilizzare un confine definito, un’area di lavoro pianificata, una tecnologia di posizionamento, sensori integrati o una combinazione di questi elementi. Il funzionamento automatico non costituisce un motivo per lasciare il cantiere senza supervisione. Prima di attivarlo, l’operatore deve verificare con precisione quali oggetti il macchinario è effettivamente in grado di rilevare, dove è autorizzato a operare e quale azione intraprendere nel caso in cui perda la posizione, la comunicazione o una condizione di sicurezza operativa.
In termini pratici, il tagliaerba telecomandato robotico combina entrambe le modalità: il telecomando svolge il ruolo di strato di configurazione e intervento sotto supervisione, mentre la falciatura automatica esegue il lavoro ripetitivo lungo percorsi predeterminati soltanto dopo che siano state verificate tutte le condizioni richieste.
Come dovrebbe avvenire il passaggio dalla falciatura telecomandata a quella automatica
Un passaggio affidabile è di solito una sequenza piuttosto che una singola pressione di pulsante. Gli schermi esatti, i permessi e gli interblocchi devono essere ricavati dal manuale del produttore, ma la logica decisionale può essere organizzata in tre fasi.
1. Preparare l’area di lavoro in modalità remota
Utilizzare il telecomando per ispezionare i punti di accesso, verificare che la zona prevista sia libera da persone e da detriti evitabili, e identificare le caratteristiche che potrebbero modificare il percorso: bordi di scolo, radici di alberi, attrezzature parcheggiate, rocce a vista, passaggi ripidi e rami bassi. È qui che conta un approccio basato sul sito reale. Invece di partire da un elenco di funzionalità, posizionare il robot tagliaerba nelle effettive condizioni che dovrà affrontare.
Confermare il confine del percorso e la zona operativa in base alla documentazione dell'apparecchiatura. Se il cantiere comprende pendenze, terreni irregolari, aree bagnate o variazioni nella densità dell'erba, l'area automatica pianificata potrebbe dover essere ridotta o suddivisa in sezioni più piccole. Non si deve presupporre che un tosaerba robotizzato telecomandato abbia la stessa tolleranza a pendenze, ostacoli o segnali di un altro modello.
2. Verificare i prerequisiti per la modalità automatica
Prima di passare da una modalità all'altra, controllare il metodo approvato di arresto di emergenza, lo stato del controller, la condizione della batteria o dell'alimentazione, il collegamento di comunicazione, l'idoneità delle condizioni meteorologiche e la zona di esclusione. I risultati di ricerca relativi alla falciatura robotizzata riguardano spesso prevalentemente la navigazione automatizzata e la gestione degli ostacoli, ma un team di approvvigionamento o di operazioni dovrebbe considerare tali aspetti come punti da verificare, non come promesse universali. Richiedere il manuale di istruzioni operativo applicabile, le istruzioni per la sicurezza e l'elenco delle configurazioni previste per il tosaerba robotizzato proposto.
Confermare inoltre chi rimane responsabile della supervisione. Alcuni sistemi possono utilizzare funzioni di arresto remoto, autenticazione o interblocchi in modalità automatica; altri possono prevedere procedure diverse. Se una caratteristica di sicurezza è fondamentale per il piano del sito, essa deve essere specificata esplicitamente nelle caratteristiche tecniche dell’attrezzatura e dimostrata nelle condizioni operative previste.
3. Abilitare il lavoro automatico e predisporre un piano di intervento
Una volta confermate l’area approvata e le relative condizioni, la falciatura automatica può gestire in modo ripetitivo la copertura all’interno di tale zona definita. L’operatore deve rimanere pronto a mettere in pausa o arrestare la falciatrice qualora persone entrino nell’area, compaiano detriti, il terreno cambi, la qualità del segnale diminuisca o la macchina si comporti in modo non conforme al modello operativo documentato. La possibilità di riprendere il controllo è ciò che rende pratico l’approccio combinato: il comando remoto non è un sistema di riserva da ignorare, bensì un metodo di intervento pianificato.
Cosa può automatizzare un robot tosaerba – e cosa richiede ancora il giudizio umano
| Compito | La falciatura automatica può assistere quando documentata | Il giudizio umano rimane necessario |
|---|---|---|
| Copertura di un’area definita | Seguendo un percorso, un confine o una zona di lavoro programmata approvata | Verificando che la zona sia adatta alle condizioni attuali |
| Risposta agli ostacoli | Utilizzando sensori specifici del modello o logica di percorso | Rimuovendo i pericoli e verificando ciò che il sistema è progettato per riconoscere |
| Cambiamenti di modalità | Fornire un’interfaccia per attivare il funzionamento automatico | Verificare i prerequisiti, l’idoneità del personale e i controlli di emergenza |
| Ripristino del percorso | Ritorno a uno stato programmato, ove supportato | Arresto, ispezione e decisione se il lavoro possa proseguire in sicurezza |
Tale distinzione evita un equivoco comune: l’automazione può ridurre i compiti ripetitivi di sterzata, ma non trasferisce la responsabilità sul sito al tosaerba. Per un tosaerba telecomandato robotico, il flusso di lavoro più sicuro consiste nel decidere in anticipo quando è necessaria la guida remota e quando è consentito il funzionamento automatico.
Scegliere la strategia operativa più adatta per il sito
Iniziare dal lavoro da svolgere, quindi confrontare le caratteristiche. Un’area erbosa regolare e ben definita potrebbe essere un candidato migliore per la falciatura automatica rispetto a un sito con ostacoli frequentemente variabili, confini incerti o numerosi angoli stretti. Qualora le condizioni varino all’interno della proprietà, suddividere il lavoro in zone. Utilizzare il telecomando per l’ingresso, l’ispezione, il taglio lungo i bordi e le situazioni eccezionali; riservare l’automazione alle porzioni che soddisfano i requisiti documentati della macchina.
Questo approccio migliora anche le discussioni relative all’acquisto. Invece di chiedere se un robot falciatore è “completamente automatico”, fornire al fornitore il profilo del terreno, lo stato dell’erba, la pendenza massima da valutare, la larghezza di accesso, i tipi di ostacoli, la frequenza prevista di lavoro, l’ambiente di comunicazione e il piano di supervisione. Quindi chiedere quali modalità di controllo, funzioni di sicurezza e limiti operativi sono documentati per la configurazione esatta.
Checklist pre-esercizio per modalità combinate di falciatura
- Controllare l’area di lavoro per la presenza di persone, animali, detriti, buche, zone bagnate e variazioni nelle condizioni di accesso.
- Verificare la zona di lavoro approvata per il robot tagliaerba e configurare eventuali limiti o percorsi richiesti dal manuale d’uso.
- Testare il collegamento specificato del telecomando e la procedura di arresto di emergenza prima dell’inizio del taglio.
- Definire un’area di esclusione e mantenere l’operatore nella posizione di supervisione richiesta.
- Utilizzare il comando remoto per ispezionare tratti incerti, invece di forzare il taglio automatico in un’area non idonea.
- Interrompere il funzionamento automatico se le condizioni meteorologiche, del terreno, degli ostacoli o delle comunicazioni non corrispondono più al piano stabilito.
- Al termine del lavoro, ispezionare il tagliaerba, l’area tagliata e qualsiasi evento che potrebbe richiedere una modifica del percorso previsto per la prossima sessione.
Key Takeaway
Un tosaerba robotizzato telecomandato combina la falciatura remota e quella automatica assegnando a ciascuna modalità un ruolo ben definito. Il telecomando supporta l’installazione, l’ispezione, la gestione di aree ristrette e gli interventi manuali. La falciatura automatica supporta invece operazioni ripetibili all’interno di una zona operativa verificata. Un risultato soddisfacente deriva da un processo documentato di transizione, da una supervisione attiva e da un piano del sito che rispetti il manuale specifico del tosaerba robotizzato, anziché presupporre che ogni funzione automatizzata sia applicabile ovunque.
Prima di selezionare o impiegare l’attrezzatura, redigere un breve profilo del sito che descriva il terreno, la vegetazione, i confini del percorso, gli accessi, la frequenza di esercizio e i controlli di sicurezza da verificare. Ciò fornisce a fornitori e operatori una base pratica per valutare il flusso di lavoro di falciatura più adatto.