 EN
Kako robotizirani kosilec z oddaljenim upravljanjem združuje oddaljeno in avtomatsko košnjo?
Arobotizirana kosilnica lahko združi oddaljeno in avtomatsko košnjo, kadar je njegov sistem za upravljanje zasnovan tako, da lahko operater vsak način uporabi za naloge, ki jih ta najbolje opravi. Oddaljeno upravljanje je uporabno za postavljanje, pregled neznanega območja ali obravnavo odseka, ki zahteva neposredno presojo. Avtomatska košnja je uporabna, kadar dokumentirano delovno območje, pot in obratovalni pogoji omogočajo, da naprava sledi svoji programski logiki. Uporabno vprašanje ni, kateri način je v vsakem primeru boljši. Temveč kako robotizirani kosilec z oddaljenim upravljanjem varno prehaja med njimi.
Z daljinskega tehničnega vidika kosilnice za daljinsko upravljanje se odgovor začne z delovnim mestom. Robotsko kosilnico je treba oceniti glede na teren, vegetacijo, meje, pogoje za komunikacijo in navodila za obratovanje za določen model. Možnosti daljinskega upravljanja in avtomatizacije lahko sicer potekajo v isti napravi, vendar se njihove razpoložljive funkcije, načini zaznavanja in varnostne ukrepi lahko bistveno razlikujejo glede na konfiguracijo.
Dva načina, dve različni vlogi operaterja
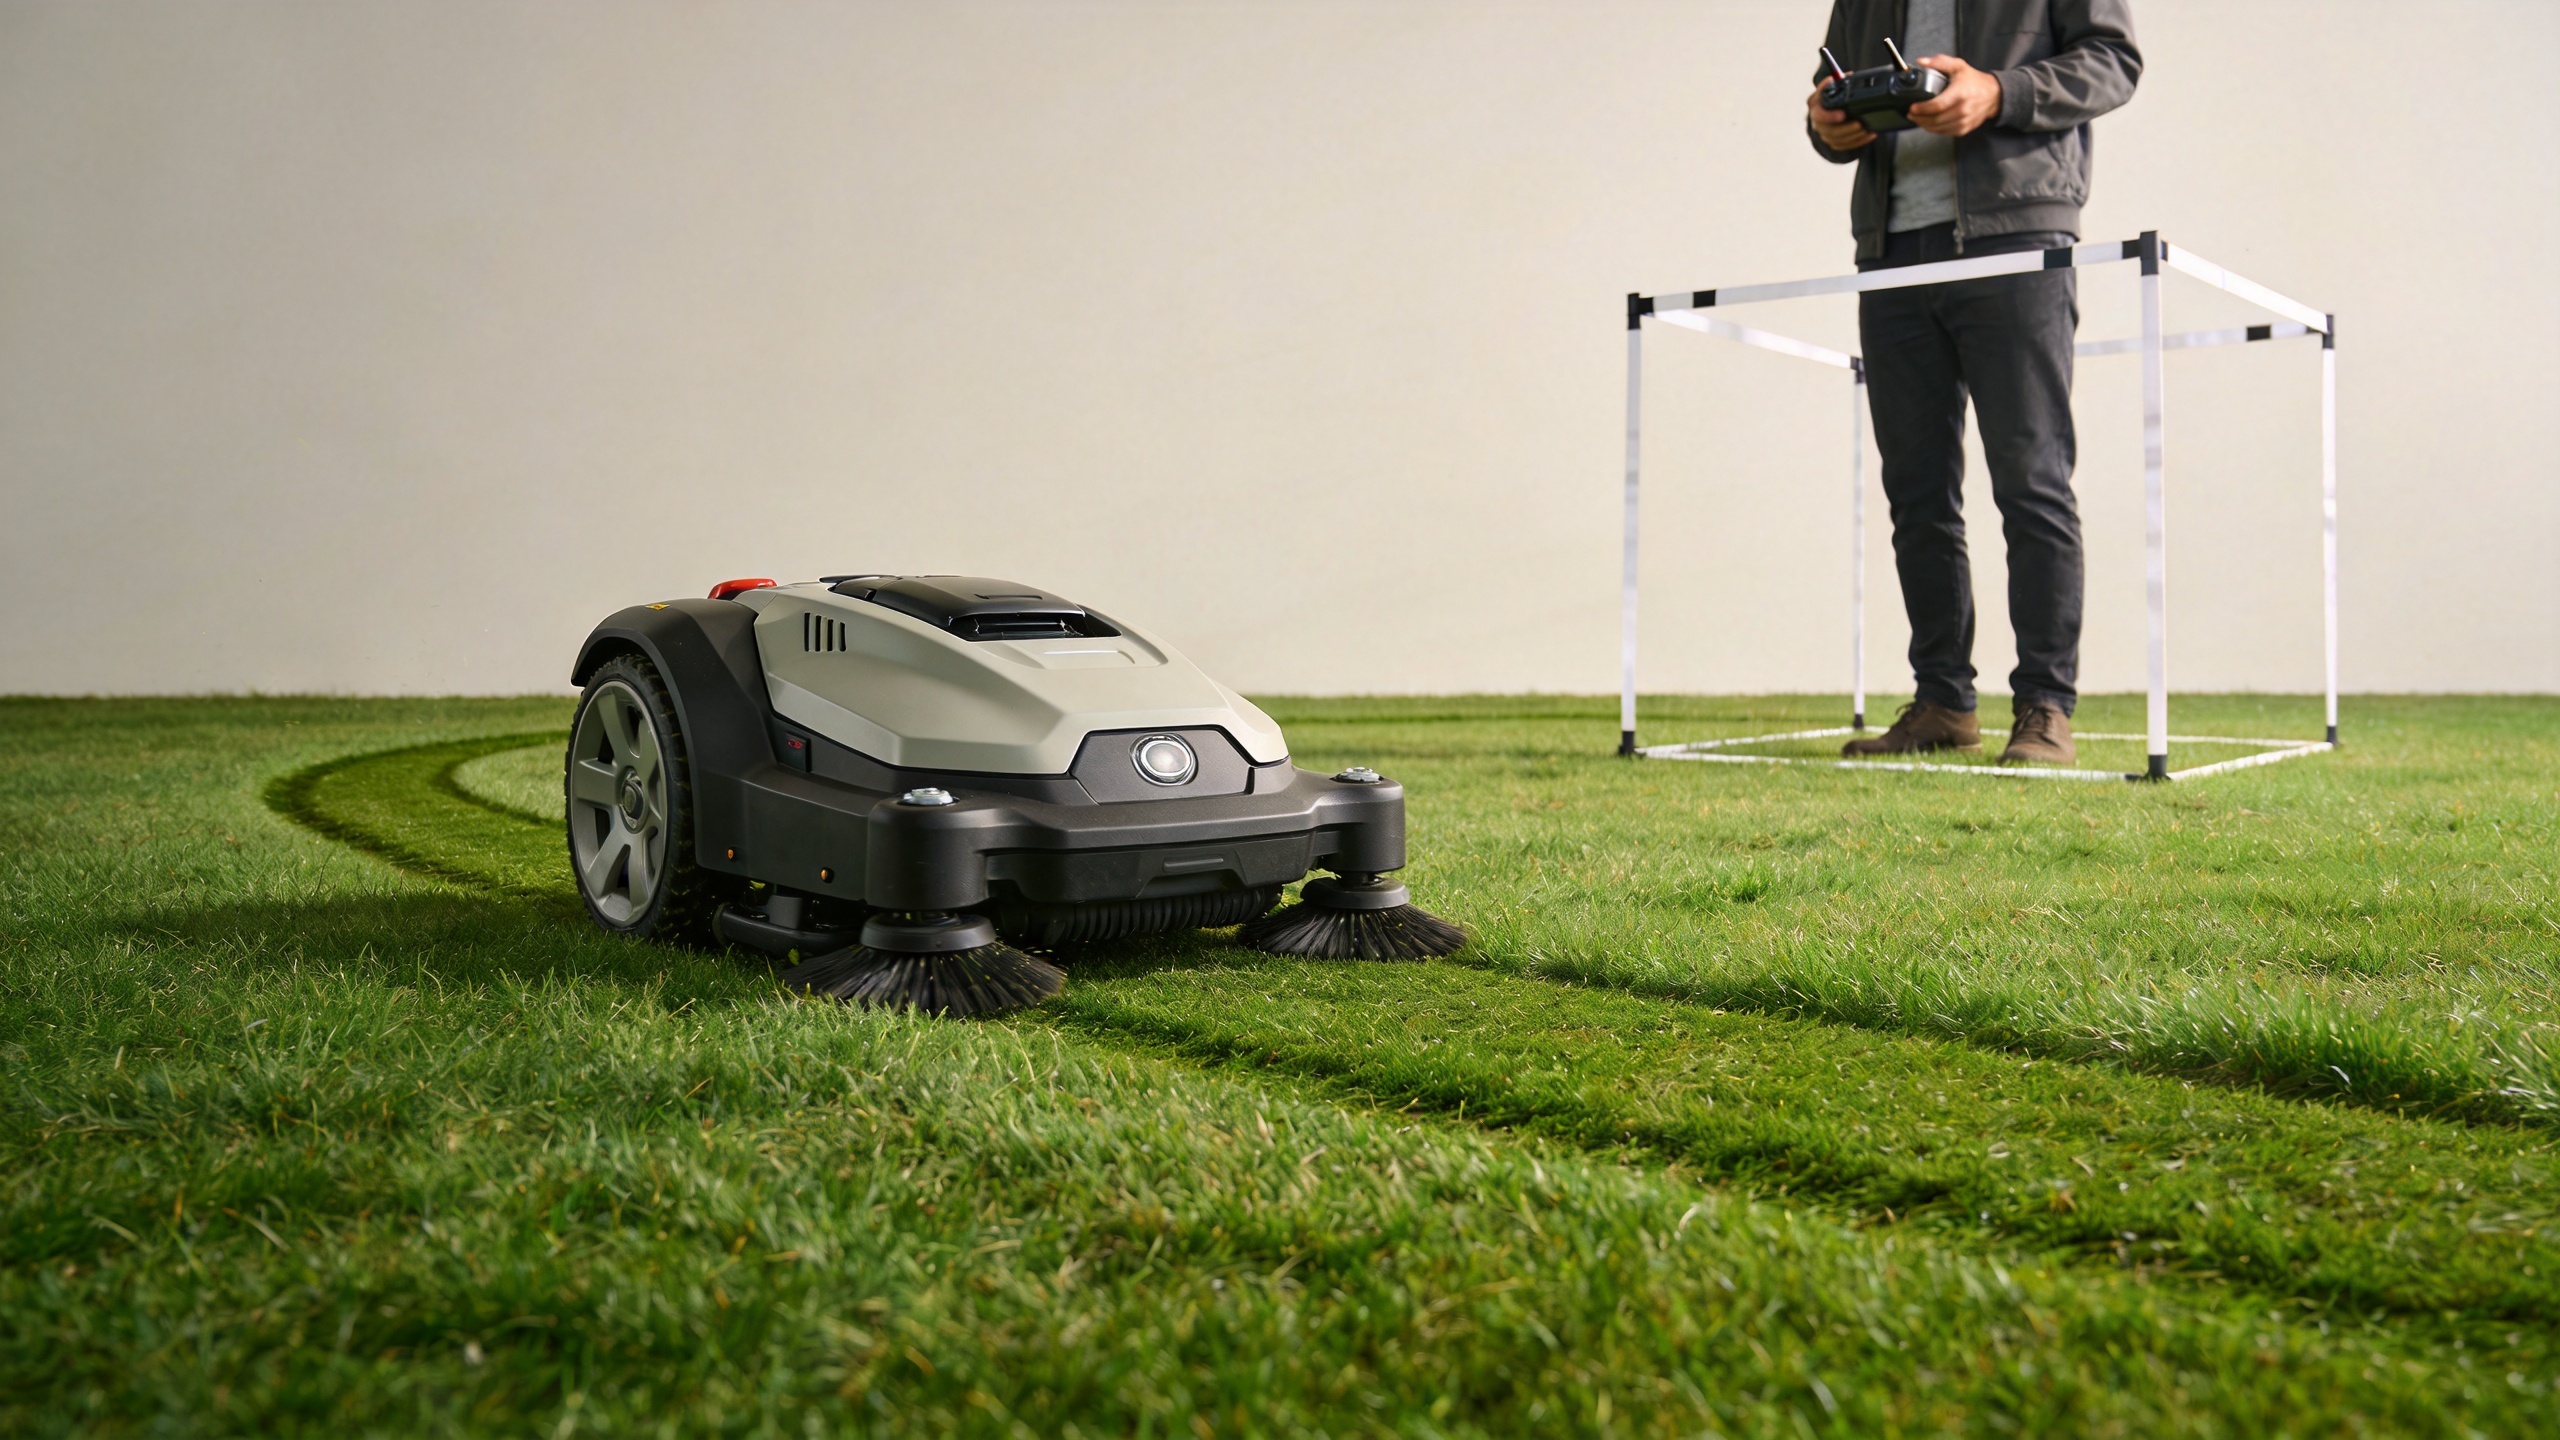
Daljinsko upravljanje pomeni, da operater aktivno sproža gibanje prek krmilnika ali druge odobrene vmesnika. To je lahko koristno med začetnim postavljanjem, obiskom ovir, premikanjem skozi ozek dostopni koridor ali ustavitvijo dela, ko se spremenijo pogoji. To ne odpravi potrebe po neprekinjeni vidni liniji, izključitvenem območju ali pozornosti na nevarnosti, povezane z rezili in tlom.
Samodejno košnja prenese del naloge sledenja poti na robota za košnjo. Glede na dokumentiran sistem kosec lahko uporablja določeno mejo, načrtovano delovno območje, tehnologijo določanja položaja, senzorje na samem napravi ali kombinacijo teh metod. Samodejno delovanje ni razlog, da bi lokacijo pustili brez nadzora. Pred vklopom mora operater potrditi, kaj naprava dejansko zaznava, kje je dovoljeno delovati in kateri ukrep je potreben, če izgubi položaj, komunikacijo ali varno delovno stanje.
V praksi robota za daljinsko krmiljeno košnjo združi oba načina tako, da daljinsko krmiljenje postane nadzorovani sloj za nastavitev in poseg, medtem ko samodejna košnja opravi ponovljive potne naloge šele po preverjanju vseh zahtevanih pogojev.
Kako naj poteka prehod iz daljinskega na samodejno košnjo
Zanesljiv prenos običajno predstavlja zaporedje ukazov, ne pa le en sam pritisk na gumb. Natančne zaslone, dovoljenja in varnostne zaklepe določa ročna navodila proizvajalca, logika odločanja pa se lahko razdeli na tri faze.
1. Priprava delovnega prostora v oddaljenem načinu
Uporabite daljinski krmilnik za pregled dostopnih točk, preverite, ali je namenjena cona prosta ljudi in odstranljivih odpadkov, ter ugotovite značilnosti, ki bi lahko spremenile pot: odtočne robove, korenine dreves, parkirano opremo, izpostavljene skale, strme prehode in nizke veje. To je točka, kjer je pomembna pristop, osnovan na dejanskem lokalu. Namesto da bi začeli s seznamom značilnosti, postavite robota kosilnico v dejanske pogoje, ki jih mora obravnavati.
Potrdite meje poti in obratovalno območje v skladu z dokumentacijo opreme. Če delovno območje vključuje pobočja, neravne površine, mokra območja ali spremenljivo gostoto trave, se predvideno avtomatsko območje morda zmanjša ali razdeli na manjše odseke. Robota daljinskega kosenja ne smemo predpostaviti, da ima enako zmogljivost pri pobočjih, ovirah ali signali kot drug model.
2. Preverite predpogoje za avtomatski način
Pred preklopom na drug način preverite odobren način za izklop v sili, stanje krmilnika, stanje baterije ali napajanja, komunikacijsko povezavo, primernost vremenskih razmer in izključitveno območje. Rezultati iskanja glede robotskega kosenja pogosto poudarjajo avtomatizirano navigacijo in ravnanje z ovirami, vendar mora ekipa za nabavo ali obratovanje te točke obravnavati kot vprašanja za preverjanje, ne kot univerzalne obljube. Zahtevajte veljavni priročnik za obratovanje, varnostna navodila in seznam nastavitev za predlagani robotski kosilec.
Potrdite tudi, kdo ostaja odgovoren za nadzor. Nekateri sistemi uporabljajo funkcije oddaljenega zaustavljanja, preverjanje pristnosti ali varnostne blokade v samodejnem načinu; drugi imajo različne postopke. Če je varnostna funkcija pomembna za načrt mesta, jo je treba vključiti v tehnično specifikacijo opreme in predstaviti pod predvidenimi delovnimi pogoji.
3. Omogočite samodejno delo in pripravite načrt za poseg
Ko se potrdi odobreno območje in pogoji, lahko samodejno košnja opravi ponavljajoče se pokrivanje znotraj določene cone. Operator naj ostane pripravljen, da košilnico zaustavi ali začasno ustavi, če v območje vstopijo ljudje, se pojavijo odpadki, se spremeni teren, se zmanjša kakovost signala ali se stroj obnaša izven dokumentiranega delovnega vzorca. Možnost ponovnega prevzema nadzora naredi kombinirani pristop praktičnega: daljinsko upravljanje ni rezervna možnost, ki jo je mogoče prezreti, temveč načrtovana metoda za poseg.
Kaj avtomatski kosilec za travnik lahko avtomatizira – in kaj še vedno zahteva človeško presojo
| Nalogo | Avtomatsko košnja lahko pomaga, kadar je dokumentirana | Človeška presoja ostaja nujna |
|---|---|---|
| Pokritost določenega območja | Sledenje odobreni poti, meji ali programiranemu delovnemu območju | Potrditev, da je območje primerno za trenutne razmere |
| Odgovor na ovire | Uporaba modelu specifičnega zaznavanja ali logike poti | Odstranjevanje nevarnosti in preverjanje tega, kar sistem zmore prepoznati |
| Spremembe načina | Omogočanje vmesnika za aktivacijo samodejnega dela | Preverjanje predpogojev, osebne pooblastitve in nadzora nad izrednimi situacijami |
| Obnovitev poti | Vračanje v programsko določeno stanje, kadar je to podprto | Zaustavitev, pregled in odločitev, ali se delo lahko varno nadaljuje |
Ta razlika preprečuje pogosto napačno razumevanje: avtomatizacija lahko zmanjša ponavljajoče se naloge pri krmiljenju, vendar ne prenese odgovornosti za lokacijo na kosilnico. Pri robotski daljinsko krmiljeni kosilnici je najvarnejši delovni tok takšen, da se vnaprej odloči, kdaj je potrebno daljinsko vodenje in kdaj je dovoljena samodejna pokritost.
Izbira ustrezne strategije obratovanja za lokacijo
Začnite z delom, nato primerjajte značilnosti. Redna, dobro opredeljena travnata površina je lahko bolj primerna za avtomatsko košnjo kot območje s pogostimi spremembami ovir, nejasnimi mejami ali številnimi ozkimi zavoji. Kjer se razmere na nepremičnini spreminjajo, delo razdelite na cone. Za vstop, pregled, obrobno košnjo in izjemne situacije uporabite daljinsko krmiljenje; avtomatizacijo prihranite za tiste dele, ki izpolnjujejo dokumentirane zahteve stroja.
Ta pristop izboljša tudi razprave o nakupu. Namesto da bi vprašali, ali je robota za košnjo »popolnoma avtomatski«, dobavitelju predložite profil terena, stanje trave, največji naklon za oceno, širino dostopa, vrste ovir, pričakovano pogostost dela, komunikacijsko okolje in načrt nadzora. Nato vprašajte, katere načine krmiljenja, funkcije varnosti in obratovalne omejitve dokumentira za to natančno konfiguracijo.
Predzagonski kontrolni seznam za kombinirane načine košnje
- Preverite trenutno mesto za prisotnost ljudi, živali, odpadkov, lukenj, mokrih površin in spremenjenih dostopnih razmer.
- Potrdite odobreno delovno cono robotičnega kosečega stroja ter vse meje ali nastavitve poti, ki jih zahteva njegov priročnik.
- Pred začetkom košnje preizkusite določeno povezavo za daljinsko upravljanje in postopek izrednega zaustavljanja.
- Določite izključitveno cono in ohranjajte operaterja na zahtevani nadzorni legi.
- Za pregled nejasnih odsekov uporabite daljinsko upravljanje namesto da bi avtomatsko košnjo prisilili v neprimerno območje.
- Zaustavite avtomatsko delo, če se vremenski razmeri, stanje tal, ovire ali komunikacije več ne ujemajo z načrtom.
- Po končanem delu pregledajte kosec, območje košnje in vse dogodke, ki bi morali spremeniti naslednji načrt poti.
Ključno zaključilo
Robotiziran kosilec z daljinskim upravljanjem združuje daljinsko in samodejno košnjo tako, da vsakemu načinu določi jasno vlogo. Daljinsko upravljanje omogoča namestitev, pregled, obdelavo tesnih površin in poseg v primeru potrebe. Samodejna košnja pa omogoča ponovljivo delo znotraj preverjenega obratovalnega območja. Dobro končno stanje zagotavlja dokumentiran proces prehoda, aktivno nadzorovanje ter načrt lokacije, ki spoštuje navodila za določen robotizirani kosec namesto tega, da bi predpostavili, da se vse samodejne funkcije lahko uporabljajo povsod.
Pred izbiro ali uvedbo opreme pripravite kratek opis lokacije, ki zajema teren, rastlinstvo, meje poti, dostop, pogostost obratovanja ter varnostne ukrepe, ki jih morajo potrditi dobavitelji in operaterji. To zagotavlja praktično osnovo za oceno najprimernejšega postopka košnje.