 EN
Hvordan kombinerer en robotisk fjernstyrt plenklipper fjernstyring og automatisk klipping?
Arobotpleneter kan kombinere fjernstyring og automatisk klipping når kontrollsystemet er utformet slik at en operatør kan bruke hver modus for den oppgaven den passer best til. Fjernstyring er nyttig for posisjonering, inspeksjon av et ukjent område eller håndtering av et område som krever direkte vurdering. Automatisk klipping er nyttig når et dokumentert arbeidsområde, en rute og driftsforhold tillater at maskinen følger sin programmerte logikk. Den nyttige spørsmålet er ikke hvilken modus som er best i alle tilfeller, men hvordan en robotisk fjernstyrt plenklipper flytter seg trygt mellom dem.
Fra et teknisk perspektiv på fjernstyrt gressklipper starter svaret med arbeidsområdet. En robotgressklipper bør vurderes ut fra terreng, vegetasjon, begrensninger, kommunikasjonsforhold og bruksanvisningene for det spesifikke modellnummeret. Fjernstyringsfunksjonalitet og automatisering kan finnes i samme maskin, men de tilgjengelige funksjonene, oppdagelsesmetodene og sikkerhetsmekanismene kan variere betydelig avhengig av konfigurasjonen.
To driftsmodi, to ulike operatørroller
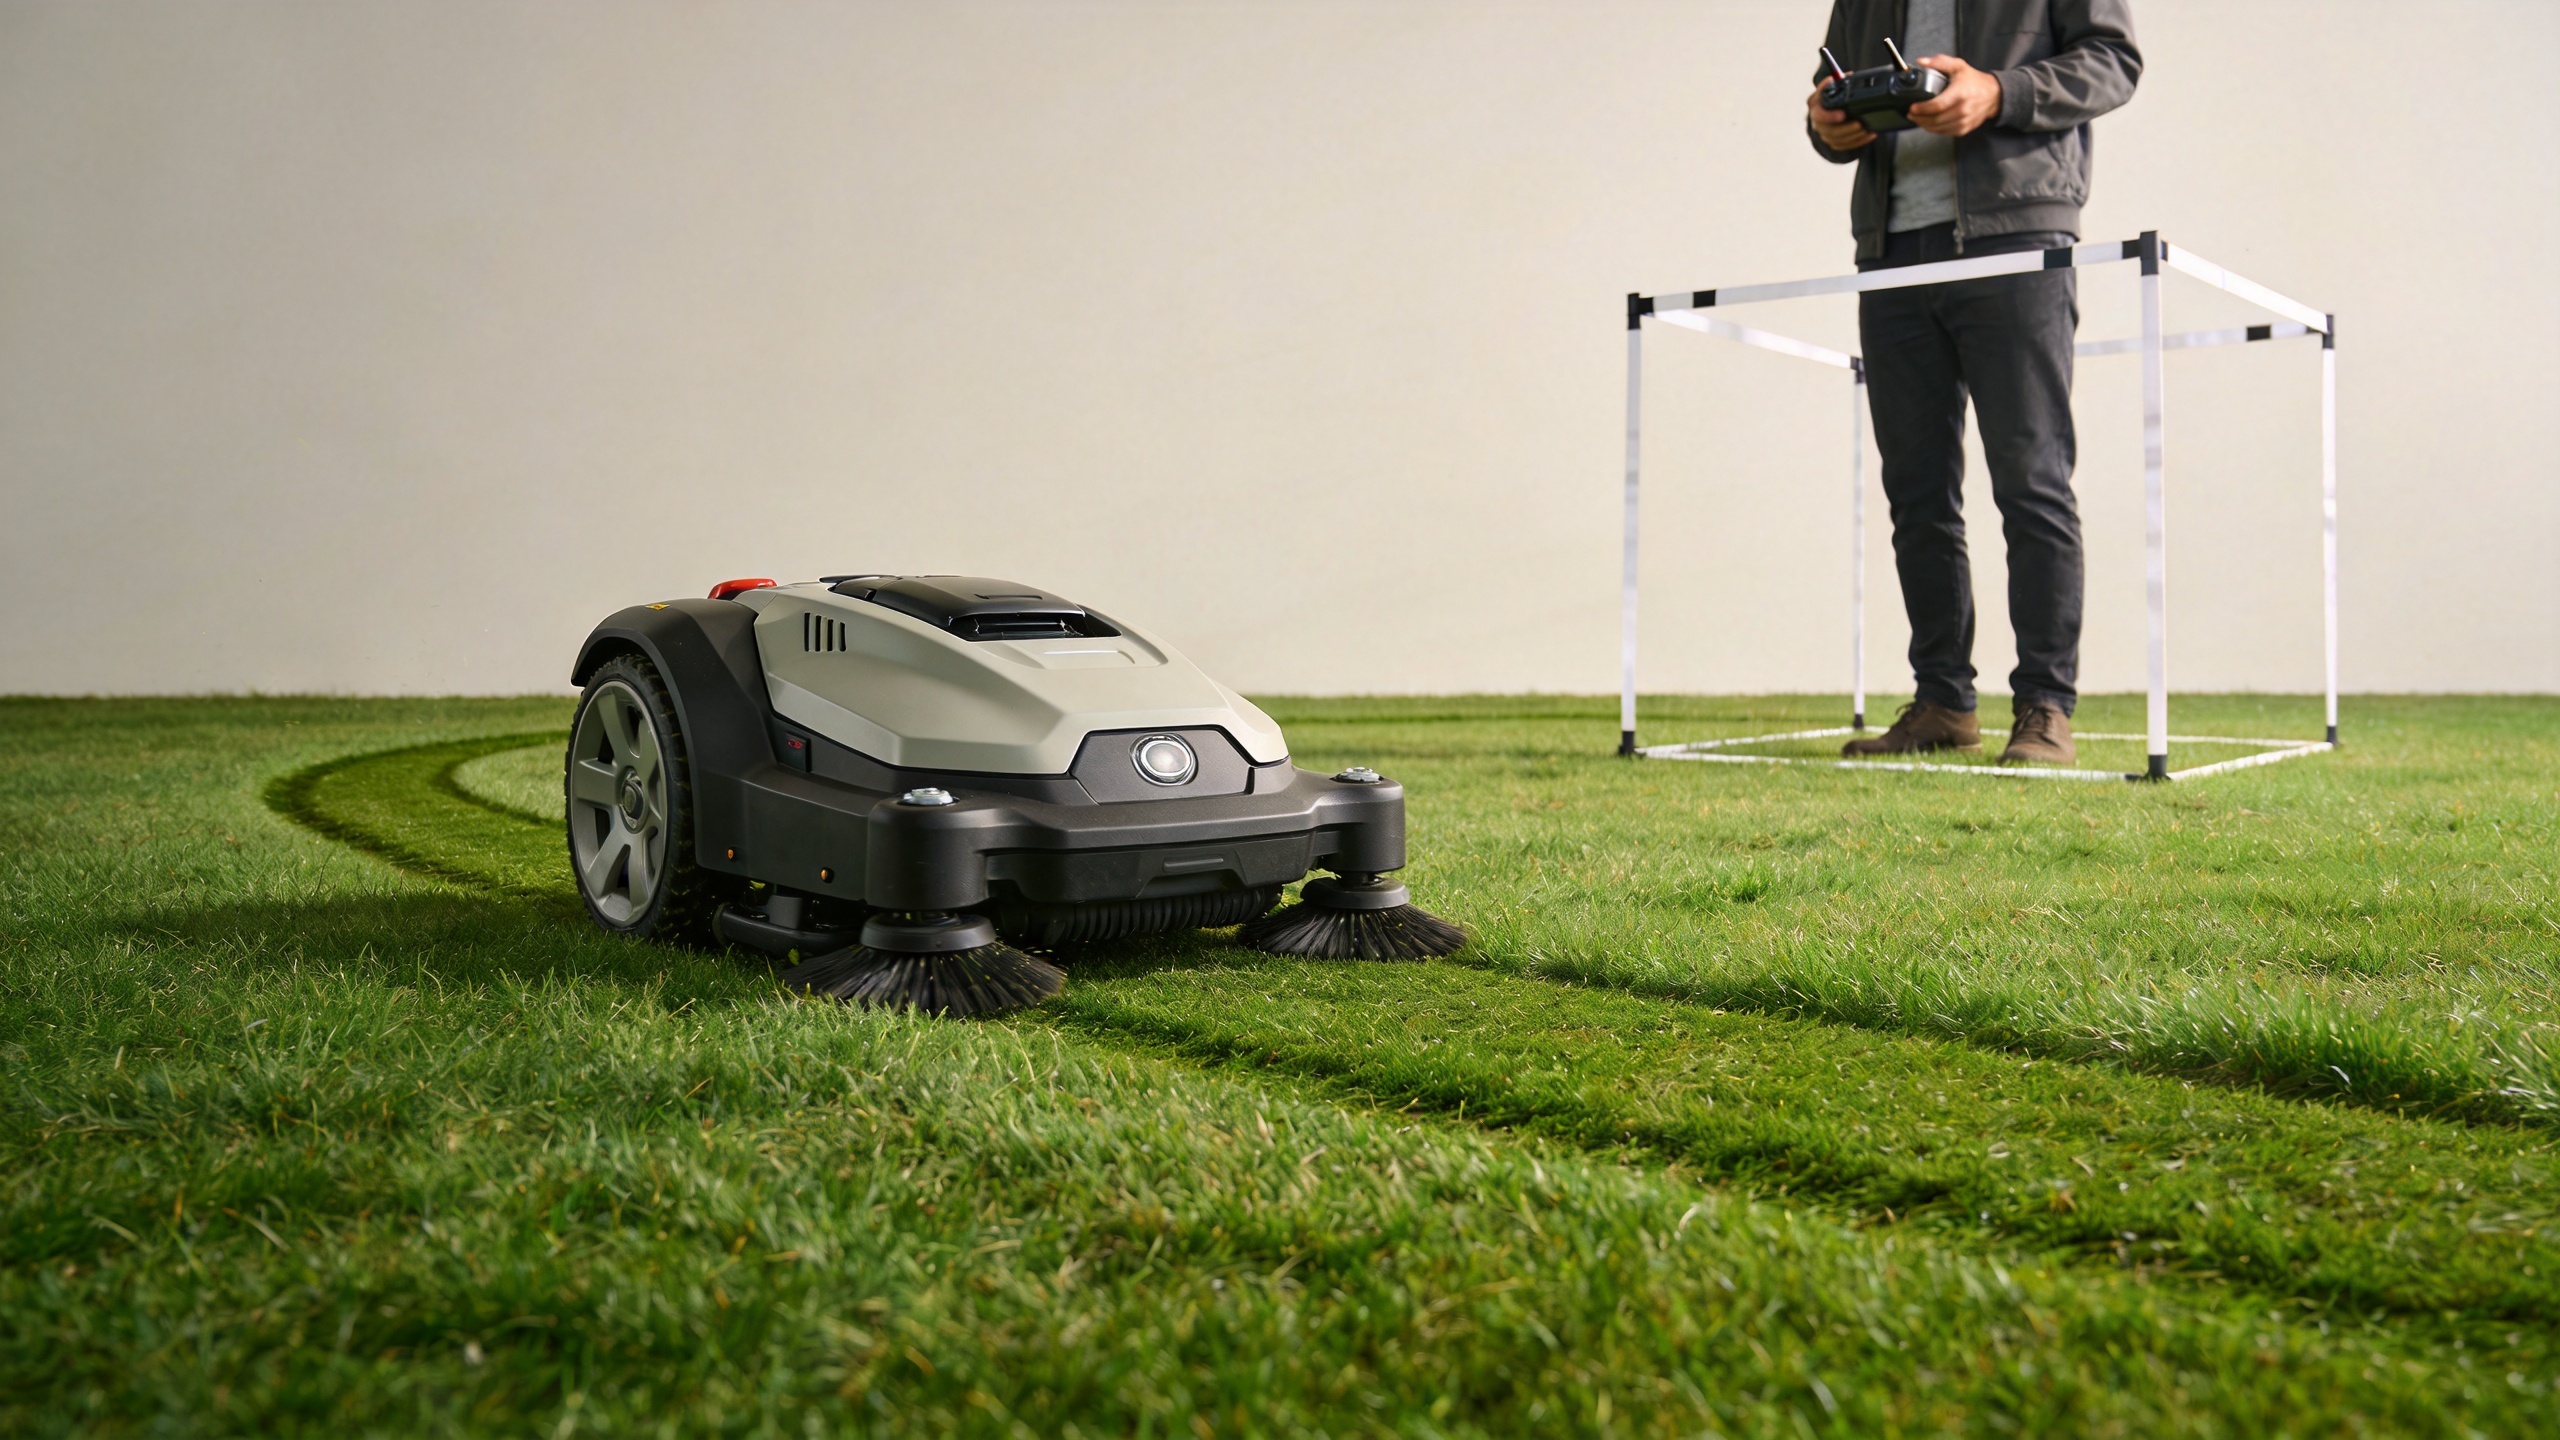
Fjernstyring betyr at operatøren aktivt styrer bevegelsen via en kontrollenhet eller et annet godkjent grensesnitt. Dette kan være nyttig under innledende plassering, ved unngåelse av hindringer, ved bevegelse gjennom en smal tilgangsvei eller ved stopp av arbeid når forholdene endrer seg. Det fjerner ikke behovet for ublokert siktelinje, et utelukkelsesområde eller oppmerksomhet på kniv- og bakkefarer.
Automatisk pløying overfører deler av oppgaven med å følge en rute til robotpløyeren. Avhengig av det dokumenterte systemet kan pløyeren bruke en definert grense, et planlagt arbeidsområde, posisjoneringsteknologi, sensorer ombord eller en kombinasjon av disse. Automatisk drift er ikke en grunn til å la området stå ubemannet. Før den aktiveres, må operatøren bekrefte hva maskinen faktisk er spesifisert til å oppdage, hvor den har lov til å operere og hvilken handling som kreves hvis den mister posisjon, kommunikasjon eller en trygg driftsstatus.
I praksis kombinerer den robotiske fjernstyrende pløyeren begge driftsmodusene ved å gjøre fjernstyring til laget for overvåket oppsett og inngrep, mens automatisk pløying utfører gjentagbare rutearbeider bare etter at de nødvendige betingelsene er verifisert.
Hvordan overgangen fra fjernstyring til automatisk pløying skal fungere
En pålitelig overføring er vanligvis en sekvens, ikke én enkelt knappetrykk. De nøyaktige skjermene, tillatelsene og sikkerhetslåsene må hentes fra produsentens håndbok, men beslutningslogikken kan organiseres i tre faser.
1. Forbered arbeidsområdet i fjernkontrollmodus
Bruk fjernkontroll for å inspisere tilgangspunkter, bekrefte at den aktuelle sonen er fri for personer og unngåelige rester, og identifisere egenskaper som kan endre ruten: dreneringskanter, trossrotter, parkert utstyr, eksponerte steiner, bratte overganger og lave greiner. Dette er der en stedsbasert tilnærming er avgjørende. I stedet for å starte med en funksjonsliste, plasserer du gressklipperoboten i de faktiske forholdene den må håndtere.
Bekreft ruteavgrensningen og driftssonen i henhold til utstyrsdokumentasjonen. Hvis arbeidsområdet inkluderer skråninger, ujevn bakke, våte områder eller varierende gressmengde, kan det planlagte automatiske området måtte reduseres eller deles opp i mindre deler. En robotisk fjernstyrt gressklipper bør ikke antas å ha samme toleranse for skråninger, hindringer eller signalstyrke som et annet modell.
2. Verifiser kravene for automatisk drift
Før du bytter driftsmodus, sjekk den godkjente nødstoppmetoden, kontrollerstatusen, batteri- eller strømtilstanden, kommunikasjonsforbindelsen, værforholdenes egnethet og eksklusjonsområdet. Søkeresultater for robotisk gressklipping fokuserer ofte på automatisk navigering og hindringshåndtering, men et innkjøps- eller driftsteam bør behandle disse aspektene som punkter som må verifiseres – ikke som universelle løfter. Be om den gjeldende driftshåndboken, sikkerhetsinstruksjonene og konfigurasjonslisten for den foreslåtte robotgressklipperen.
Bekreft også hvem som fortsatt er ansvarlig for tilsyn. Noen systemer kan bruke funksjoner for fjernstansing, autentisering eller interlocks for automatisk drift; andre kan ha ulike prosedyrer. Hvis en sikkerhetsfunksjon er viktig for anleggsplanen, bør den inkluderes i utstyrsbeskrivelsen og demonstreres under de tenkte driftsforholdene.
3. Aktiver automatisk arbeid og hold en inngripingsplan klar
Når det godkjente området og driftsforholdene er bekreftet, kan automatisk plenkapping håndtere gjentatt dekning innenfor denne definerte sonen. Operatøren bør forbli klar til å sette plenkapperen på pause eller stanse den hvis personer kommer inn i området, søppel dukker opp, terrengforholdene endres, signalkvaliteten faller eller maskinen oppfører seg utenfor den dokumenterte driftsmønsteret. Muligheten til å ta kontrollen tilbake er det som gjør den kombinerte tilnærmingen praktisk: fjernstyring er ikke en reserve som kan ignoreres, men en planlagt inngripingsmetode.
Hva en robotplenklover kan automatisere – og hva som fortsatt krever menneskelig vurdering
| Oppgave | Automatisk plenklovning kan bistå når det er dokumentert | Menneskelig vurdering er fortsatt nødvendig |
|---|---|---|
| Dekning av et definert område | Følging av en godkjent rute, grense eller programmert arbeidsone | Bekreftelse av at området er egnet for gjeldende forhold |
| Respons på hindringer | Bruk av modellspesifikk oppdagelses- eller rute-logikk | Fjerning av farer og bekreftelse av hva systemet er utformet til å gjenkjenne |
| Endring av driftsmodus | Tilbyr et grensesnitt for å aktivere automatisk drift | Sjekker forutsetninger, personellgodkjenning og nødkontroller |
| Rute-gjenoppretting | Går tilbake til en programmert tilstand der dette støttes | Stanser, inspiserer og avgjør om arbeidet kan fortsette trygt |
Denne forskjellen unngår en vanlig misforståelse: Automatisering kan redusere gjentatte styreoppgaver, men overfører ikke ansvar for området til maskinen. For en robotstyrt fjernstyrt gressklipper er den tryggeste arbeidsflyten å bestemme på forhånd når fjernstyring kreves og når automatisk dekning er tillatt.
Velger riktig driftsstrategi for området
Start med arbeidsoppgaven, deretter sammenlign funksjoner. Et vanlig, tydelig avgrenset gressområde kan være et bedre valg for automatisk slåing enn et område med hyppig skiftende hindringer, usikre grenser eller mange skarpe svinger. Hvor forholdene varierer over eiendommen, del opp arbeidet i soner. Bruk fjernkontroll for inngang, inspeksjon, kantbeskjæring og unntak; reserver automatisering for de delene som oppfyller maskinens dokumenterte krav.
Denne tilnærmingen forbedrer også kjøpsdiskusjonene. I stedet for å spørre om en robotgressklipper er «fullt automatisk», gi leverandøren terrengprofilen, gressforholdene, maksimalt helningsgrad som skal vurderes, tilgangsbredde, hindringsarter, forventet arbeidsfrekvens, kommunikasjonsmiljø og tilsynsplan. Spør deretter hvilke kontrollmoduser, sikkerhetsfunksjoner og driftsgrenser som er dokumentert for nøyaktig denne konfigurasjonen.
Sjekkliste før drift for kombinerte klippemoduser
- Gjennomgå nåværende område for mennesker, dyr, søppel, hull, våte områder og endrede tilgangsforhold.
- Bekreft robotgressklipperens godkjente arbeidsområde og eventuelle grense- eller ruteinnstillinger som kreves i bruksanvisningen.
- Test den angitte fjernkontrollkoblingen og nødstansprosedyren før klippingen starter.
- Angi et utelukkelsesområde og hold operatøren på den påkrevde overvåkningsposisjonen.
- Bruk fjernstyring til å inspisere usikre områder i stedet for å tvinge automatisk klipping i et uegnede område.
- Suspendér automatisk drift hvis vær, bakkeforhold, hindringer eller kommunikasjon ikke lenger samsvarer med planen.
- Etter arbeidet: Inspeer gressklipperen, klippområdet og eventuelle hendelser som bør påvirke neste ruteplan.
Nøkkelkonklusjon
En robotisk fjernstyrt plenklipper kombinerer fjernstyring og automatisk klipping ved å tildele hver modus en tydelig rolle. Fjernstyring brukes for oppsett, inspeksjon, håndtering i trange områder og inngrep. Automatisk klipping utføres på en gjentakelig måte innenfor en verifisert driftsone. Et godt resultat oppnås gjennom en dokumentert overgangsprosess, aktiv tilsyn og en stiplan som følger bruksanvisningen for den spesifikke robotplenklipperen, i stedet for å anta at alle automatiske funksjoner gjelder overalt.
Før du velger eller setter ut utstyr, utarbeid en kort stibeskrivelse som dekker terreng, vegetasjon, rutebegrensninger, tilgang, driftsfrekvens og sikkerhetskontrollene du må bekrefte. Dette gir leverandører og operatører et praktisk grunnlag for å vurdere den rette klippingsarbeidsflyten.