 EN
रोबोटिक रिमोट कंट्रोल मॉवर दूरस्थ और स्वचालित कताई को कैसे एकीकृत करता है?
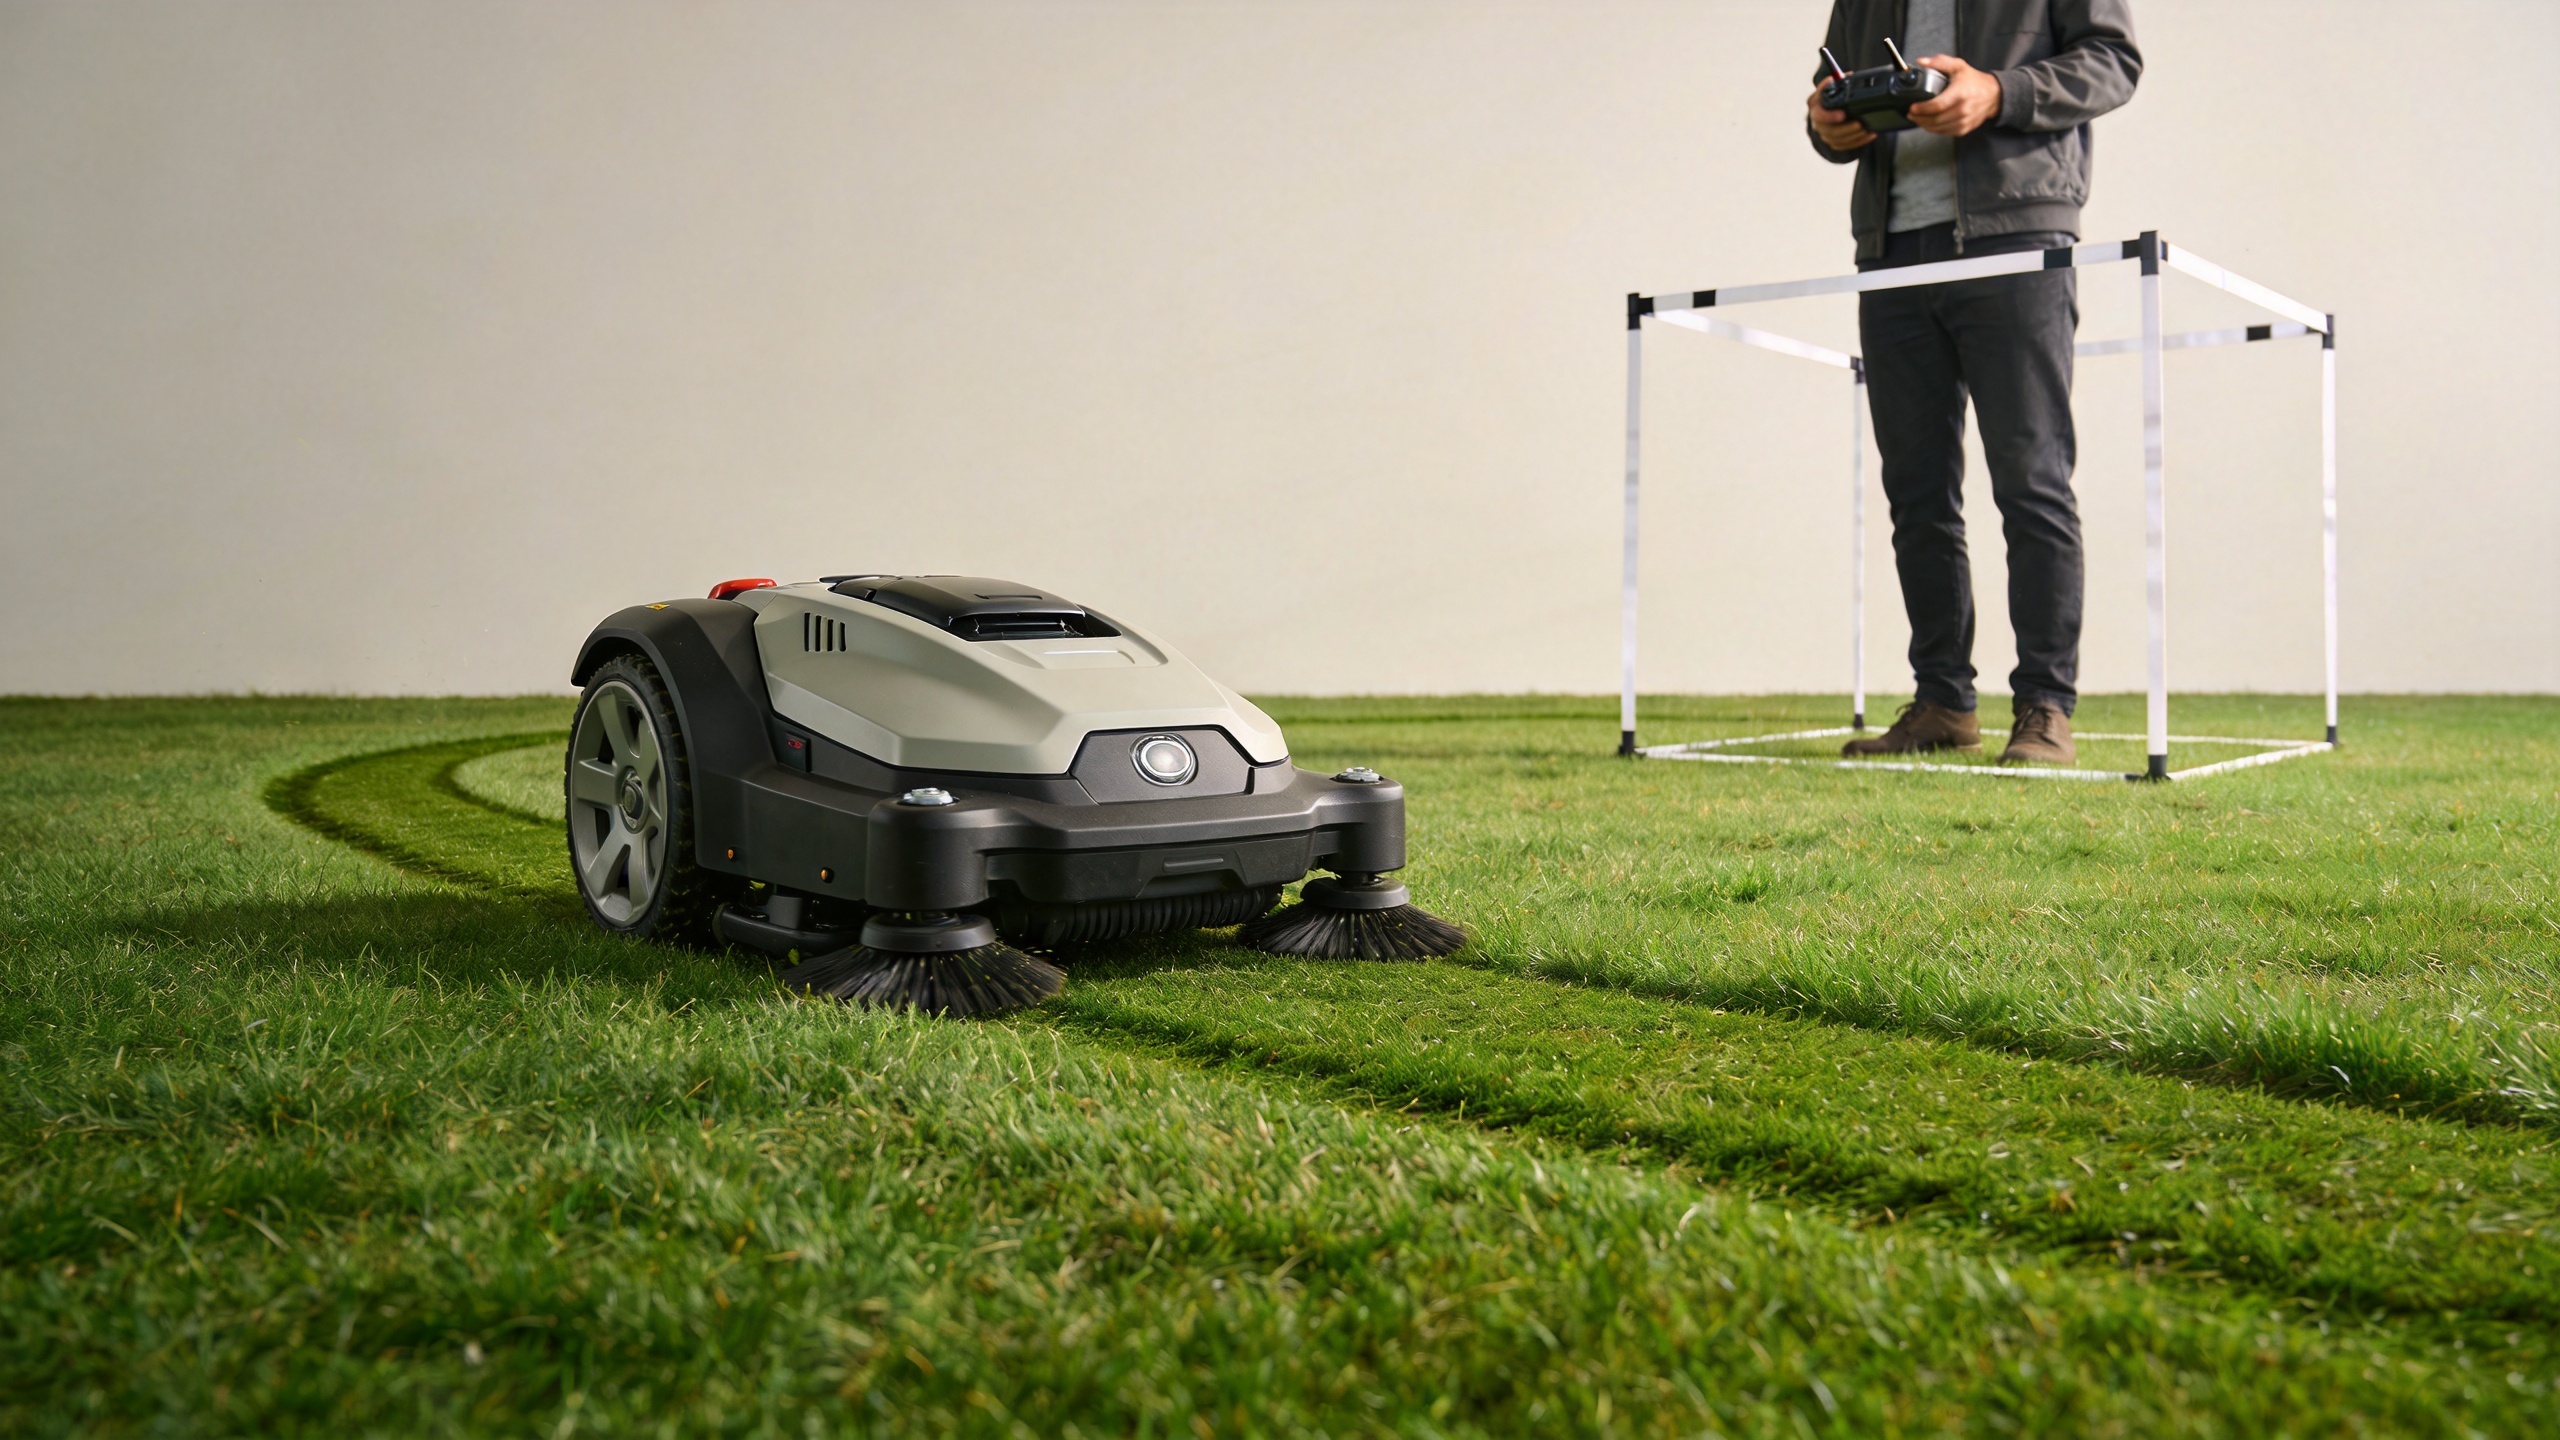
ए रोबोटिक लॉनमूवर यह तब संभव होता है जब इसकी नियंत्रण प्रणाली को इस तरह डिज़ाइन किया गया हो कि कोई ऑपरेटर प्रत्येक मोड का उपयोग उस कार्य के लिए कर सके जिसके लिए वह उपयुक्त हो। दूरस्थ नियंत्रण का उपयोग स्थिति निर्धारित करने, अपरिचित क्षेत्र का निरीक्षण करने या उस खंड को संभालने के लिए किया जाता है जिसके बारे में सीधा निर्णय लेने की आवश्यकता होती है। स्वचालित कताई तब उपयोगी होती है जब कोई दस्तावेज़ित कार्य क्षेत्र, मार्ग और संचालन स्थितियाँ मशीन को अपने प्रोग्राम किए गए तर्क का पालन करने की अनुमति देती हैं। उपयोगी प्रश्न यह नहीं है कि कौन सा मोड हर स्थिति में बेहतर है। बल्कि यह है कि एक रोबोटिक रिमोट कंट्रोल मॉवर उनके बीच सुरक्षित रूप से कैसे स्थानांतरित होता है।
दूरस्थ-घास काटने वाले यंत्र के तकनीकी दृष्टिकोण से, उत्तर की शुरुआत कार्यस्थल से होती है। एक रोबोट घास काटने वाले यंत्र का मूल्यांकन भू-भाग, वनस्पति, सीमाएँ, संचार की स्थितियाँ और उस विशिष्ट मॉडल के लिए ऑपरेटिंग निर्देशों के आधार पर किया जाना चाहिए। दूरस्थ क्षमता और स्वचालन एक ही मशीन में मौजूद हो सकते हैं, लेकिन उनके उपलब्ध कार्य, संवेदन विधियाँ और सुरक्षा उपाय विन्यास के अनुसार काफी भिन्न हो सकते हैं।
दो मोड, दो अलग-अलग ऑपरेटर भूमिकाएँ
दूरस्थ नियंत्रण का अर्थ है कि ऑपरेटर एक नियंत्रक या किसी अन्य अनुमोदित इंटरफ़ेस के माध्यम से सक्रिय रूप से गति को निर्देशित कर रहा है। यह प्रारंभिक स्थिति निर्धारण, बाधाओं के चारों ओर मुड़ने, एक संकरी पहुँच मार्ग से गुज़रने या परिस्थितियों में परिवर्तन होने पर कार्य को रोकने के दौरान उपयोगी हो सकता है। इससे दृश्य की स्पष्ट रेखा, एक बहिष्करण क्षेत्र या ब्लेड और भूमि संबंधित खतरों पर ध्यान देने की आवश्यकता समाप्त नहीं होती है।
स्वचालित कताई द्वारा कुछ हद तक मार्ग-अनुसरण का कार्य रोबोट लॉनमोवर पर स्थानांतरित कर दिया जाता है। दस्तावेज़ित प्रणाली के अनुसार, मोवर एक निर्धारित सीमा, एक योजनाबद्ध कार्य क्षेत्र, स्थिति निर्धारण प्रौद्योगिकी, ऑनबोर्ड सेंसर या इन सभी के संयोजन का उपयोग कर सकता है। स्वचालित संचालन का यह कारण नहीं है कि साइट को अनियंत्रित छोड़ दिया जाए। इसे सक्रिय करने से पहले, ऑपरेटर को यह पुष्टि कर लेनी चाहिए कि मशीन वास्तव में क्या पहचानने के लिए निर्दिष्ट है, वह कहाँ संचालित होने के लिए अनुमत है, और यदि वह स्थिति, संचार या सुरक्षित संचालन की स्थिति खो देती है तो क्या कार्यवाही की आवश्यकता होगी।
व्यावहारिक रूप से, रोबोटिक रिमोट कंट्रोल मोवर दोनों मोड को एकीकृत करता है—रिमोट कंट्रोल को देखरेख वाली स्थापना और हस्तक्षेप परत बनाते हुए, जबकि स्वचालित कताई केवल आवश्यक शर्तों की पुष्टि के बाद दोहराए जा सकने वाले मार्ग कार्य को करती है।
रिमोट से स्वचालित कताई में हस्तांतरण कैसे काम करना चाहिए
एक विश्वसनीय हैंडऑफ आमतौर पर एकल बटन दबाने के बजाय एक क्रम होता है। सटीक स्क्रीन, अनुमतियाँ और इंटरलॉक्स निर्माता के मैनुअल से प्राप्त करने चाहिए, लेकिन निर्णय लॉजिक को तीन चरणों में व्यवस्थित किया जा सकता है।
1. रिमोट मोड में कार्य क्षेत्र की तैयारी करें
पहुँच बिंदुओं का निरीक्षण करने के लिए रिमोट नियंत्रण का उपयोग करें, यह सुनिश्चित करें कि निर्धारित क्षेत्र में कोई व्यक्ति या टाला जा सकने वाला कचरा न हो, और ऐसी विशेषताओं की पहचान करें जो मार्ग को बदल सकती हैं: ड्रेनेज किनारे, पेड़ की जड़ें, खड़े उपकरण, उजागर चट्टानें, तीव्र संक्रमण और निचली शाखाएँ। यहीं पर साइट-प्रथम दृष्टिकोण का महत्व है। किसी सुविधा की सूची से शुरू करने के बजाय, रोबोट लॉनमोवर को उन वास्तविक स्थितियों में रखें जिनका यह सामना करना है।
उपकरण दस्तावेज़ीकरण के अनुसार मार्ग सीमा और संचालन क्षेत्र की पुष्टि करें। यदि कार्यस्थल पर ढलान, असमान भूमि, गीले क्षेत्र या घास के घनत्व में परिवर्तन शामिल हैं, तो योजनाबद्ध स्वचालित क्षेत्र को कम करने या छोटे खंडों में विभाजित करने की आवश्यकता हो सकती है। एक रोबोटिक रिमोट कंट्रोल लॉनमोवर को अन्य मॉडल के समान ढलान, अवरोध या संकेत सहनशीलता वाला मानना नहीं चाहिए।
2. स्वचालित मोड की पूर्वापेक्षाओं की पुष्टि करें
मोड स्विच करने से पहले, मंजूर किए गए आपातकालीन रोक विधि, नियंत्रक की स्थिति, बैटरी या बिजली की स्थिति, संचार कड़ी, मौसम की उपयुक्तता और बहिष्करण क्षेत्र की जाँच करें। रोबोटिक कताई के लिए खोज परिणाम अक्सर स्वचालित नेविगेशन और अवरोध संभाल पर केंद्रित होते हैं, लेकिन खरीद या संचालन टीम को उन्हें सार्वभौमिक वादों के बजाय सत्यापित करने के लिए प्रश्नों के रूप में मानना चाहिए। प्रस्तावित रोबोट लॉनमोवर के लिए लागू संचालन मैनुअल, सुरक्षा निर्देश और कॉन्फ़िगरेशन सूची के लिए अनुरोध करें।
सुपरविज़न के लिए कौन ज़िम्मेदार रहेगा, यह भी पुष्टि करें। कुछ सिस्टम रिमोट-स्टॉप फ़ंक्शन, प्रमाणीकरण या ऑटोमैटिक-मोड इंटरलॉक्स का उपयोग कर सकते हैं; अन्य सिस्टम में अलग प्रक्रियाएँ हो सकती हैं। यदि कोई सुरक्षा सुविधा साइट योजना के लिए महत्वपूर्ण है, तो उसे उपकरण विनिर्देश में लिखा जाना चाहिए और निर्धारित कार्यशील स्थितियों के तहत प्रदर्शित किया जाना चाहिए।
३. ऑटोमैटिक कार्य सक्षम करें और एक हस्तक्षेप योजना बनाए रखें
एक बार अनुमोदित क्षेत्र और स्थितियाँ पुष्टि हो जाने के बाद, ऑटोमैटिक मॉविंग उस परिभाषित क्षेत्र के भीतर दोहराव वाले कवरेज को संभाल सकती है। ऑपरेटर को लोगों के क्षेत्र में प्रवेश करने, कचरे के दिखाई देने, भू-आकृति में परिवर्तन होने, सिग्नल गुणवत्ता में कमी आने, या मशीन के दस्तावेज़ीकृत कार्य पैटर्न से बाहर व्यवहार करने की स्थिति में मॉवर को रोकने या रुकवाने के लिए तैयार रहना चाहिए। नियंत्रण वापस लेने की क्षमता ही संयुक्त दृष्टिकोण को व्यावहारिक बनाती है: रिमोट कंट्रोल को अनदेखा करने के लिए एक बैकअप नहीं, बल्कि एक योजनाबद्ध हस्तक्षेप विधि के रूप में देखा जाना चाहिए।
एक रोबोट लॉनमोवर क्या स्वचालित कर सकता है—और क्या अभी भी मानव निर्णय की आवश्यकता होती है
| कार्य | दस्तावेज़ीकृत होने पर स्वचालित कटाई सहायता प्रदान कर सकती है | मानव निर्णय अभी भी आवश्यक रहता है |
|---|---|---|
| एक परिभाषित क्षेत्र का कवरेज | एक स्वीकृत मार्ग, सीमा, या कार्यक्रमित कार्य क्षेत्र का अनुसरण करना | पुष्टि करना कि वर्तमान स्थितियों के लिए क्षेत्र उपयुक्त है |
| अवरोध प्रतिक्रिया | मॉडल-विशिष्ट संवेदन या मार्ग तर्क का उपयोग करना | खतरों को हटाना और यह सुनिश्चित करना कि प्रणाली उन चीज़ों को पहचानने के लिए डिज़ाइन की गई है जिन्हें वह पहचान सकती है |
| मोड परिवर्तन | स्वचालित कार्य को सक्रिय करने के लिए एक इंटरफ़ेस प्रदान करना | आवश्यकताओं की जाँच, कर्मचारियों की अनुमति और आपातकालीन नियंत्रणों की पुष्टि करना |
| मार्ग पुनर्प्राप्ति | एक कार्यक्रमित स्थिति में वापस जाना, जहाँ समर्थित हो | रोकना, निरीक्षण करना और यह निर्णय लेना कि कार्य को सुरक्षित रूप से जारी रखा जा सकता है या नहीं |
यह अंतर एक सामान्य भ्रामक धारणा को रोकता है: स्वचालन दोहराए जाने वाले स्टीयरिंग कार्यों को कम कर सकता है, लेकिन यह मॉवर को साइट ज़िम्मेदारी नहीं सौंपता। एक रोबोटिक रिमोट कंट्रोल मॉवर के लिए सबसे सुरक्षित कार्यप्रवाह यह है कि पहले से ही निर्धारित कर लिया जाए कि कब रिमोट मार्गदर्शन की आवश्यकता है और कब स्वचालित कवरेज की अनुमति है।
साइट के लिए सही संचालन रणनीति का चयन करना
कार्य से शुरुआत करें, फिर विशेषताओं की तुलना करें। एक सामान्य, अच्छी तरह से परिभाषित घास का क्षेत्र, जिसमें बार-बार बदलते हुए अवरोध, अनिश्चित सीमाएँ या कई तंग मोड़ न हों, स्वचालित कताई के लिए एक बेहतर उम्मीदवार हो सकता है। जहाँ संपत्ति के विभिन्न हिस्सों में स्थितियाँ भिन्न हों, वहाँ कार्य को क्षेत्रों में विभाजित करें। प्रवेश, निरीक्षण, किनारे का कार्य और अपवादों के लिए दूरस्थ नियंत्रण का उपयोग करें; स्वचालन को उन हिस्सों के लिए आरक्षित रखें जो मशीन की दस्तावेज़ीकृत आवश्यकताओं को पूरा करते हों।
यह दृष्टिकोण खरीद चर्चाओं को भी बेहतर बनाता है। यह पूछे बिना कि कोई रोबोट लॉनमोवर “पूर्णतः स्वचालित” है या नहीं, आप आपूर्तिकर्ता को भूभाग की प्रोफ़ाइल, घास की स्थिति, मूल्यांकन के लिए अधिकतम ढलान, पहुँच की चौड़ाई, अवरोधों के प्रकार, अपेक्षित कार्य आवृत्ति, संचार वातावरण और पर्यवेक्षण योजना प्रदान करें। फिर पूछें कि ठीक उसी विन्यास के लिए कौन-से नियंत्रण मोड, सुरक्षा कार्य और संचालन सीमाएँ दस्तावेज़ित की गई हैं।
संयुक्त कताई मोड के लिए प्रस्तुति-संचालन जाँच सूची
- लोगों, जानवरों, मलबे, गड्ढों, गीले क्षेत्रों और बदलती पहुँच की स्थितियों के लिए वर्तमान स्थल की समीक्षा करें।
- रोबोट लॉनमोवर के अनुमोदित कार्य क्षेत्र और इसके मैनुअल द्वारा आवश्यक किसी भी सीमा या मार्ग सेटअप की पुष्टि करें।
- कटाई शुरू करने से पहले निर्दिष्ट रिमोट-कंट्रोल कड़ी और आपातकालीन रोक प्रक्रिया का परीक्षण करें।
- एक अपवाद क्षेत्र सेट करें और ऑपरेटर को आवश्यक पर्यवेक्षण स्थिति में रखें।
- अनिश्चित खंडों का निरीक्षण करने के लिए रिमोट ऑपरेशन का उपयोग करें, बजाय अनुपयुक्त क्षेत्र में स्वचालित कटाई को जबरदस्ती लागू करने के।
- यदि मौसम, भूमि की स्थिति, अवरोध या संचार योजना के अनुरूप नहीं रहते हैं, तो स्वचालित कार्य को रोक दें।
- कार्य के बाद, मोवर, कटाई क्षेत्र और किन्हीं घटनाओं का निरीक्षण करें जो अगली मार्ग योजना को बदलनी चाहिए।
मुख्य बिंदु
एक रोबोटिक रिमोट कंट्रोल लॉन मोवर रिमोट और स्वचालित कटाई को संयोजित करता है, जिसमें प्रत्येक मोड को एक स्पष्ट भूमिका दी जाती है। रिमोट कंट्रोल का उपयोग सेटअप, निरीक्षण, संकीर्ण क्षेत्रों में कार्य करने और हस्तक्षेप के लिए किया जाता है। स्वचालित कटाई का उपयोग सत्यापित कार्य क्षेत्र के अंदर दोहराए जाने वाले कार्यों के लिए किया जाता है। एक अच्छा परिणाम एक दस्तावेज़ीकृत संक्रमण प्रक्रिया, सक्रिय निगरानी और एक साइट योजना से प्राप्त होता है, जो विशिष्ट रोबोट लॉन मोवर के मैनुअल का सम्मान करती है, बजाय यह मान लेने के कि प्रत्येक स्वचालित सुविधा हर जगह लागू होती है।
उपकरण का चयन या तैनाती से पहले, भूभाग, वनस्पति, मार्ग की सीमाएँ, पहुँच, कार्य करने की आवृत्ति और आपके द्वारा पुष्टि कराने की आवश्यकता वाले सुरक्षा नियंत्रणों को शामिल करते हुए एक संक्षिप्त साइट सारांश तैयार करें। इससे आपूर्तिकर्ताओं और ऑपरेटरों को सही कटाई कार्यप्रवाह का मूल्यांकन करने का एक व्यावहारिक आधार प्रदान किया जाता है।