 EN
Hur kombinerar en robotisk fjärrstyrd gräsklippare fjärrstyrning och automatisk klippning?
Arobotgräsklippare kan kombinera fjärrstyrning och automatisk klippning när dess styrsystem är utformat så att en operatör kan använda varje läge för den uppgift det passar bäst. Fjärrstyrning är användbar för positionering, inspektion av ett okänt område eller hantering av ett område som kräver direkt bedömning. Automatisk klippning är användbar när ett dokumenterat arbetsområde, en fastställd bana och driftförhållanden gör att maskinen kan följa sin programmerade logik. Den verkliga frågan är inte vilket läge som är bättre i alla fall. Den är snarare hur en robotisk fjärrstyrd gräsklippare säkert växlar mellan dem.
Från en teknisk synvinkel för fjärrstyrda gräsklippare börjar svaret med arbetsplatsen. En robotgräsklippare bör bedömas utifrån terräng, vegetation, gränser, kommunikationsförhållanden och bruksanvisningarna för just den modellen. Fjärrfunktioner och automatisering kan finnas i samma maskin, men de tillgängliga funktionerna, upptäckningsmetoderna och säkerhetsåtgärderna kan skilja sig åt avsevärt beroende på konfiguration.
Två lägen, två olika operatörsroller
Fjärrstyrning innebär att operatören aktivt styr rörelsen via en kontrollenhet eller ett annat godkänt gränssnitt. Det kan vara värdefullt vid initial placering, vid manövrering runt hinder, vid passage genom en smal tillfartsväg eller vid stopp av arbetet när förhållandena ändras. Det innebär inte att behovet av en tydlig siktlängd, ett avspärrat område eller uppmärksamhet på kniv- och markrisker försvinner.
Automatisk gräsklippning överlåter en del av uppgiften att följa en rutt till gräsklippningsroboten. Beroende på det dokumenterade systemet kan gräsklipparen använda en definierad gräns, ett planerat arbetsområde, positionsbestämningsteknik, inbyggda sensorer eller en kombination av dessa. Automatisk drift är inte ett skäl att lämna platsen oövervakad. Innan den aktiveras bör operatören kontrollera vilka objekt maskinen faktiskt är specificerad för att upptäcka, var den får arbeta och vilken åtgärd som krävs om den förlorar sin position, kommunikation eller ett säkert driftillfälle.
I praktiken kombinerar den robotiska fjärrstyrda gräsklipparen båda driftsmoderna genom att göra fjärrstyrning till den övervakade installations- och ingreppslagret, medan automatisk gräsklippning utför upprepeliga ruttbaserade arbetsuppgifter endast efter att de krävda villkoren har verifierats.
Hur övergången från fjärrstyrning till automatisk gräsklippning bör fungera
En pålitlig överlämning är vanligtvis en sekvens snarare än ett enda knapptryck. De exakta skärmarna, behörigheterna och säkringarna måste hämtas från tillverkarens manual, men beslutslogiken kan struktureras i tre steg.
1. Förbered arbetsområdet i fjärrläge
Använd fjärrkontroll för att inspektera tillträdespunkter, verifiera att den avsedda zonen är fri från personer och undvikbar skräp, samt identifiera egenskaper som kan påverka rutten: avloppsbräddar, trädrotsar, parkerad utrustning, blottade stenar, branta övergångar och låga kvistar. Det är här en platsförst-ansats är avgörande. Istället for att börja med en funktionslista placeras gräsklippningsroboten i de faktiska förhållanden den måste hantera.
Bekräfta ruttens gräns och driftsområdet enligt utrustningens dokumentation. Om arbetsplatsen inkluderar sluttningar, ojämna underlag, blöta områden eller varierande grästäthet kan det planerade automatiska området behöva minskas eller delas upp i mindre sektioner. En robotstyrd fjärrstyrningsgräsklippare bör inte antas ha samma tolerans för sluttningar, hinder eller signalstörningar som en annan modell.
2. Verifiera förutsättningarna för automatiskt läge
Innan du byter läge kontrollerar du den godkända nödstoppmetoden, kontrollerns status, batteriets eller strömförsörjningens tillstånd, kommunikationslänken, väderlämpligheten samt undantagszonen. Sökresultat för robotgräsklippning fokuserar ofta på automatiserad navigering och hinderhantering, men ett inköps- eller driftsteam bör behandla dessa aspekter som frågor som kräver verifiering, inte som universella löften. Begär den tillämpliga driftmanualen, säkerhetsinstruktionerna och konfigurationslistan för den föreslagna robotgräsklipparen.
Bekräfta även vem som fortsätter att vara ansvarig för övervakning. Vissa system kan använda fjärrstoppfunktioner, autentisering eller interlocks för automatiskt läge; andra kan ha olika procedurer. Om en säkerhetsfunktion är viktig för planningsdokumentet bör den specificeras i utrustningsspecifikationen och demonstreras under avsedda driftsförhållanden.
3. Aktivera automatiskt arbete och håll ett ingripandeplan
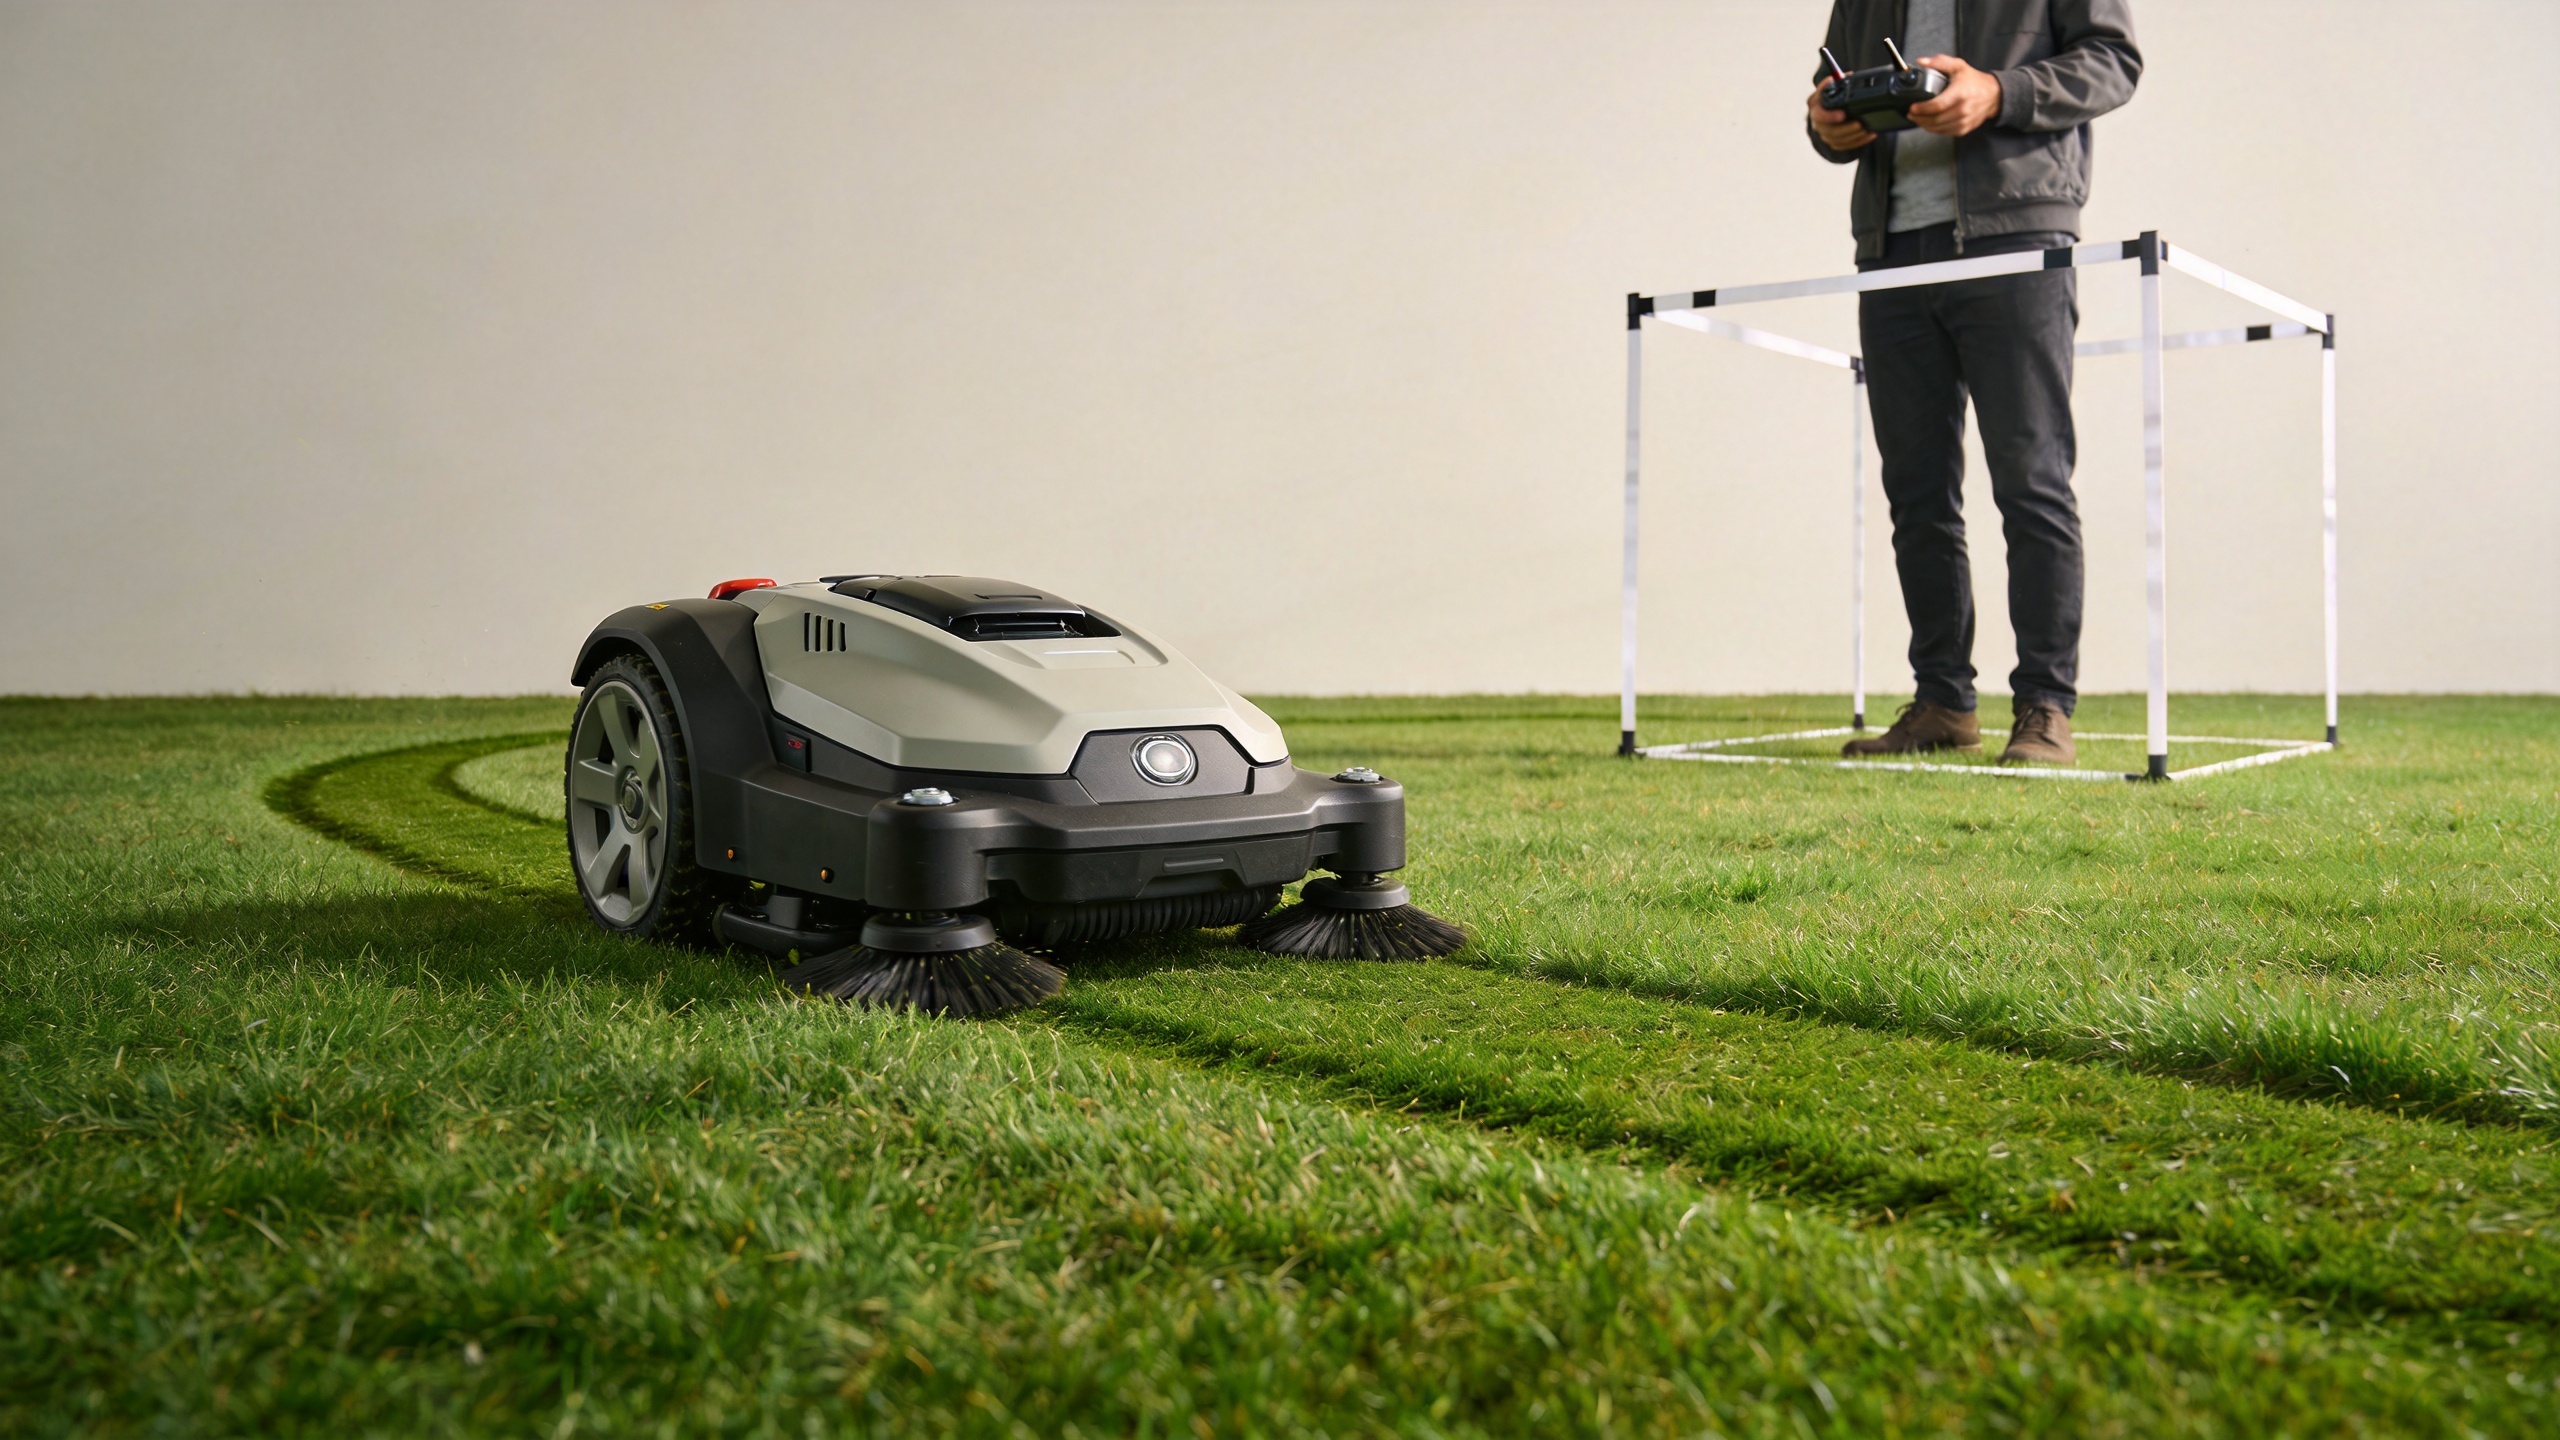
När det godkända området och villkoren har bekräftats kan automatisk gräsklippning hantera repetitiv täckning inom den definierade zonen. Operatören bör förbli redo att pausa eller stoppa gräsklipparen om personer kommer in i området, skräp dyker upp, terrängen förändras, signalens kvalitet sjunker eller maskinen beter sig utanför det dokumenterade driftmönstret. Möjligheten att återta kontrollen är vad som gör den kombinerade metoden praktisk: fjärrstyrning är inte en reservlösning som man kan bortse från, utan en planerad ingripandemetod.
Vad en robotgräsklippare kan automatisera – och vad som fortfarande kräver mänsklig bedömning
| Uppgift | Automatisk klippning kan stödja när det är dokumenterat | Mänsklig bedömning är fortfarande nödvändig |
|---|---|---|
| Täckning av en definierad yta | Följa en godkänd rutt, gräns eller programmerad arbetszon | Bekräfta att zonen är lämplig för aktuella förhållanden |
| Reaktion på hinder | Använda modellspecifik känslomässig upptäckt eller ruttbaserad logik | Rensa faror och verifiera vad systemet är utformat för att identifiera |
| Lägeändringar | Tillhandahålla ett gränssnitt för att aktivera automatiskt arbete | Kontrollera förutsättningar, personellsgodkännande och nödkontroller |
| Återställning av rutt | Återgå till ett programmerat tillfälle där detta stöds | Stanna, undersöka och avgöra om arbetet säkert kan fortsätta |
Den skillnaden förhindrar en vanlig missuppfattning: automatisering kan minska upprepade styrauppgifter, men överför inte ansvar för platsen till gräsklipparen. För en robotstyrd fjärrkontrollerad gräsklippare är den säkraste arbetsprocessen att i förväg bestämma när fjärrstyrning krävs och när automatisk täckning är tillåten.
Välja rätt driftstrategi för platsen
Börja med arbetet och jämför sedan funktionerna. Ett vanligt, väldefinierat gräsområde kan vara ett bättre alternativ för automatisk klippning än en plats med ofta föränderliga hinder, osäkra gränser eller många trånga svängar. Om förhållandena varierar över fastigheten bör arbetet delas upp i zoner. Använd fjärrkontroll för infart, inspektion, kantklippning och undantag; spara automationen för de delar som uppfyller maskinens dokumenterade krav.
Detta tillvägagångssätt förbättrar också inköpsdiskussionerna. Istället för att fråga om en robotgräsklippare är "fullt automatisk" ska leverantören ges information om terrängprofilen, grästilstanden, den maximala lutningen som ska utvärderas, tillträdesbredden, hindertyperna, förväntad arbetsfrekvens, kommunikationsmiljön och övervakningsplanen. Fråga sedan vilka styrmoder, säkerhetsfunktioner och driftgränser som är dokumenterade för exakt den konfiguration som avses.
Kontrolllista före drift för kombinerade klippningslägen
- Granska aktuell plats för personer, djur, skräp, hål, blöta områden och förändrade tillträdesförhållanden.
- Bekräfta den godkända arbetszonen för gräsklippningsroboten och eventuell gräns- eller ruttinställning som krävs enligt dess manual.
- Testa den angivna fjärrstyrningslänken och nödstoppfunktionen innan klippningen påbörjas.
- Ange ett undantagsområde och se till att operatören befinner sig på den krävda övervakningsplatsen.
- Använd fjärrdrift för att inspektera osäkra avsnitt istället för att tvinga automatisk klippning i ett olämpligt område.
- Avbryt automatiskt arbete om väder, markförhållanden, hinder eller kommunikation inte längre stämmer överens med planen.
- Efter avslutat arbete: undersök gräsklipparen, klippområdet och eventuella händelser som bör påverka nästa ruttplan.
Nyckel slutsats
En robotstyrd fjärrkontrollerad gräsklippare kombinerar fjärrstyrning och automatisk klippning genom att tilldela varje läge en tydlig roll. Fjärrstyrning används för installation, inspektion, hantering i trånga områden och ingripande. Automatisk klippning används för upprepeligt arbete inom en verifierad driftzon. Ett bra resultat uppnås genom en dokumenterad övergångsprocess, aktiv övervakning och en platsplan som följer den specifika robotgräsklipparens manual istället för att anta att alla automatiserade funktioner gäller överallt.
Innan du väljer eller sätter in utrustning ska du förbereda en kort platsbeskrivning som omfattar terräng, vegetation, ruttgränser, tillträde, driftfrekvens och de säkerhetskontroller som måste bekräftas. Det ger leverantörer och operatörer en praktisk grund för att utvärdera den rätta klippningsarbetsflödet.