 EN
Hvordan kombinerer en robotisk fjernstyret græsslåmaskine fjernstyring og automatisk slåning?
Arobotgræsplæneklipper kan kombinere fjernstyring og automatisk slåning, når dens styresystem er designet således, at en operatør kan bruge hver tilstand til den opgave, den er velegnet til. Fjernstyring er nyttig til positionering, inspektion af et ukendt område eller håndtering af et område, der kræver direkte vurdering. Automatisk slåning er nyttig, når et dokumenteret arbejdsområde, en rute og driftsbetingelser gør det muligt for maskinen at følge sin programmerede logik. Den relevante spørgsmål er ikke, hvilken tilstand der er bedst i alle tilfælde, men hvordan en robotisk fjernstyret græsslåmaskine skifter sikkert mellem dem.
Fra et teknisk perspektiv på fjernstyret græsslåning starter svaret med arbejdsområdet. En robotgræsslåer skal vurderes ud fra terræn, vegetation, afgrænsninger, kommunikationsforhold og betjeningsvejledningen for netop denne model. Fjernstyringsfunktioner og automatisering kan være integreret i samme maskine, men de tilgængelige funktioner, målemetoder og sikkerhedsforanstaltninger kan variere væsentligt afhængigt af konfigurationen.
To tilstande, to forskellige operatørroller
Fjernbetjening betyder, at operatøren aktivt styrer bevægelsen via en betjeningsenhed eller en anden godkendt grænseflade. Dette kan være nyttigt ved den første positionering, ved undvigelse af hindringer, ved passage gennem en smal adgangssti eller ved standsning af arbejdet, når forholdene ændrer sig. Det eliminerer ikke behovet for en tydelig sigtelinje, en udelukket zone eller opmærksomhed på kniv- og terrænfare.
Automatisk græsslåning overdrager en del af rute-følgende opgave til robotgræsslåeren. Afhængigt af det dokumenterede system kan græsslåeren bruge en defineret grænse, et planlagt arbejdsområde, positioneringsteknologi, bordmonterede sensorer eller en kombination af disse. Automatisk drift er ikke en grund til at efterlade stedet ubemærket. Før aktivering skal operatøren bekræfte, hvad maskinen faktisk er specificeret til at registrere, hvor den må operere, og hvilken handling der kræves, hvis den mister position, kommunikation eller en sikker driftsstatus.
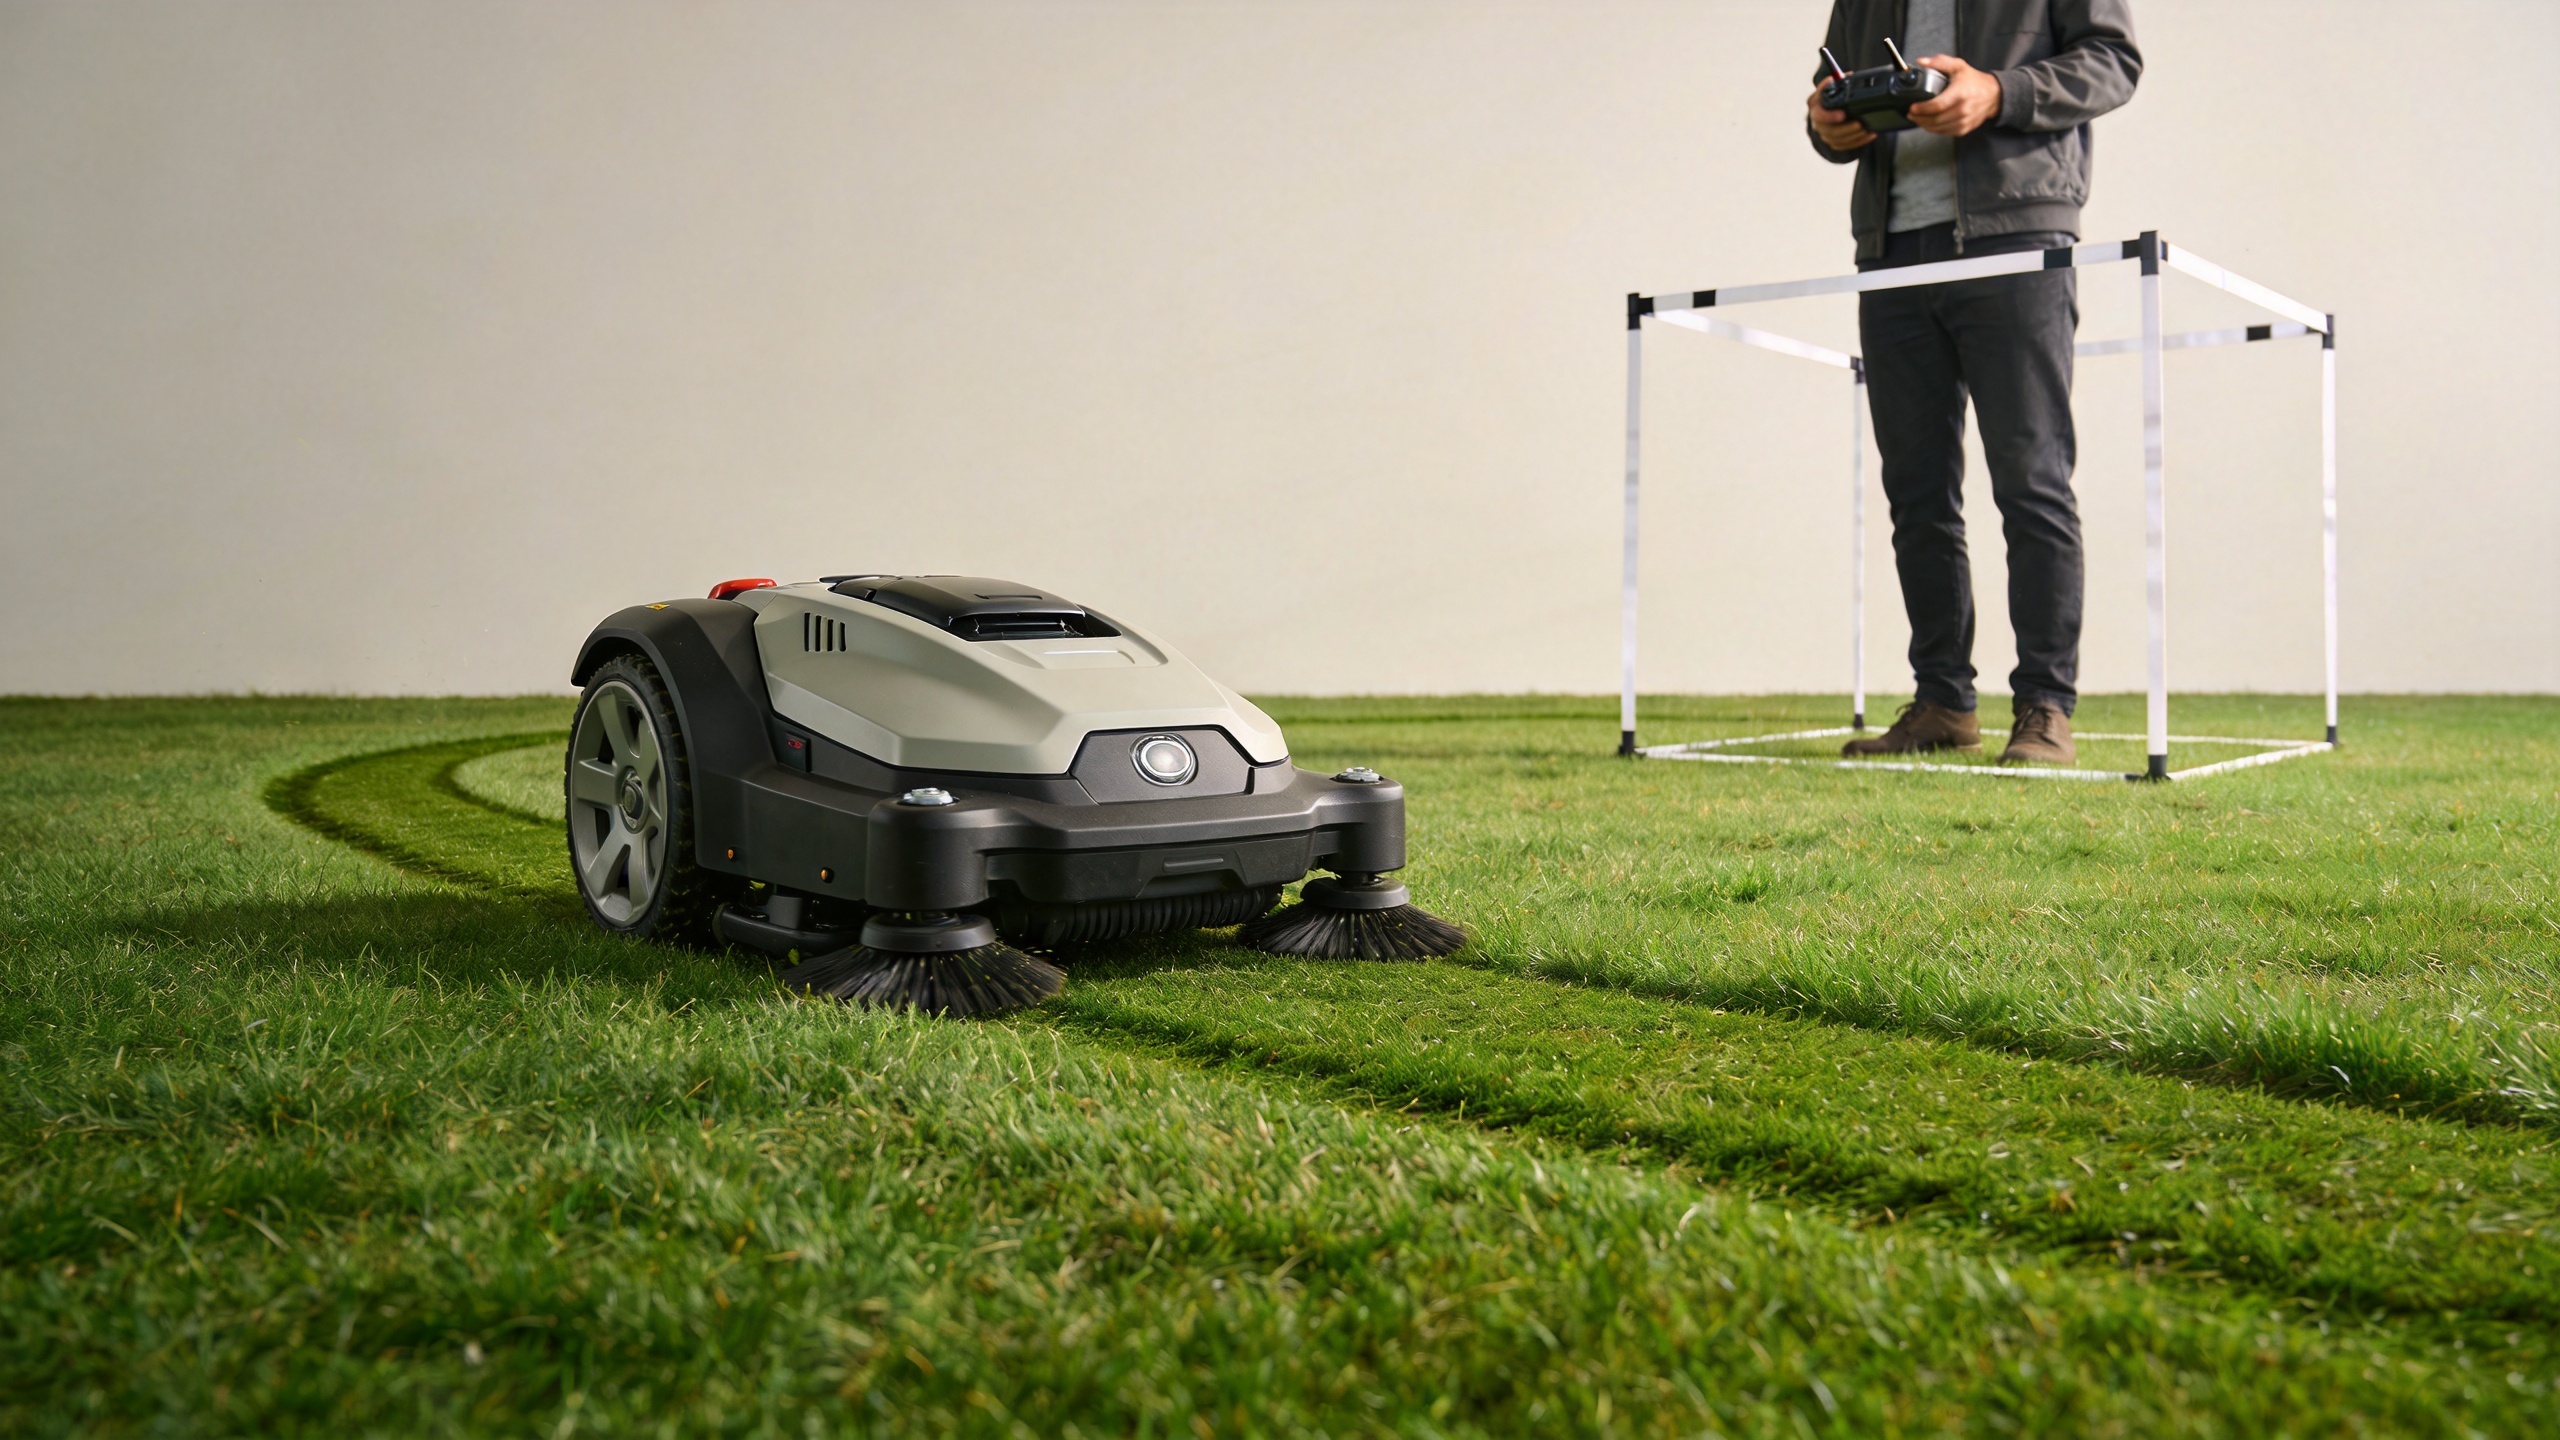
I praksis kombinerer den robotbaserede fjernbetjente græsslåer begge tilstande ved at gøre fjernbetjeningen til den overvågede opsætnings- og indgrebslag, mens automatisk græsslåning udfører gentagelige ruteopgaver kun efter, at de påkrævede betingelser er verificeret.
Hvordan overgangen fra fjernbetjening til automatisk græsslåning bør fungere
En pålidelig overdragelse er normalt en sekvens i stedet for et enkelt knaptryk. De præcise skærme, tilladelser og sikringsmekanismer skal altid hentes fra producentens brugsanvisning, men beslutningslogikken kan organiseres i tre faser.
1. Forbered arbejdsområdet i fjernstyringsmodus
Brug fjernstyring til at inspicere adgangspunkter, kontrollere, at den påtænkte zone er fri for personer og undgåelige genstande, samt identificere træk, der kan ændre ruten: afløbskanter, trærødder, parkeret udstyr, blottede sten, stejle overgange og lave grene. Her er det afgørende at tænke lokalt først. I stedet for at starte med en funktionsliste, placerer du græsslåmaskinen på det faktiske sted, hvor den skal fungere.
Bekræft ruteafgrænsningen og driftsområdet i henhold til udstyrsdokumentationen. Hvis arbejdsområdet omfatter skråninger, ujævn terræn, våde områder eller varierende græstæthed, kan det planlagte automatiske område måske skulle reduceres eller opdeles i mindre sektioner. En robotbetjent fjernstyret græsslåmaskine bør ikke antages at have samme tolerancer for skråninger, forhindringer eller signalstyrke som en anden model.
2. Verificer forudsætningerne for automatisk drift
Før du skifter til automatisk drift, skal du kontrollere den godkendte nødstopmetode, styreenhedens status, batteri- eller strømtilstanden, kommunikationsforbindelsen, vejrforholdenes egnethed samt udelukkelsesområdet. Søgeresultater for robotbaseret græsudskæring fokuserer ofte på automatisk navigation og forhindringshåndtering, men et indkøbs- eller driftshold bør behandle disse aspekter som spørgsmål, der kræver verifikation – ikke som universelle løfter. Anmod om den relevante brugsanvisning, sikkerhedsinstruktioner og konfigurationsliste for den foreslåede robotgræsslåmaskine.
Bekræft også, hvem der fortsat er ansvarlig for tilsyn. Nogle systemer kan bruge funktioner til fjernstop, godkendelse eller sikkerhedsafbrydere i automatisk tilstand; andre kan have forskellige procedurer. Hvis en sikkerhedsfunktion er vigtig for lokalplanen, skal den indgå i udstyrsbeskrivelsen og demonstreres under de tilsigtede arbejdsvilkår.
3. Aktivér automatisk arbejde og opret en interventionsplan
Når det godkendte område og de godkendte vilkår er bekræftet, kan automatisk græsslåning håndtere gentagne dækninger inden for denne definerede zone. Operatøren skal forblive klar til at sætte græsslåmaskinen på pause eller standse den, hvis personer træder ind i området, der opstår skrald, terrænet ændrer sig, signalkvaliteten falder, eller maskinen opfører sig anderledes end det dokumenterede driftsmønster. Muligheden for at overtage kontrollen er, hvad der gør den kombinerede fremgangsmåde praktisk: Fjernbetjening er ikke en reservefunktion, som man kan ignorere, men en planlagt interventionsmetode.
Hvad en robotgræsslåer kan automatisere – og hvad der stadig kræver menneskelig vurdering
| Opgave | Automatisk græsudskæring kan bistå, når det er dokumenteret | Menneskelig vurdering er stadig nødvendig |
|---|---|---|
| Dækning af et defineret område | Følge en godkendt rute, grænse eller programmeret arbejdszone | Bekræfte, at zonen er passende under nuværende forhold |
| Respons på forhindringer | Brug af modelspecifik følsomhed eller rute-logik | Fjerne farer og verificere, hvad systemet er designet til at genkende |
| Tilstandsskift | Giver en brugergrænseflade til aktivering af automatisk arbejde | Tjekker forudsætninger, personalegodkendelse og nødkontrol |
| Rute-genopretning | Returnerer til en programmeret tilstand, hvor det understøttes | Stopper, inspicerer og afgør, om arbejdet sikkert kan fortsætte |
Denne forskel forhindrer en almindelig misforståelse: Automatisering kan reducere gentagne styreopgaver, men overfører ikke ansvar for stedet til græsslåmaskinen. For en robotstyret fjernbetjeningsgræsslåmaskine er den sikreste arbejdsgang at beslutte i forvejen, hvornår fjernstyring kræves, og hvornår automatisk dækning er tilladt.
Vælger den rigtige driftsstrategi for stedet
Start med opgaven, og sammenlign derefter funktionerne. Et almindeligt, veldefineret græsområde kan være et bedre kandidat til automatisk mowing end et sted med hyppigt skiftende forhindringer, usikre grænser eller mange skarpe vendinger. Hvor forholdene varierer på ejendommen, skal arbejdet opdeles i zoner. Brug fjernbetjening til indkørsel, inspektion, kantklipning og undtagelser; reserver automationen til de dele, der opfylder maskinens dokumenterede krav.
Denne fremgangsmåde forbedrer også købsdiskussionerne. I stedet for at spørge, om en robotgræsslåmaskine er "fuldt automatisk", skal leverandøren gives terrænprofilen, græstilstanden, den maksimale hældning, der skal vurderes, adgangsbredde, forhindringstyper, forventet arbejdsfrekvens, kommunikationsmiljøet og tilsynsplanen. Spørg derefter, hvilke styremoder, sikkerhedsfunktioner og driftsgrænser der er dokumenteret for den præcise konfiguration.
Tjekliste før idriftsættelse for kombinerede mowing-tilstande
- Gennemgå det aktuelle område for mennesker, dyr, skrald, huller, våde områder og ændrede adgangsforhold.
- Bekræft den godkendte arbejdszone for robotgræsslåeren samt eventuelle grænse- eller ruteindstillinger, som kræves i dens brugsanvisning.
- Test den specificerede fjernbetjeningsforbindelse og nødstoppet frem for indledelsen af klipningen.
- Opsæt et udelukket område, og hold operatøren på den krævede tilsynsposition.
- Brug fjernbetjening til at inspicere usikre sektioner i stedet for at tvinge automatisk klipning ind i et uegnet område.
- Sæt automatisk arbejde på pause, hvis vejr, jordforhold, forhindringer eller kommunikation ikke længere svarer til planen.
- Efter færdiggørelse af arbejdet inspiceres græsslåeren, klippningsområdet og eventuelle hændelser, der bør ændre den næste ruteplan.
Hovedkonklusion
En robotstyret fjernbetjeningsmower kombinerer fjernbetjening og automatisk mowing ved at tildele hver tilstand en tydelig rolle. Fjernbetjening understøtter opsætning, inspektion, håndtering af trange områder og indgreb. Automatisk mowing understøtter gentagelige opgaver inden for en verificeret driftszone. Et godt resultat opnås gennem en dokumenteret overgangsproces, aktiv overvågning og en lokalplan, der respekterer den specifikke robotmowers brugsanvisning i stedet for at antage, at alle automatiske funktioner gælder overalt.
Før udstyret vælges eller implementeres, udarbejdes en kort lokalbeskrivelse, der dækker terræn, vegetation, rutegrænser, adgang, driftsfrekvens og de sikkerhedskontroller, som skal bekræftes. Dette giver leverandører og operatører et praktisk grundlag for at vurdere den rigtige mowing-arbejdsgang.