 EN
Სად შეიძლება RC მოწყობილობის მიერ მართვადი მოულერის მინი კროულერის გამოყენება ვიწრო სივრცეებში?
Ერთ დისტანციურად მართვადი მიმართულების მოწყობილობა მინი კროულერი სასარგებლოა იმ ადგილებში, სადაც ხელით მართვადი მოწყობილობა რთულად მართება, ხოლო უფრო დიდი მოულერი უსაფრთხოდ შევიდება ვერ შეძლებს. პრაქტიკული კითხვა არ არის მხოლოდ ის, შეიძლება თუ არა კვეთის დაფა შევიდეს. საიტის გეგმის შემდგენელმა უნდა შეაფასოს მთლიანი მოწყობილობის გარეგნული ზომები, მართვის ან მობრუნების საჭიროების სივრცე, ოპერატორის ხედვის ხაზი და უსაფრთხო გამოსვლის მარშრუტი. სხვა სიტყვებით რომ ვთქვათ, კომპაქტური რემოტკონტროლირებადი მოსავლელი მანქანა, მინი კროლერი უფრო სასარგებლოდ შეიძლება შეფასდეს როგორც პატარა დაშორებული მართვის სამუშაო სისტემა, ვიდრე როგორც ვიწრო კვეთის საშუალება.
Სასარგებლო ფაცილიტეტების გუნდებისთვის, საველე მეურნეობის მენეჯერებისთვის, ლანდშაფტის კონტრაქტორებისთვის და საკუთრების მფლობელებისთვის, ერთი დისტანციურად მართვადი მიმართულების მოწყობილობა შეიძლება მოერგოს არჩეულ კორიდორებს, ხეების რიგების საზღვრებს, კომუნალური ინფრასტრუქტურის საჭიროებებს, მიწის ნაკრებების მიდამოებს და მცირე ზომის ვეგეტაციის ნაკვეთებს. არ უნდა გამოყენდეს ყველა ვიწრო სივრცეში. საშუალების გასავლელი სივრცე, საფუძვლის მდგომარეობა, დამალული ბარიერები და ადგილობრივი ექსპლუატაციის წესები მაინც განსაზღვრავენ, შეიძლება თუ არა მოცემული მარშრუტის გამოყენება.
Დაიწყეთ მთლიანი მანქანის გარე საზღვრებით
Პირველი წესი ვიწრო ადგილებში დისტანციურად მართვადი მიმართულების მოწყობილობა გამოყენებისთვის არის მარშრუტის შედარება ფაქტიური მანქანის კონფიგურაციის გაბარიტებთან. მოუთხოვეთ მომწოდებლის მიმდინარე ტექნიკური სპეციფიკაციის ფურცელი და შეამოწმეთ სრული გადატანის სიგანე, ტრეკების სიგანე, დეკის გამობულობა, მართვის მოწყობილობის ან ანტენის სივრცის მოთხოვნები და ნებისმიერი დამცავი ელემენტები, რომლებიც გამოიყოფიან შასის საზღვრებიდან. კვეთის სიგანე თავისთავად არ არის უსაფრთხო წვდომის საზომი.
Გაზომეთ განკუთვნილი მარშრუტის ყველაზე ვიწრო წერტილი: კარები, ბოლარდები, ხეების დაცვის საშუალებები, რწყევის ყუთები, დაყენებული ტექნიკა, ღობის დაბრუნებები და შენობების კუთხეები ყველა შეიძლება შეამციროს გამოყენებადი სივრცე. დატოვეთ მნიშვნელოვანი სამუშაო მარჟინი, არ განვიხილოთ მანქანის მოძრაობა ბარიერების გვერდით. ეს მარჟინი უზრუნველყოფს არაერთგვაროვან საფარს, მცენარეებს, რომლებიც ფარავენ საზღვრებს, ტრეკების გადაადგილებას მართვის დროს და კონტროლირებულ გაჩერებას, თუ ოპერატორს სჭირდება შეჩერება.
- Ჩაიწეროს ყველაზე პატარა თავისუფალი ღერძი და მისი ზედაპირის მდგომარეობა.
- Შეამოწმეთ მანქანის ყველაზე ფართე ნაკვეთი დისტანციურად მართვადი მიმართულების მოწყობილობა , ჩათავსებული დაცვის საშუალებების და დამაგრების ნაკვეთების ჩათვლით.
- Დაადასტურეთ, უნდა შევიდეს მანქანა სწორად, მოახდინოს მოხვევა თუ უკუგებით გაიაროს შეზღუდვა.
- Გადაკეტვის დაწყებამდე დაგეგმეთ გამოსვლის მარშრუტი.
Კომპაქტური ტრეკებიანი RC ბალახის მოჭრელი მანქანის გამოყენების ადგილები
Ვენახები და ხეების რიგების საზღვრები
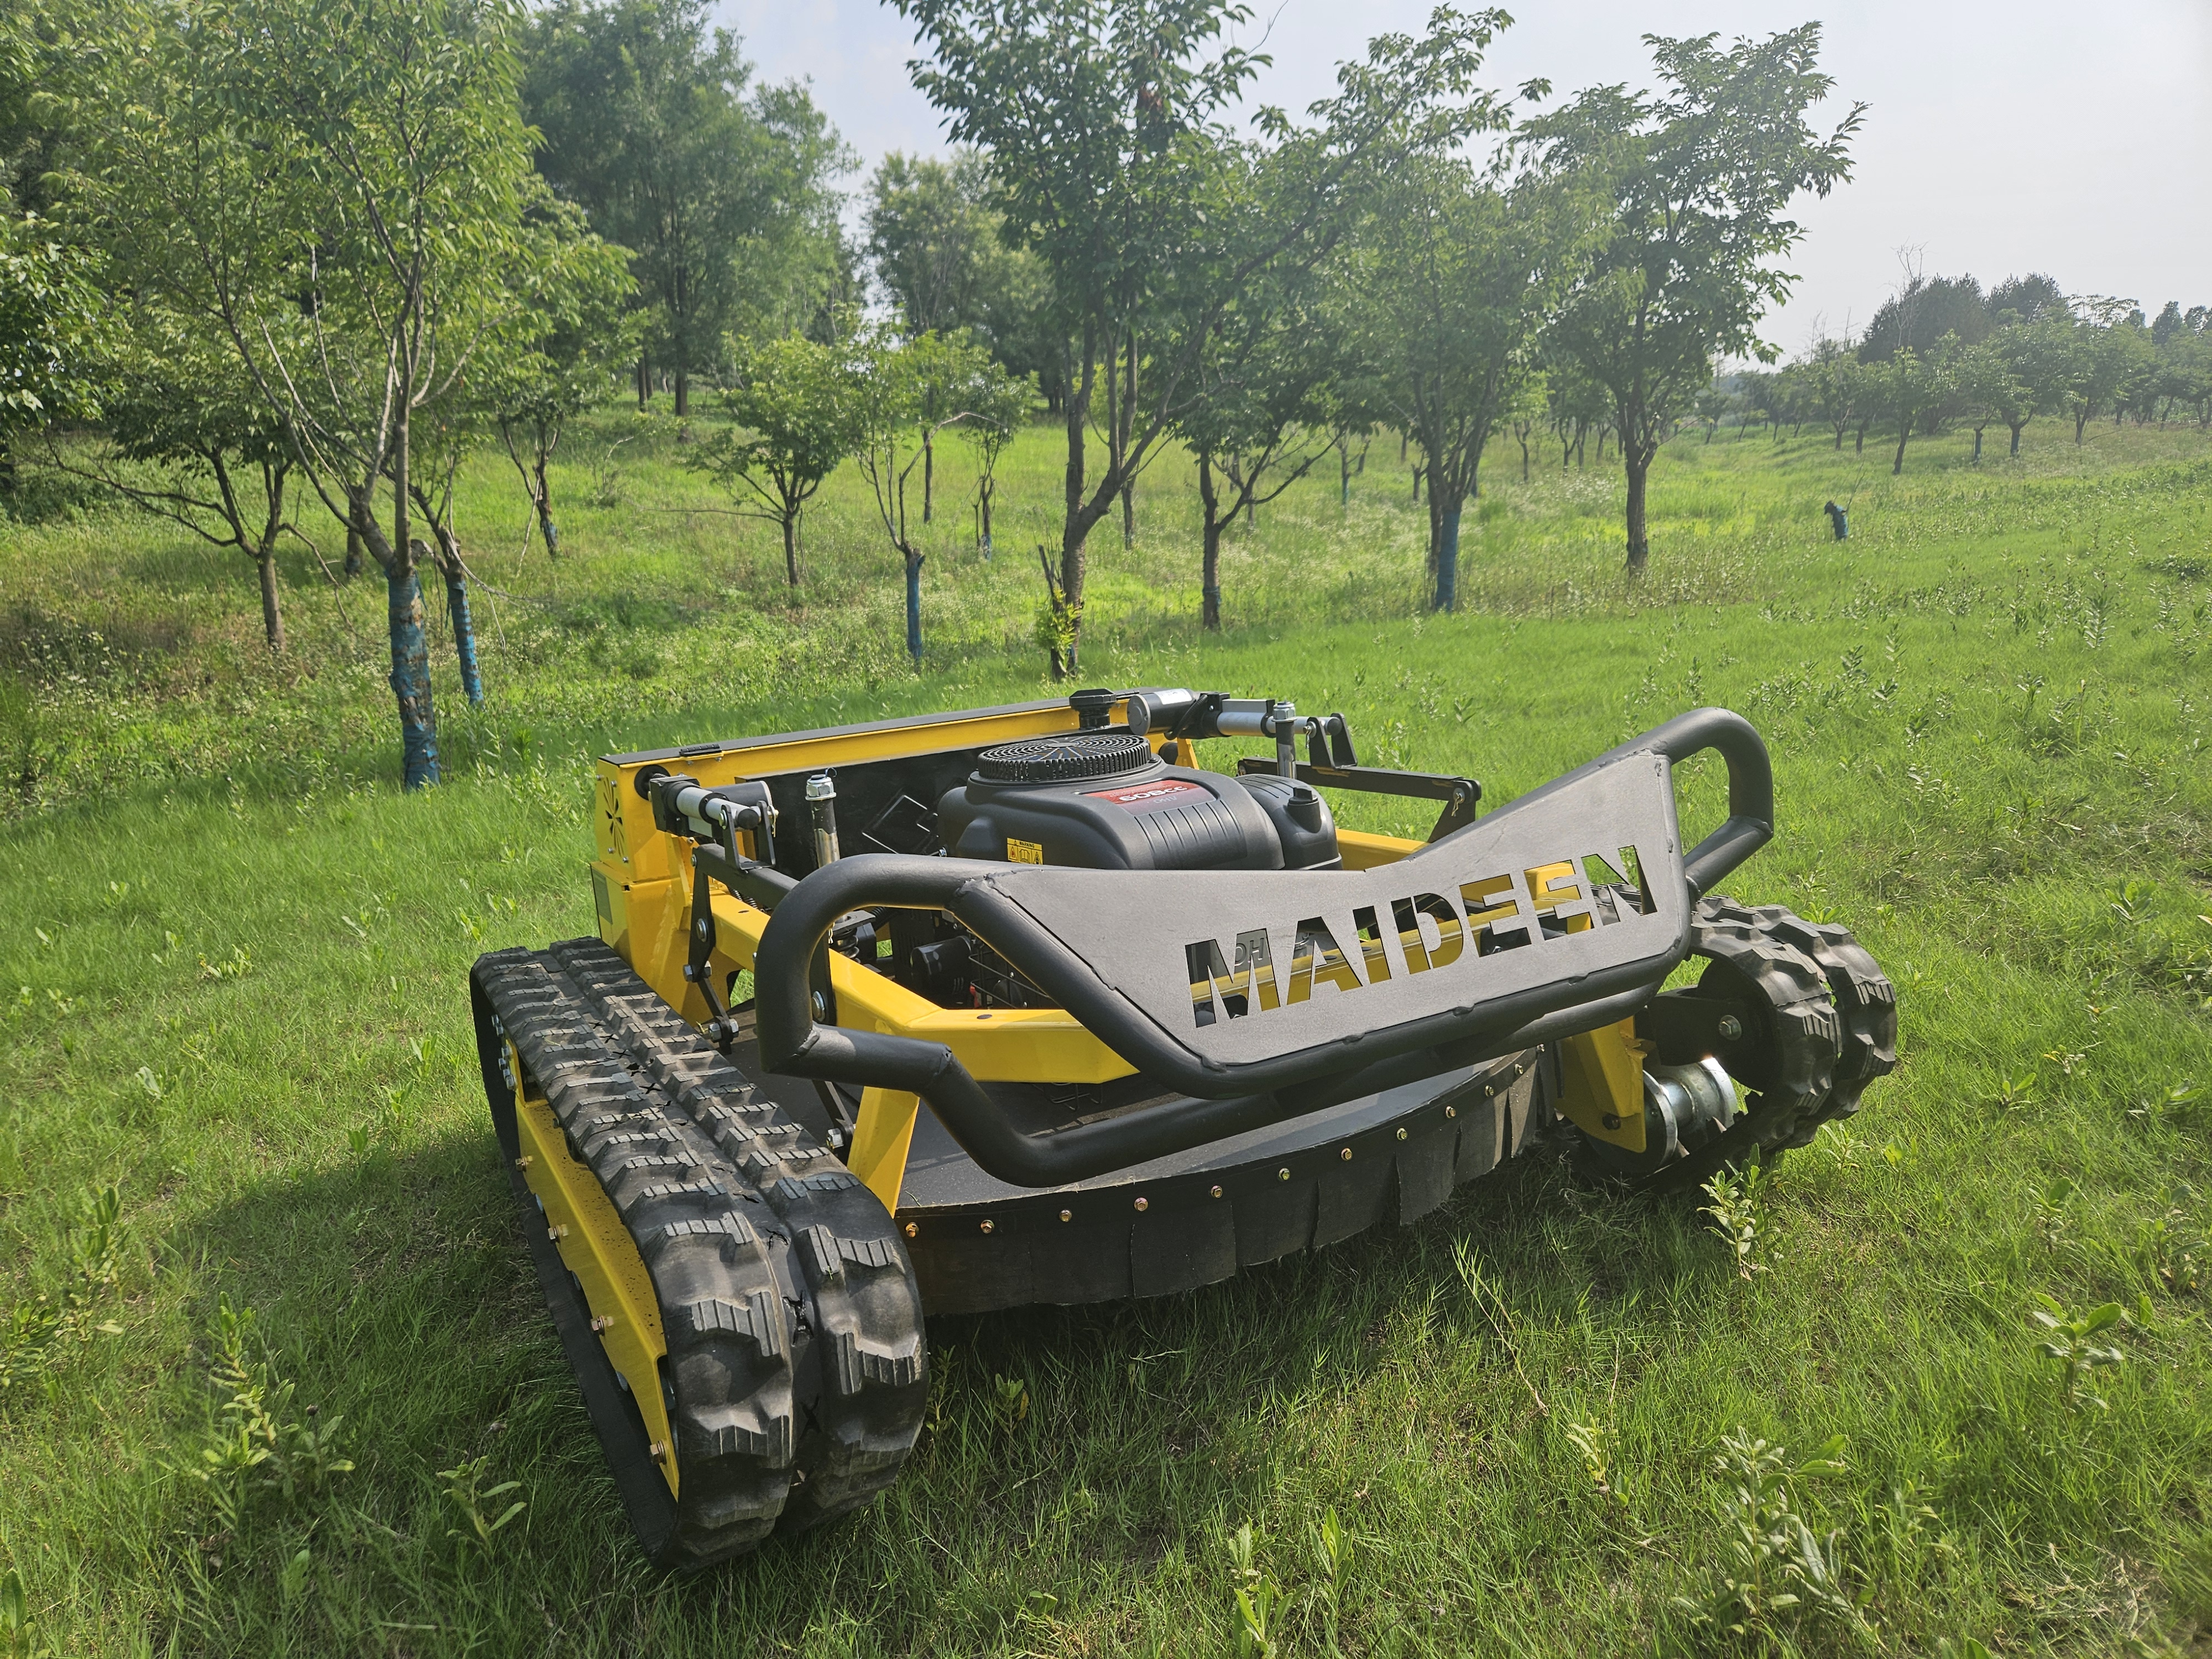
Სადაც რიგებს შორის მანძილის სიგანე და მოხვევის სივრცე დასტურდება, შეიძლება დისტანციურად მართვადი მიმართულების მოწყობილობა შეიძლება დაეხმაროს ვაშლის ბაღის გზების გასწვრივ ან გარე რიგების გარშემო ბალახის შენარჩუნებაში. ოპერატორმა მუშაობის დაწყებამდე უნდა შეადაროს ხეების ფეხები, დაბალი ტოტები, რწყევის მოწყობილობა, წყლის გამოდინების ადგილები და ხეების დასაკავშირებლად გამოყენებული სადგენი სიმაღლე. კომპაქტური კვეთის ფორმატი შეიძლება იყოს სასარგებლო მაშინ, როდესაც მოძრაობის ზედაპირი არ არის გლუვი, მაგრამ ეს არ აკეთებს ხეების ფესვებს ან დამალულ ხვრელებს უსაფრთხოს. გამოიყენეთ ნელი პირველი გასვლა, შეინარჩუნეთ მანქანა ხელმისაწვდომ ხედვის კუთხეში და შეაჩერეთ ყოველთვის, როდესაც მცენარეები არ აძლევენ ოპერატორს მარშრუტის ხელმისაწვდომ ხედვას.
Ლანდშაფტის წვდომის ზოლები და გასაღებული საზღვრები
Ღობისა და დარგვის ადგილის შორის ვიწრო ზოლი შეიძლება იყოს შესაფერებელი რემოტკონტროლირებადი მოსავლელი მანქანა, მინი კროლერი თუ საიტს აქვს საკმარისი გვერდითი სივრცე და არ არის გამოჩენილი რწყევის სისტემა, თავისუფალი სიმაღლე ან მკვრივი ნარჩენები. ამ ადგილები ხშირად უკეთ იკარგება მოკლე, მიზანმიმართული ნაკვეთებით, ვიდრე გრძელი უხედური გასვლებით. ოპერატორს სჭირდება სივრცე მიმართულების შესწორებისთვის ისე, რომ არ გადაატაროს მანქანის კვეთა ღობეში, საზღვარში ან კედელში.
Სოლარული, სასარგებლო და მოწყობილობების მიმდებარე ადგილები
Სტაციონარული ინფრასტრუქტურის გარშემო კონტროლირებული მცენარეების მოვლა არის კიდევა ერთი შესაძლებელი გამოყენება დისტანციურად მართვადი მიმართულების მოწყობილობა მიუხედავად იმისა, რომ საკუთრების მფლობელმა განსაკუთრებული შეზღუდვები დააყენა და მანქანის სიმაღლე და სიგანე შემოწმდა. არ დაუშვათ, რომ დაბალი პროფილი უზრუნველყოფს მოწყობილობის ქვეშ გასვლის საშუალებას. ჯერ კიდევ შეამოწმეთ მხარდაჭერები, კაბელების დაცვის კომპონენტები, წყლის გადასაყარი ელემენტები და შეზღუდული ზონები. დოკუმენტირებული მარშრუტი იცავს როგორც მოწყობილობას, ასევე სამუშაოს მეთაურებს.
Მიდგომის გზები დახრილობების ან არაერთგვაროვანი გარეგნობის მიმდევარ ადგილებში
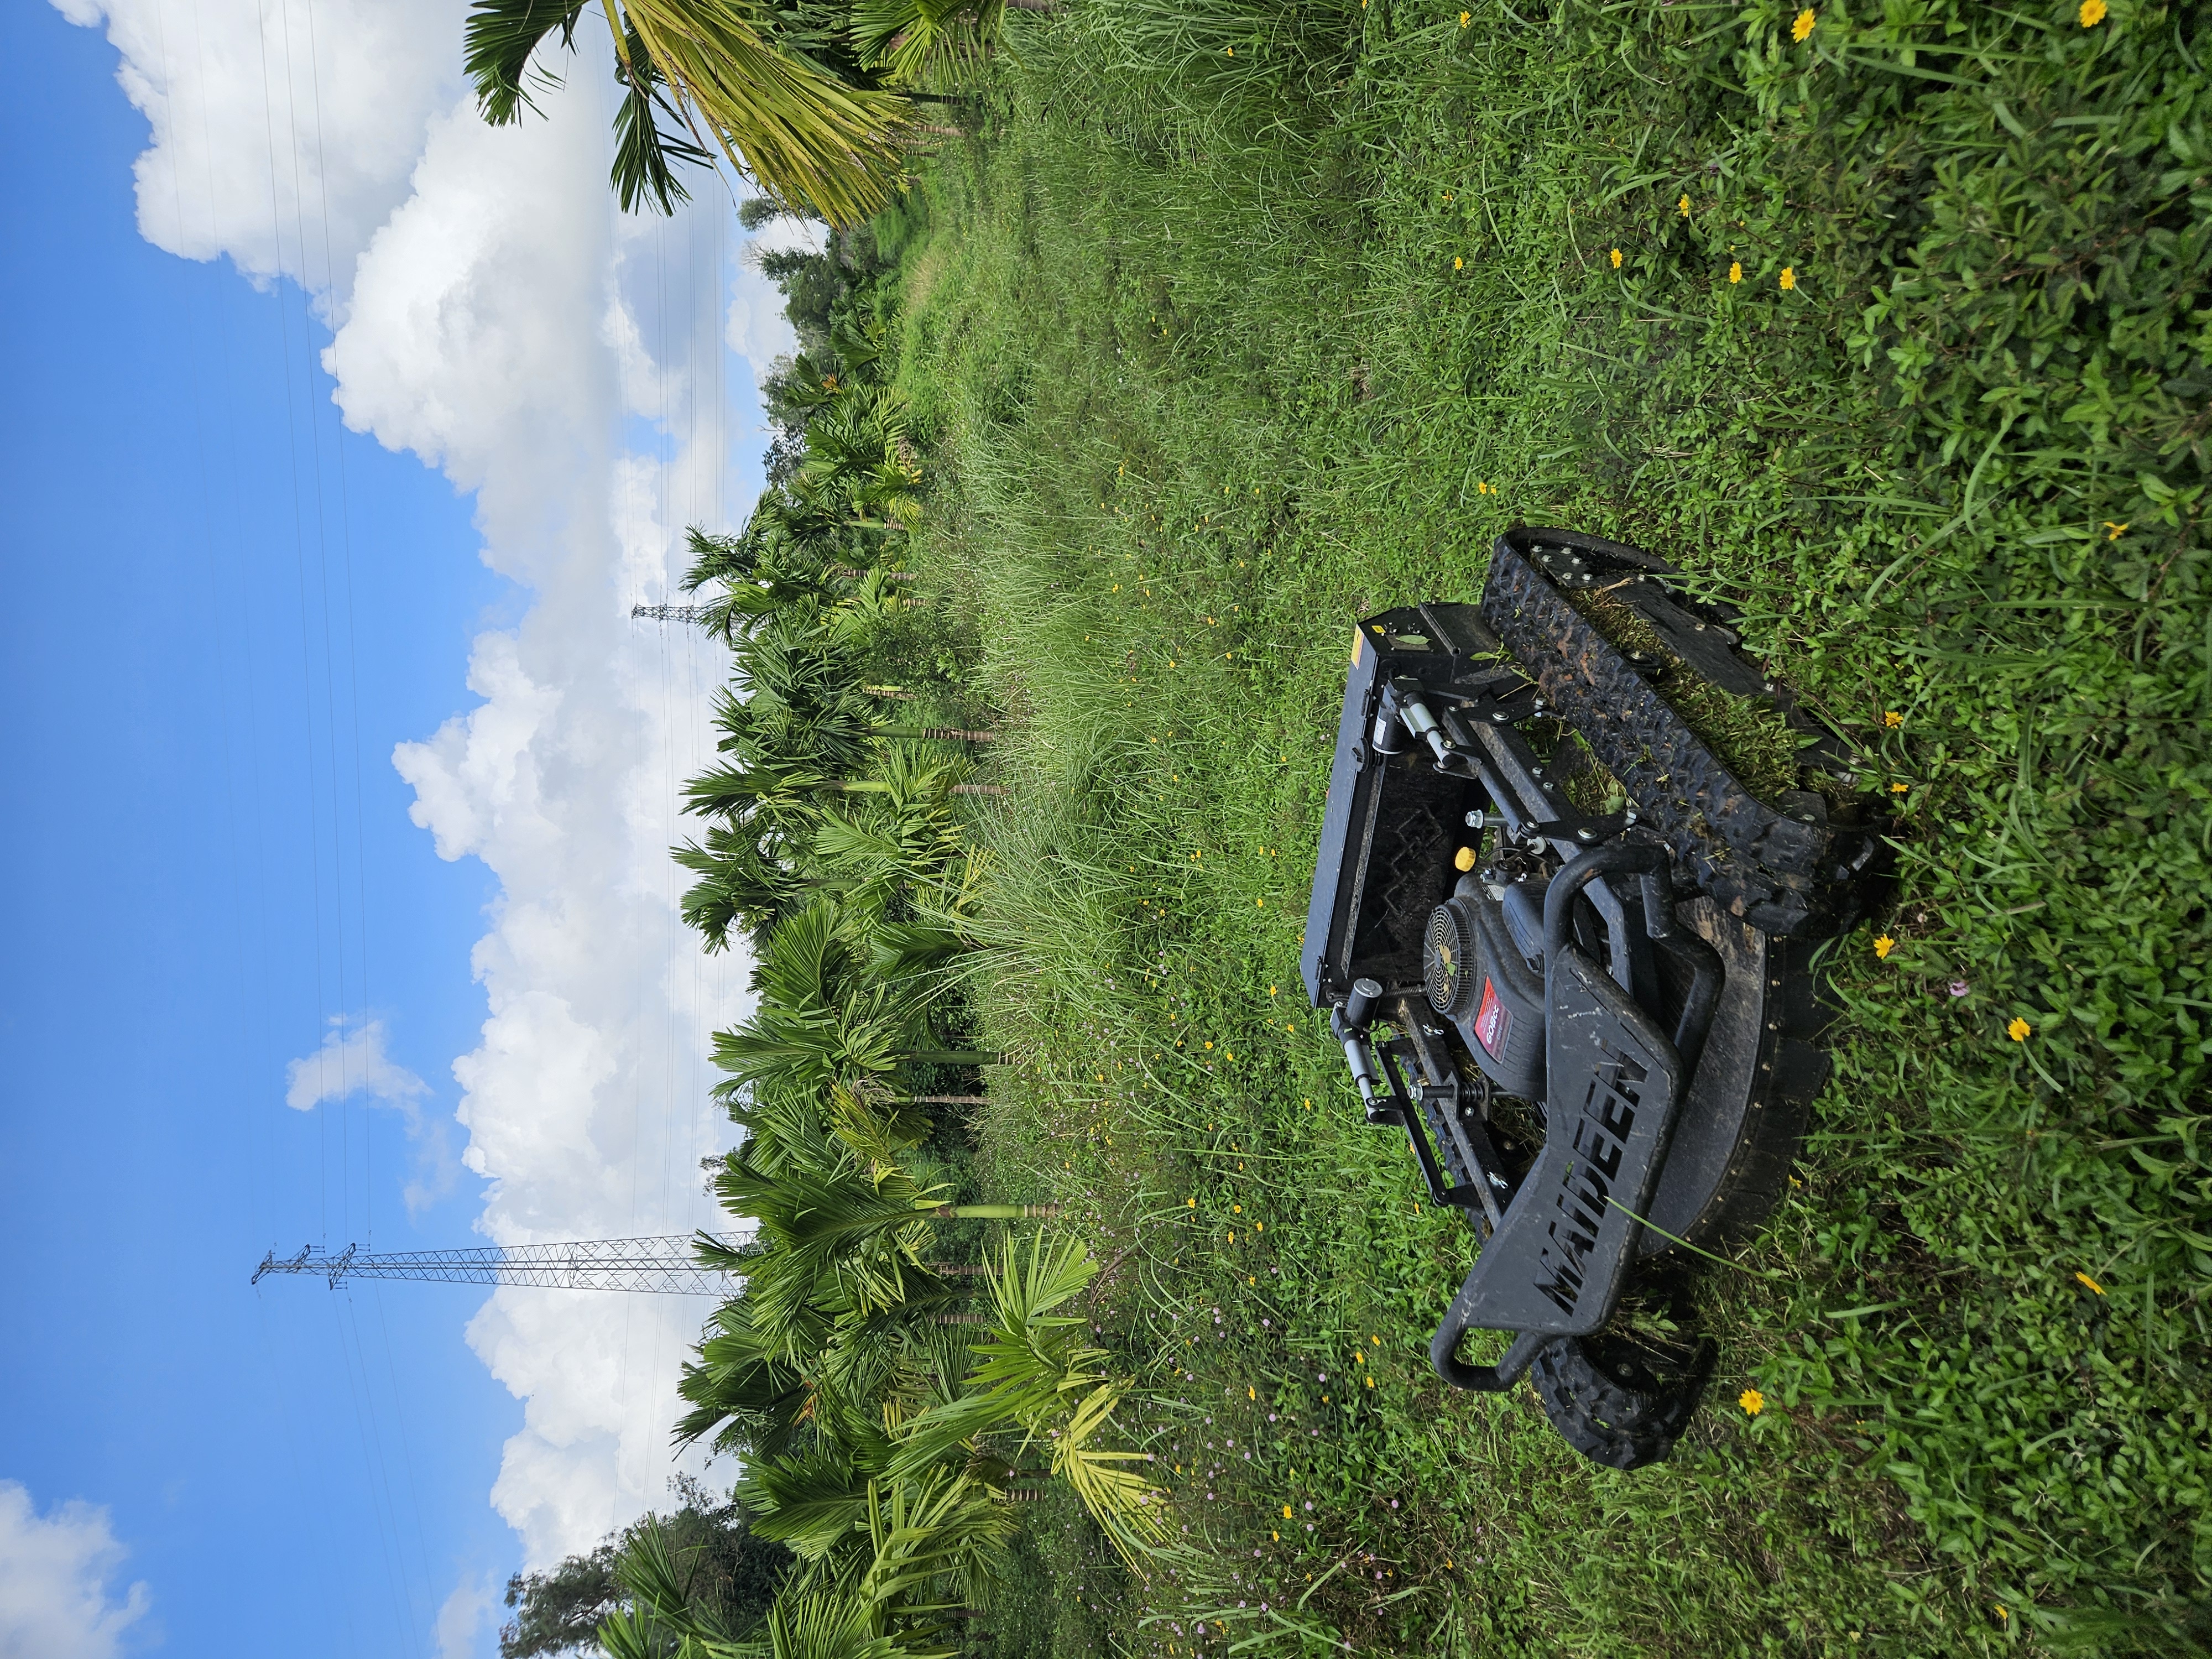
Ერთ დისტანციურად მართვადი მიმართულების მოწყობილობა შეიძლება განიხილოს მსხვილი სამუშაო ადგილის მიდგომის გზად, როდესაც გზა მტკიცე, ხილული და მკვეთრი საზღვრის საფრთხეების გარეშეა. ტრეკები შეიძლება შეცვალონ მანქანის მოძრაობა მოუხერხებელ ან არ დამაგრებულ ზედაპირებზე, მაგრამ ისინი არ აღმოფხვრიან საფრთხეს სქელი ბალახის, გვერდითი დახრილობების, რელიეფის მოუხერხებელი კიდეების, ჩაღრმავების ან მკვეთრი სიმაღლის ცვლილების გამო. დაადასტურეთ მოდელის კონკრეტული სამუშაო შეზღუდვები წარმოებლისგან და დააყენეთ აკრძალული ზონის საზღვარი ნებისმიერი ჩაღრმავების ან არ დამაგრებული კიდის წინასავარაუდოდ.
Მობრუნების სივრცე ხშირად არის შეზღუდვის მთავარი ფაქტორი
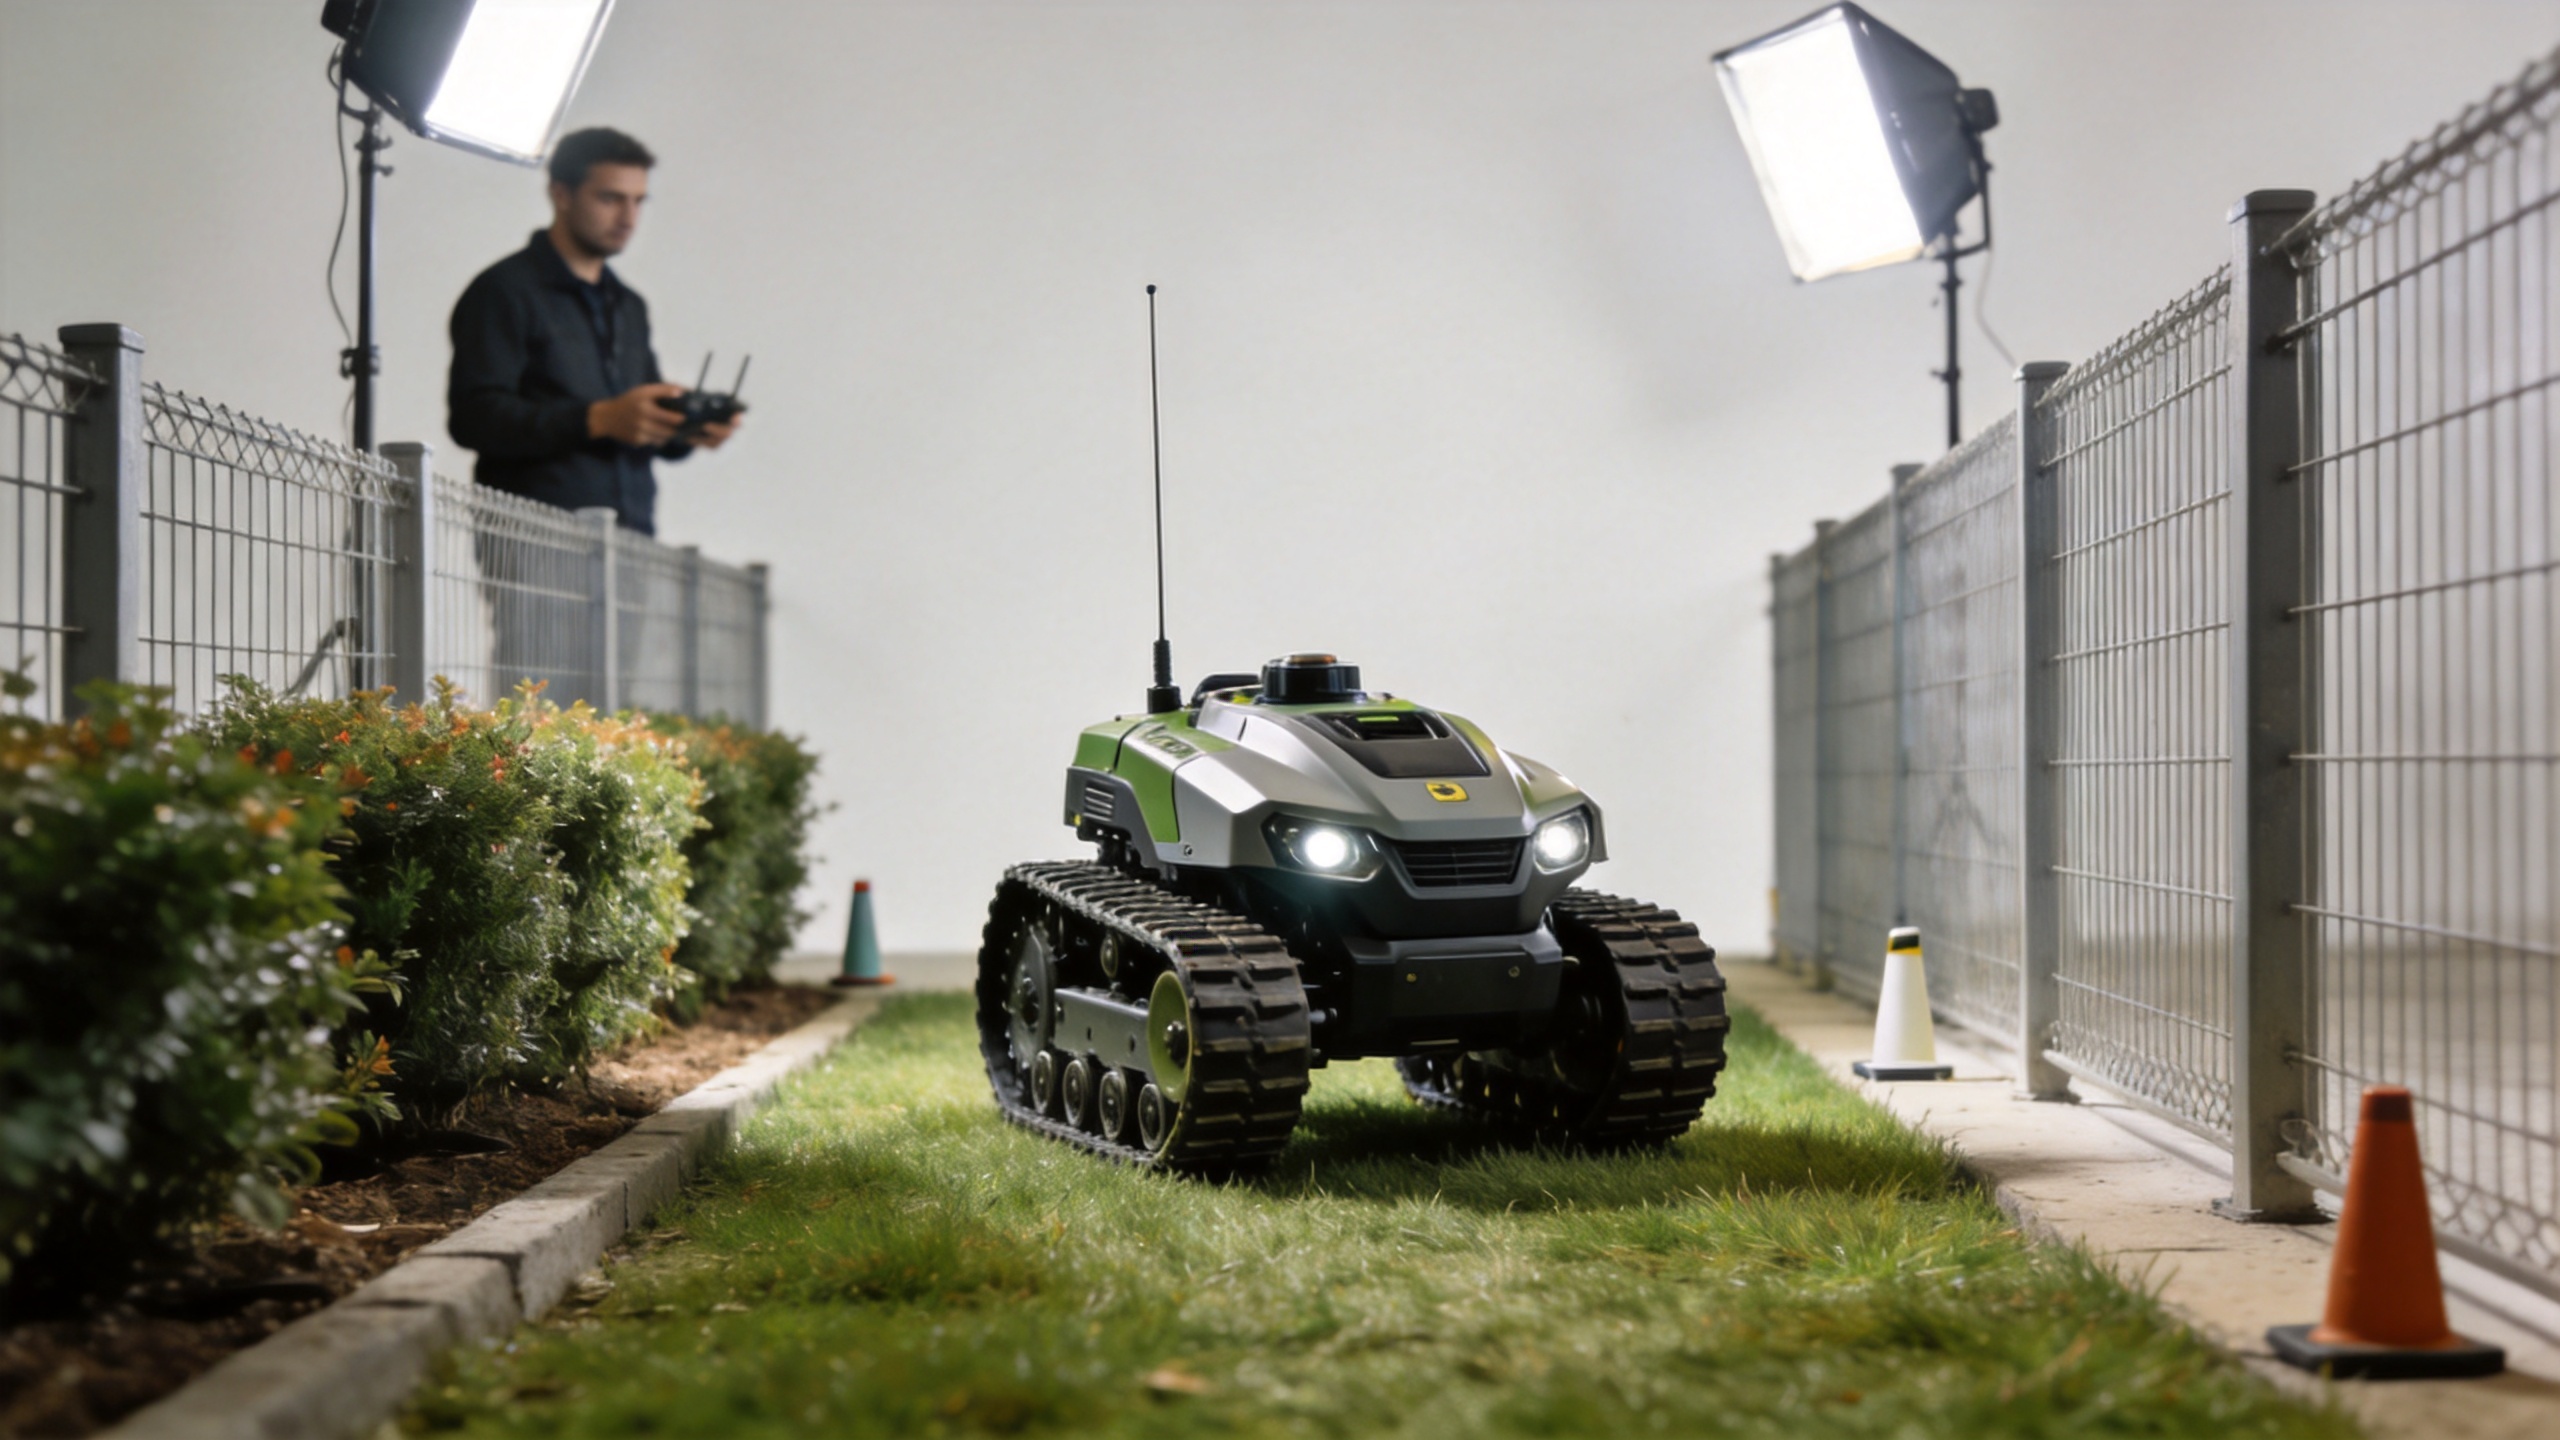
Მარშრუტი შეიძლება იყოს საკმარისად ფართე, რომ დისტანციურად მართვადი მიმართულების მოწყობილობა შევიდეს მასში, მაგრამ მაინც არ იყოს შესაფერებელი პროდუქტიული დაჭრისთვის. მანქანას შეიძლება სჭირდეს ადგილი უკან დაბრუნებისთვის, ხელახლა გასწორებისთვის ან გადატრიალებისთვის გასვლის ბოლოს. მკვეთრად მოხრილი კუთხეები ასევე ამატებს ხელახლა გასავლელი ტრაექტორიის დაზიანების, სტაციონარული ბარიერის შეხების ან ბუჩქების უკან ხედვის დაკარგვის ალბათობას. სამუშაოს განსაკუთრების წინასავართ გაიარეთ განსაკუთრების განსაზღვრული მარშრუტი ორივე მიმართულებით და გამოყავით ყველა წერტილი, სადაც გადატრიალება, უკან დაბრუნება ან ავარიული გაჩერება იქნება საჭირო.
Სასარგებლო საიტის ესკიზი უნდა შეიცავდეს შესასვლელ წერტილებს, შევკუმშვის ადგილებს, გადატრიალების ადგილებს, ბარიერებს, დახრებს და უსაფრთხო მომხმარებლის პოზიციას. რთული სივრცეები გაყავით მართებად ზონებად. თუ ზონას არ აქვს კონტროლირებადი შესასვლელი და გამოსასვლელი გზა, მას უნდა მოვარეოთ სხვა მეთოდით, არ აიძულოთ დისტანციურად მართვადი მიმართულების მოწყობილობა მის გავლა მასში.
Ვიზუალური ხედვისა და რემოტნი მართვის პოზიციის განსაკუთრება
Რემოტნი მართვა არ ამოიღებს პირდაპირი მეთვალყურეობის საჭიროებას. ა დისტანციურად მართვადი მიმართულების მოწყობილობა მანქანის მართვა უნდა ხდებოდეს იმ პოზიციიდან, საიდანაც მომხმარებელი ხედავს მანქანას, მოჭრის ტრაექტორიას და შესაძლო საფრთხეებს. ბუჩქები, დაყენებული მანქანები, კედლები და სიმაღლის ცვლილებები სწრაფად შეიძლება დაბლოკონ ხედვას. თუ მარშრუტში შედის ხილულობის გარეშე კუთხე, მუშაობის თანმიმდევრობა უნდა გადაიაროს ისე, რომ მანქანა გაჩერდეს და ხედვის პირდაპირი კონტროლით გადაადგილდეს, არ მივიდეს ვარაუდზე დაყრდნობით.
Მუშაობის დაწყებამდე განსაზღვრეთ, სად შეიძლება შევიდეს გარემოს მონაწილეები, ცხოველები, მუშაკები და მანქანები. გამოიყენეთ საკუთარი საკუთარი საკუთარი საიტის კონტროლის საშუალებები, შეინარჩუნეთ გასუფთავებული გამორიცხვის ზონა და მიჰყვეთ მოწყობილობის მანუალში მოცემული მითითებები გაშვების, გაჩერების, ბატარეის ან საწვავის მოვლის და ავარიული სიტუაციების შემთხვევაში მოქმედების წესებს. კომპაქტური დისტანციურად მართვადი მიმართულების მოწყობილობა არ არის შეცვლის შესაძლებლობა რისკების შეფასების ან განათლებული მეთვალყურეობის.
Პრაქტიკული ვიწრო სივრცეების შეფასების შემოწმების სია
- Მიიღეთ მოდელის ამჟამინდელი გაზომვები და დაადასტურეთ გამოყენებლიკონფიგურაცია.
- Გაზომეთ კარიბჭეები, კორიდორები, დამაგრებული ობიექტები და მოძრაობის დასასრულის ადგილები.
- Შეამოწმეთ ფესვები, ქვები, სადენები, ჩამონახვევები, გამორეცხვის ფარები, სისხლის ლაქები და დამალული ნაგვი.
- Დაადასტურეთ ოპერატორის ხილვადი მდებარეობა, კონტროლირებადი წვდომა და გამოსვლის მარშრუტი.
- Სრული მარშრუტის გამოყენებამდე დაიწყეთ ერთი მოკლე მონაკვეთის ტესტირება დაბალი სიჩქარით.
- Შეაჩერეთ მანქანა, თუ პირობები შეიცვალა ან დისტანციურად მართვადი მიმართულების მოწყობილობა აღარ შეიძლება პირდაპირი კონტროლის ქვეშ მოექცევა.
Როდესაც ვერ მოვახერხებთ საკმარისი სივრცის უზრუნველყოფას
Ერთ რემოტკონტროლირებადი მოსავლელი მანქანა, მინი კროლერი უნდა გამოირიცხოს, როდესაც მარშრუტზე არ რჩება სამუშაო მარჟინი, მობრუნების ადგილი არ არის საკმარისი, ბარიერები არ შეიძლება შემოწმდეს, საფუძველი არ არის სტაბილური ან მომხმარებელს ვერ შეძლებს ხილვადობის შენარჩუნებას. იგივე მოქმედებს მაშინ, როდესაც მარშრუტი უახლოესად მიდის დაუცულებელ ჭაობს, გზას, წყლის საგანს, ფეხით მოსასვლელ ზონას ან სასტიკი ინფრასტრუქტურას. ამ შემთხვევებში ხელით მართვადი ინსტრუმენტი, სხვა ტიპის მანქანა ან გადაკეთებული ლანდშაფტის მოვლის გეგმა შეიძლება იყოს უფრო უსაფრთხო და ეფექტური.
Გადაწყვიტეთ გადაწყვეტილება საიტის ფაქტების საფუძველზე
Შესაფერისი ადგილები დისტანციურად მართვადი მიმართულების მოწყობილობა მინი კრაულერები არ არის განსაზღვრული ზოგადი «ვიწრო სივრცის» ლეიბლით. ისინი განსაზღვრულია დამტკიცებული გასვლის სივრცით, მუშაობის შესაძლებლობით მოხვევის გეგმით, სტაბილური საყრდენი ზედაპირით, ხელმისაწვდომი მართვით და უსაფრთხო შესვლით და გამოსვლით. განსაკეთებლად შეძენის ან ახალი მომსახურების მარშრუტის შემთხვევაში გააზიარეთ საიტის ზომები, მცენარეულობის ტიპი, ტერენის ფოტოები და წვდომის შეზღუდვები აღჭურვილობის მომწოდებელთან. ეს ქმნის უფრო სასარგებლო ტექნიკურ საუბარს, ვიდრე მხოლოდ პროდუქტის კატეგორიაზე დაყრდნობა და ეხმარება განსაზღვრაში, არის თუ არ ამ მოწყობილობა დისტანციურად მართვადი მიმართულების მოწყობილობა ნამდვილად შესატანი მოცემული დავალებისთვის.