EN
Kako automatski robot sa kosilicom otkriva prepreke na travnjaku?
A. Šta je to? robot kosilica ne vozi samo dok ne dodirne nešto. U praktičnom radu na travnjaku, mora odlučiti da li je predmet dio rute, granica travnjaka, privremena prepreka ili razlog za zaustavljanje. Kao tehnički objašnjavač za opremu za daljinsko kosenje, počeo bih sa jednom važnom razlikom: kosilac može otkrivanje objekat bez potpuno identifikacija -Ne, ne, ne, ne, ne, ne. Bezbedno funkcionisanje zavisi od toga kako njegovi senzori, pravila navigacije, ograničenja brzine i postavljanje lokacije rade zajedno.
Ovo je posebno važno kada mijenjate travnjak. Igračke, grane, kućni ljubimci, neravnomerno tlo, visoka trava, rubovi vrtova i ljudi mogu se pojaviti nakon što je ruta mapirana. - Šta? automatski robot sa kosilicom za travnjak stoga je potrebno više od jednog odgovora: usporiti, zaobići prepreku, zaustaviti ili zatražiti pažnju operatera. Pravi odgovor zavisi od mašine i uslova sa kojima se susreće.
Glavni načini na koje robot kosi travnjak otkriva prepreke
Većina robotnih kosilica koristi kombinaciju metoda za detekciju, a ne samo jedan senzor. Tačan hardver se razlikuje po modelu, ali sljedeći sistemi objašnjavaju osnovnu logiku.
Kontaktni senzori i detekcija branika
Najjednostavniji sloj je fizički odbijač ili kontaktni senzor. Kada kosilica dodirne čvrst predmet, pokret branika signalizira upravljaču da stane ili se vrati pre nego što izabere novi smjer. Ova metoda je korisna kao poslednja linija detekcije, ali nije isto što i detekcija prepreke prije kontakta. A. Šta je to? robot kosilica koji se u velikoj meri oslanja na otkrivanje kontakata, može i dalje biti pogodan za jasne, predvidljive oblasti, ali mu su potrebne razumne granice rada i redovne provere.
Ultrasonično zaznavanje
Ultrasonični senzori šalju zvučne talase i mjere povratni signal kako bi procijenili da li je objekat ispred nas. Mogu da obezbede senzor pred kontakt, posebno za tvrde predmete unutar zone rada senzora. Uglo površine, udaljenost, vetar, kretanje trave i materijal predmeta mogu uticati na odmeravanje, pa se ultrazvučno zaznavanje treba tretirati kao jedan sloj u sigurnosnom sistemu, a ne kao obećanje da će svaki predmet uvijek biti prepoznat.
Kamera i sistemi za vid
Sistem zasnovan na kamerama traži oblike, kontrast, ivice i kretanje. Neki koriste kompjutersko viđenje da bi razlikovali otvorenu travu od predmeta koje treba izbjegavati. Ovo može biti korisno za navigaciju bez žice i promjenu ruta. Međutim, vid zavisi od korisnih uslova slike. Jasno osvetljenje, duboka senka, kiša na sočivo, slabo osvetljenje, blat ili gušća vegetacija mogu smanjiti samopouzdanje. Drugim rečima, kamera opremljena robot kosilica i dalje ima koristi od uredne rute i konzervativnih postavki gdje je vidljivost neizvesna.
LiDAR, radar i detektor dubine
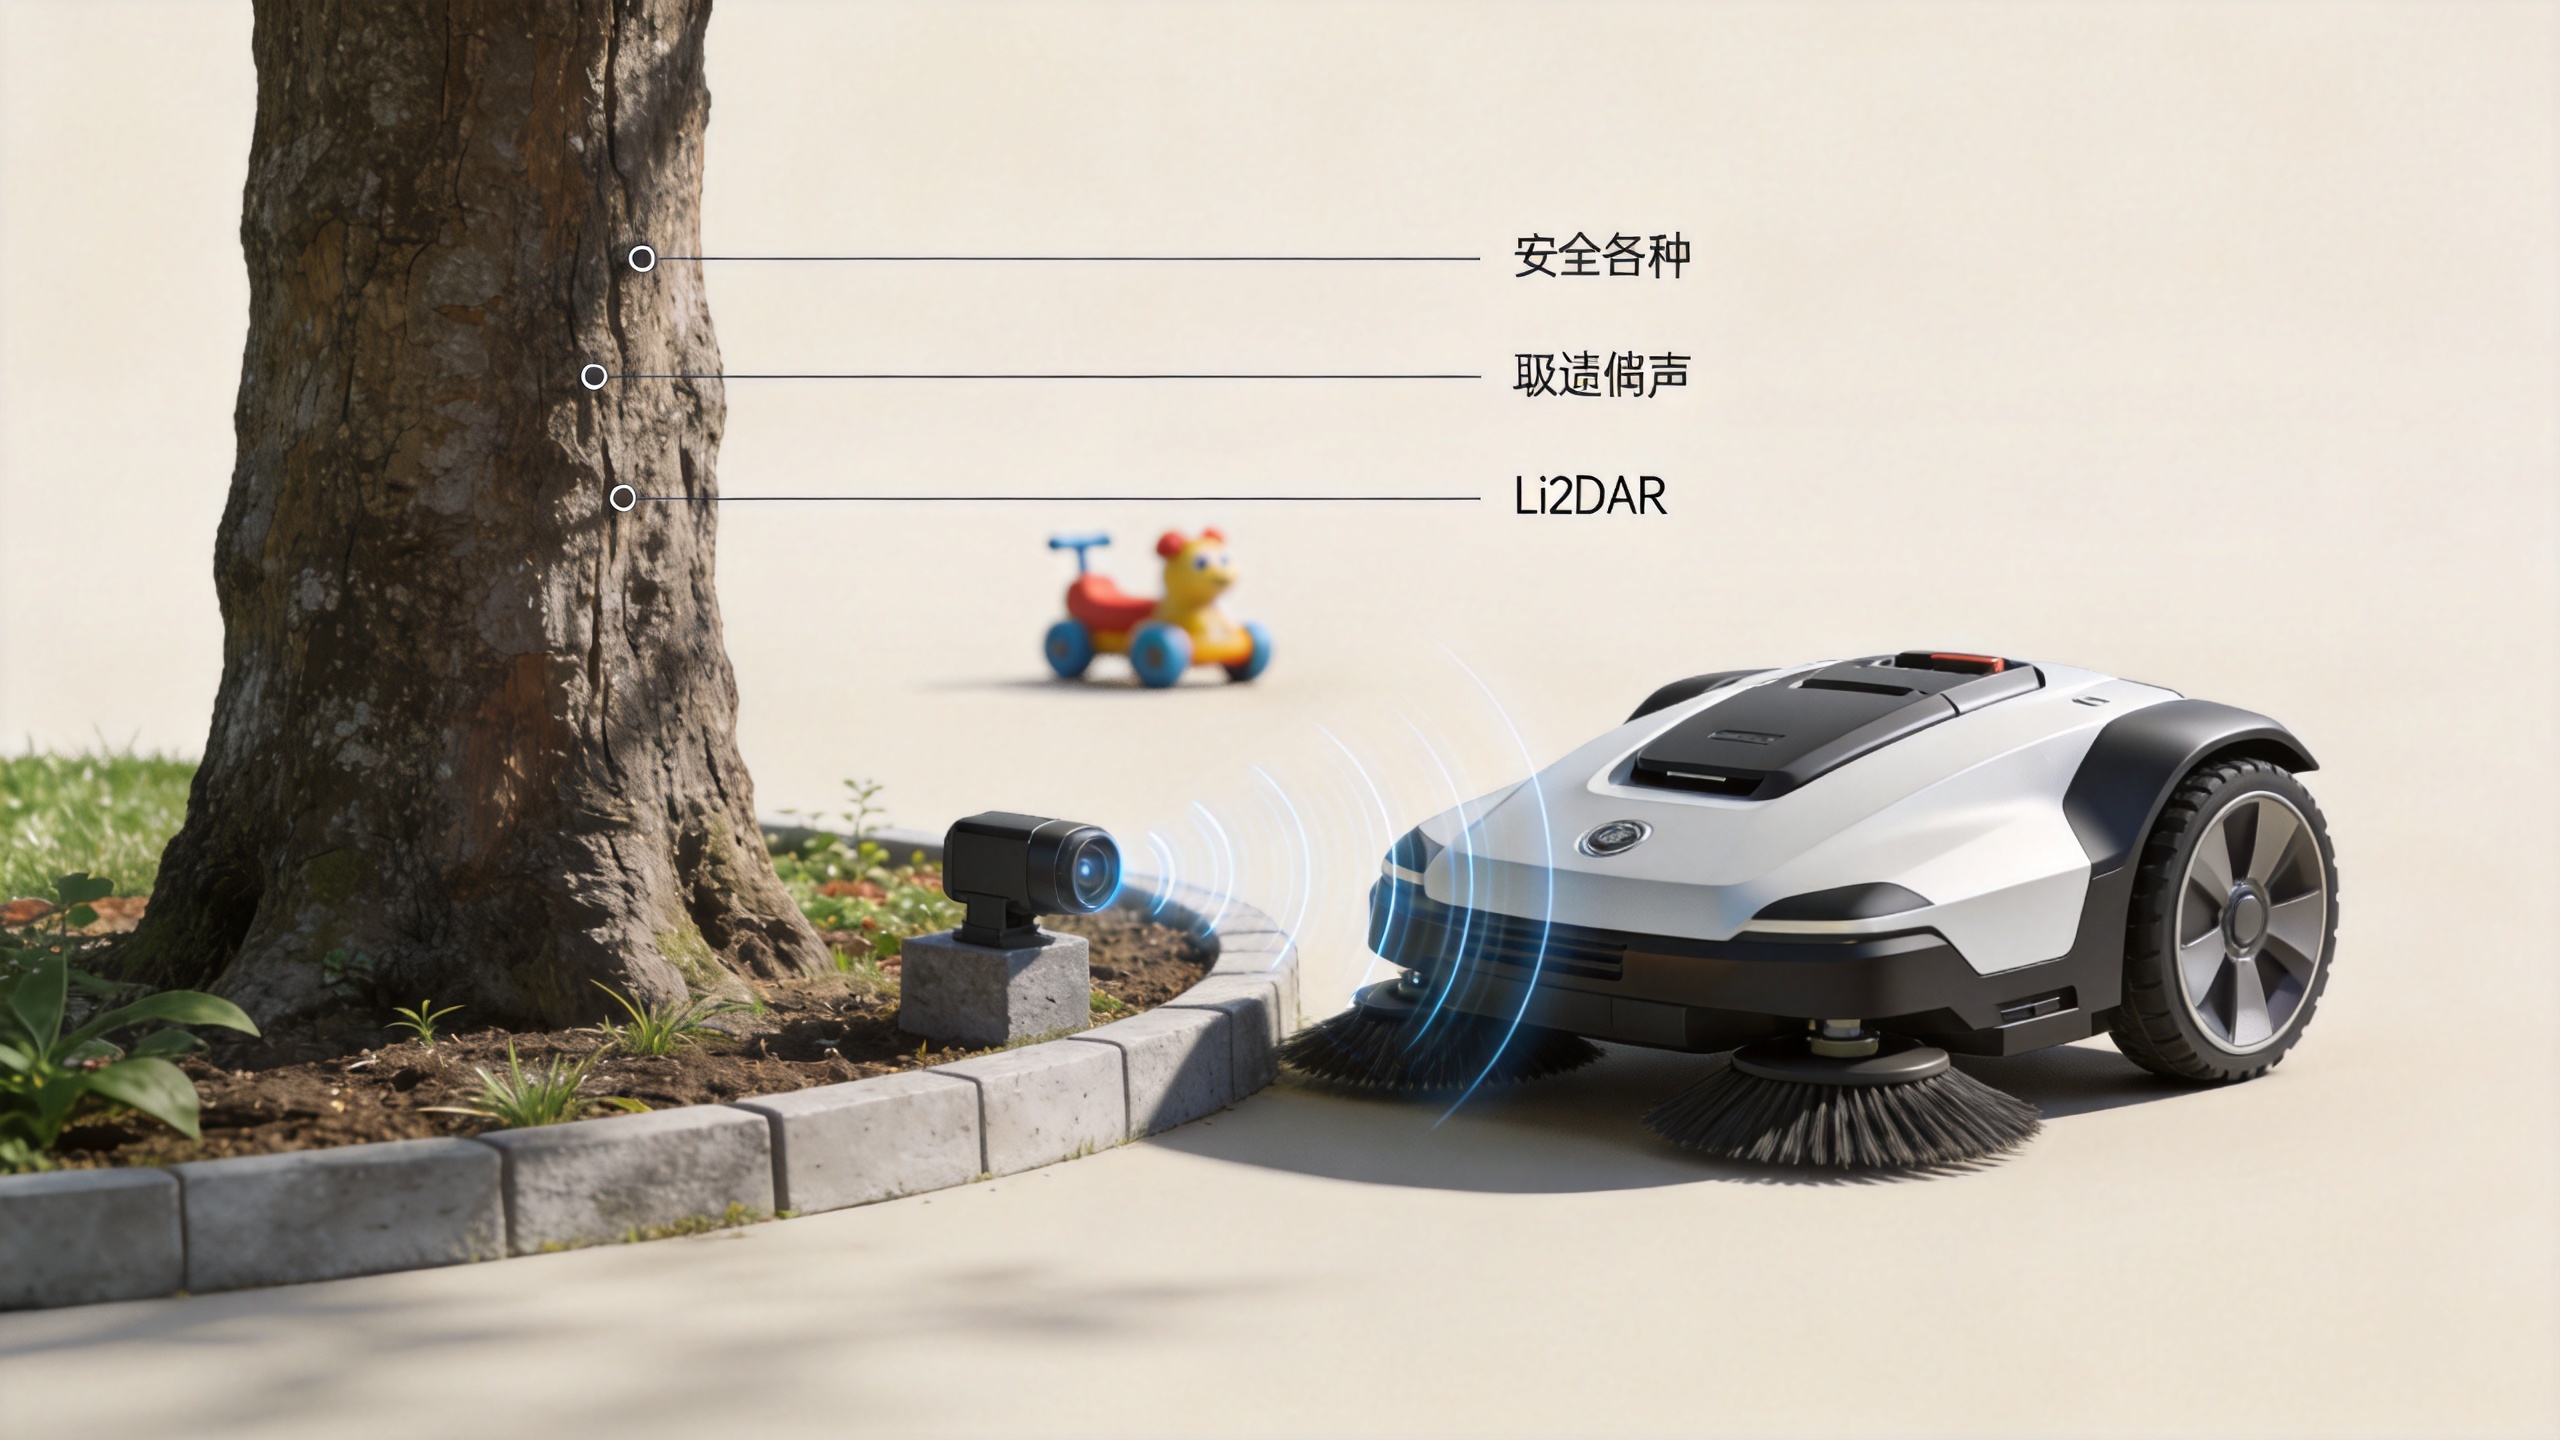
LiDAR skenira obližnje površine svjetlom kako bi napravio trodimenzionalnu reprezentaciju okoline. Drugi pristupi za detekciju dubine mogu služiti sličnoj svrsi. Ovi sistemi mogu pomoći kosiocima da prepoznaju da nešto zauzima prostor ispred njih pre fizičkog kontakta. Korisni su za navigaciju i izbjegavanje, ali njihova učinkovitost nije identična među proizvodima. Male, niske, mekane, visoko reflektirajuće ili delimično skrivene stvari mogu ostati teške. Tražite dokumentaciju specifičnu za model i demonstraciju lokacije, umjesto da pretpostavljate da tehnologija opisuje sve uslove u stvarnom svijetu.
Ulazni podaci o granicama i navigaciji
Granična žica, GNSS/RTK pozicioniranje, mapirane zone, senzori za točkove i senzori za nagib ne vidi sve prepreke. Umjesto toga, oni pomažu robot kosilica da razumiju gde im je dozvoljeno da putuju i da li su njihova kretanja normalna. To upoznanje sa lokacijom smanjuje šanse za ulazak u zabranjene oblasti, ali ne zamjenjuje prednje otkrivanje prepreka. Granica zadržava definisanu rutu; ne čini da neočekivani predmet nestane.
Zašto je fuzija senzora korisnija od jedne funkcije
Fusija senzora znači da kosilica upoređuje informacije iz više izvora. Na primjer, kamera može primijetiti predmet, senzor udaljenosti može procijeniti koliko je blizu, a povratna informacija kotača može potvrditi da se kosilica ne kreće kako se očekuje. Kontrolor može izabrati sigurniju akciju. Ovaj slojevi pristup je realniji nego očekivati jednu komponentu da savršeno radi svugdje.
Za kupce, korisno pitanje nije Ima li kamera?, već Šta se dešava kada je kamera, senzor udaljenosti ili navigacioni signal nesiguran? Dobro planirana procena treba da obuhvati da li mašina usporava, zaustavlja, preusmerava, šalje upozorenje ili zahteva ručno oporavak. Dokumentacija proizvoda koja se odnosi na sigurnost može se odnositi na standarde kao što je IEC 60335-2-107; pregledajte trenutnu dokumentaciju proizvođača za određeni model i tržište, a ne tretirati standardnu referenciju kao dokaz o sigurnom radu na svakom travnjaku.
Šta može učiniti detekciju manje pouzdanom?
Otkrivanje prepreka je veoma zavisno od lokacije. A. Šta je to? robot kosilica može se ponašati drugačije na suvom, otvorenom travnjaku nego na vlažnom travnjaku sa dugom travnjom i malo sunca. Prije nego se oslonite na automatsko upravljanje, razmislite o sledećim uslovima:
- Veličina i visina objekta: niske cijevi, tanke žice ili male igračke mogu biti teže za osjetiti nego zid ili deblo drveta.
- Materijal predmeta: meki, tamni, prozirni, reflektirajući ili nepravilni predmeti mogu izazvati određene metode za detekciju.
- Svjetlost i vreme: bljesak, tama, magla, kiša i prljavi sočivi mogu uticati na vid.
- Tereni i vegetacija: rupe, padine, labavo tlo, gusto korovlje i prekrasne ivice mogu promeniti orijentaciju kosilice i liniju vida.
- Promene rute: na mape je postavljen raspored, a ne stalno čist raspored; sezonski rast i privremene stvari zahtijevaju nove provjere.
Pokušava se fokusirati na reklamirano područje pokrivenosti kosilice. U praksi, pregled bezbedne rute je često važniji od same veličine travnjaka. Granice, uski prolazi, jarci, vodeni rubovi i mesta u koja ljudi ili životinje mogu ući zaslužuju posebnu pažnju.
Praktična pretraživačka provera za automatskog robota kosioca trave
Koristi kratak program prije svake sesije kosenja bez nadzora ili sa pola prisustva. Pretvara otkrivanje prepreka iz tvrdnje o karakteristici u funkcionalni operativni proces.
- Prođi po prostoru za kosenje i ukloni igračke, crijeve, alate, pala grana i otpad.
- Provjeri da li se granični markeri, virtuelne zone ili žičane staze još uvijek poklapaju sa planiranom površinom travnjaka.
- Proveri kamere, senzorske prozore, branike i kotače da li ima blata, trave ili oštećenja.
- Pre nego što počnete, pobrinite se da deca, kućni ljubimci i drugi ljudi koji prolaze pored njih ne budu na radnom prostoru.
- Testiranje kontrolisanog trčanja u blizini reprezentativnih rubova i fiksnih prepreka nakon promene postavki, uslova terena ili rute.
- Zaustavite rad i istražite ponavljajuća upozorenja, neočekivano okretanje ili smanjeno pouzdanje senzora umjesto da dozvolite da se problem ponovi.
Kako proceniti robot kosilicu prije kupovine
U poređenju robot kosilica , zamolite dobavljača da objasni senzorski piluk, a ne samo da spiskuje karakteristike. Tražite demonstraciju uslova koji su slični vašim: otvorena trava, rub granice, drvo ili stub, senka i bezbedna reprezentativna prepreka. Potvrdi dokumentovani odgovor mašine kada je senzor blokiran, kada je navigacioni signal slab, ili kada je predmet otkriven kasno.
Za trgovačka ili mješovita područja, prije nego što razgovarate o konfiguraciji, zabilježite teren, visinu trave, vrste prepreka, radno vreme i kontrolu pristupa. Ovaj pristup koji se temelji na prvom stanju pomaže dobavljaču da opremu podudara sa zadatkom i sprečava da se automatska funkcija zamijeni za zamjenu za nadzor, održavanje ili upravljanje lokacijom.
Ključni zaključak
- Šta? automatski robot sa kosilicom za travnjak detektuje prepreke kroz slojevitu kombinaciju odbacača, detekcije udaljenosti, kamere, detekcije dubine i navigacije. Najjači praktični rezultat dolazi od usklađivanja tog sistema sa stvarnim uslovima travnjaka, održavanja rute otvorene i provjere kako kosilica reaguje kada su informacije nesigurne. Izbjegavanje prepreka treba da bude deo operativnog plana, a ne razlog da se ne spremaju i ne proveravaju bezbednost.