EN
Otomatik çim biçme robotu çim alanında engelleri nasıl algılar?
K robot çim biçme makinesi bir şeyi dokunana kadar ileri doğru sürmek değildir. Pratik çim işlerinde, bir nesnenin rota parçası mı, çim sınırı mı, geçici bir engel mi yoksa durma nedeni mi olduğunu kararlaştırmak gerekir. Uzaktan çalışan çim biçme ekipmanları hakkında teknik açıklama yapan biri olarak, şu önemli ayrımı ile başlamak gerekir: bir çim biçme makinesi tespit etmek bir nesneyi tam olarak tanımlama algılamadan önce tespit edebilir. Güvenli çalışma, sensörlerinin, navigasyon kurallarının, hız sınırlarının ve saha kurulumunun birlikte nasıl çalıştığına bağlıdır.
Bu, özellikle değişen çim alanlarında önemlidir. Oyuncaklar, dallar, evcil hayvanlar, engebeli zemin, uzun çimler, bahçe kenarlıkları ve insanlar, rotanın haritalandırılmasından sonra ortaya çıkabilir. Bir otomatik çim biçme robotu dolayısıyla birden fazla tepki vermesini gerektirir: yavaşlamak, bir engelin etrafından yön değiştirmek, durmak ya da operatörün dikkatini çekmek. Doğru tepki, makineye ve karşılaştığı koşullara göre değişir.
Bir Robot Çim Biçme Makinesinin Engelleri Algılama Yöntemleri
Çoğu robot çim biçme makinesi, tek bir sensörü değil, çeşitli algılama yöntemlerinin bir kombinasyonunu kullanır. Kesin donanım modelden modele değişir; ancak aşağıdaki sistemler temel mantığı açıklar.
Temas sensörleri ve tampon algılama
En basit katman, fiziksel bir tampon veya temas sensörüdür. Çim biçme makinesi sağlam bir nesneye dokunduğunda, tampon hareketi denetleyiciye durmasını veya yeni bir yön seçmeden önce geri gitmesini bildirir. Bu yöntem, son güvenlik önlemi olarak yararlıdır; ancak engeli temas etmeden önce algılamakla aynı şey değildir. Bir robot çim biçme makinesi temas algılama yöntemine büyük ölçüde dayanan bir sistem, hâlâ berrak ve öngörülebilir alanlar için uygun olabilir; ancak akıllıca belirlenmiş çalışma sınırları ve düzenli denetimler gerektirir.
Ultrasonik sensörler
Ultrasonik sensörler, ses dalgaları gönderir ve geri dönen sinyali ölçerek ön tarafta bir nesnenin olup olmadığını tahmin eder. Bu sensörler, özellikle sensörün çalışma alanında bulunan sert nesneler için temasdan önce farkındalık sağlayabilir. Yüzey açısı, mesafe, rüzgâr, çim hareketi ve nesnenin malzemesi okumayı etkileyebilir; bu nedenle ultrasonik algılama, her nesnenin her zaman tanınacağına dair bir garanti değil, güvenlik sistemindeki bir katman olarak değerlendirilmelidir.
Kameralar ve görüş sistemleri
Kamera tabanlı sistemler, şekilleri, kontrastı, kenarları ve hareketi tespit eder. Bazıları, açık çimi engellenmesi gereken nesnelerden ayırt etmeye yardımcı olmak için bilgisayarla görü teknolojisi kullanır. Bu özellik, kablosuz navigasyon ve rotaların değiştirilmesi açısından değerlidir. Ancak görüş, kullanılabilir görüntü koşullarına bağlıdır. Parlak yansıma, yoğun gölge, lens üzerinde yağmur, düşük ışık, çamur veya yoğun bitki örtüsü güvenilirliği azaltabilir. Başka bir deyişle, kamera donatılı robot çim biçme makinesi hâlâ net bir rota ve görüşün belirsiz olduğu durumlarda dikkatli ayarlar gerektirir.
LiDAR, radar ve derinlik algılama
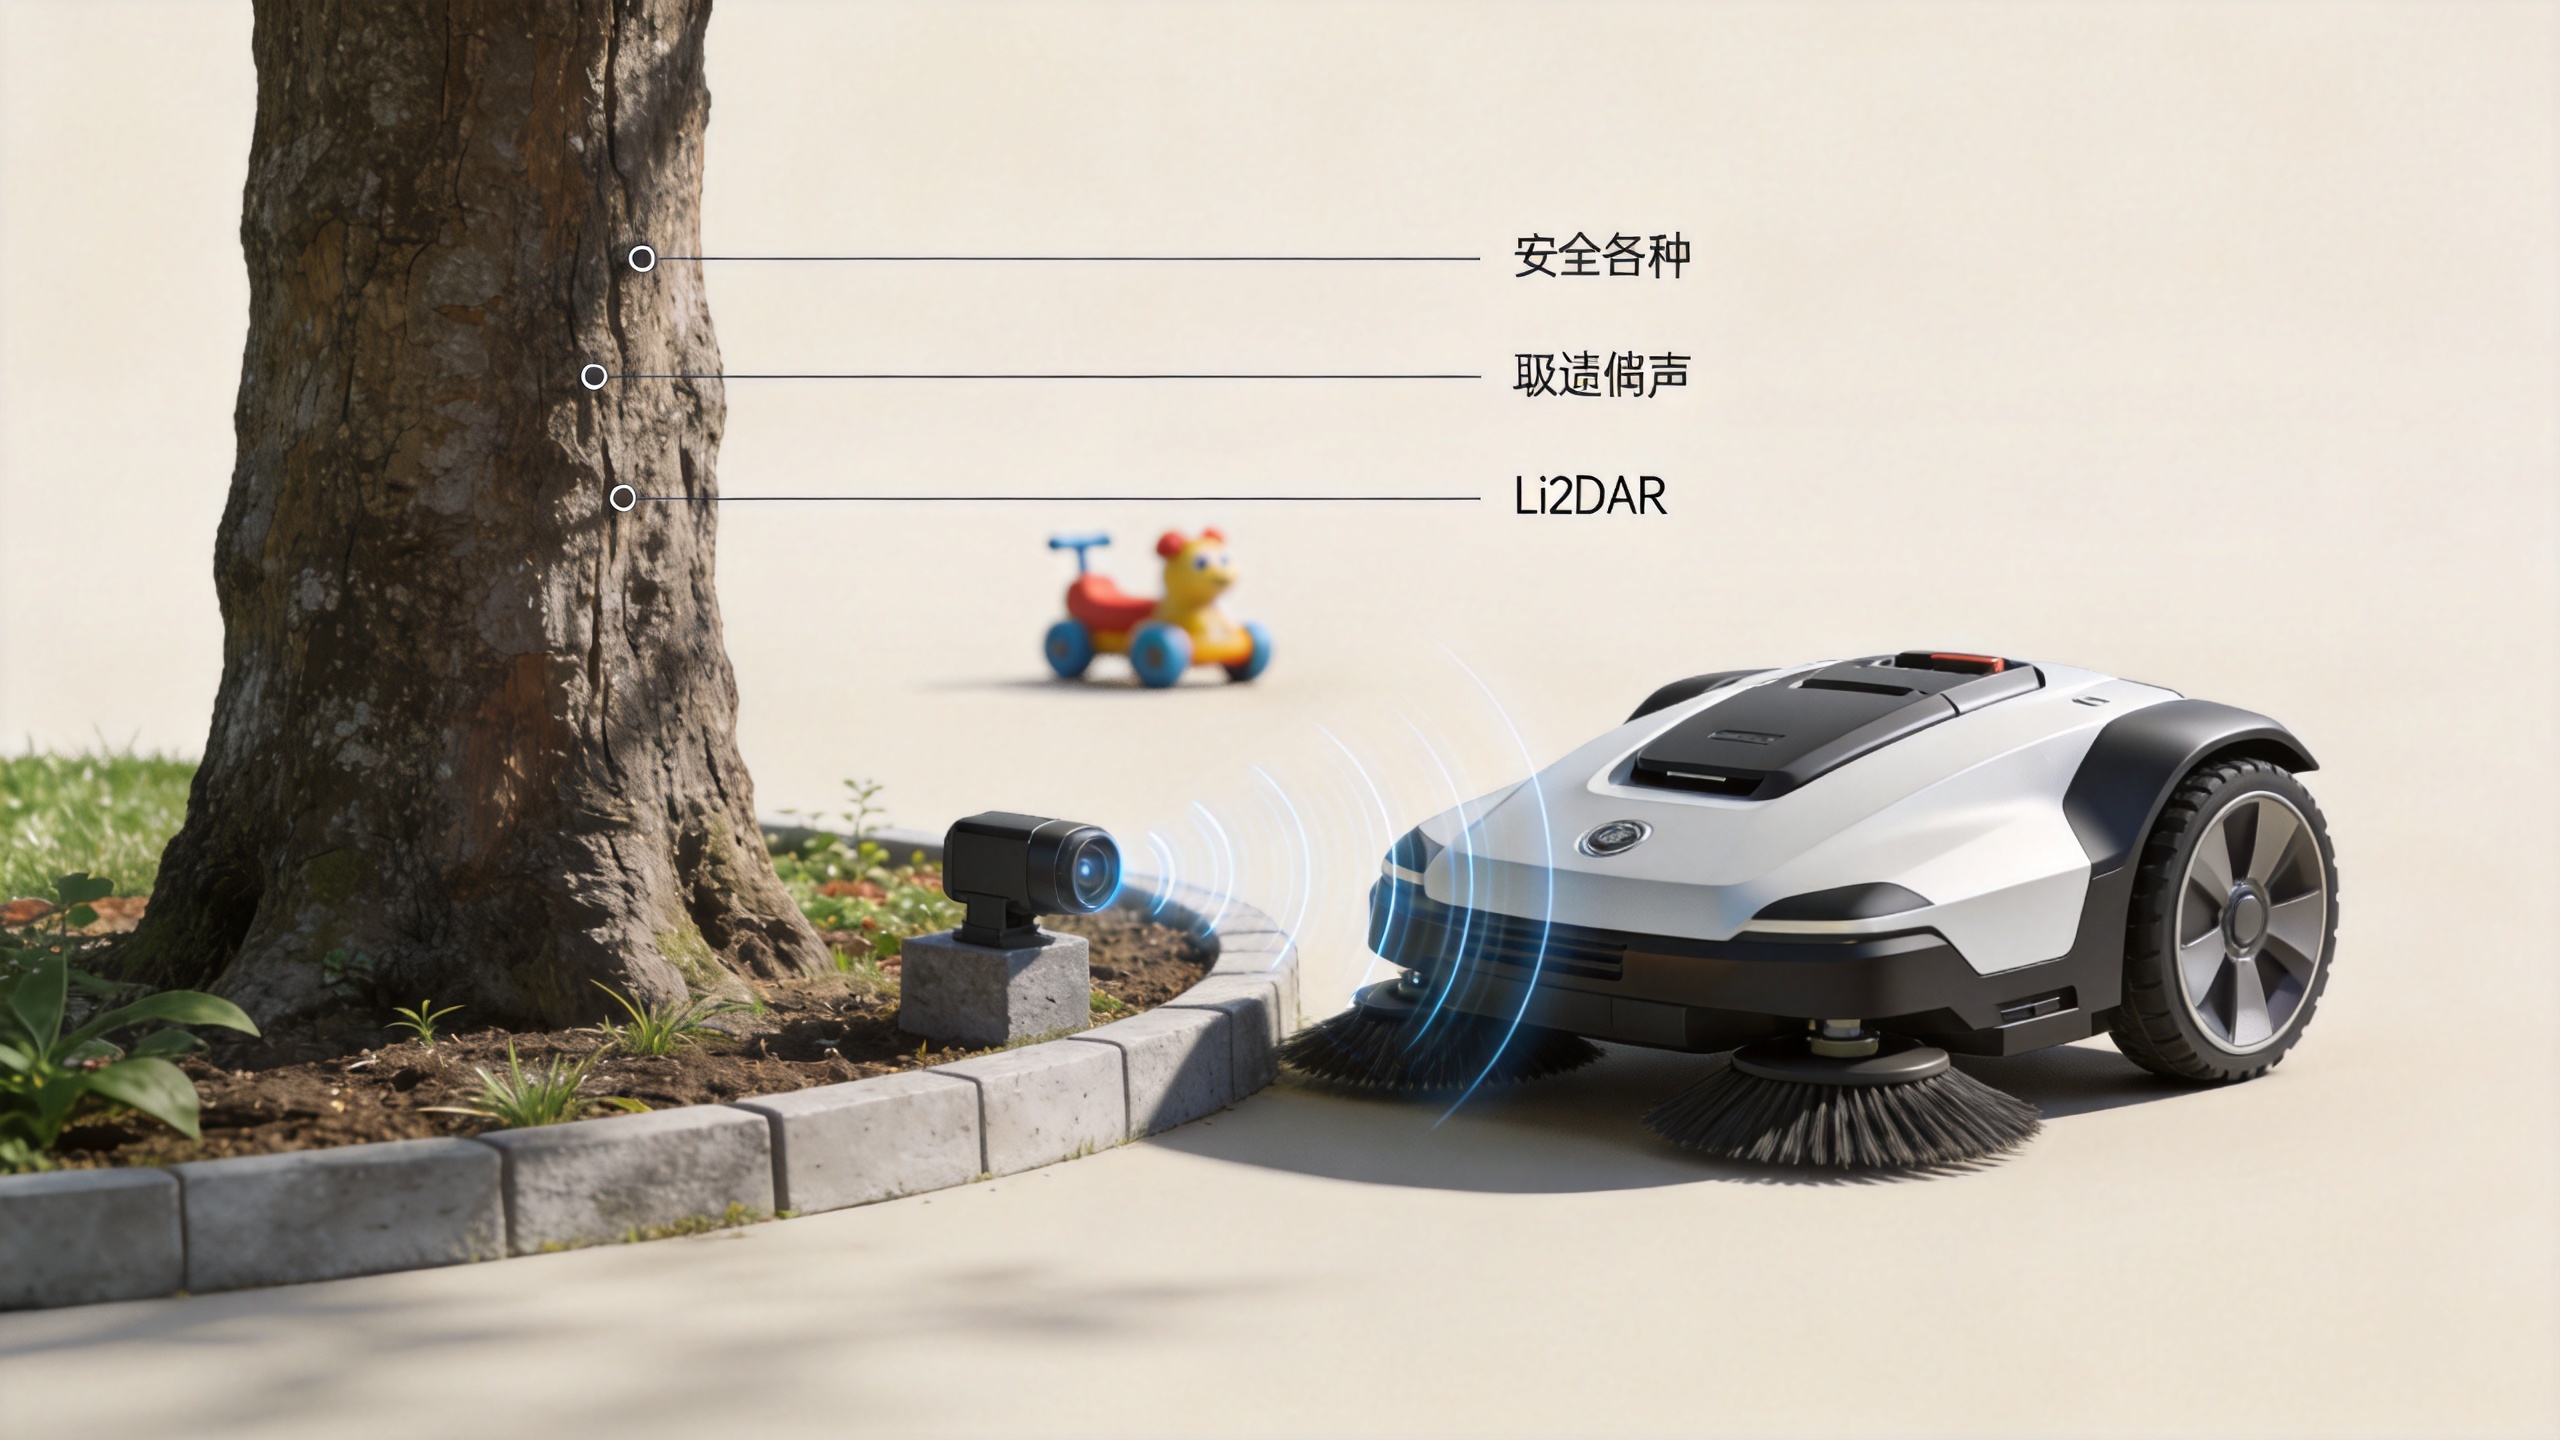
LiDAR, çevreyle ilgili üç boyutlu bir temsil oluşturmak için yakın çevredeki yüzeyleri ışıkla tarar. Diğer derinlik algılama yaklaşımları da benzer bir amaçla kullanılabilir. Bu sistemler, çim biçme makinesinin fiziksel temasdan önce önünde bir şeyin yer kapladığını fark etmesine yardımcı olabilir. Bunlar hem navigasyon hem de engel kaçınma amacıyla kullanışlıdır; ancak performansları ürünler arasında aynı değildir. Küçük, alçak, yumuşak, yüksek oranda yansıtıcı veya kısmen gizli nesneler hâlâ zorluk çıkarabilir. Bir teknoloji etiketinin tüm gerçek dünya koşullarını tanımladığını varsaymak yerine, model özel belgelerini ve saha gösterimini isteyin.
Sınır ve navigasyon girdileri
Sınır kablosu, GNSS/RTK konumlandırma, haritalanmış bölgeler, tekerlek sensörleri ve eğim sensörleri, engelleri “göremez”. Bunun yerine, bunlar robot çim biçme makinesi nerede seyahat edilebileceğini ve hareketinin normal olup olmadığını anlar. Bu konum farkındalığı, sınırlı alanlara girmenin olasılığını azaltır; ancak ileri yöndeki engel algılama işlevini yerine getirmez. Bir sınır, rotayı tanımlar; ancak beklenmedik bir nesneyi ortadan kaldırmaz.
Neden Sensör Entegrasyonu Tek Bir Özellikten Daha Faydalıdır
Sensör entegrasyonu, çim biçme makinesinin birden fazla kaynaktan gelen bilgileri karşılaştırması anlamına gelir. Örneğin, bir kamera bir nesneyi fark edebilir, bir mesafe sensörü onun ne kadar yakın olduğunu tahmin edebilir ve tekerlek geri bildirimi, çim biçme makinesinin beklenmedik şekilde hareket etmediğini doğrulayabilir. Denetleyici daha sonra daha güvenli bir eylem seçebilir. Bu katmanlı yaklaşım, tek bir bileşenin her yerde mükemmel çalışmasını beklemekten daha gerçekçidir.
Alıcılar için faydalı soru 'Kamerası var mı?' değil, 'Kamera, mesafe sensörü veya navigasyon sinyali belirsiz olduğunda ne olur?' şeklindedir. İyi planlanmış bir değerlendirme, makinenin yavaşlayıp yavaşlamadığını, durup durmadığını, rotasını değiştirip değiştirmeyeceğini, bir uyarı gönderip göndermeyeceğini ya da manuel kurtarma gerektirip gerektirmedeğini kapsamalıdır. Güvenlikle ilgili ürün belgeleri, IEC 60335-2-107 gibi standartlara atıfta bulunabilir; ancak bir standart referansını her çim alanında güvenli çalışma kanıtı olarak görmektense, belirli model ve pazar için geçerli üretici belgelerini inceleyin.
Algılamanın Daha Az Güvenilir Olmasına Neden Olabilecek Faktörler Nelerdir?
Engel algılama, kullanım yerine çok bağlıdır. Bir robot çim biçme makinesi kuru ve açık bir çim alanında farklı davranırken, nemli, uzun çimli ve alçak güneşli bir alanda farklı davranabilir. Otomatik çalışmayı kullanmaya başlamadan önce aşağıdaki koşulları göz önünde bulundurun:
- Nesne boyutu ve yüksekliği: duş hortumları, ince teller veya küçük oyuncaklar gibi nesneler, bir duvar ya da ağaç gövdesi kadar kolay algılanmayabilir.
- Nesne malzemesi: yumuşak, koyu renkli, şeffaf, yansıtıcı veya düzensiz nesneler, belirli algılama yöntemlerini zorlayabilir.
- Işık ve hava koşulları: parlaklık, karanlık, sis, yağmur ve kirli lensler, görüş tabanlı performansı etkileyebilir.
- Arazi ve bitki örtüsü: delikler, eğimler, gevşek toprak, kalın yabani otlar ve aşırı uzamış kenarlar, çim biçme makinesinin yönelimini ve görüş alanını değiştirebilir.
- Rota değişiklikleri: haritalanmış bir çim alanı, kalıcı olarak temiz bir alan değildir; mevsimsel büyüme ve geçici nesneler için yeni kontroller gerekir.
Çim biçme makinesinin reklamda belirtilen kaplama alanına odaklanmak cazip olabilir. Uygulamada ise güvenli bir rota incelemesi, yalnızca çim alanının boyutundan daha önemli olur. Sınır bölgeleri, dar geçitler, hendekler, su kenarları ve insan ya da hayvanların girebileceği yerler ayrı dikkat gerektirir.
Otomatik Çim Biçme Robotu İçin Pratik Bir Çalışmaya Hazırlık Kontrolü
Her gözetimsiz ya da yarı gözetimli çim biçme seansından önce kısa bir rutin kullanın. Bu, engel algılama özelliğini bir reklam iddiasından, uygulanabilir bir işletme sürecine dönüştürür.
- Çim biçme alanını yürüyerek kontrol edin ve oyuncakları, sulama borularını, aletleri, düşmüş dalları ve gevşek debris’leri kaldırın.
- Sınır işaretçilerinin, sanal bölgelerin veya tel rotalarının hâlâ amaçlanan çim alanıyla eşleştiğini kontrol edin.
- Kameraları, sensör pencerelerini, tamponları ve tekerleği, çamur, çim birikintisi veya hasar açısından inceleyin.
- Çalışmaya başlamadan önce çocuklar, evcil hayvanlar ve çevredeki kişilerin çalışma alanından uzakta olduğundan emin olun.
- Ayarları, arazi koşullarını veya rotayı değiştirdikten sonra temsil edici kenarlar ve sabit engeller yakınlarında kontrollü bir deneme çalıştırın.
- Tekrarlayan uyarılar, beklenmedik dönüşler veya sensör güvenilirliğinin azalması gibi durumlarla karşılaşıldığında çalışmayı durdurun ve sorunu araştırın; bu sorunun tekrar etmesine izin vermeyin.
Bir robot çim biçme makinesi satın almadan önce değerlendirme yöntemi
Karşılaştırmada robot çim biçme makinesi , lütfen tedarikçiden yalnızca özelliklerin listesini değil, algılama sistemini açıklaymasını isteyin. Açık çim alanı, sınır kenarı, bir ağaç veya direk, gölgeli zemin ve güvenli bir temsilci engel gibi kendi sahanıza benzeyen koşullarda bir gösterim talep edin. Bir sensörün engellendiğinde, navigasyon sinyalinin zayıfladığında veya bir nesne geç saat tespit edildiğinde makinenin belgelenmiş tepkisini doğrulayın.
Ticari veya karma kullanımlı alanlar için, konfigürasyonu görüşmeden önce arazi tipini, çim yüksekliğini, engel türlerini, çalışma saatlerini ve erişim kontrollerini kaydedin. Bu koşul-önceli yaklaşım, bir tedarikçinin ekipmanı görevle eşleştirmesine yardımcı olur ve otomatik bir özelliğin denetim, bakım veya saha yönetimi yerine geçtiği yanılgısını önler.
Ana Özet
Bir otomatik çim biçme robotu engelleri, tamponlar, mesafe algılama, kameralar, derinlik algılama ve navigasyon girdileri gibi katmanlı bir karışım ile algılar. En güçlü pratik sonuç, bu sistemin gerçek çim koşullarına uyarlanması, rotanın açık tutulması ve bilgiler belirsiz olduğunda biçerdöverin nasıl tepki verdiğini doğrulanması ile elde edilir. Engellerden kaçınmayı, bir işletme planının parçası olarak ele alın; hazırlık veya güvenlik kontrollerini göz ardı etmek için bir neden olarak değil.