EN
एक औद्योगिक रोबोट मोवर किन कार्य वातावरणों के अनुकूल हो सकता है?
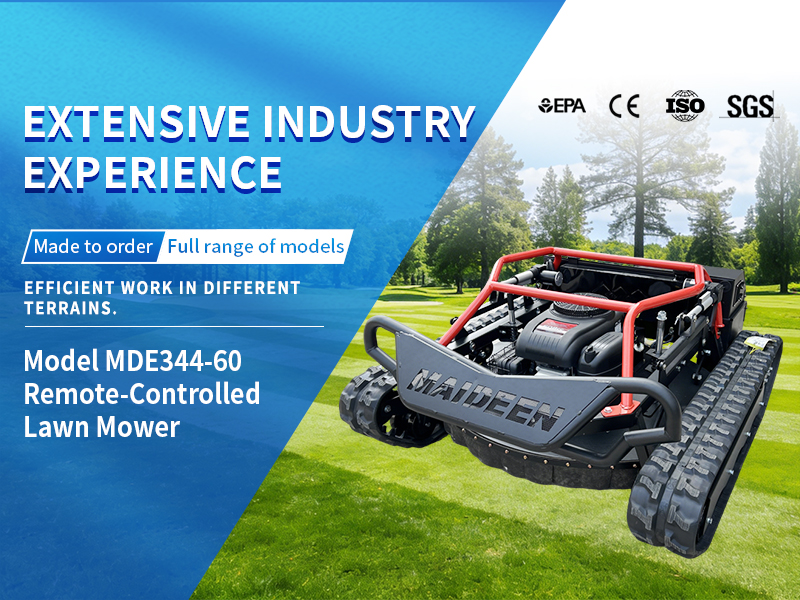
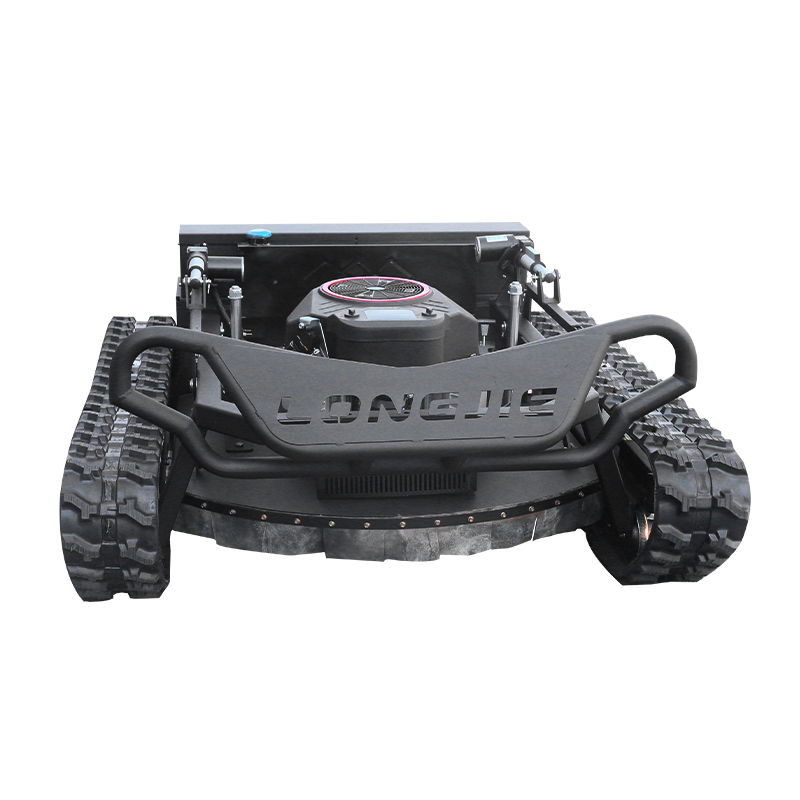
औद्योगिक रोबोटिक लॉनमूवर यह केवल एक छोटे आकार के मोवर के साथ दूरस्थ नियंत्रण नहीं है। यह एक कार्य उपकरण है जिसकी उपयुक्तता भूमि, वनस्पति, पहुँच मार्ग, संचालन दिनचर्या और सुरक्षा योजना पर निर्भर करती है। एक साइट दूर से नियंत्रित लग सकती है, लेकिन एक गीला मोड़, छिपा हुआ गड्ढा, ढीले पत्थर या खराब दृश्य रेखा निर्णय बदल सकती है। सुविधा टीमों, ठेकेदारों और भूमि प्रबंधकों के लिए, उपयोगी प्रश्न यह नहीं है कि “क्या एक रोबोटिक लॉनमूवर यहाँ काट सकता है?” बल्कि यह है कि “किन दस्तावेज़ीकृत परिस्थितियों में यह यहाँ लगातार और सुरक्षित रूप से काम कर सकता है?”
दूरस्थ कटिंग उपकरणों के लिए एक तकनीकी स्पष्टीकरण के रूप में, मैं सुझाव देता हूँ कि फीचर सूची के बजाय कार्यस्थल से शुरुआत करें। एक औद्योगिक रोबोट मॉवर यह वॉक-बिहाइंड या राइड-ऑन उपकरणों के साथ रखरखाव करने में कठिन, समय-लेने वाले या असुविधाजनक स्थानों पर बार-बार वनस्पति नियंत्रण के लिए एक व्यावहारिक विकल्प हो सकता है। फिर भी, इसके लिए एक स्पष्ट ऑपरेशनल रेंज की आवश्यकता होती है। निर्माता के निर्देश, साइट-विशिष्ट जोखिम आकलन और ऑपरेटर प्रशिक्षण अंतिम प्राधिकरण बने रहते हैं।
मशीन के ब्रोशर से नहीं, बल्कि भूभाग से शुरू करें
किसी भी चीज़ के लिए भूभाग पहला फ़िल्टर है रोबोटिक लॉनमूवर कार्य क्षेत्र को समतल क्षेत्रों, धीमे संक्रमणों, पार्श्व ढलानों, तटरेखाओं, नालियों, कोमल भूमि और ढाल में अचानक परिवर्तन वाले क्षेत्रों में मैप करें। ढलान को एकमात्र भूभाग माप के रूप में मानना आकर्षक हो सकता है। अधिक सटीक रूप से, सतह का पकड़, पार्श्व ढलान पर यात्रा, मोड़ने की जगह, जल निकासी और ट्रैक्शन खोने के परिणाम सभी महत्वपूर्ण हैं।
उद्देश्य-निर्मित औद्योगिक रोबोट मॉवर इसे ढलानों के रखरखाव, असमान किनारों, ऊँचाइयों, फल बागों के रास्तों और खुली उपयोगिता भूमि पर विचार किया जा सकता है, जब मशीन की निर्दिष्ट सीमाएँ मापी गई साइट से मेल खाती हों। किसी सामान्य दावे का उपयोग करके, जैसे कि ‘तीव्र ढलानों’ के बारे में, मैनुअल में दी गई वास्तविक सीमाओं के स्थान पर प्रतिस्थापन न करें। ओएसएचए (OSHA) के राइडिंग मोवर्स के लिए उलटने के दिशानिर्देश भी एक व्यापक सिद्धांत को दर्शाते हैं: जब संचालन की सीमाएँ अस्पष्ट हों, तो भूभाग का मूल्यांकन सुरक्षित मानने के बजाय सावधानीपूर्ण ढंग से किया जाना चाहिए। गीली घास, ढीली मिट्टी, पत्तियाँ और बजरी भी तब चिपकाव को कम कर सकते हैं, जबकि ढलान का कोण स्वयं उचित प्रतीत होता हो।
- सामान्यतः अनुकूल: स्थिर मिट्टी, भरोसेमंद ढलान, दृश्यमान किनारे, पर्याप्त मोड़ने का स्थान और कार्य रुकने की स्थिति में पुनर्प्राप्ति के लिए एक मार्ग।
- अधिक सावधानी से समीक्षा की आवश्यकता है: गड्ढे, उभरी हुई भूमि, जल निकास चैनल, अनियमित टीले, संकरे कंधे या सतहों के बीच बार-बार होने वाले संक्रमण।
- आमतौर पर नियंत्रित होने तक अनुपयुक्त: अस्थिर किनारे, छिपे हुए झरने, पानी से भरी भूमि, असुरक्षित खुदाई, या ऐसे स्थान जहाँ रुकी हुई मशीन को सुरक्षित रूप से पुनर्प्राप्त नहीं किया जा सकता।
कटाई के कार्य के अनुसार वनस्पति का चयन करें
ए रोबोटिक लॉनमूवर जब वनस्पति संबंधी कार्य स्पष्ट रूप से परिभाषित होता है, तो यह सबसे उपयुक्त होता है। नियमित घास की देखभाल, प्रबंधित सौर स्थलों पर घास, फलवृक्षों के आँगन की देखभाल, सड़क के किनारे के क्षेत्र, और लैंडस्केप्ड परिसर—इन सभी में अलग-अलग कटाई दृष्टिकोण की आवश्यकता हो सकती है। मुख्य चर घास की ऊँचाई, तने की मोटाई, घनत्व, नमी, पुनर्वृद्धि की गति हैं, और यह भी कि क्या लकड़ी के कचरे या मलबे की उपस्थिति की संभावना है।
एक औद्योगिक रोबोट मॉवर केवल क्षेत्रफल के आधार पर इसका चयन नहीं किया जाना चाहिए। ऊँची, घनी, गीली या मिश्रित वनस्पति कटाई के भार, दृश्यता, संचलन क्षमता और निरीक्षण की आवृत्ति को प्रभावित कर सकती है। नियमित दूरस्थ कटाई से पहले, क्षेत्र का पैदल निरीक्षण करें और पत्थरों, तारों, फेंके गए सामानों, सिंचाई के भागों, गड्ढों, उघड़ी जड़ों तथा अन्य ऐसी वस्तुओं का रिकॉर्ड बनाएँ जो एक रोबोटिक लॉनमूवर को प्रभावित कर सकती हैं। इससे एक अस्पष्ट घास काटने की आवश्यकता एक प्रबंधनीय तैयारी, संचालन और समीक्षा प्रक्रिया में परिवर्तित हो जाती है।
पहुँच, सीमाएँ और बाधा प्रबंधन की जाँच करें
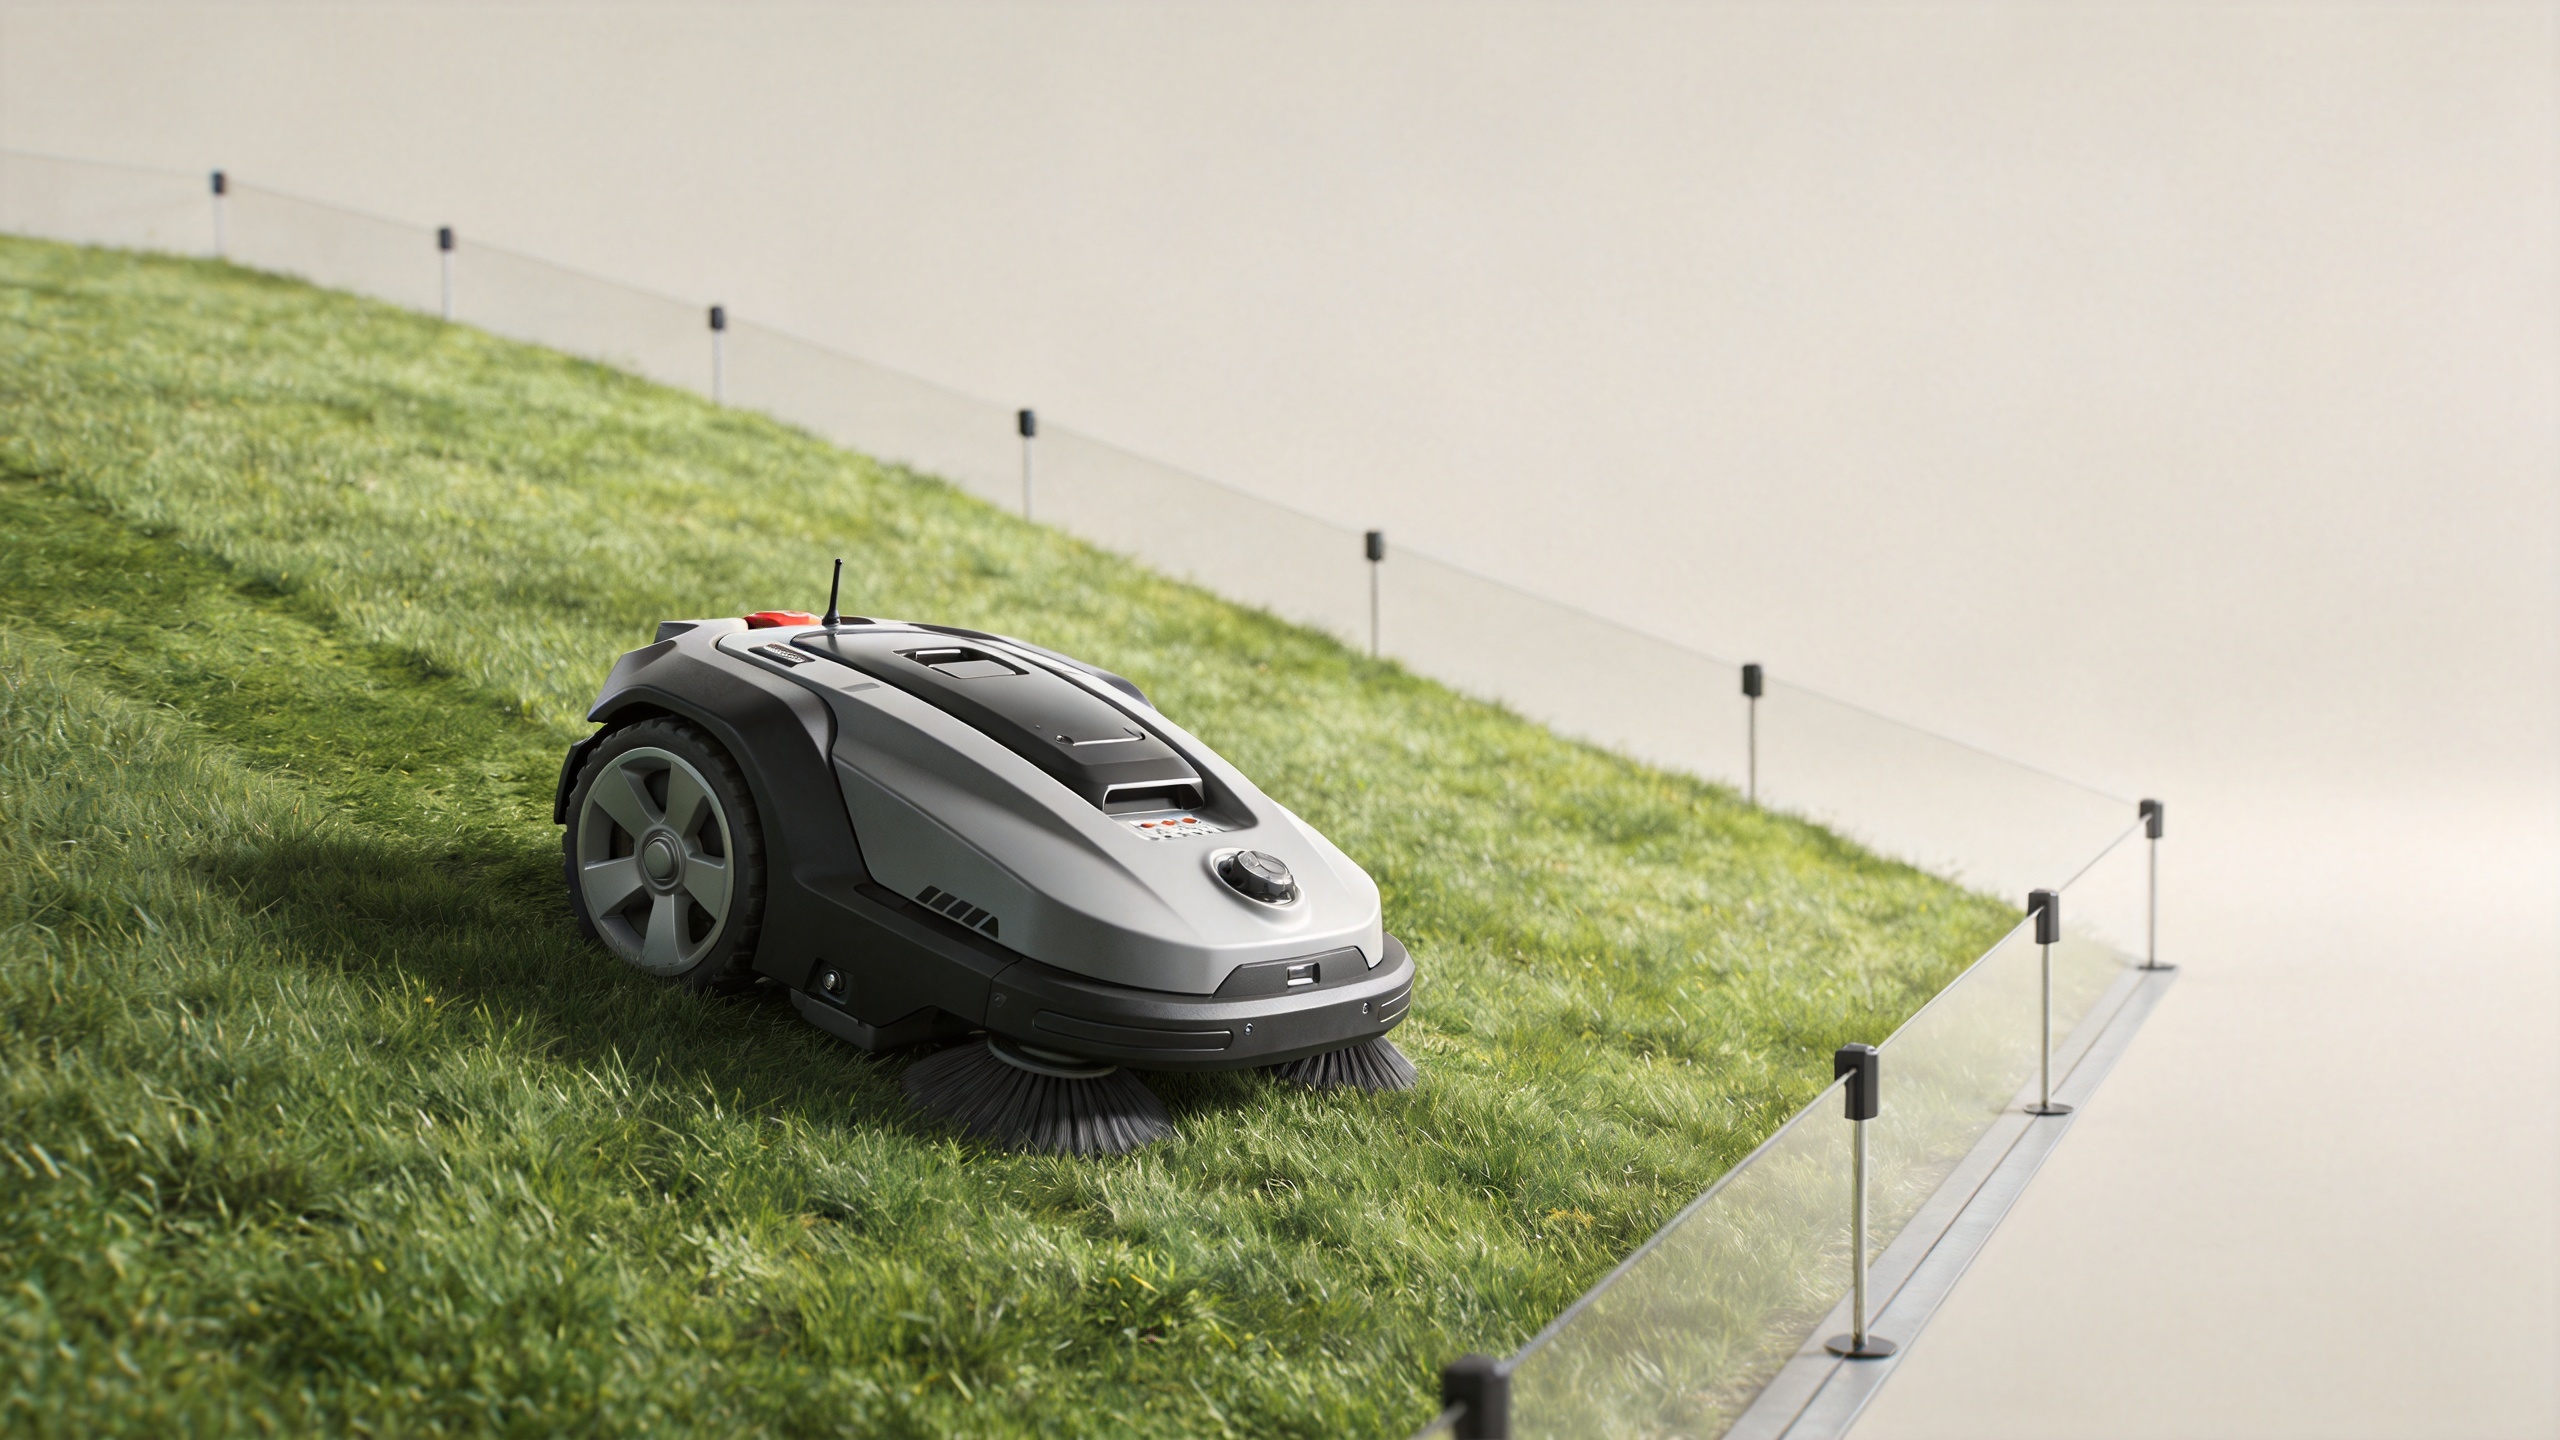
कार्यस्थल का परिवेश केवल घास के साथ-साथ कार्यस्थल तक का मार्ग भी शामिल है। एक औद्योगिक रोबोटिक लॉनमूवर को एक व्यावहारिक लोडिंग बिंदु, सुरक्षित यात्रा मार्ग, स्पष्ट प्रवेश और निकास, तथा मोड़ने या पुनः स्थिति निर्धारित करने के लिए पर्याप्त स्थान की आवश्यकता होती है। द्वार, पुल, नालियाँ, कर्ब, संकरे मार्ग और सार्वजनिक पार करने के स्थानों का मूल्यांकन एक नियमित अनुसूची को मंजूरी देने से पहले किया जाना चाहिए।
सीमा की स्पष्टता भी उतनी ही महत्वपूर्ण है। एक रोबोटिक लॉनमूवर अधिक भरोसेमंद ढंग से काम करता है जहाँ कटाई की सीमाएँ, नो-गो क्षेत्र, खतरे और पैदल यात्री अंतरापृष्ठ स्पष्ट हों। पेड़ों, खंभों, बाड़ की रेखाओं, सौर सहायता संरचनाओं, जल निकास संरचनाओं और खड़े उपकरणों के चारों ओर, साइट योजना में यह निर्दिष्ट करना चाहिए कि मशीन वहाँ से गुज़र सकती है, उसे एक बफर की आवश्यकता है, या फिर किसी अन्य विधि द्वारा प्रतिस्थापित किया जाना चाहिए। यदि किसी क्षेत्र में उसे सुरक्षित रखने के लिए बार-बार हस्तचालित हस्तक्षेप की आवश्यकता होती है, तो वह क्षेत्र अनदेखी या दूरस्थ कार्य के लिए उपयुक्त नहीं हो सकता है।
मौसम और भूमि की स्थिति दैनिक गो/नो-गो निर्णय निर्धारित करती है
भले ही एक अच्छी तरह से मेल खाने वाली औद्योगिक रोबोट मॉवर प्रत्येक दिन इसकी संचालन सीमा समान नहीं होती है। वर्षा, ओस, जमाव, तेज़ हवा, धूल, बिजली के झटके का खतरा और अति-संतृप्त मिट्टी सुरक्षित योजना को बदल सकते हैं। साइट टीम को निर्माता के मैनुअल और स्थानीय सुरक्षा प्रक्रियाओं के आधार पर मौसम-आधारित रोक नियम निर्धारित करने चाहिए। किसी भी जल-प्रतिरोधक रेटिंग को प्रत्येक गीली स्थिति में कार्य करने की अनुमति के रूप में नहीं लिया जाना चाहिए।
के लिए रोबोटिक लॉनमूवर दैनिक जाँच में भूमि की कठोरता, पहियों या ट्रैक का संपर्क, दृश्यता, कचरा और निर्धारित मार्ग की स्थिति का समावेश होना चाहिए। ढलानों पर, नमी में छोटा परिवर्तन अपेक्षित से अधिक प्रभाव डाल सकता है। यदि क्षेत्र की वास्तविक स्थिति योजनाबद्ध स्थिति से भिन्न है, तो उत्पादकता को बनाए रखने के लिए जबरदस्ती आगे बढ़ने के बजाय कार्य रोककर पुनः मूल्यांकन करना चाहिए।
दूरस्थ संचालन के लिए भी मनुष्य और प्रक्रियाएँ आवश्यक होती हैं
औद्योगिक रोबोटिक लॉनमूवर यह विशेष रूप से प्रासंगिक है जहाँ यह ऑपरेटर को कठिन घास काटने की स्थिति से दूर ले जा सकता है, लेकिन यह ज़िम्मेदारी को समाप्त नहीं करता। ऑपरेटर को एक सुरक्षित अवलोकन स्थिति, मशीन और खतरों का विश्वसनीय दृश्य, पास में काम करने वाली टीमों के लिए एक संचार योजना, और एक स्पष्ट आपातकालीन रोक प्रक्रिया की आवश्यकता होती है। दूरस्थ सीमा, संकेत अंतराय, बैटरी या ईंधन की योजना बनाना, और पुनर्प्राप्ति व्यवस्थाएँ कार्य योजना का हिस्सा होनी चाहिए।
एक छोटे पायलट क्षेत्र के साथ शुरुआत करें। देखें कि रोबोटिक लॉनमूवर मोड़ों, सतह परिवर्तनों, वनस्पति घनत्व परिवर्तनों और सीमाओं पर कैसे व्यवहार करता है। फिर स्वीकार्य संचालन स्थितियों और रोकने की स्थितियों को दस्तावेज़ित करें। यह एक व्यापक ‘सभी-भूमि’ लेबल पर निर्भर रहने की तुलना में अधिक उपयोगी है।
जहाँ एक औद्योगिक रोबोट घास काटने वाले का मूल्यांकन करना आमतौर पर उचित होता है
ए रोबोटिक लॉनमूवर इसका मूल्यांकन नियंत्रित ढलानों, उपयोगिता गलियारों, बागान या कृषि लेनों, सौर फार्म वनस्पति क्षेत्रों, नियंत्रित पहुँच वाली सड़क किनारे की भूमि, बड़े लैंडस्केप्ड स्थलों और औद्योगिक परिसरों पर बार-बार की रखरखाव आवश्यकताओं के लिए किया जा सकता है। प्रत्येक मामले में, लाभ एक स्थिर कार्य दिनचर्या और नियंत्रित खतरों पर निर्भर करते हैं। वही रोबोटिक लॉनमूवर भीड़-भाड़ वाले सार्वजनिक क्षेत्रों, लगातार बदल रहे निर्माण स्थलों, छिपे हुए खतरों वाली भूमि या निर्माता-अनुमोदित भू-आकृति और वनस्पति सीमाओं के बाहर के स्थानों के लिए उपयुक्त नहीं हो सकता है।
एक व्यावहारिक पूर्व-खरीद जाँच सूची
- ढलानों को मापें और अनुप्रस्थ ढलानों, संक्रमणों, जल निकासी की विशेषताओं और पुनर्प्राप्ति मार्गों की पहचान करें।
- वनस्पति का वर्णन ऊँचाई, घनत्व, आर्द्रता, मलबे के संपर्क की मात्रा और कटाई की आवृत्ति के आधार पर करें।
- पहुँच बिंदुओं, सीमाओं, बाधाओं, सार्वजनिक संपर्क बिंदुओं और अपवर्जन क्षेत्रों का मानचित्रण करें।
- वास्तविक स्थल की तुलना प्रस्तावित औद्योगिक रोबोट मॉवर हेडलाइन क्षमता मात्र नहीं, बल्कि एक हाथ से किए जाने वाला कार्य है।
- ऑपरेटर प्रशिक्षण, निरीक्षण के चरण, मौसम के कारण कार्य रोकने के नियम, आपातकालीन रोकथाम और रखरखाव सहायता की पुष्टि करें।
- एक निगरानी वाले परीक्षण को चलाएँ और नियमित उपयोग से पहले साइट योजना में सुधार करें।
निष्कर्ष
एक के लिए सही वातावरण रोबोटिक लॉनमूवर केवल एकड़ के आधार पर परिभाषित नहीं है। यह एक नियंत्रित स्थान है जिसमें सत्यापित कार्यकारी सीमा के भीतर भू-भाग, प्रबंधनीय वनस्पति, स्पष्ट पहुँच और सीमाएँ, उपयुक्त मौसम की स्थिति और एक प्रशिक्षित टीम शामिल है। खरीदार उन स्थितियों का मूल्यांकन करके यह तय कर सकते हैं कि क्या एक उस कार्य के लिए उपयुक्त है और नियमित संचालन शुरू होने से पहले कौन-से साइट नियंत्रण की आवश्यकता है। औद्योगिक रोबोट मॉवर उपकरण