EN
広範囲向け芝刈り機の作業ルートを計画する方法
作業を始める前にルートを計画すること 芝刈り機 は、広大な敷地を管理しやすくする最もシンプルな方法の一つです。広い芝生や牧草地、果樹園の端、あるいは造園された敷地では、ルートは単に見た目以上に重要な意味を持ちます。ルートによって、オペレーターがどのくらいの頻度で旋回するか、芝生の刈り残しが発生するかどうか、障害物への安全な接近が可能かどうか、そして次回の作業でも同じように一貫して実施できるかどうかが決まります。 広範囲対応ローマウンダー ルートは、即興で行う数回の通過ではなく、あたかも現場の配置図(サイトプラン)として扱うべきです。
実際の目標は、可能な限り最短のルートを追いかけることではありません。優れた芝刈り計画とは、カバー範囲、旋回に必要なスペース、地面の状態、オペレーターの視認性、および機械の取扱説明書の指示をバランスよく考慮したものです。まずはゆっくりと始め、小さなエリアで計画を実際に試して確認し、芝の高さや湿度、現場へのアクセス状況が変化した場合には、その都度計画を見直して調整してください。
まず芝刈り機ではなく、現場を歩いて確認しましょう
芝刈り機を作業エリアに移動させる前に、周囲を歩いて確認し、走行ルートを制御する要素を特定します。ゲート、狭い出入口、溝、排水ます、樹木の根、駐車中の機器、公共施設のカバー、凹凸のある地面、および人が立ち入る可能性がある場所や動物が現れる可能性がある場所に注意してください。立ち入り禁止区域を明確にマークし、障害物に向かって後退せずに、あるいは危険な縁を越えずに芝刈り機を旋回できる場所をあらかじめ決定します。
連続した刈り込みパターンで長距離の無駄な移動(デッドヘッド走行)が発生したり、切り替えが困難になる場合は、現場を複数のゾーンに分割します。効果的な作業順序は以下の通りです:まず周辺部と危険箇所の確認、次に広い中央部の刈り込み、最後に狭い帯状区域や細部の仕上げ作業です。これにより、大規模な刈り込みパターンをすでに設定した後に、予期せず通行不能なルートを発見してしまうことを防ぎます。
- 各ゾーンについて、進入可能な幅、地盤の耐荷重性能、および安全な進入方向を事前に確認します。
- 水辺、段差、緩い土砂、固定された物体、および一般通行路の近くには、十分な安全余裕(バッファー)を確保します。
- 作業中の芝刈りルート以外の場所で、給油・充電・点検・荷降ろしの位置をあらかじめ計画します。
- ルートをオペレーターおよび監督者が確認できるよう、簡易な現場スケッチを作成しておきます。
広いエリア用芝刈り機の「主進行方向」を選定する
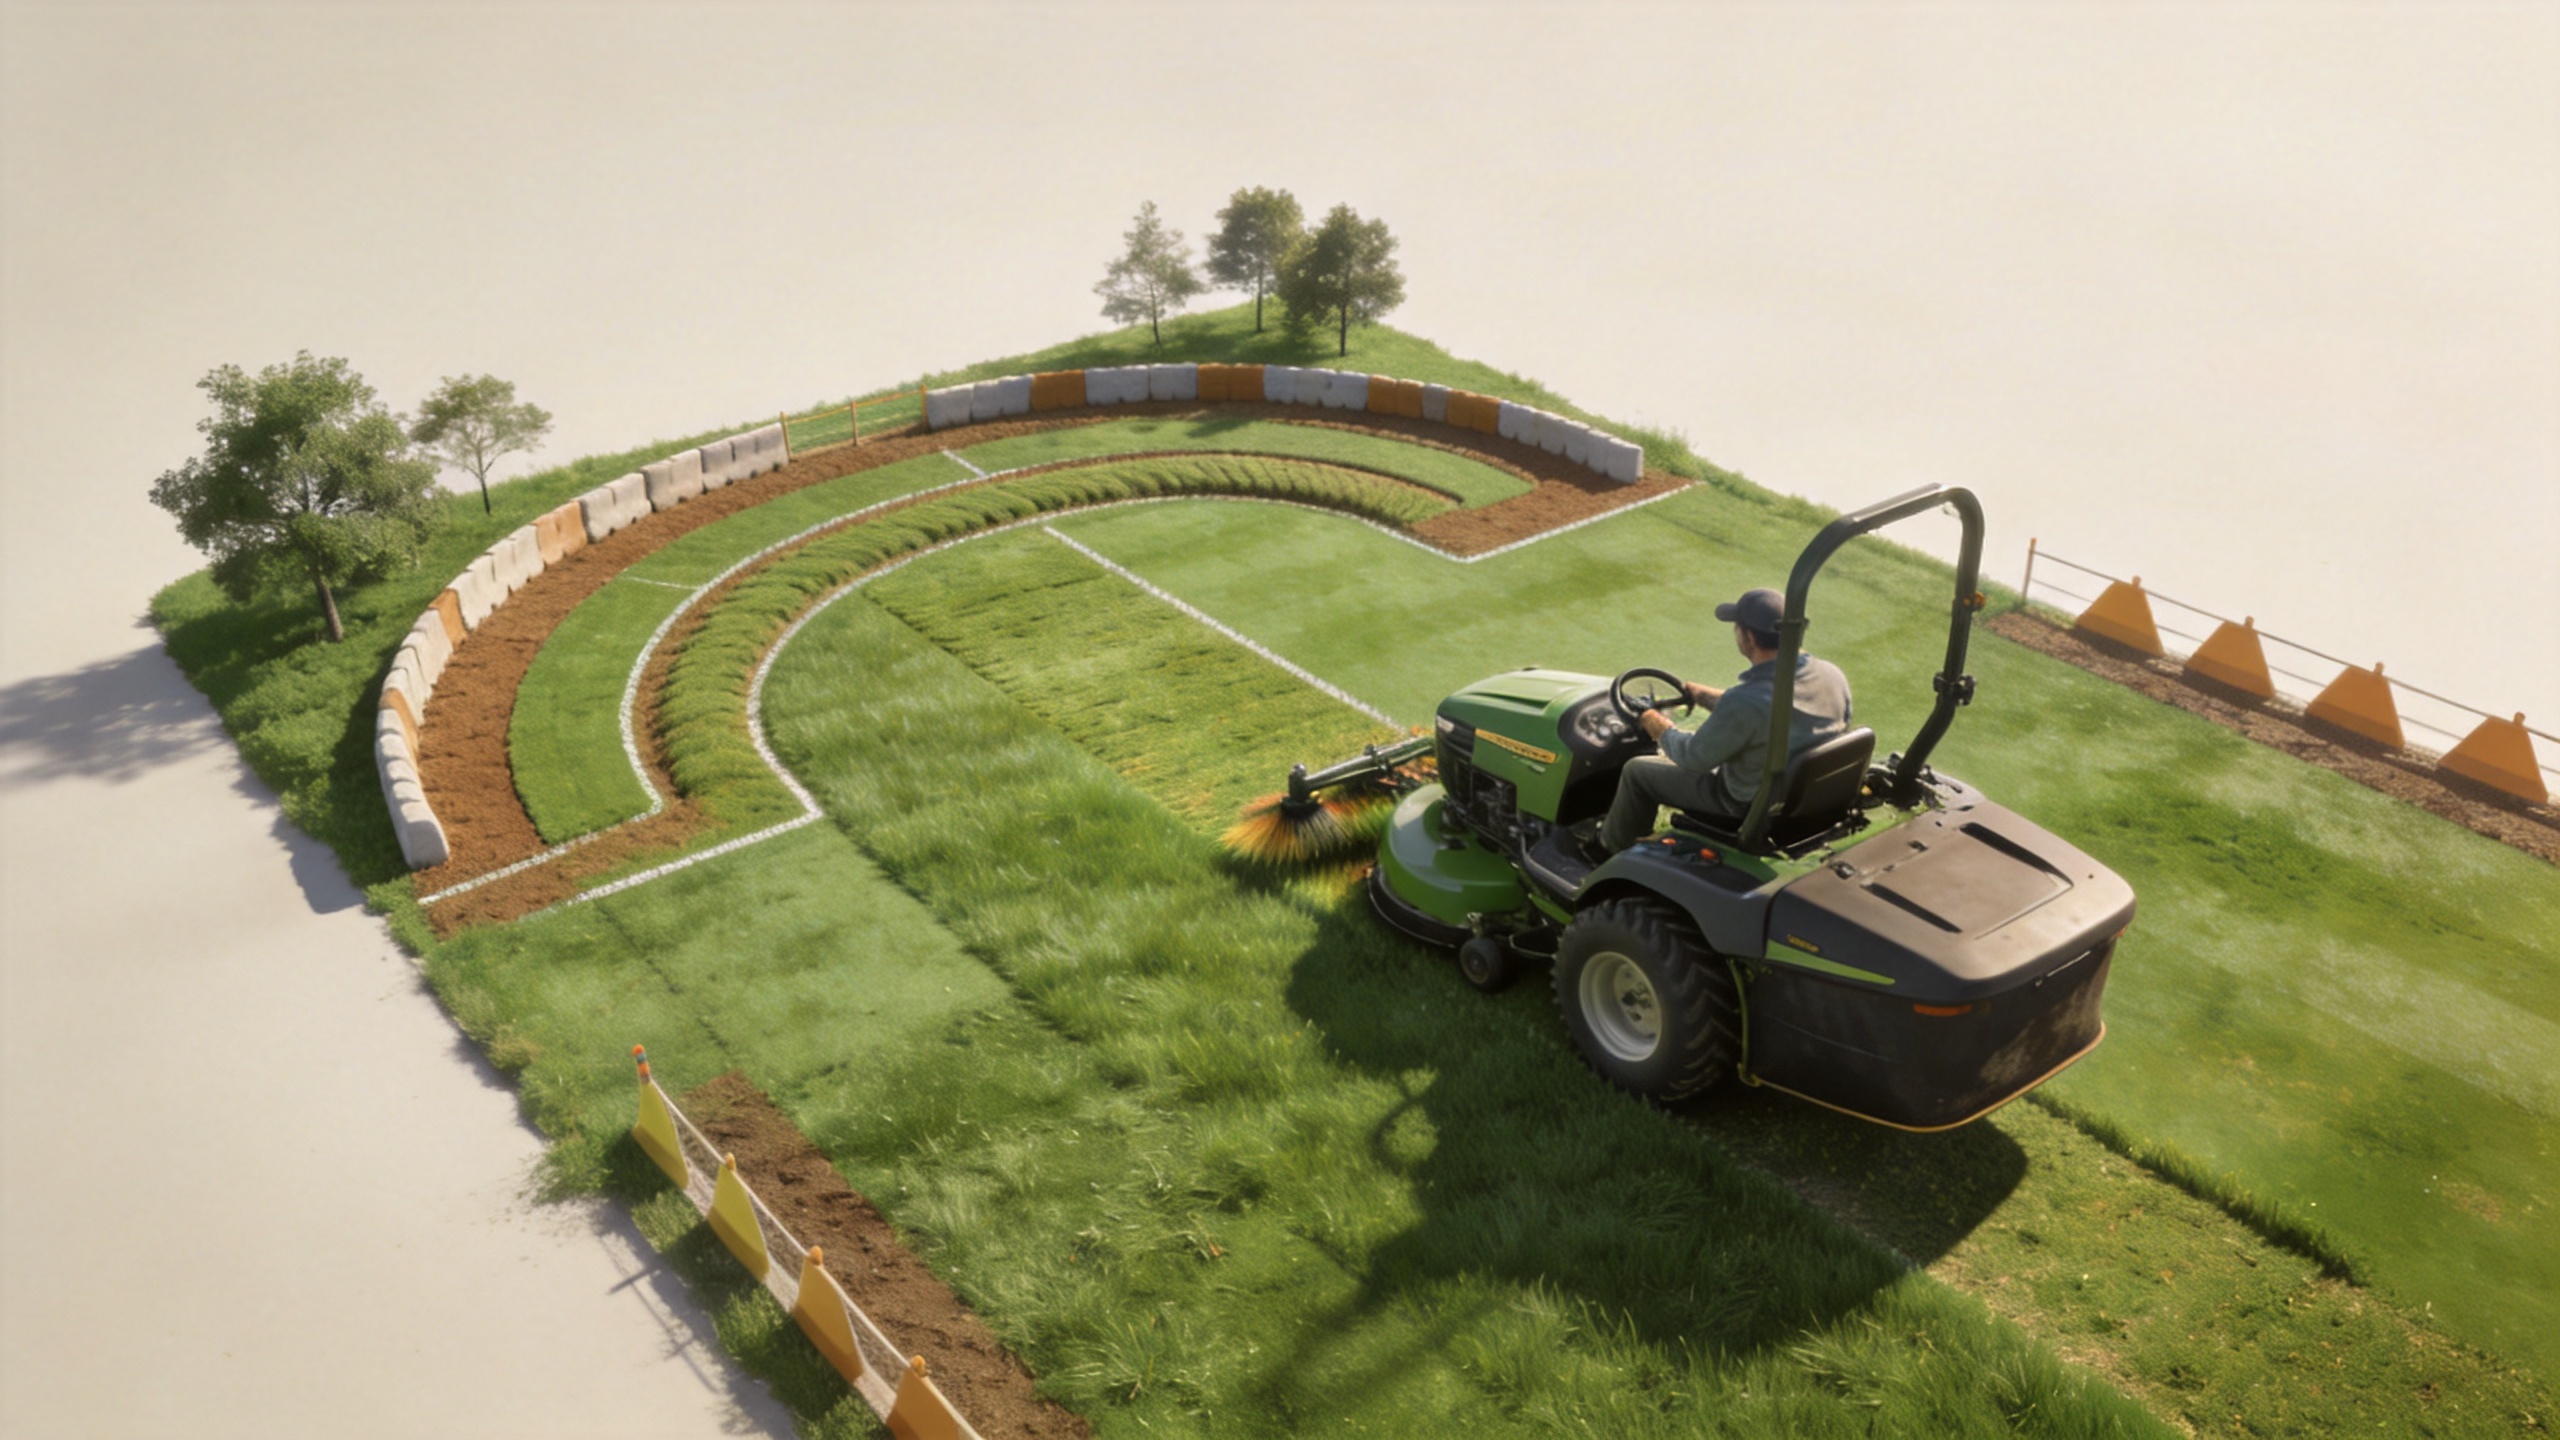
開放されたエリアでは、ランダムな巡回よりも、往復式のパターンの方が操作性と点検性が高まります。長手方向の走行パスは、傾斜・排水・地表面の変化および当該芝刈り機の運転マニュアルを考慮した上で、不要な旋回を最小限に抑える方向に設定してください。ある敷地で最適な進行方向が、別の敷地でも同様に適しているとは限りません。そのため、地形や機器の取扱説明書を優先し、汎用的なパターンにとらわれないようご注意ください。
パスの両端で何が起こるかを考えてください。パス数が少なくても、各ターンで何度も再位置決めが必要なら、効率は悪くなります。芝刈り機が安全な余裕を持って方向転換できるように、ターン用のヘッドランドをあらかじめ確保しておきましょう。障害物が開けたエリアを遮っている場合は、毎回その周りをジグザグに進むのではなく、ゾーンを分割してください。こうすることで走行ルートが明確になり、大型芝刈り機による不均一な刈り残しを減らすことができます。
オーバーラップは意図的に設定する
オーバーラップは、単に他の現場からそのまま流用する固定値ではなく、カバー範囲を制御するための調整要素です。オーバーラップが少なすぎると、地形の起伏・操舵のばらつき・草の倒れ方・ブレードからの排出状態などの変化により、細い未刈り帯が発生することがあります。逆に多すぎると作業が重複し、芝刈り機のルートが不必要に遅くなってしまいます。最初の試行では、控えめで一定のオーバーラップを設定し、刈り終えた帯を確認したうえで、実際の刈り取り結果をもとにのみ計画を微調整してください。
大規模な現場では、予定されるパス間隔とその理由を現場スケッチに記載してください。 広範囲対応ローマウンダー でこぼこした地面で作業する場合、整備された平坦な芝生の上での作業と比べて、異なる余裕値が必要になることがあります。適切な設定とは、過度な速度や繰り返しの補正走行に頼らず、均一で確実なカバーが得られる状態です。
障害物、境界線、およびエリアの境目を、それぞれ独立したタスクとして計画しましょう。
メインの走行ルートにすべての端部条件を無理に合わせようとしてはいけません。境界線、花壇、樹木、排水溝、建物などの要素は、それぞれ独立したルート要素として扱ってください。まず安全バッファーを確保し、その後、ロボット芝刈り機が十分な視認性と旋回スペースを確保して周辺を走行できるかどうかを判断します。安全に近づくことができないエリアは、機械の走行ルートから除外し、承認済みの代替方法で対応してください。
ゾーン間の移動にも同様の注意が必要です。芝刈り機が切断を停止する場所、必要に応じてブレードを停止した状態で移動するルート、および次のゾーンへの進入方法を事前に計画してください。柔らかい土壌、急な斜面、混雑した出入口、公共の通路などは、経路から避けましょう。特に、広範囲用芝刈り機を数日にわたって使用する場合や、複数のオペレーターが交代で操作する場合には、この点が特に重要です。
再現可能な走行順序を活用する
- 検査: 作業エリアを再度確認し、新たに発生した危険物、立ち入り中の人や動物、散乱した debris(不具合物)、天候による変化などを確認します。
- 定義する: 除外区域、ターンエリア(ヘッドランド)、進入ポイント、および最初の作業ゾーンを確認します。
- カット: 視認性、芝生の状態、および芝刈り機の取扱説明書に従い、適切な速度でオープンパターン(開放型走行)で刈り込みを行います。
- 検証する: 最初の数回の走行後に一時停止し、重なり幅、刈り残しの有無、ターンに必要なスペース、および縁切りの状況を点検します。
- 仕上げ: アプローチおよび離脱が常に制御された状態が確保できる場合にのみ、周辺部や狭いエリアの作業を完了させます。
- 記録: ルートの変更、繰り返し発生する危険箇所、あるいは別の方法で対応が必要なエリアなどを、現場スケッチに随時反映・更新します。
状況の変化に応じて計画を調整する
芝刈りルートは固定されたものではありません。湿った地面、背の高い草、季節による草の成長、新しく整備された景観、機器の変更、現場の交通状況の変化などにより、安全かつ効率的なルートが変わることがあります。主要な芝刈りサイクルを始める前に、必ずルートを再確認してください。現場に傾斜地、死角のあるコーナー、あるいは凹凸のある地形がある場合は、メーカーの取扱説明書および現場の安全手順に従い、ルートの変更または作業の延期を判断してください。
広大な敷地向けの機器選定を検討するチームにとって、ルート計画は、仕様検討の一環としても有効です。敷地面積、植生の状況、傾斜の有無、出入り口の幅、障害物の密度、希望する刈り込みパターン、保守点検の頻度などを文書化してください。山東麦德恩智能科技有限公司(シャンドン・マイデエン・インテリジェント・テクノロジー有限公司)では、こうした現地情報に基づき、最適な機器選定に関する協議を行うことができますが、最終的な機器構成および実際の現場・製品マニュアルとの適合性については、必ず現地確認および製品資料による最終確認を行ってください。
最終ルート計画チェックリスト
作業を始める前に、芝刈り機の走行ルートが明確な開始点と終了点を持ち、十分なバッファ領域が確保され、安全な旋回が可能で、ゾーン間の移行が容易であり、カバレッジの確認ができるかどうかを確認してください。初回の運転では、速度よりも観察を優先します。よく計画された 広範囲対応ローマウンダー ルートは、オペレーターにカバレッジ・点検・調整のための明確な手順を示すため、作業をより予測可能なものにします。
この計画を各サイクル後に記録・見直しすることで、芝刈り作業は孤立した単発のタスクではなく、繰り返し可能な現場ワークフローの一部となります。これこそが、広範囲の芝刈りエリアにおいて、より安全で一貫性のある結果を実現する基盤です。