EN
Რატომ აერთიანებს რობოტული ბაღის მკვეთავი რემოტ კონტროლს და ავტომატურ რეჟიმს
Aრობოტ-მუშაკი რემოტ კონტროლით და ავტომატური ექსპლუატაციით ერთდროულად მუშაობა არ არის უბრალოდ კლავიშების რაოდენობის გაზრდა. ორივე რეჟიმი ამოხსნის საჭრელი სამუშაოს სხვადასხვა ნაკვეთს. ავტომატური რეჟიმი შეძლებს განმეორებადი და კარგად გაგებული ტერიტორიის ნაკვეთების დამუშავებას. პირდაპირი რემოტ კონტროლი მომხმარებელს საშუალებას აძლევს შეამოწმოს, დააყენოს, აღადგინოს და შეაფასოს მდგომარეობა მაშინ, როდესაც პირობები იცვლება. ამ რობოტის მექანიკური ბალახჭრე და რემოტ კონტროლით შემთხვევაში, ეს კომბინაცია შეიძლება სამუშაო პროცესს უფრო პრაქტიკულად გახადოს — მაგრამ მხოლოდ იმ შემთხვევაში, თუ წინასწარ შემოწმდა მანქანა, რელიეფი და უსაფრთხოების წესები.
Მომხმარებლის თავისთვის სასარგებლო კითხვა არ არის ის, არის თუ არ არის რობოტ-მუშაკი სრულად ავტონომიური. მნიშვნელოვანია ის, არის თუ არ არის არჩეული რეჟიმი შესაბამისი წინაშე მყოფ დავალებას. რეგულარული ბაღი გასასწორებლად საზღვრებით შეიძლება მოერგოს ავტომატური მარშრუტი. კარის გახსნა, ჭაობის სასაზღვრო ნაკვეთი, გაუთავისუფლებელი ნარჩენები ან სიტევადი ადგილი შეიძლება მომხმარებლის მიერ კონტროლის აღებას მოითხოვოს. ამ ორივე რეჟიმის ერთი სამუშაო გეგმის ნაკვეთებად მოახდენა ტექნოლოგიის შეფასებას უფრო მარტივად ხდის.
Ავტომატური ფართობის დაჭრა ხელს უწყობს განმეორებად სამუშაო პროცესებს
Ავტომატური რეჟიმი მნიშვნელოვანია, როდესაც ფართობის დაჭრის არეალი, მარშრუტი და ექსპლუატაციის პირობები საკმარისად გასაგებია. ამ პირობებში რობოტ-მუშაკი მან შეძლებს მისი მიზნების მიხედვით დაგეგმილი ლოგიკის მიხედვით მოძრაობას, ხოლო ოპერატორი მის მეთვალყურეობას ახდენს, არ ასრულებს უწყვეტად მარშრუტის მარეგულირებას. რობოტული ფართობის დაჭრის ძიების შედეგები ხშირად აკენტებენ არეალის გამოვლენას, ნავიგაციას, ენერგიის წყაროს ხელმისაწვდომობას და ბარიერების აღიარებას. ამ ფაქტორები ახსნის, რატომ არის ავტომატური ექსპლუატაცია ყველაზე ეფექტური საიტის შეფასების შემდეგ, არ ადრე.
Მაგალითად, ოპერატორი შეიძლება მონაკვეთებად დაყოს საკუთრების ტერიტორია. გასაგები ცენტრალური ბალახის არეალი შეიძლება დაექვემდებაროს ავტომატურ დაჭრას, ხოლო ვიწრო გასასვლელები, საზღვრები და არეგულარული კუთხეები დარჩება ცალკე დავალებებად. ეს უფრო ეფექტურია, ვიდრე ვივარაუდოთ, რომ ყველა კვადრატული მეტრი უნდა მართვას ერთნაირი მეთოდით. ა რობოტ-მუშაკი ჯერ ასევე სჭირდება შესაბამისი მარშრუტი, საკმარისი ხილვადობა მეთვალყურეობის მიზნით და მუშაობის არეალი, რომელიც ემთხვევა მის დადასტურებულ ინსტრუქციებს.
Ავტომატიზაცია ასევე შეიძლება დაეხმაროს სტაბილურობის უზრუნველყოფაში. როდესაც ბალახის მდგომარეობა და რელიეფი მუდმივად რჩება, ავტომატური რეჟიმი ხელს უწყობს განმეორებადი კვეთის შენარჩუნებაში. თუმცა, სტაბილურობა პირობითია. სიმაღლე მქონე ბალახი, ტენიანობის ცვლილება, თავისუფალი ტოტები ან ახლახანს დასადგენად მოთავსებული ობიექტები შეიძლება შეცვალონ სამუშაო მოთხოვნები. ამიტომ მომხმარებელმა უნდა შეძლოს შეჩერება, შემოწმება და ხელახლა შეფასება, არ მიიჩნევოს ავტომატური რეჟიმი უკონტროლო დასაბეჭდად.
Დაშორებული მართვა მომხმარებელს აძლევს გადაწყვეტილების საშუალებას
Ხელით დაშორებული მართვა მნიშვნელოვანია, რადგან მოსაკვეთად გამოყენების ადგილები იშვიათად რჩება სრულიად წინასახელები. ა რობოტის მექანიკური ბალახჭრე და რემოტ კონტროლით საშუალებას აძლევს მომხმარებელს მანქანის მიერ კონკრეტული მიდგომის მიდევნება, შეწყვეტის შემდეგ ხელახლა დასადგენად გადაადგილება ან ადგილის მიდან გადაადგილება, რომელიც უფრო მჭიდრო შემოწმების საჭიროებას იწვევს. ეს არ ნიშნავს, რომ დაშორებული მართვის რეჟიმი ყველა რთულ ადგილს შესაფერებლად ხდის. ეს ნიშნავს, რომ სამუშაოს პასუხისმგებელ პირს აქვს კონტროლირებული საშუალება რეაგირების მისაღებად მოწყობილობის დამტკიცებული სამუშაო შეზღუდვების ფარგლებში.
Პირდაპირი მარეგულირებლობა განსაკუთრებით მნიშვნელოვანია მომზადების და გადასვლების დროს. საკებლის განსახორციელებლად განსაკუთრებული მარშრუტის წინ, ოპერატორი შეიძლება გამოიყენოს ხელით მარეგულირებლობა უსაფრთხო საწყის პოზიციაში მოწყობილობის განთავსების და გზის სისუფთავის დასტურების მისაღებად. კოშკების შორის გადაადგილების დროს იგივე რეჟიმი შეიძლება დაეხმაროს კარიბჭეების, მკვეთრი მოხვევების ან არაერთგვაროვანი შესასვლელი არეების მარეგულირებლობაში. ავტომატური გასვლის შემდეგ ხელით მარეგულირებლობა შეიძლება დაეხმაროს საფრთხის გარეშე დაბრუნებას ან მოკლე, მიზანმიმართულ დასრულებას, სადაც მარშრუტი მოთხოვს გამოცდილობას. რობოტ-მუშაკი საკებლის განსახორციელებლად განსაკუთრებული მარშრუტის წინ, ოპერატორი შეიძლება გამოიყენოს ხელით მარეგულირებლობა უსაფრთხო საწყის პოზიციაში მოწყობილობის განთავსების და გზის სისუფთავის დასტურების მისაღებად. კოშკების შორის გადაადგილების დროს იგივე რეჟიმი შეიძლება დაეხმაროს კარიბჭეების, მკვეთრი მოხვევების ან არაერთგვაროვანი შესასვლელი არეების მარეგულირებლობაში. ავტომატური გასვლის შემდეგ ხელით მარეგულირებლობა შეიძლება დაეხმაროს საფრთხის გარეშე დაბრუნებას ან მოკლე, მიზანმიმართულ დასრულებას, სადაც მარშრუტი მოთხოვს გამოცდილობას.
Სხვა სიტყვებით რომ ვთქვათ, დისტანციური მარეგულირებლობა არ არის მხოლოდ ავტონომიის საერგო ვარიანტი. ეს შეიძლება იყოს ის რეჟიმი, რომელიც გამოიყენება იმ დავალებებზე, რომლებიც ძალიან ცვალებადია, რათა მათ განმეორებადი მარშრუტის სახით აღწეროთ. ოპერატორმა მაინც უნდა მიჰყვეს პროდუქტის დოკუმენტაციასა და საიტის წესებს. დისტანციური მარეგულირებლობა არ ამოიღებს ადამიანების, ცხოველების, სატრანსპორტო საშუალებების, წყლის საფრთხეების ან არასტაბილური მიწის გარეშე უსაფრთხო მანძილის აუცილებლობას.
Რატომ აუმჯობესებს რეჟიმების გადართვა სამუშაო თანმიმდევრობას
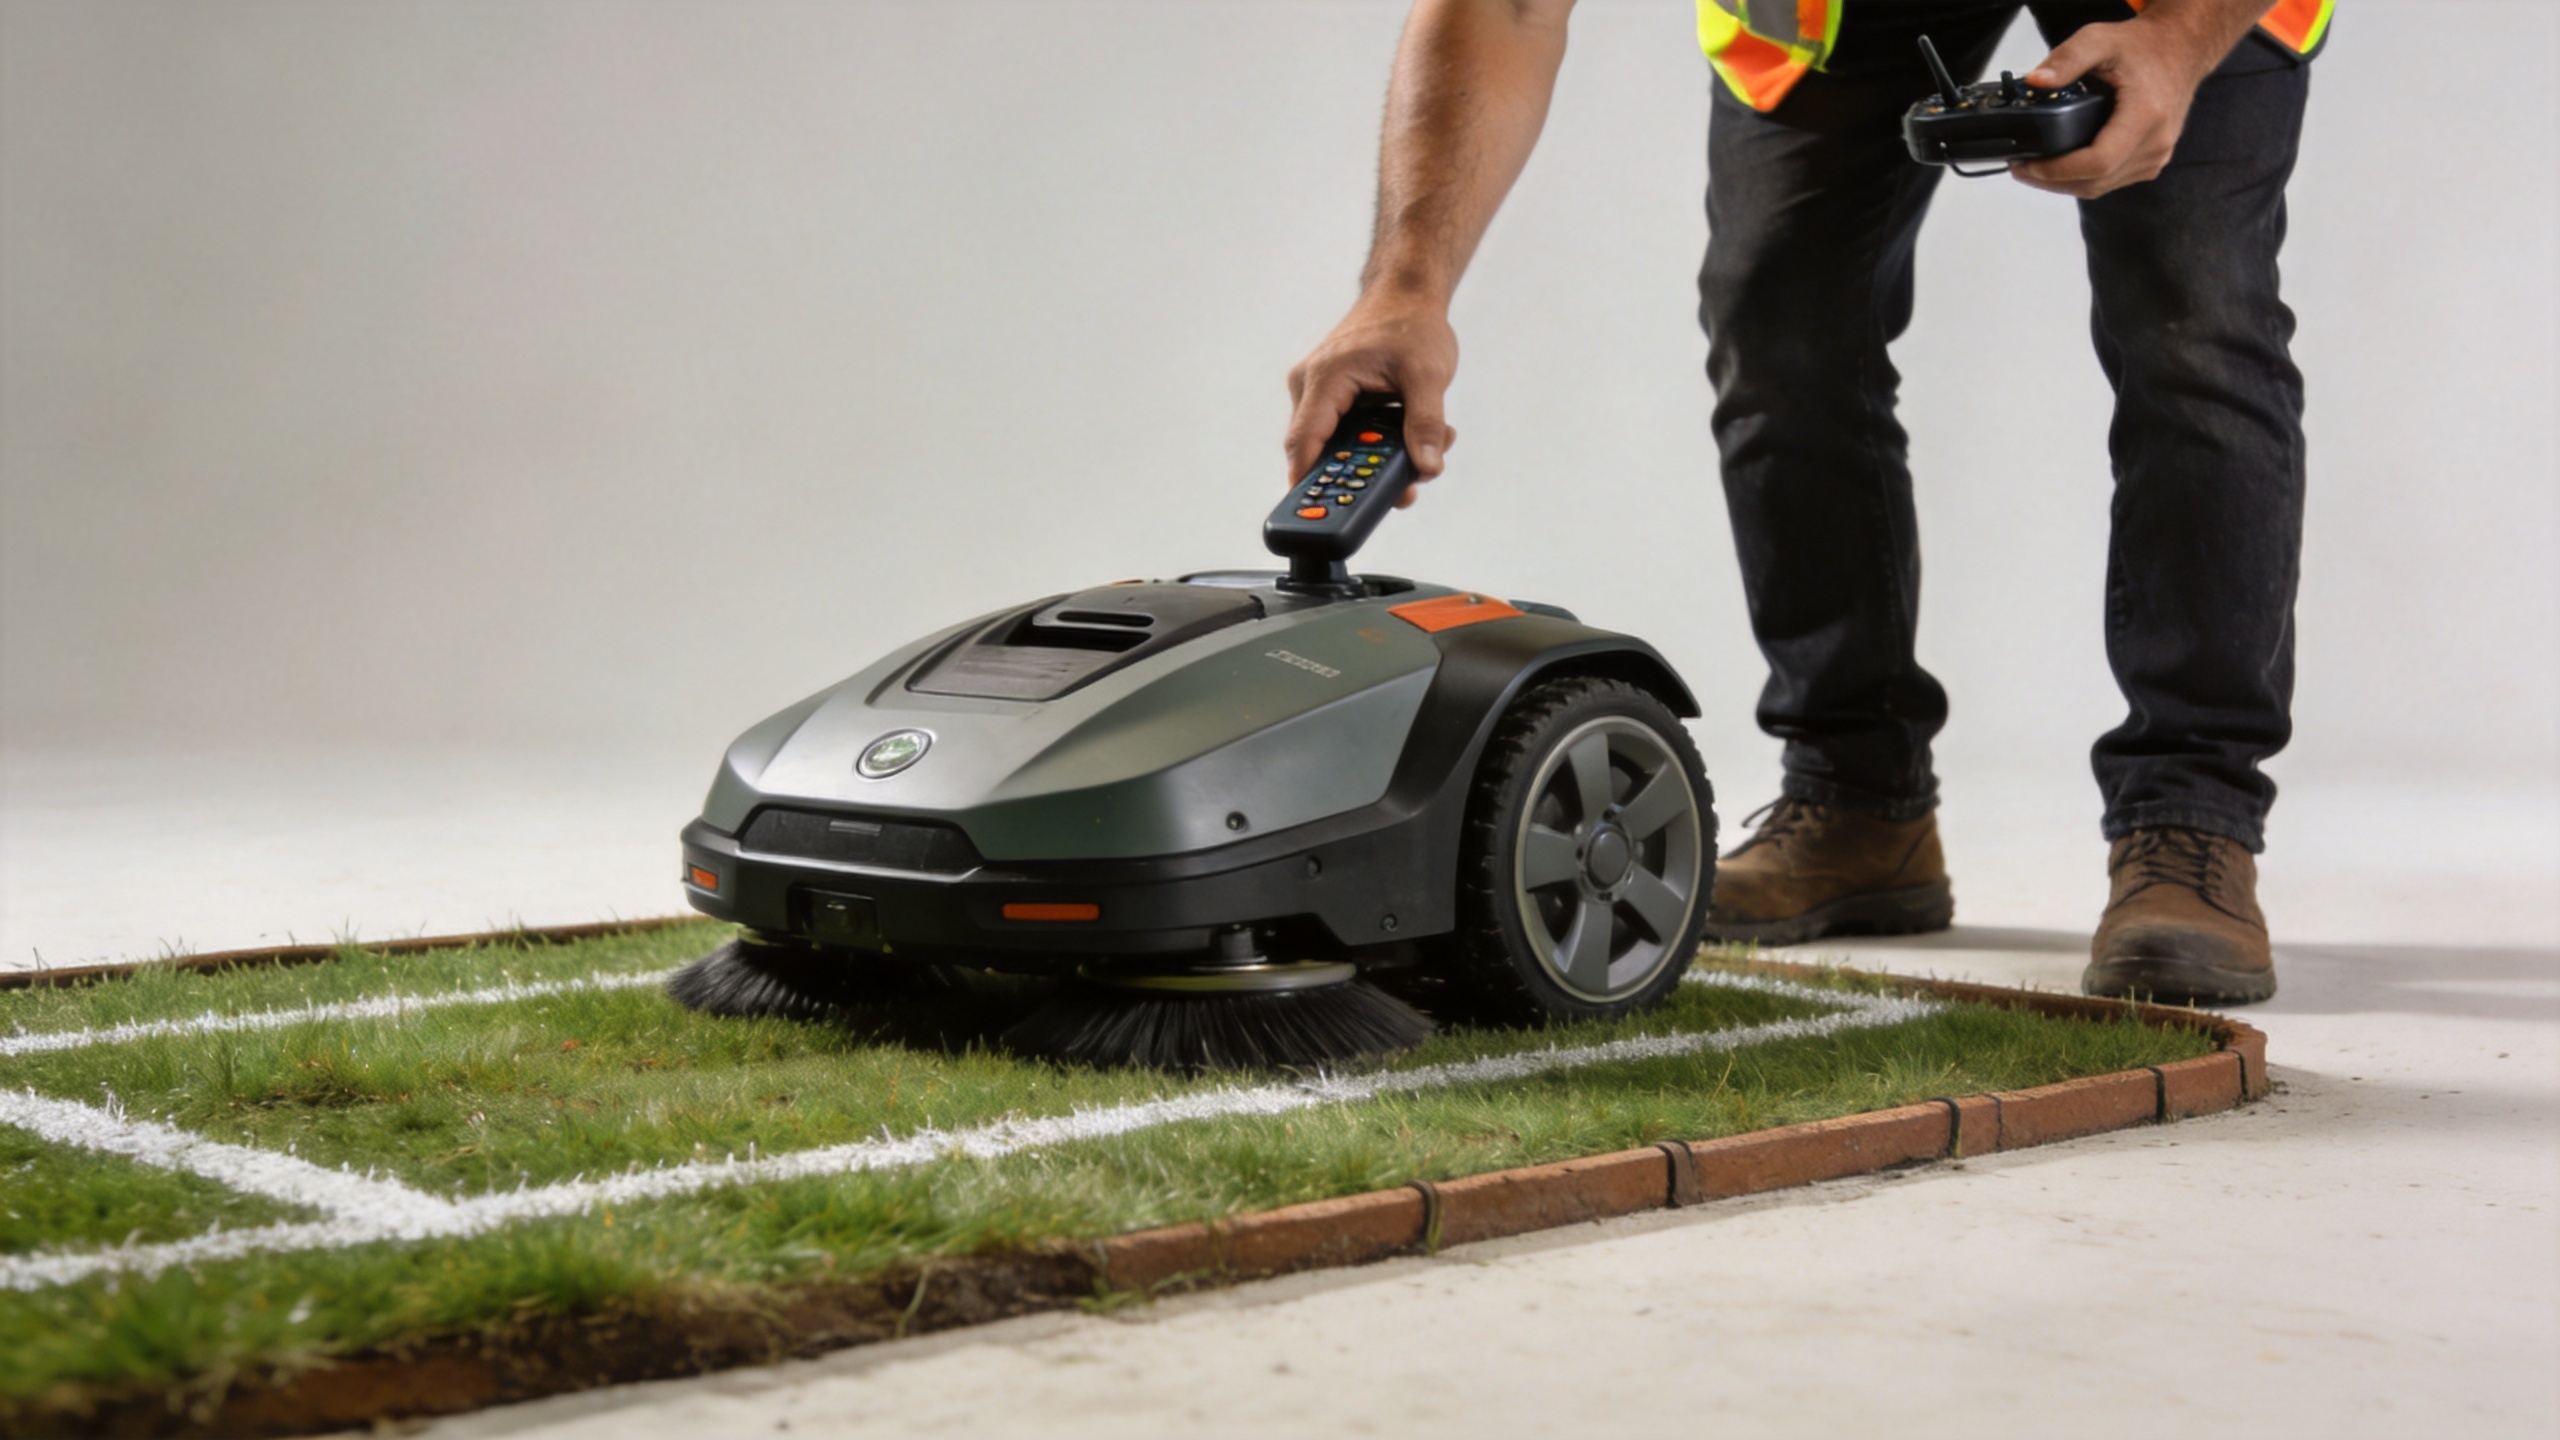
Ორმაგი რეჟიმის პრაქტიკული ძალა რობოტ-მუშაკი არის სამუშაოს მომზადებას, შესრულებასა და შეფასებას გაყოფის შესაძლებლობა. მომზადების ეტაპზე ოპერატორი ამოწმებს მოსაჭრელ ტერიტორიას, განკუთვნილ მარშრუტს, ბარიერებს და საზღვრის პირობებს. შესრულების ეტაპზე ავტომატური რეჟიმი შეიძლება იყოს შესაფერებელი სტაბილური და მეორედ გამეორებადი უბნისთვის. შეფასების ეტაპზე მანქანის ხელით მარეგულირება შეიძლება გამოყენებულ იქნას მისი მდგომარეობის შეფასების შემდეგ მხოლოდ მისი ხელახლა დასადგენად ან მცირე უბნის დასამუშავებლად.
Ამ სამუშაოზე დაფუძნებულმა მიდგომამ შეიძლება თავიდან აიცილოს ორი გავრცელებული შეცდომა. პირველი არის მთლიანად ხელით მარეგულირების ცდა მაშინ, როდესაც დამტკიცებული ავტომატური პროცედურა შეიძლება იყოს შესაფერებელი მარტივი უბნისთვის. მეორე არის ის დაშვება, რომ ავტომატური რეჟიმი უნდა მოიცავდეს არ შემოწმებულ უბნებს. ა რობოტ-მუშაკი უფრო სასარგებლოა მაშინ, როდესაც მისი მუშაობის მეთოდი აირჩევა ტერიტორიის მართებადი პირობების მიხედვით გაყოფის შემდეგ.
Არსებობს ასევე სწავლების უპირატესობა. ახალი ოპერატორი შეძლებს საიტის, მართვის ელემენტების და გაჩერების პროცედურების შესწავლას კონტროლირებად სახელმძღვანელო სამუშაო გზაზე, სანამ გადავიდება გრძელ ავტომატურ რეჟიმზე. სწავლების მოთხოვნები და მწარმოებლის ექსპლუატაციის ინსტრუქციები მაინც განსაკუთრებით მნიშვნელოვანია, მაგრამ სტადიური მიდგომა გუნდს აშკარა თანმიმდევრობას აძლევს: შემოწმება, პოზიციონირება, მართვა, დადასტურება.
Უსაფრთხოების შემოწმება მოდების რომელიმე გამოყენებამდე უნდა მოხდეს
Ავტომატიზაცია და დაშორებული მართვა არ არის უსაფრთხოების მართვის ჩანაცვლება. მუშაობის დაწყებამდე რობოტ-მუშაკი , დაადასტურეთ მოქმედი სახელმძღვანელო, ადგილობრივი წესები, სწავლების მოთხოვნები, უსაფრთხო სამუშაო ზონა და მანქანის მდგომარეობა. არ დაუშვათ, რომ რომელიმე ფუნქცია — მაგალითად, ბარიერის აღმოჩენა, გაჩერების ლოგიკა ან დაშორებული სიგნალი — არსებობს ან შესაფერებელია, თუ ეს არ არის დადასტურებული კონკრეტული კონფიგურაციის მიხედვით.
Დაიწყეთ საიტის შემოწმებით. ძებნეთ ხალხი და ცხოველები, დამალული ობიექტები, დახრილობები, გაუმაგრებელი მასალა, წყლის გადასაყარი კიდეები, რბილი ნიადაგი, დაბალი ტოტები და შეზღუდული ხილვადობა. შემდეგ განიხილეთ სამუშაო თანმიმდევრობა. თუ ოპერატორი ვერ აძლევს საჭიროების მიხედვით სრულ ყურადღებას ან რელიეფი არ შეესაბამება დადასტურებულ ექსპლუატაციურ პირობებს, შეაჩერეთ სამუშაო. A რობოტის მექანიკური ბალახჭრე და რემოტ კონტროლით შეიძლება შემოგთავაზოს სასარგებლო რეჟიმების არჩევანი, მაგრამ ეს არ აკეთებს საეჭვო ადგილს ავტომატურად უსაფრთხოს.
Სიგნალისა და კომუნიკაციის პირობებიც მოითხოვენ ყურადღებას, როცა მონაწილეობას აკეთებს დაშორებული ფუნქცია. შეინარჩუნეთ სამუშაო არე მწარმოებლის მიერ დადასტურებულ რადიუსში და არ დაყოფოთ კონტროლის კავშირი უხილავ არეებში. თუ მანქანა არ მოქმედებს მოსალოდნელად, გამოიყენეთ დოკუმენტირებული შეჩერების პროცედურა და მიზეზის შემოწმების შემდეგ მხოლოდ ამის შემდეგ გადააკეთეთ მისი გაშვება. მიწოდებული უსაფრთხოების ინსტრუქციები რობოტ-მუშაკი აღემატება ზოგადი მითითების პრიორიტეტს.
Როგორ გადავწყვიტოთ, რომელი რეჟიმი გამოვიყენოთ
| Სამუშაო სიტუაცია | Სავარაუდო სამუშაო მიდგომა | Რა უნდა შეამოწმოს |
|---|---|---|
| Ღია, ნაცნობი მოსაკვეთად ადგილი | Შეიძლება განიხილოს ავტომატური რეჟიმი | Საზღვრები, მარშრუტის ლოგიკა, პირობები, მეთვალყურეობის მოთხოვნები |
| Საწყისი პოზიცია ან ზონებს შორის გადასვლა | Ხელით დაშორებული მართვა შეიძლება სასარგებლო იყოს | Წვდომის გზა, მობრუნების სივრცე, ხილვადობა, ადამიანები და ბარიერები |
| Საფარის ცვლილება ან არაგარანტირებული ბარიერა | Შეჩერება და შემოწმება; ხელით მართვის გამოყენება მხოლოდ მაშინ, როდესაც პირობები ამის ნებას აძლევს | Საფარის სტაბილურობა, საფრთხეების აღმოფხვრა, დოკუმენტირებული შეზღუდვები |
| Საზღვარი, ჭაობი, ხეების ხაზი ან შეზღუდული ადგილი | Გამოიყენეთ დავალებაზე სპეციალიზებული გეგმა, არ დაუშვათ ავტომატიზაცია | Უსაფრთხო მანძილი, მარშრუტი, ხედვის ხაზი, ადგილობრივი საიტის წესები |
Გაითვალისწინეთ, რომ ცხრილი არ აძლევს უნივერსალურ პასუხს. სწორი გადაწყვეტილება დამოკიდებულია მოდელის დადასტურებულ სპეციფიკაციებზე და ფაქტობრივ ადგილზე. როგორც რობოტ-მუშაკი , ხელოვნური რეჟიმი შეიძლება იყოს სასარგებლო იმიტომ, რომ ის საშუალებას აძლევს ადამიანს შეინარჩუნოს გადაწყვეტილების მიღების უფლება იმ შემთხვევებში, როდესაც პირობები ნაკლებად განმეორებადია.
Კითხვები, რომლებიც უნდა დადასტურდეს ორრეჟიმიანი მანქანის არჩევის წინ
- Რომელი მოსაჭრელი ტერიტორიები არის საკმარისად რეგულარული ავტომატური რუტინისთვის, და რომელი მოითხოვს პირდაპირ მომხმარებლის შეფასებას?
- Რა არის წარმოებლის დადასტურებული შეზღუდვები რელიეფის, ხილვადობის, სიგნალის რადიუსის, საზღვრების და გაჩერების პროცედურების მიხედვით?
- Როგორ შეამოწმებენ ოპერატორები ადგილს თითოეული სამუშაოს წინ და როგორ მოიქცევიან პირობების ცვლილების შემთხვევაში?
- Რომელი სასწავლებლები, მომსახურების შემოწმები და შეცვლადი ნაკეთობების მხარდაჭერობა უნდა დადასტურდეს გამოყენების მიზნის მიხედვით?
- Შეთავაზებული რობოტის მექანიკური ბალახჭრე და რემოტ კონტროლით შეესატყობინება საკუთრების შესასვლელი გზებს, ბალახის მდგომარეობას და სამუშაოს სიხშირეს?
Დასკვნა
Aრობოტ-მუშაკი ამოკვეთის სამუშაოები მოიცავს როგორც განმეორებად მომენტებს, ასევე ცვალებად მომენტებს, ამიტომ ხელოვნური და ავტომატური რეჟიმების კომბინაცია არის საჭიროებული. ავტომატური რეჟიმი სასარგებლო იქნება წინასწარ მომზადებულ და შესაფერებელ ზონაში. დისტანციური მართვა საშუალებას აძლევს ოპერატორს მანქანის მდებარეობის დასაყენებლად, გადასვლების მართვად და იმ პირობებზე რეაგირებად, რომლებსაც უფრო მჭიდროდ უნდა შეაფასოს. ყველაზე ეფექტური მიდგომა არ არის ავტომატიზაციის არჩევანი ხელოვნური მუშაობის წინააღმდეგ, არამედ თითოეული რეჟიმის მინიჭება იმ სამუშაოს ნაკრებს, სადაც ის ყველაზე შესაფერებელია, რეალური ექსპლუატაციური შეზღუდვების შემოწმება და უსაფრთხოების შემოწმებების ყველა გადაწყვეტილების ცენტრში შენახვა.