EN
Hvorfor en robotgressklipper med fjernkontroll kombinerer manuell og automatisk modus
Arobotpleneter med både fjernkontroll og automatisk drift handler ikke bare om å tilby flere knapper. De to driftsmodusene løser ulike deler av en reell slåmaskinoppgave. Automatisk drift kan håndtere gjentakende, velkjente områder på et sted. Direkte fjernkontroll gir operatøren mulighet til å inspisere, plassere, gjenopprette og vurdere når forholdene endrer seg. For en robotgressklipper med fjernkontroll , kan denne kombinasjonen gjøre arbeidsprosessen mer praktisk – forutsatt at maskinen, terrenget og sikkerhetsrutinene først er sjekket.
Fra operatørens synsvinkel er det nyttige spørsmålet ikke om en robotpleneter er fullt autonom. Det er om den valgte driftsmodusen passer oppgaven som ligger foran. En vanlig gressplen med tydelige begrensninger kan passe en automatisert rute. En åpning i en port, en grøftkant, uventet søppel eller en våt flekk kan kreve at operatøren tar kontroll. Å behandle begge driftsmodusene som deler av én arbeidsplan gjør teknologien lettere å vurdere.
Automatisk slåing håndterer gjentakende arbeid
Automatisk modus er verdifull når området som skal slås, ruten og driftsforholdene er tilstrekkelig klare. I denne innstillingen kan en robotpleneter følge sin konfigurerte driftslogikk mens operatøren fokuserer på overvåking i stedet for kontinuerlig styring. Søkeresultater for robotslåmaskiner understreker ofte områdedeteksjon, navigasjon, tilgang til strømforsyning og bevissthet om hindringer. Disse faktorene forklarer hvorfor automatisk drift er mest nyttig etter at et område er vurdert, ikke før.
For eksempel kan en operatør dele eiendommen i seksjoner. Et tydelig sentralt gressområde kan tildeles automatisk slåing, mens smale tilnærminger, grenser og uregelmessige hjørner forblir separate oppgaver. Dette er mer nyttig enn å anta at hver kvadratmeter skal håndteres på samme måte. En robotpleneter trenger fortsatt en passende rute, tilstrekkelig siktbarhet for overvåking og et arbeidsområde som samsvarer med dens bekreftede instruksjoner.
Automatisering kan også støtte konsekvens. Når gressforhold og terreng forblir like, kan en automatisk rutine hjelpe til å opprettholde et gjentagbart klippemønster. Men konsekvens er betinget. Høyt gress, endret fuktighet, løse greiner eller nyplaserte objekter kan endre arbeidskravene. Operatøren bør derfor kunne sette på pause, inspisere og vurdere på nytt i stedet for å behandle automatisk modus som en uovervåket løfte.
Fjernkontroll gir operatøren et beslutningsverktøy
Manuell fjernstyring er viktig fordi måkeområder sjelden forblir fullstendig forutsigbare. En robotgressklipper med fjernkontroll lar operatøren styre maskinen gjennom en spesifikk tilnærming, omposisjonere den etter en avbrytelse eller flytte den bort fra et område som krever nærmere inspeksjon. Det betyr ikke at fjernmodus gjør alle utfordrende områder egnet. Det betyr at personen som er ansvarlig for arbeidet har en kontrollert måte å reagere på innenfor maskinens bekreftede driftsgrenser.
Direkte kontroll er spesielt relevant under forberedelse og overganger. Før en planlagt rute starter, kan en operatør bruke manuell kontroll for å plassere robotpleneter i en trygg startposisjon og bekrefte at banen er fri. Når man beveger seg mellom slåsoner, kan samme modus hjelpe med å håndtere porter, tette svinger eller uregelmessige tilgangsområder. Etter den automatiske passeringen kan manuell kontroll støtte en forsiktig retur eller en kort, målrettet avslutning der ruten krever vurdering.
Med andre ord er fjernkontroll ikke bare en reserve for autonomi. Den kan være modusen for oppgaver som er for variable til å beskrives som en gjentakelig rute. Operatøren skal fortsatt følge produktdokumentasjonen og stedets regler. Fjernstyring fjerner ikke behovet for sikker avstand fra personer, dyr, trafikk, vannfare eller ustabil grunn.
Hvorfor bytte mellom moduser forbedrer arbeidssekvensen
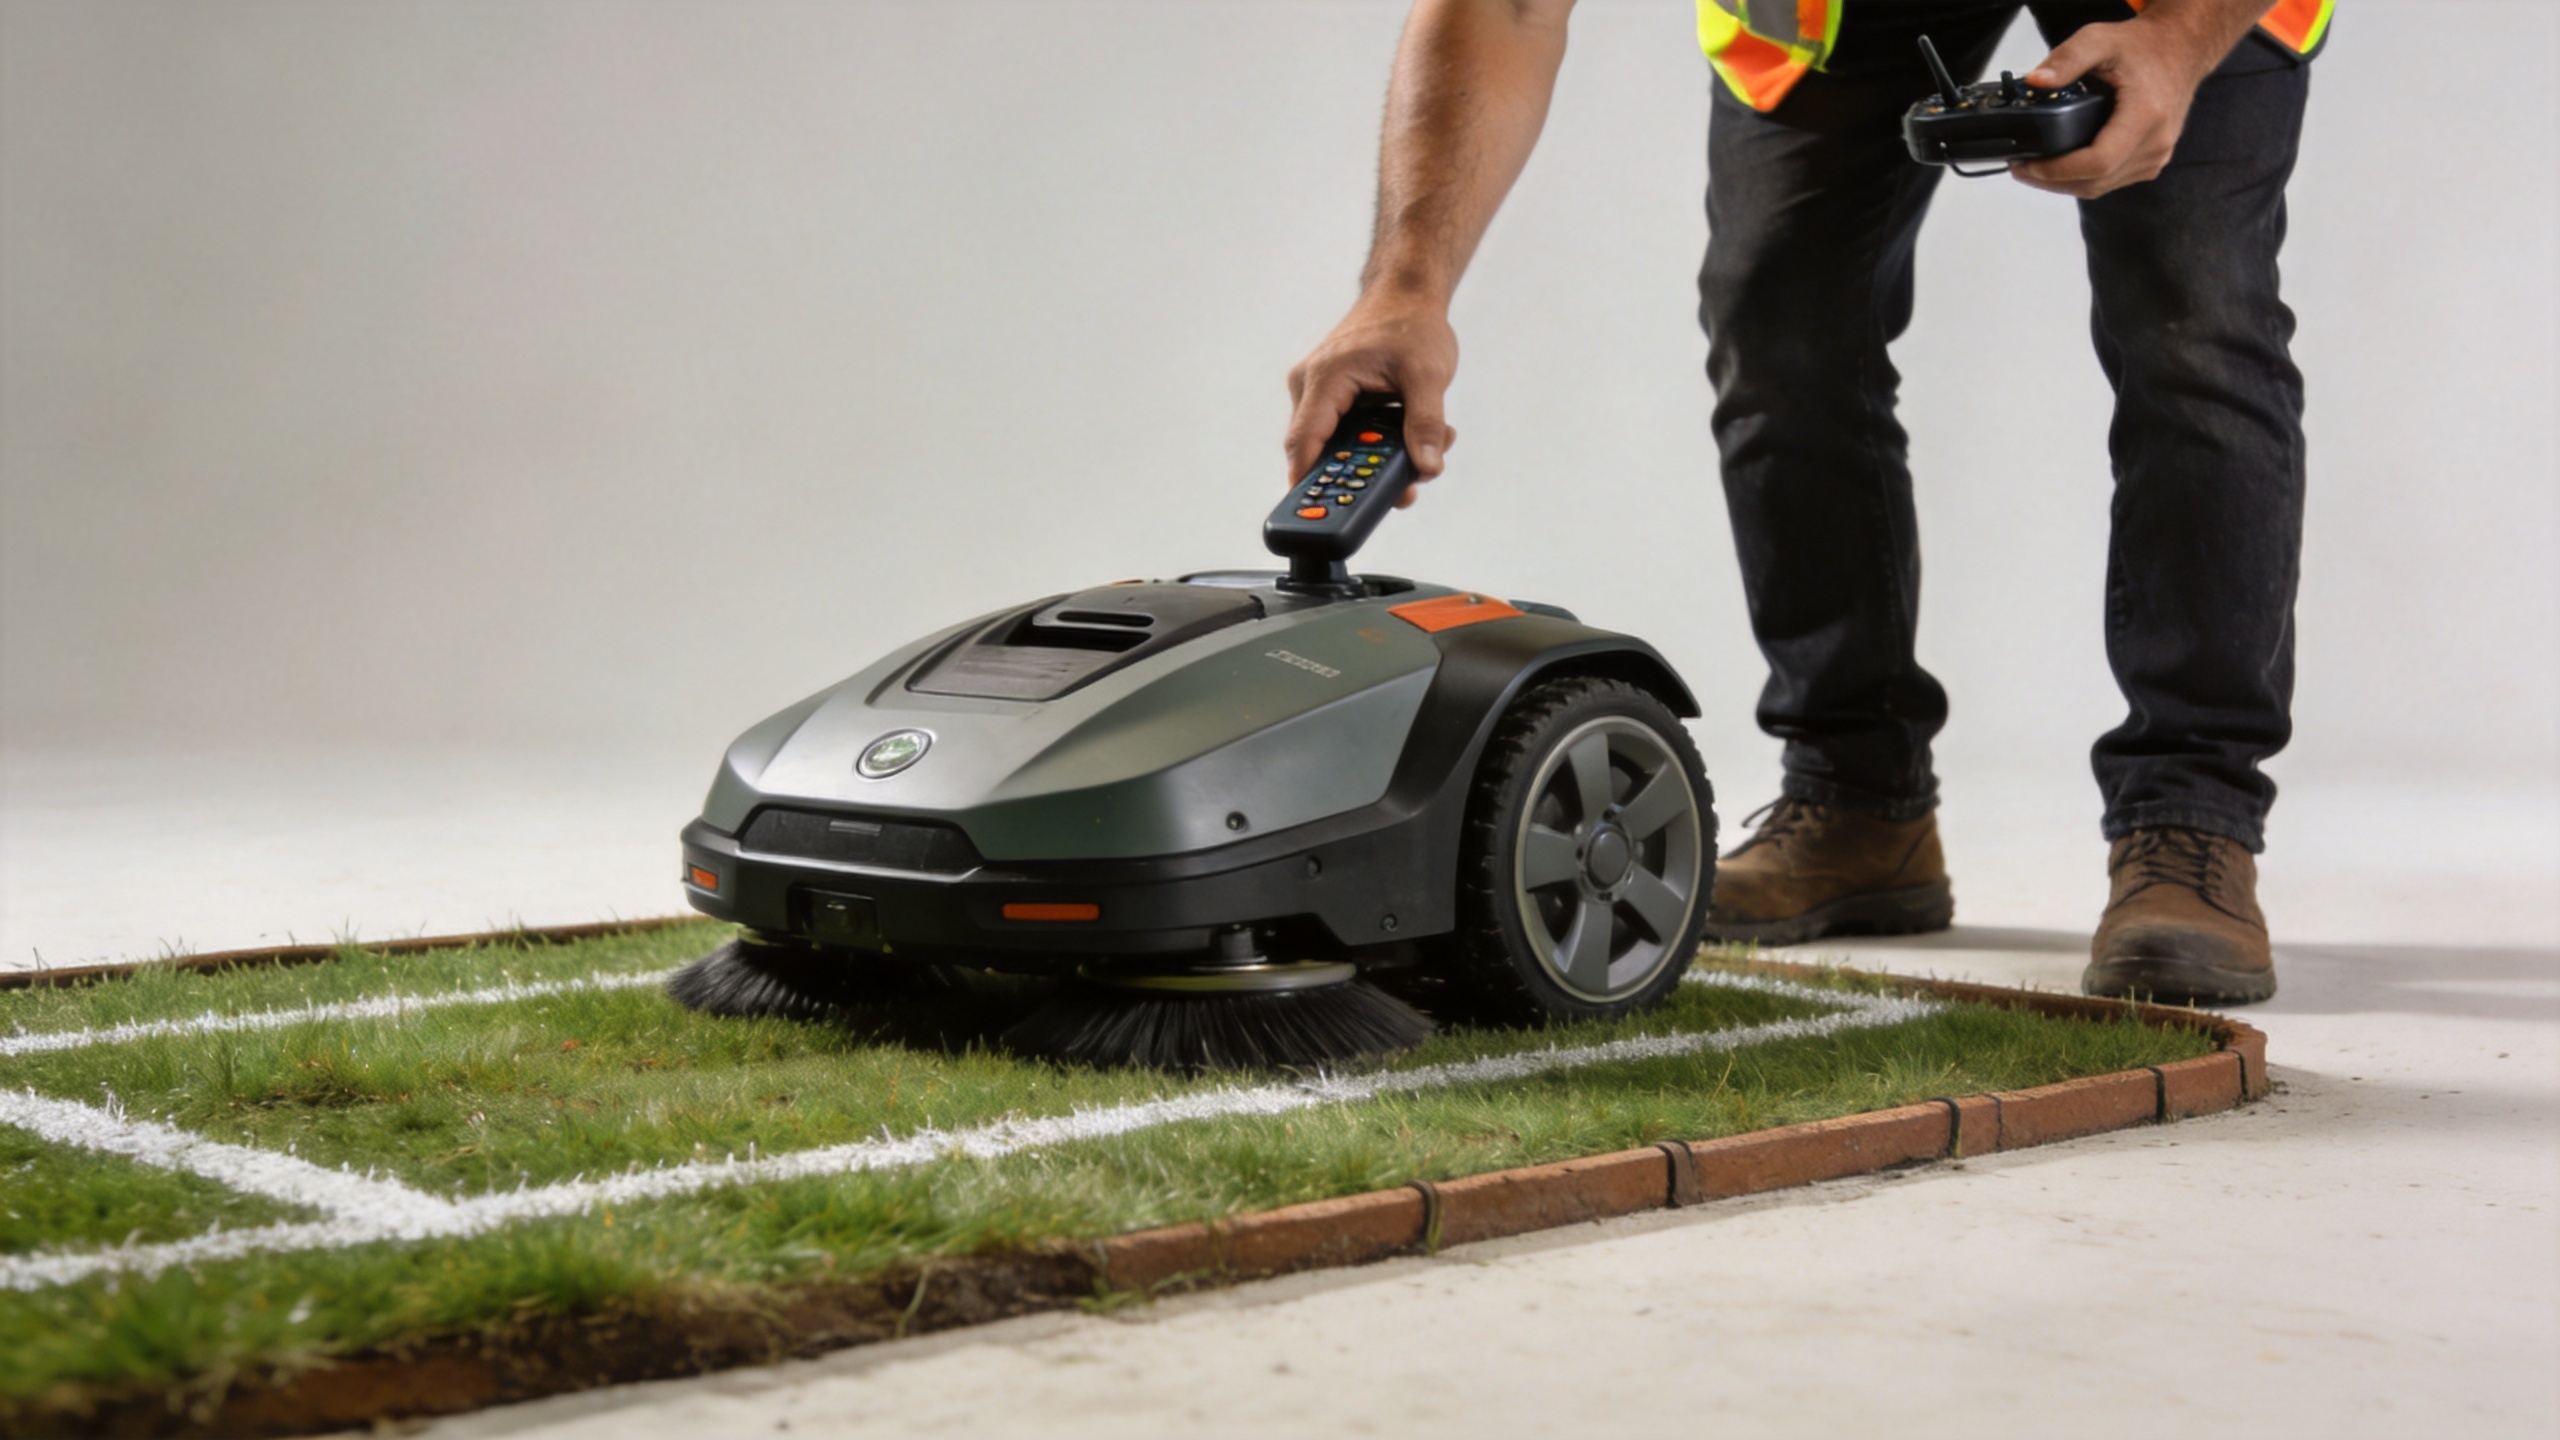
Den praktiske styrken i en to-modus robotpleneter er evnen til å dele en oppgave i forberedelse, gjennomføring og gjennomgang. Under forberedelsen sjekker operatøren området som skal slås, den planlagte ruten, hindringer og grensebetingelser. Under gjennomføringen kan automatisk modus være passende for stabile, gjentakelige deler. Under gjennomgangen kan fjernkontroll brukes til å ombestemme plasseringen av maskinen eller behandle et lite område – men bare etter at tilstanden i området er vurdert.
Denne oppgavebaserte tilnærmingen unngår to vanlige feil. Den første er å prøve å styre manuelt hver del av et enkelt område, selv når en bekreftet automatisk rutine ville vært mer egnet. Den andre er å anta at automatisk modus bør dekke områder som ikke er blitt inspisert. En robotpleneter er mer nyttig når dens driftsmetode velges etter at stedet er delt inn i håndterlige betingelser.
Det er også en treningsfordel. En ny operatør kan lære seg området, kontrollene og stoppprosedyrene gjennom en kontrollert manuell arbeidsflyt før han eller hun går over til en lengre automatisk prosedyre. Treningskrav og produsentens driftsinstruksjoner forblir avgjørende, men en trinnvis tilnærming gir teamet en klar sekvens: inspisere, plassere, drive, verifisere.
Sikkerhetskontroller kommer før begge modusene
Automatisering og fjernstyring er ikke erstatninger for sikkerhetsstyring. Før du driver en robotpleneter , må du bekrefte den gjeldende manuelle instruksen, lokale regler, treningskrav, sikker arbeidszone og maskinens tilstand. Ikke anta at en funksjon som hindringsgjenkjenning, stopplogikk eller et fjernsignal er til stede eller egnet, med mindre det er bekreftet for den faktiske konfigurasjonen.
Start med området. Se etter personer og dyr, skjulte objekter, skrånende overflater, løst materiale, dreneringskanter, myk grunn, lave greiner og begrenset sikt. Vurder deretter arbeidssekvensen. Hvis operatøren ikke kan opprettholde den nødvendige oppmerksomheten eller om terrenget ligger utenfor de bekreftede driftsbetingelsene, må oppgaven settes på pause. A robotgressklipper med fjernkontroll kan tilby et nyttig utvalg av driftsmodi, men det gjør ikke et tvilsomt område trygt som standard.
Signal- og kommunikasjonsforhold krever også oppmerksomhet når en fjernfunksjon er involvert. Hold driftsområdet innenfor produsentens godkjente rekkevidde, og unngå å stole på en kontrollkobling gjennom blinde soner. Hvis maskinen oppfører seg uventet, bruk den dokumenterte stoppprosedyren og undersøk årsaken før du starter den på nytt. Sikkerhetsinstruksjoner som følger med den faktiske robotpleneter har høyere prioritet enn generell veiledning.
Hvordan velge hvilken modus som skal brukes
| Arbeidssituasjon | Sannsynlig driftsmetode | Hva som skal verifiseres |
|---|---|---|
| Åpen, kjent slåningszone | Automatisk modus kan vurderes | Grenser, rute-logikk, forhold, tilsynskrav |
| Startposisjon eller overgang mellom soner | Manuell fjernkontroll kan være nyttig | Tilgangsvei, vendingsspace, siktbarhet, personer og hindringer |
| Endring i underlag eller usikre hindringer | Stans og inspisering; bruk manuell kontroll bare hvis forholdene tillater det | Stabilitet i underlaget, fjerning av farekilder, dokumenterte begrensninger |
| Kant, grøft, trelinje eller innsluttet område | Bruk en oppgavespesifikk plan i stedet for å anta automatisering | Sikker avstand, rute, siktelinje, lokale plassregler |
Merk at tabellen ikke lover et universelt svar. Den rette beslutningen avhenger av modellens bekreftede spesifikasjoner og den faktiske arbeidsplatsen. For en robotpleneter , kan manuell modus være nyttig nettop fordi den lar en person beholde vurderingsansvaret der forholdene er mindre gjentakelige.
Spørsmål som må bekreftes før valg av maskin med to driftsmodi
- Hvilke slåområder er regulære nok for en automatisk rutine, og hvilke krever direkte operatørvurdering?
- Hva er produsentens bekreftede begrensninger når det gjelder terreng, sikt, signalområde, avgrensninger og stoppprosedyrer?
- Hvordan vil operatørene inspisere området før hver oppgave, og hvordan vil de reagere hvis forholdene endrer seg?
- Hvilken opplæring, vedlikeholdsinspeksjoner og støtte for reservedeler må bekreftes for den tenkte bruken?
- Stemmer den foreslåtte robotgressklipper med fjernkontroll overens med eiendommens tilgangsveier, gresskvaliteten og arbeidsfrekvensen?
Konklusjon
Arobotpleneter kombinerer manuelle og automatiske moduser fordi gressklippingsarbeid innebär både gjentakelige og variable øyeblikk. Automatisk drift kan være nyttig i en forberedt, egnet sone. Fjernkontroll kan hjelpe operatøren med å plassere maskinen, håndtere overganger og reagere på forhold som krever nærmere vurdering. Den sterkeste tilnærmingen er ikke å velge automasjon fremfor manuelt arbeid, men å tildele hver modus den delen av jobben der den er mest passende, verifisere de faktiske driftsgrensene og holde sikkerhetskontrollene sentralt i alle beslutninger.