EN
Dlaczego kosiarka robotyczna ze sterowaniem zdalnym łączy tryb ręczny i automatyczny
Akosiarka robotyczna z funkcją zdalnego sterowania i trybem automatycznym nie chodzi po prostu o dodanie większej liczby przycisków. Każdy z tych trybów rozwiązuje inne aspekty rzeczywistego zadania koszenia. Tryb automatyczny radzi sobie z powtarzalnymi, dobrze znanymi obszarami terenu. Bezpośrednie zdalne sterowanie umożliwia operatorowi inspekcję, pozycjonowanie, odzyskiwanie maszyny oraz podejmowanie decyzji w przypadku zmiany warunków. Dla robot do koszenia trawników z pilotem zdalnego sterowania , takie połączenie może uczynić proces pracy bardziej praktycznym – pod warunkiem wcześniejszej weryfikacji maszyny, terenu oraz procedur bezpieczeństwa.
Z punktu widzenia operatora pytanie, które ma realne znaczenie, nie brzmi: czy kosiarka robotyczna jest w pełni autonomiczny. Brzmi ono: czy wybrany tryb odpowiada konkretnemu zadaniu stojącemu przed operatorem. Regularna trawa z wyraźnymi granicami może nadawać się do automatycznej trasy. Otwarcie bramy, krawędź rowu, nieoczekiwane pozostałości lub mokry obszar mogą wymagać przejęcia kontroli przez operatora. Traktowanie obu trybów jako elementów jednego planu pracy ułatwia ocenę tej technologii.
Automatyczne koszenie radzi sobie z powtarzalnymi zadaniami
Tryb automatyczny jest wartościowy, gdy obszar koszenia, trasa i warunki eksploatacji są wystarczająco jasne. W tym ustawieniu kosiarka robotyczna może podążać zgodnie ze skonfigurowaną logiką działania, podczas gdy operator skupia się na nadzorze, a nie na ciągłym sterowaniu. Wyniki wyszukiwania dotyczące kosiarek roboczych często podkreślają wykrywanie obszaru, nawigację, dostęp do zasilania oraz świadomość przeszkód. Te czynniki wyjaśniają, dlaczego działanie w trybie automatycznym jest najbardziej przydatne po ocenie terenu, a nie przed nią.
Na przykład operator może podzielić nieruchomość na sekcje. Jasny, centralny obszar trawienny może zostać przypisany do koszenia w trybie automatycznym, podczas gdy wąskie przejścia, granice i nieregularne narożniki pozostają osobnymi zadaniami. Jest to bardziej przydatne niż założenie, że każdy metr kwadratowy powinien być zarządzany w ten sam sposób. kosiarka robotyczna wciąż wymaga odpowiedniej trasy, wystarczającej widoczności do nadzoru oraz obszaru pracy zgodnego z potwierdzonymi instrukcjami.
Automatyzacja może również wspierać spójność. Gdy warunki trawy i terenu pozostają podobne, automatyczny cykl pracy może pomóc w utrzymaniu powtarzalnego wzoru cięcia. Jednak spójność jest warunkowa. Wysoka trawa, zmieniająca się wilgotność, luźne gałęzie lub nowo umieszczone przedmioty mogą zmienić wymagania dotyczące pracy. Operator powinien zatem mieć możliwość wstrzymania pracy, przeprowadzenia inspekcji i ponownej oceny, zamiast traktować tryb automatyczny jako obietnicę pracy bez nadzoru.
Zdalne sterowanie zapewnia operatorowi narzędzie do podejmowania decyzji
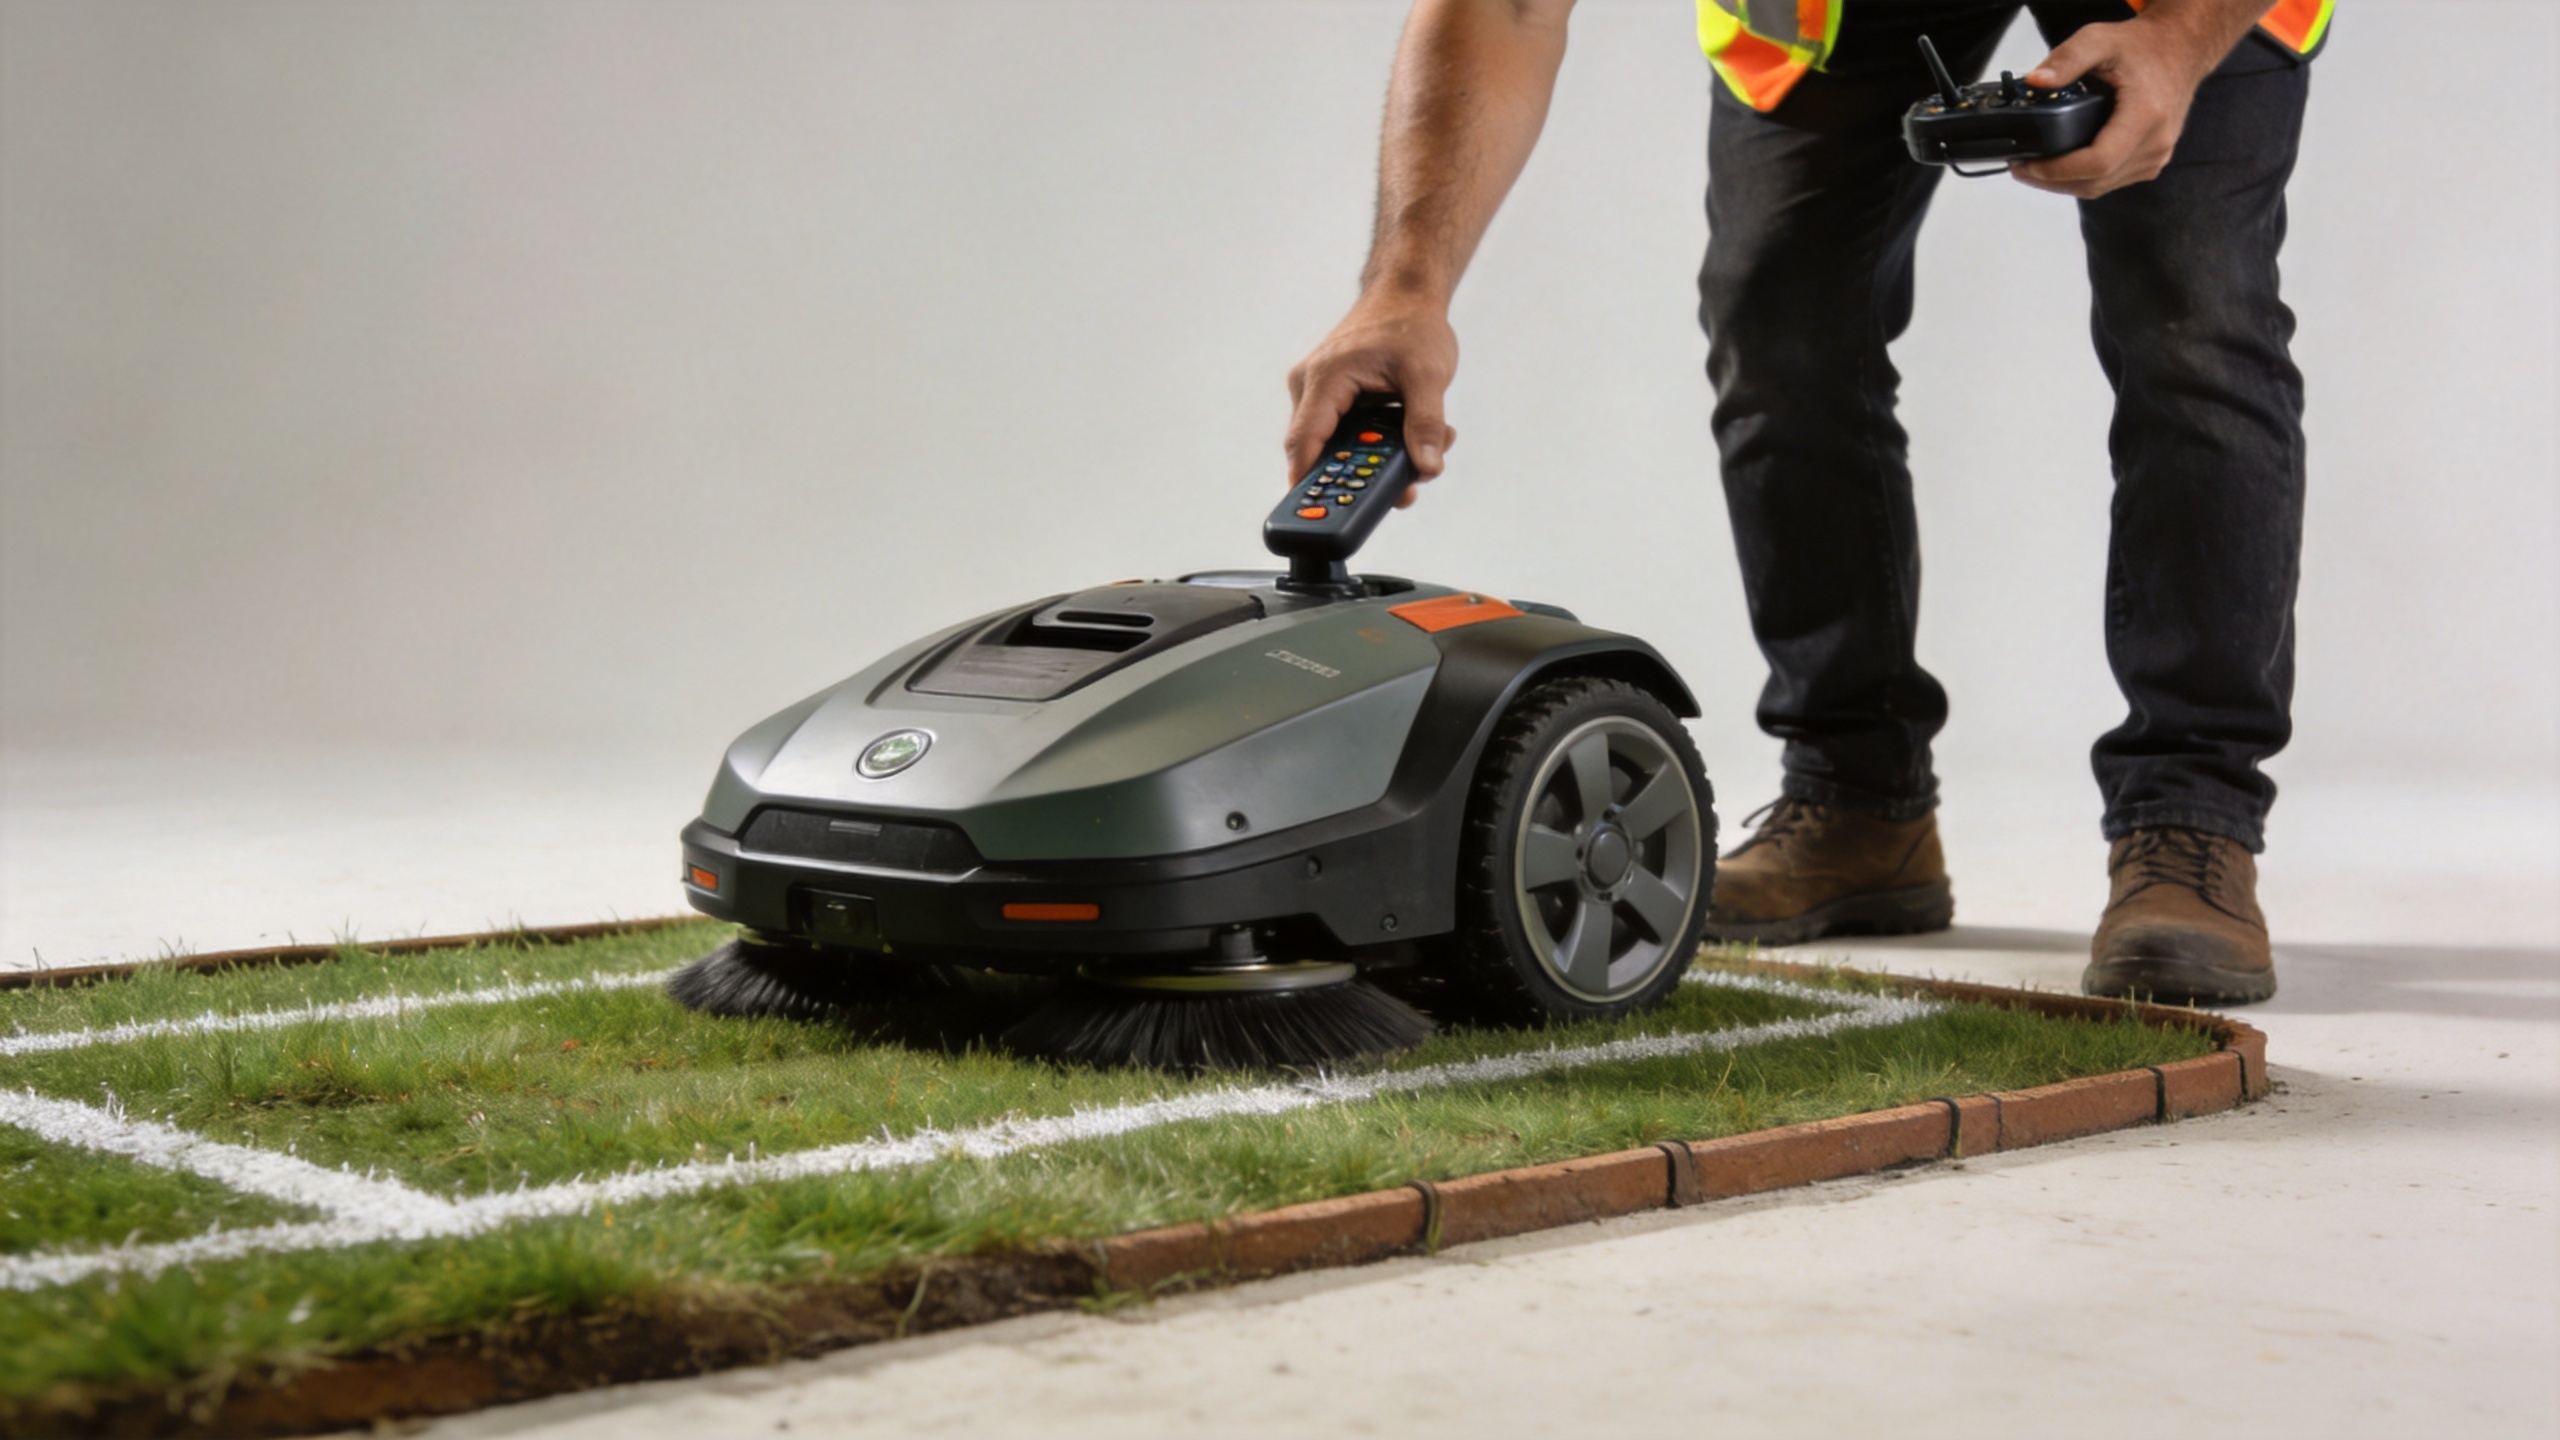
Ręczna praca zdalna ma znaczenie, ponieważ miejsca koszenia rzadko pozostają idealnie przewidywalne. A robot do koszenia trawników z pilotem zdalnego sterowania pozwala operatorowi kierować maszyną w określonym kierunku, ponownie ustawić ją po przerwie lub przesunąć z obszaru wymagającego dokładniejszej inspekcji. Nie oznacza to, że tryb zdalny czyni każdy trudny teren odpowiednim do pracy. Oznacza jedynie, że osoba odpowiedzialna za wykonanie zadania ma kontrolowany sposób reagowania w ramach potwierdzonych granic działania sprzętu.
Bezpośrednie sterowanie jest szczególnie istotne podczas przygotowania i przejść. Przed rozpoczęciem zaplanowanej trasy operator może użyć sterowania ręcznego, aby umieścić kosiarka robotyczna w bezpiecznej pozycji startowej oraz potwierdzić, że ścieżka jest wolna. Podczas poruszania się między strefami koszenia ten sam tryb może pomóc w obsłudze bram, ostrych zakrętów lub nierównych obszarów dostępu. Po zakończeniu automatycznej przejazdu sterowanie ręczne może wspierać ostrożny powrót lub krótkie, celowe dokończenie tam, gdzie trasa wymaga oceny.
Innymi słowy, sterowanie zdalne nie jest jedynie rezerwowym trybem działania w przypadku awarii autonomii. Może być głównym trybem wykonywania zadań, które są zbyt zmienne, by można je było opisać jako powtarzalną trasę. Operator nadal powinien przestrzegać dokumentacji produktu oraz zasad obowiązujących na danym terenie. Sterowanie zdalne nie znosi konieczności utrzymywania bezpiecznej odległości od osób, zwierząt, ruchu drogowego, zagrożeń związanych z wodą ani niestabilnego gruntu.
Dlaczego przełączanie się między trybami poprawia kolejność wykonywania zadań
Praktyczna zaleta trybu podwójnego kosiarka robotyczna to zdolność podziału zadania na przygotowanie, wykonywanie i przegląd. W fazie przygotowania operator sprawdza obszar koszenia, zaplanowaną trasę, przeszkody oraz warunki ograniczające. W fazie wykonywania tryb automatyczny może być odpowiedni dla stabilnego i powtarzalnego odcinka. W fazie przeglądu można użyć sterowania zdalnego, aby przemieszczyć maszynę lub obsłużyć niewielki obszar wyłącznie po ocenie jego stanu.
Takie podejście oparte na zadaniach pozwala uniknąć dwóch typowych błędów. Pierwszy z nich to próba ręcznego sterowania każdym fragmentem prostego obszaru, mimo że potwierdzona procedura automatyczna mogłaby się do niego lepiej nadawać. Drugi błąd to założenie, że tryb automatyczny powinien obejmować obszary, które nie zostały wcześniej zinspekcjonowane. A kosiarka robotyczna jest bardziej przydatny, gdy sposób jego działania dobiera się po podzieleniu terenu na zarządzalne warunki.
Istnieje również korzyść szkoleniowa. Nowy operator może poznać teren, elementy sterowania oraz procedury zatrzymywania w ramach kontrolowanego, ręcznego przepływu pracy, zanim przejdzie do dłuższego, automatycznego cyklu. Wymagania szkoleniowe oraz instrukcje obsługi producenta pozostają decydujące, jednak stopniowe podejście zapewnia zespołowi jasną sekwencję czynności: inspekcja, pozycjonowanie, obsługa, weryfikacja.
Sprawdzenia bezpieczeństwa poprzedzają oba tryby.
Automatyzacja i sterowanie zdalne nie zastępują zarządzania bezpieczeństwem. Przed uruchomieniem kosiarka robotyczna , należy potwierdzić stosowną instrukcję obsługi, lokalne przepisy, wymagania szkoleniowe, strefę bezpiecznej pracy oraz stan techniczny maszyny. Nie należy zakładać obecności ani przydatności takich funkcji jak wykrywanie przeszkód, logika zatrzymywania lub sygnał zdalny, chyba że zostały one potwierdzone dla rzeczywistej konfiguracji.
Zacznij od analizy terenu. Szukaj ludzi i zwierząt, ukrytych przedmiotów, nachyleń, luźnego materiału, krawędzi odpływu wody, miękkiego gruntu, niskich gałęzi oraz ograniczonej widoczności. Następnie rozważ kolejność wykonywania czynności. Jeśli operator nie jest w stanie utrzymać wymaganego poziomu świadomości sytuacji lub teren wychodzi poza potwierdzone warunki eksploatacji, przerwij zadanie. A robot do koszenia trawników z pilotem zdalnego sterowania może oferować przydatny wybór trybów, ale nie czyni obszaru wątpliwego bezpiecznym domyślnie.
Warunki sygnalizacji i komunikacji również zasługują na uwagę w przypadku wykorzystania funkcji zdalnej. Utrzymuj obszar roboczy w zakresie zatwierdzonym przez producenta i unikaj polegania na połączeniu sterującym przez obszary martwe. Jeśli maszyna zachowuje się nieoczekiwanie, zastosuj udokumentowaną procedurę zatrzymania i sprawdź przyczynę przed ponownym uruchomieniem. Instrukcje bezpieczeństwa dostarczone razem z rzeczywistym kosiarka robotyczna mają pierwszeństwo nad ogólnymi wytycznymi.
Jak wybrać odpowiedni tryb
| Sytuacja robocza | Prawdopodobne podejście operacyjne | Co zweryfikować |
|---|---|---|
| Otwarta, znana strefa koszenia | Można rozważyć tryb automatyczny | Granice, logika trasy, warunki, wymagania nadzoru |
| Początkowa pozycja lub przejście między strefami | Ręczna kontrola zdalna może być przydatna | Ścieżka dostępu, przestrzeń do skrętu, widoczność, osoby i przeszkody |
| Zmiana podłoża lub niepewna przeszkoda | Zatrzymaj się i sprawdź; używaj kontroli ręcznej wyłącznie wtedy, gdy warunki na to pozwalają | Stabilność podłoża, usuwanie zagrożeń, udokumentowane ograniczenia |
| Krawędź, row, linia drzew lub obszar ograniczony | Korzystaj z planu dostosowanego do konkretnego zadania zamiast zakładać automatyzację | Bezpieczna odległość, trasa, linia wzroku, lokalne zasady obiektu |
Zwróć uwagę, że tabela nie zapewnia uniwersalnej odpowiedzi. Prawidłowa decyzja zależy od potwierdzonych specyfikacji modelu oraz rzeczywistych warunków na miejscu. Dla kosiarka robotyczna , tryb ręczny może być szczególnie przydatny, ponieważ pozwala człowiekowi zachować ocenę w pętli tam, gdzie warunki są mniej powtarzalne.
Pytania do wyjaśnienia przed wybraniem maszyny z podwójnym trybem pracy
- Które obszary koszenia są wystarczająco regularne, aby można było zastosować automatyczny cykl, a które wymagają bezpośredniej oceny przez operatora?
- Jakie są potwierdzone przez producenta ograniczenia dotyczące terenu, widoczności, zasięgu sygnału, granic strefy roboczej oraz procedur zatrzymywania?
- W jaki sposób operatorzy będą sprawdzać stan terenu przed każdą pracą i jak będą reagować w przypadku zmiany warunków?
- Jakie szkolenia, kontrole konserwacyjne oraz wsparcie w zakresie części zamiennych należy potwierdzić dla planowanego zastosowania?
- Czy zaproponowana robot do koszenia trawników z pilotem zdalnego sterowania jest odpowiednia do ścieżek dostępu na nieruchomości, stanu trawy oraz częstotliwości wykonywanych prac?
Wniosek
Akosiarka robotyczna łączy tryby ręczny i automatyczny, ponieważ praca koszenia obejmuje zarówno powtarzalne, jak i zmienne elementy. Działanie w trybie automatycznym może okazać się przydatne w przygotowanej, odpowiedniej strefie. Sterowanie zdalne pozwala operatorowi pozycjonować maszynę, zarządzać przejściami oraz reagować na warunki wymagające bardziej szczegółowej oceny. Najskuteczniejszym podejściem nie jest wybór między automatyzacją a pracą ręczną, lecz przyporządkowanie każdego trybu do tej części zadania, w której jest on najbardziej odpowiedni, weryfikacja rzeczywistych granic działania oraz umieszczenie kontroli bezpieczeństwa w centrum każdej decyzji.