 EN
Როგორ არიდებს რობოტი მოწყობილობა მკვეთრი ობიექტების შეჯახებას
Aრობოტ-მუშაკი ხშირად ის ისე იყოს განხილული, თითქოს ის შეძლებს თავისუფლად გარშემოვლას ნებისმიერი ობიექტის. რეალურ მოსაჭრელ პირობებში ეს ძალიან მარტივია. რემოტ კონტროლის რობოტული ბაღის მოსაჭრელი მანქანა შეიძლება შეამციროს კვეთის ზონაში მოხვედრის რისკი, მაგრამ უსაფრთხო ექსპლუატაცია ჯერ კიდევ დამოკიდებულია მანქანის გამოსახატველი და გაჩერების ფუნქციებზე, ოპერატორის მარშრუტის გეგმირებაზე და საყურადღებო ადგილის შემოწმებაზე. მკვრივი ობიექტები, როგორიცაა ქვები, სვეტები, სივრცის დაფარვები, გამოყენებული სადენები, ბორცვები და ხელსაწყოები, შეიძლება ზემოქმედებინ როგორც კვეთის სისტემაზე, ასევე მანქანის მოძრაობის ტრაექტორიაზე.
Ტექნიკური ახსნის თვალსაზრისით, ბრკოლების გარემოების გამოყოფა სამ კითხვად ხელს უწყობს: რას შეძლებს მანქანა გამოვლინოს, რას აკეთებს ის გამოვლენის შემდეგ და რას უნდა არ მოხდეს ოპერატორის მიერ სამუშაოს დაწყებამდე. პასუხი იცვლება მოდელის, კონფიგურაციის, რელიეფის, სიჩქარის და ხილვადობის მიხედვით. საბოლოო ავტორიტეტად გამოიყენეთ შესაბამისი ოპერატორის სახელმძღვანელო და დადასტურებული პროდუქტის დოკუმენტაცია.
Ბრკოლების გარემოება არის მრავალფენიანი უსაფრთხოების პროცესი
Რემოტ კონტროლის რობოტული ბარძიმის მოჭრის მანქანა შეიძლება გამოიყენოს ერთი ან რამდენიმე გამოსახატველი მეთოდი თავის მოსალოდნელ მოძრაობის ტრაექტორიაში არსებული ობიექტის ამოცნობარობისთვის. დიზაინის მიხედვით, ეს შეიძლება შეიცავდეს კონტაქტურ ბამპერებს, ულტრაბგერითან ან რადარის სტილის გამოსახატველ სისტემებს, კამერებს, LiDAR-ის სტილის სკანირებას, დენის მონიტორინგს, დახრის ამოცნობარობას ან კონტროლების კომბინაციას. სენსორი არ აძლევს უნივერსალურ გარანტიას იმის შესახებ, რომ ყველა ობიექტი იქნება ამოცნობარი ყველა სინათლის, ბარძიმის სიმაღლის და მიდგომის კუთხის პირობებში. ამის ნაცვლად, ის უზრუნველყოფს უფრო ფართო უსაფრთხოების პროცესის ერთ ფენას.
Სასარგებლო გამორჩევა ხდება აღმოჩენისა და თავიდან აცილების შორის. აღმოჩენა ნიშნავს, რომ რობოტული მოსაწყობარე მიიღებს სიგნალს, რომ რაღაც შეიძლება იყოს მის გზაზე. თავიდან აცილება ნიშნავს, რომ ის შეძლებს შენელებას, გაჩერებას, უკან სრიალებას, მობრუნებას ან დაელოდოს თავისი პროგრამირებული ლოგიკისა და მიმდინარე ექსპლუატაციური რეჟიმის მიხედვით. რეაქცია შეიძლება განსხვავდებოდეს მაშინ, როდესაც მანქანა მანუალურად მართვის რეჟიმში მოძრაობს, არ არის წინასწარ განსაზღვრულ მარშრუტზე მოძრავი. ოპერატორებმა უნდა დაადასტურონ მოცემული კონფიგურაციის რეაქცია მკაცრი საგნის მიდამოში მის გამოყენებას არ დაიწყონ.
Ფუნქციების შედარებამდე შეამოწმეთ სამუშაო არე. სენსორი შეიძლება უზრუნველყოს უფრო უსაფრთხო პროცესს, მაგრამ ის ვერ გადააქცევს თავისუფალ მეტალს, დამალულ სადენს ან ნახევრად დამარხულ ქვას უსაფრთხო მოსაწყობარეობის პირობებში. ეს განსაკუთრებით მნიშვნელოვანია იმ ადგილებში, სადაც მაღალი ბალახი, არაერთგვაროვანი გასასვლელი, ჩრდილები ან სითბოს მოხვეული მცენარეები შეიძლება საფრთხეებს დამალონ.
Როგორ უპასუხებს ტიპურად რობოტული მოსაწყობარე მკაცრი საგნის არსებობას
1. ის ამოიცნობს შესაძლო ბარიერს
Როდესაც ბარიერი შედის სენსორის ზონაში ან ეხება ბამპერს, კონტროლის სისტემა შეიძლება მისი პოტენციური ბარიერის სტატუსით აღნიშვნას. ამ გადაწყვეტილების ხარისხი დამოკიდებულია რამდენიმე ფაქტორზე, მათ შორის — ობიექტის ზომა, მასალა, კონტრასტი, მანძილის მანძილა, მოვერის სიჩქარე, სენსორების სუფთა ყოფნა და მიდგომის კუთხე. პატარა და დაბალი პროფილის მქონე ობიექტი შეიძლება არ გამოისახოს ისე, როგორც კედელი ან ხეის სტვოლი.
2. ის ცვლის მოძრაობას ან იჩერება
Როდესაც ბარიერი ამოიცნოვა, რემოტ კონტროლის რობოტული მოვერი შეიძლება გამოსცეს კონტროლირებული შეჩერების, უკან მოძრაობის, მობრუნების ან გაფრთხილების ბრძანება. სწორი რეაქცია არ არის აუცილებლად გარემოს გავლენის გარეშე გადასვლა. ჭაობის, შემაკავებელი კიდის, ღობის ან სხვა შეზღუდული საზღვრის მიდამოში შეჩერება და ხელახლა შეფასება უფრო უსაფრთხოა, ვიდრე ავტომატურად ახალი მიმართულების არჩევა. შეამოწმეთ არჩეული რობოტული მოვერის მანუალში მისი ქცევა, მათ შორის ავარიული შეჩერების ფუნქცია და ფოთლებთან დაკავშირებული საინტერლოკები.
3. ის მოითხოვს ადამიანის გადაწყვეტილებას
Რემოტ კონტროლი არ აცილებს აქტიური მეთვალყურეობის აუცილებლობას. ოპერატორს სჭირდება მანქანისა და მისი მოძრაობის ტრაექტორიის გასასწრაფებლად ხელმისაწვდომი ხელოვნური ხედვა, უსაფრთხო სამუშაო პოზიცია და მოწყობილობის სწრაფად გაჩერების საშუალება. თუ გამოიწვევს გაფრთხილებას, არ დაუშვათ, რომ ბარიერი აღმოფხვრილია. გაჩერეთ რობოტული ბაღის მოსაჭრელი მანქანა, დაიცავით მწარმოებლის მიერ მითითებული უსაფრთხოების წესები და მხოლოდ შემდეგ შეამოწმეთ ბარიერი და კვეთის ზონა ხელახლა გაშვებამდე.
Საგნები, რომლებიც საჭიროებენ ცალკე დაგეგმვას
Არ უნდა მივაღწიოთ ყველა ბარიერს ერთნაირად. ხელმისაწვდომი ხის სტვოლი, დამაგრებული სვეტი და ბალახში მოძრავი საგანი სხვადასხვა მოქმედებას მოითხოვს. გამოიყენეთ მარშრუტის გეგმა, რომელიც განასხვავებს მუდმივ ელემენტებს და მოსახსნელ საფრთხეებს.
- Მუდმივი ვერტიკალური საგნები: ხეები, სვეტები, კედლები და ნიშნების მხარდაჭერები საჭიროებენ განსაზღვრულ სივრცეს მათგან არ მოგვიწიოს მხოლოდ ბოლო მომენტში სენსორის რეაქციაზე დამოკიდებულება.
- Დაბალი ან ნახევრად დამალული საგნები: ქვები, რიგის სისტემების გამოსასვლელები, საზღვრები, ფესვები და მიწის ანკერები უნდა იყოს ნიშნული, არ უნდა გადავკვეთოთ და საჭიროების შემთხვევაში უნდა მოვაშოროთ.
- Მოძრავი ნარჩენები: სავარჯიშოს დაწყებამდე უნდა გაისუფთავოს საყრდენი მასალები, ძაფები, პლასტმასი, ტოტები და ხელსაწყოები, რადგან ისინი შეიძლება ჩაეხვიდნენ ან დაზიანონ კვეთის კომპონენტები.
- Საზღვრები და ჩამონახვევები: ბორდიურები, წყლის გამოსადევნებლად გაკეთებული ქვაბები, მხარდაჭერი კედლები და ღრმა ჩამონახვევები საჭიროებს საზღვრის განსაზღვრას. ბარიერების აღმოჩენა და საზღვრის მიმართულება შეიძლება იყოს ცალკე ფუნქციები.
- Მოძრავი ადამიანები და ცხოველები: შეაჩერეთ სამუშაო პროცესი, როდესაც სამუშაო არე აღარ არის კონტროლში. არ დაეფუძნოთ ერთ-ერთ მგრძნობარობის ფუნქციას როგორც გამორიცხვის ზონის მართვის ნაცვლად.
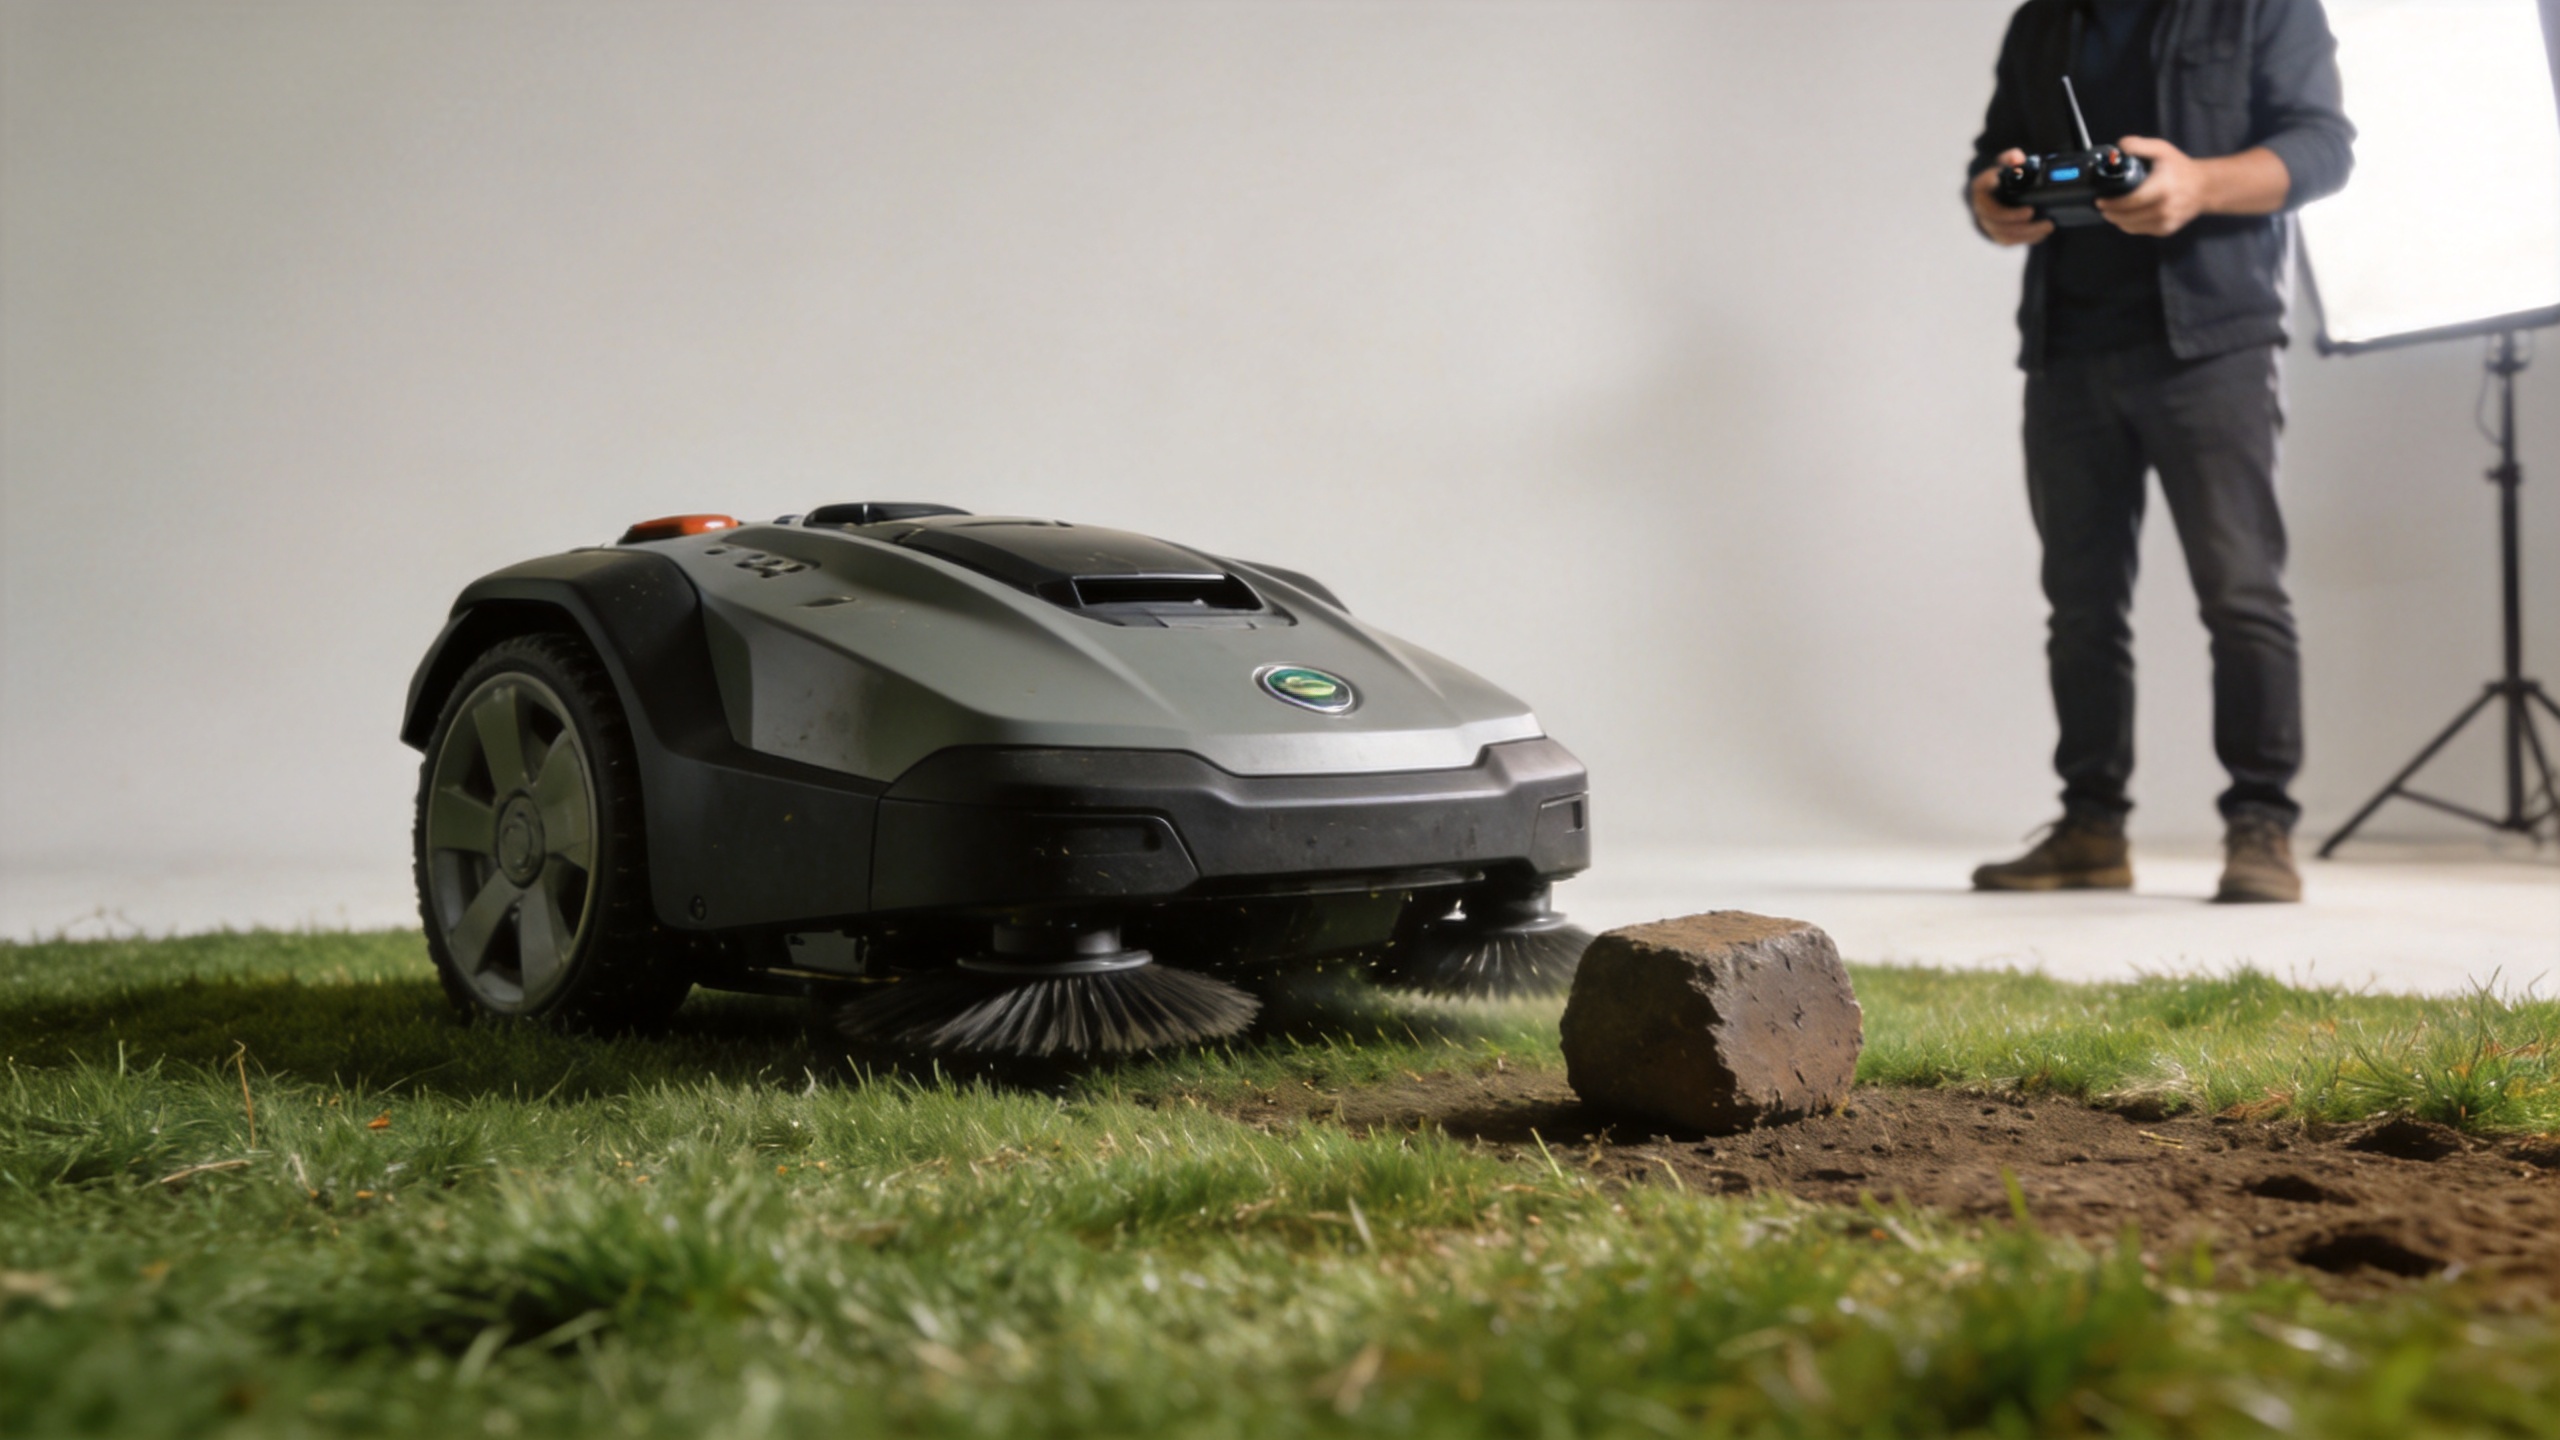
Მოამზადეთ ადგილი დასაწყებად რემოტ კონტროლის რობოტული ბალახკვეთის მანქანის გამოყენებამდე
Ყველაზე საიმედო გზა მკვეთრი საგნების შეხების თავიდან აცილების შესაძლებლობის შემცირებაა მანქანის მოძრავი ნაკეთობების (კვეთის ნაკეთობების ან მოძრავი სისტემის) ჩართვამდე. მოკლე საწყისი გასეირნება ხშირად უფრო მნიშვნელოვანია, ვიდრე სპეციფიკაციის სიაში კიდევა ერთი შემოწმებული არ მყოფი ფუნქციის დამატება.
- Გაიარეთ მარშრუტი: მოეძებნეთ დაბალი საგნები, ნარჩენები, ზედაპირის მოულოდნელი ცვლილებები, დამალული ხვრელები და ტოტები, რომლებიც გადაჭიმულია მოძრაობის ტრაექტორიაში.
- Დააყენეთ მოქმედების საზღვარი: განსაკუთრებით გზების, წყლის, ბარაძების, ადამიანების ან სიცოცხლისუნარიანი ლანდშაფტის მიდამოებში რობოტ-მერქანის მოძრაობის აკრძალული ზონები.
- Აღნიშნეთ ან ამოიღეთ საფრთხეები: ამოიღეთ თავისუფალი ობიექტები; აღნიშნეთ მკაცრად იმ სტაციონარული საფრთხეები, რომლებიც შეიძლება მოხვდნენ მცენარეულობის ქვეშ.
- Შეამოწმეთ ხედვის საზღვრები: გამოავლინეთ მოხვევები, ხედვის არ არსებული ადგილები და ის არეები, სადაც მაღალი ბალახი ან რელიეფი ართულებს მანქანის მანძილიდან მანძილის სივრცის შეფასებას მანქანის მართვის პოზიციიდან.
- Დაადასტურეთ გაჩერების მართვის საშუალებები: საკონტროლო ღონისძიებების განხორციელებამდე სასწრაფო ან ჩვეულებრივი გაჩერების პროცედურა გამოცადეთ უსაფრთხო, ღარებულ ადგილზე.
- Დაიწყეთ საფრთხის შემცირების მიზნით: გამოიყენეთ კონტროლირებული მარშრუტი და ტემპი, სანამ ოპერატორი არ გაიგებს, თუ როგორ უპასუხებს რობოტ-მერქანი მანქანის მართვის საშუალებებს მოცემულ ადგილზე.
Შეიძლება მოგვინდეს საიტის შეფასება მხოლოდ მისი სრული ფართობის მიხედვით. პრაქტიკაში ხშირად უფრო მნიშვნელოვანია საფრთხის წარმომადგენელი ადგილების სიჭიდულე, ხილვადობა, დახრილობა, საფუძვლის მყარობა და მოხვევების რაოდენობა, ვიდრე მხოლოდ ჰექტარების რაოდენობა.
Რატომ უნდა შევამოწმოთ სენსორების მოთხოვნები კონტექსტში
Მარკეტინგულ აღწერაში შეიძლება აღნიშნული იყოს ხედვა, რადარი, ულტრაბგერითი გამოსახულება ან ავტომატური ობიექტების თავიდან აცილება. ეს ტერმინები სასარგებლო საწყისი წერტილებია, მაგრამ ისინი არ ადასტურებენ კონკრეტული რობოტული მოსავლელის ზუსტ ქცევას ყველა დავალებაზე. მოუთხოვეთ პროდუქტის დოკუმენტაცია, რომელიც ახსნის სენსორების სამიზნე ზონას, მინიმალური აღმოსაჩენი ობიექტების პირობებს, რეაგირების ქცევას, სამუშაო შეზღუდვებს, სუფთავის მოთხოვნებს და ნებისმიერ პარამეტრებს, რომლებიც შეიძლება შეცვალონ სისტემის ქცევა.
Ასევე შეამოწმეთ, არ იცვლება თუ არა ბარიერის დაკავშირებული ფუნქცია სამუშაო ზონის საზღვართან. ზოგიერთი სისტემა საზღვრის დაფარვას ან ნავიგაციის ლოგიკას აპრიორიტეტს ანიჭებს, რაც შეიძლება შეაზღუდოს არიდების მუშაობა ამ ადგილებში. ეს არ ნიშნავს მოწყობილობის გამოუყენებლობას; ეს ნიშნავს, რომ ექსპლუატაციის გეგმას საზღვრების შესახებ ცალკე უნდა იფიქროს, ხოლო აღქმა არ უნდა მიიჩნევოს საიტის კონტროლის სრულ ჩანაცვლებად.
Ექსპლუატაციის ჩვევები, რომლებიც შეამცირებენ შეჯახების რისკს
Სამუშაო პროცესში რობოტული მოსავლე მანქანა უნდა იყოს დასაშვები ექსპლუატაციის პირობების ფარგლებში და უნდა მივცეთ მას ყურადღება, არ მივიჩნიოთ დაშორებული მართვა მრავალდარგიანი ამოცანების შესრულების ნებართვად. გამოიყენეთ მარშრუტი, რომელიც მანქანას ეჭვის საგარეო არეების მიდამოებიდან შორს ინარჩუნებს, სანამ ეს არეები არ იქნება შემოწმებული. შეამცირეთ სიჩქარე მოხვევებამდე, გადაკვეთებამდე, სიმჭიდროვის მაღალი ვეგეტაციის მიდამოებში და საფარის ტიპებს შორის გადასვლის ადგილებში. თუ ხილვადობა ცუდია, გაჩერდით და გადაადგილეთ მანქანა ხელახლა, არ მოახდინოთ მართვა ვარაუდებზე დაყრდნობით.
Ნებისმიერი კონტაქტის, გაუთვალისწინებელი შეჩერების, არაჩვეულებრივი ხმის ან კვეთის ხარისხში მომხდარი ცვლილების შემდეგ შეაჩერეთ სამუშაო პროცესი. მოწყობილობის შემოწმებამდე მიჰყევით წარმოებლის გამორთვის ინსტრუქციებს. შეამოწმეთ კვეთის არე, დაცვის საფარები, მახატები ან კვეთის სისტემა, მექანიკური კომპონენტები და სენსორების ზედაპირები (საჭიროების შემთხვევაში). თუ მოვლენა მიუთითებს ზიანზე ან სენსორის უფუნქციობაზე, მოწყობილობა არ უნდა გამოიყენოთ, სანამ მისი შეფასება არ განხორციელდება მომარაგებლის ან წარმოებლის ინსტრუქციების მიხედვით.
Რობოტული ბაღის მომწყავარის არჩევის ან გამოყენების წინ დასმის საჭიროების მქონე კითხვები
Რობოტული ბაღის მომწყავარის დაშორებული მართვის შემთხვევაში, სწორი საუბარი არ არის მხოლოდ „არის თუ არ არის საგნების გარშემო გასვლის ფუნქცია?“. საჭიროების მქონე კითხვა არის: როგორ ემთხვევა მისი დოკუმენტირებული უსაფრთხოების და ნავიგაციის ფუნქციები რეალურ ადგილზე? სასარგებლო კითხვები მოიცავს:
- Რომელი ბარიერების აღმოჩენის და შეჩერების ფუნქციები დადასტურებულია ამ კონფიგურაციისთვის?
- Რომელი საგნები, ტერენის პირობები, განათების პირობები და სამუშაო სიჩქარეები ზემოქმედებენ სისტემის შეზღუდვებზე?
- Როგორ მართვენ მუდმივ საზღვრებს, დაბალი სიმაღლის საფრთხეებს და ჩამონახვევებს?
- Რა განსაკუთრებული პროცედურაა განსახორციელებელი მაშინ, როდესაც მოუვერი შეეხება ობიექტს ან გააგზავნის გაფრთხილების სიგნალს?
- Რომელი შემოწმები, სუფთავები, სწავლება და მომსახურება არის საჭიროებული შესაბამისი ფუნქციების სასურველი მუშაობის უზრუნველყოფად?
Shandong Maide En Intelligent Technology Co., Ltd. შეუძლია მოუვერის დაშორებული განხილვების განხორციელება საიტის, მცენარეულობის, მარშრუტის და ექსპლუატაციის პირობების გარშემო. ყიდვის ან გამოყენების გადაწყვეტილების მიღებისთვის მიაწოდეთ ტერენის განლაგება, ხშირად მეორდებადი საფრთხეების ფოტოები, ბალახის მდგომარეობა, მოსალოდნელი მუშაობის სიხშირე და საიტზე მოქმედი უსაფრთხოების წესები. საბოლოო კონფიგურაცია და სამუშაო მახასიათებლების დასტური უნდა მოხდეს შესაბამისი პროდუქტის დოკუმენტაციის საფუძველზე.
Დასკვნა
Რობოტული მასინა ყველაზე საიმედოდ არიდებს მკვრძალ საგნებს, როცა მანქანის ფუნქციები და ოპერატორის დისციპლინა ერთად მუშაობენ. სენსორები, კონტროლირებადი გაჩერებები, მარშრუტის გეგმა, გასუფთავებული ხედი და მუშაობის არეალის გასუფთავება თითოეული სხვადასხვა რისკის ასპექტს მოიცავს. მოახდინეთ რობოტული მასინის მანქანის მართვა როგორც სტრუქტურირებული მოჭრის პროცესის მხარდაჭერი საშუალება, არ არის შემოწმების, მეთვალყურეობის ან მანქანასთან მიწოდებული უსაფრთხოების ინსტრუქციების ჩანაცვლება.