 EN
Kā tālkontroles robotzāles pļāvējs izvairās no sadursmes ar cietiem priekšmetiem
Arobotizētais zāles pļāvējs par to bieži runā kā par ierīci, kas vienkārši spēj paša izvairīties no jebkura priekšmeta. Patiesajos zāles pļaušanas apstākļos tas ir pārāk vienkāršots. Tālvadības robota zāles pļāvējs var samazināt eksponētību griešanas zonai, taču droša darbība joprojām ir atkarīga no ierīces sensoru un apstāšanās funkcijām, operatora maršruta plānošanā un rūpīgā vietnes pārbaudē. Ciets priekšmeti, piemēram, akmeņi, stabi, apūdeņošanas sistēmu vāki, nolikti metāla stieņi, malas un rīki, var ietekmēt gan griešanas sistēmu, gan ierīces kustības trajektoriju.
No tehniski-izskaidrojošās perspektīvas viedokļa, šķēršļu izvaišanu ir noderīgi sadalīt trīs jautājumos: ko mašīna var noteikt, ko tā dara pēc noteikšanas un ko operators ir jānovērš pirms darba uzsākšanas. Atbilde atkarīga no modeļa, konfigurācijas, teraīna, ātruma un redzamības. Galīgais autoritātes avots ir attiecīgā operatora rokasgrāmata un apstiprināta produkta dokumentācija.
Šķēršļu izvaišana ir daudzslāņu drošības process
Tālvadības robotlaukmales pļāvējs var izmantot vienu vai vairākus sensoru veidus, lai atpazītu objektu paredzētajā kustības trajektorijā. Atkarībā no konstrukcijas šie var būt kontaktsensori (trieces amortizatori), ultraskaņas vai radarveida sensori, kameras, LiDAR veida skenēšana, strāvas monitoringa sistēmas, slīpuma detekcija vai kontroles kombinācija. Sensors nepiedāvā universālu garantiju, ka katrs objekts tiks redzēts visos gaismas apstākļos, zāles augstumā vai tuvošanās leņķī. Tas gan nodrošina vienu slāni plašākā drošības procesā.
Noderīgā atšķirība ir starp atklāšanu un izvairīšanos. Atklāšana nozīmē, ka robotzāģis saņem signālu, ka ceļā var atrasties kaut kas. Izvairīšanās nozīmē, ka tas var palēnināties, apstāties, iet atpakaļ, pagriezties vai gaidīt saskaņā ar savu programmēto loģiku un pašreizējo darbības režīmu. Reakcija var būt cita, ja ierīce tiek vadīta attālināti, nevis seko paredzētajam maršrutam. Operators pirms izmantošanas tuvu cietam priekšmetam ir jāpārbauda uzvedība paredzētajā konfigurācijā.
Pirms salīdzināt funkcijas, pārbaudiet darba zonu. Sensors var veicināt drošāku procesu, tačau tas nevar pārvērst vaļīgu metālu, paslēptu vadu vai daļēji iegrovtu akmeni par drošu zāles pļaušanas apstākli. Tas ir īpaši svarīgi vietās, kur augsta zāle, nelīdzena zeme, ēnas vai mitra augu masām var paslēpt bīstamus objektus.
Kā robotzāģis parasti reaģē uz cietu priekšmetu
1. Tas atpazīst iespējamu šķērsli
Kad šķērslis iekļūst sensora zonā vai saskaras ar amortizatoru, vadības sistēma to var atzīmēt kā potenciālu šķērsli. Šīs lēmuma kvalitāte ir atkarīga no vairākiem faktoriem, piemēram, objekta izmēra, materiāla, kontrasta, attāluma, zāles pļāvēja ātruma, sensoru tīrības un pieejas leņķa. Mazs zems objekts var radīt citu signālu nekā siena vai koka stumbrs.
2. Tas maina kustību vai apstājas
Pēc šķēršļa atpazīšanas attālināti vadāmā robotu zāles pļāvēja var komandēt kontrolētu apstāšanos, atpakaļgaitu, pagriezienu vai brīdinājumu. Pareizā reakcija nav obligāti izvairīšanās. Tuvojoties bedrei, noturēšanas malai, žogam vai citai ierobežotai robežai, drošāk var būt apstāties un pārvērtēt situāciju nekā automātiski izvēlēties jaunu virzienu. Pārbaudiet, kā izvēlētais robotu zāles pļāvējs darbojas tā lietošanas instrukcijā, ieskaitot jebkuru avārijas apstāšanās funkciju un asmeņu saistītos drošības mehānismus.
3. Tam nepieciešams cilvēka lēmums
Tālvaldes lietošana neatbrīvo no aktīvas uzraudzības vajadzības. Operators ir jābūt skaidrai redzamībai uz mašīnu un tās maršrutu, drošai darba vietai un iespējai vienlaicīgi apturēt ierīci. Ja rodas brīdinājums, neuzskatīt, ka šķērslis ir novērsts. Apturiet robotzāģi, nodrošiniet to saskaņā ar ražotāja norādījumiem, pēc tam pārbaudiet šķērsli un zāles pļaušanas zonu, pirms atkal ieslēdzat ierīci.
Cietie priekšmeti, kam nepieciešams atsevišķs plānošanas process
Ne visus šķēršļus vajadzētu apstrādāt vienādi. Redzams koka stumbrs, fiksēts stabs un brīvi gulējošs priekšmets zālienā rada dažādus darbības lēmumus. Izmantojiet maršruta plānu, kas atšķir fiksētās iezīmes no noņemamiem bīstamības avotiem.
- Fiksēti vertikāli priekšmeti: koki, stabuli, sienas un zīmju balsti prasa noteiktu brīvo zonu. Neatkarīgi no pēdējā brīža sensora reakcijas.
- Zemi vai daļēji paslēpti priekšmeti: akmeņi, apūdeņošanas galviņas, malas, saknes un zemes enkuri ir jānorāda, jāizvairās no tiem vai jānoņem, ja iespējams.
- Brīvi gulējošs netīrums: vadus, auklas, plastmasa, zari un rīki jānoņem pirms darba uzsākšanas, jo tie var ielīst vai bojāt griezējelementus.
- Malas un krituma vietas: ģirlandes, drenāžas kanāli, balstsienu un grāvji prasa robežu plānošanu. Šķēršļu atpazīšana un robežu uzvedība var būt atsevišķas funkcijas.
- Kustīgi cilvēki un dzīvnieki: darbu jāaptur, ja darba zona vairs nav kontrolējama. Neatkarīgi no tā, nevajadzētu paļauties tikai uz vienu sensoru funkciju kā aizliegtās zonas pārvaldības vietā.
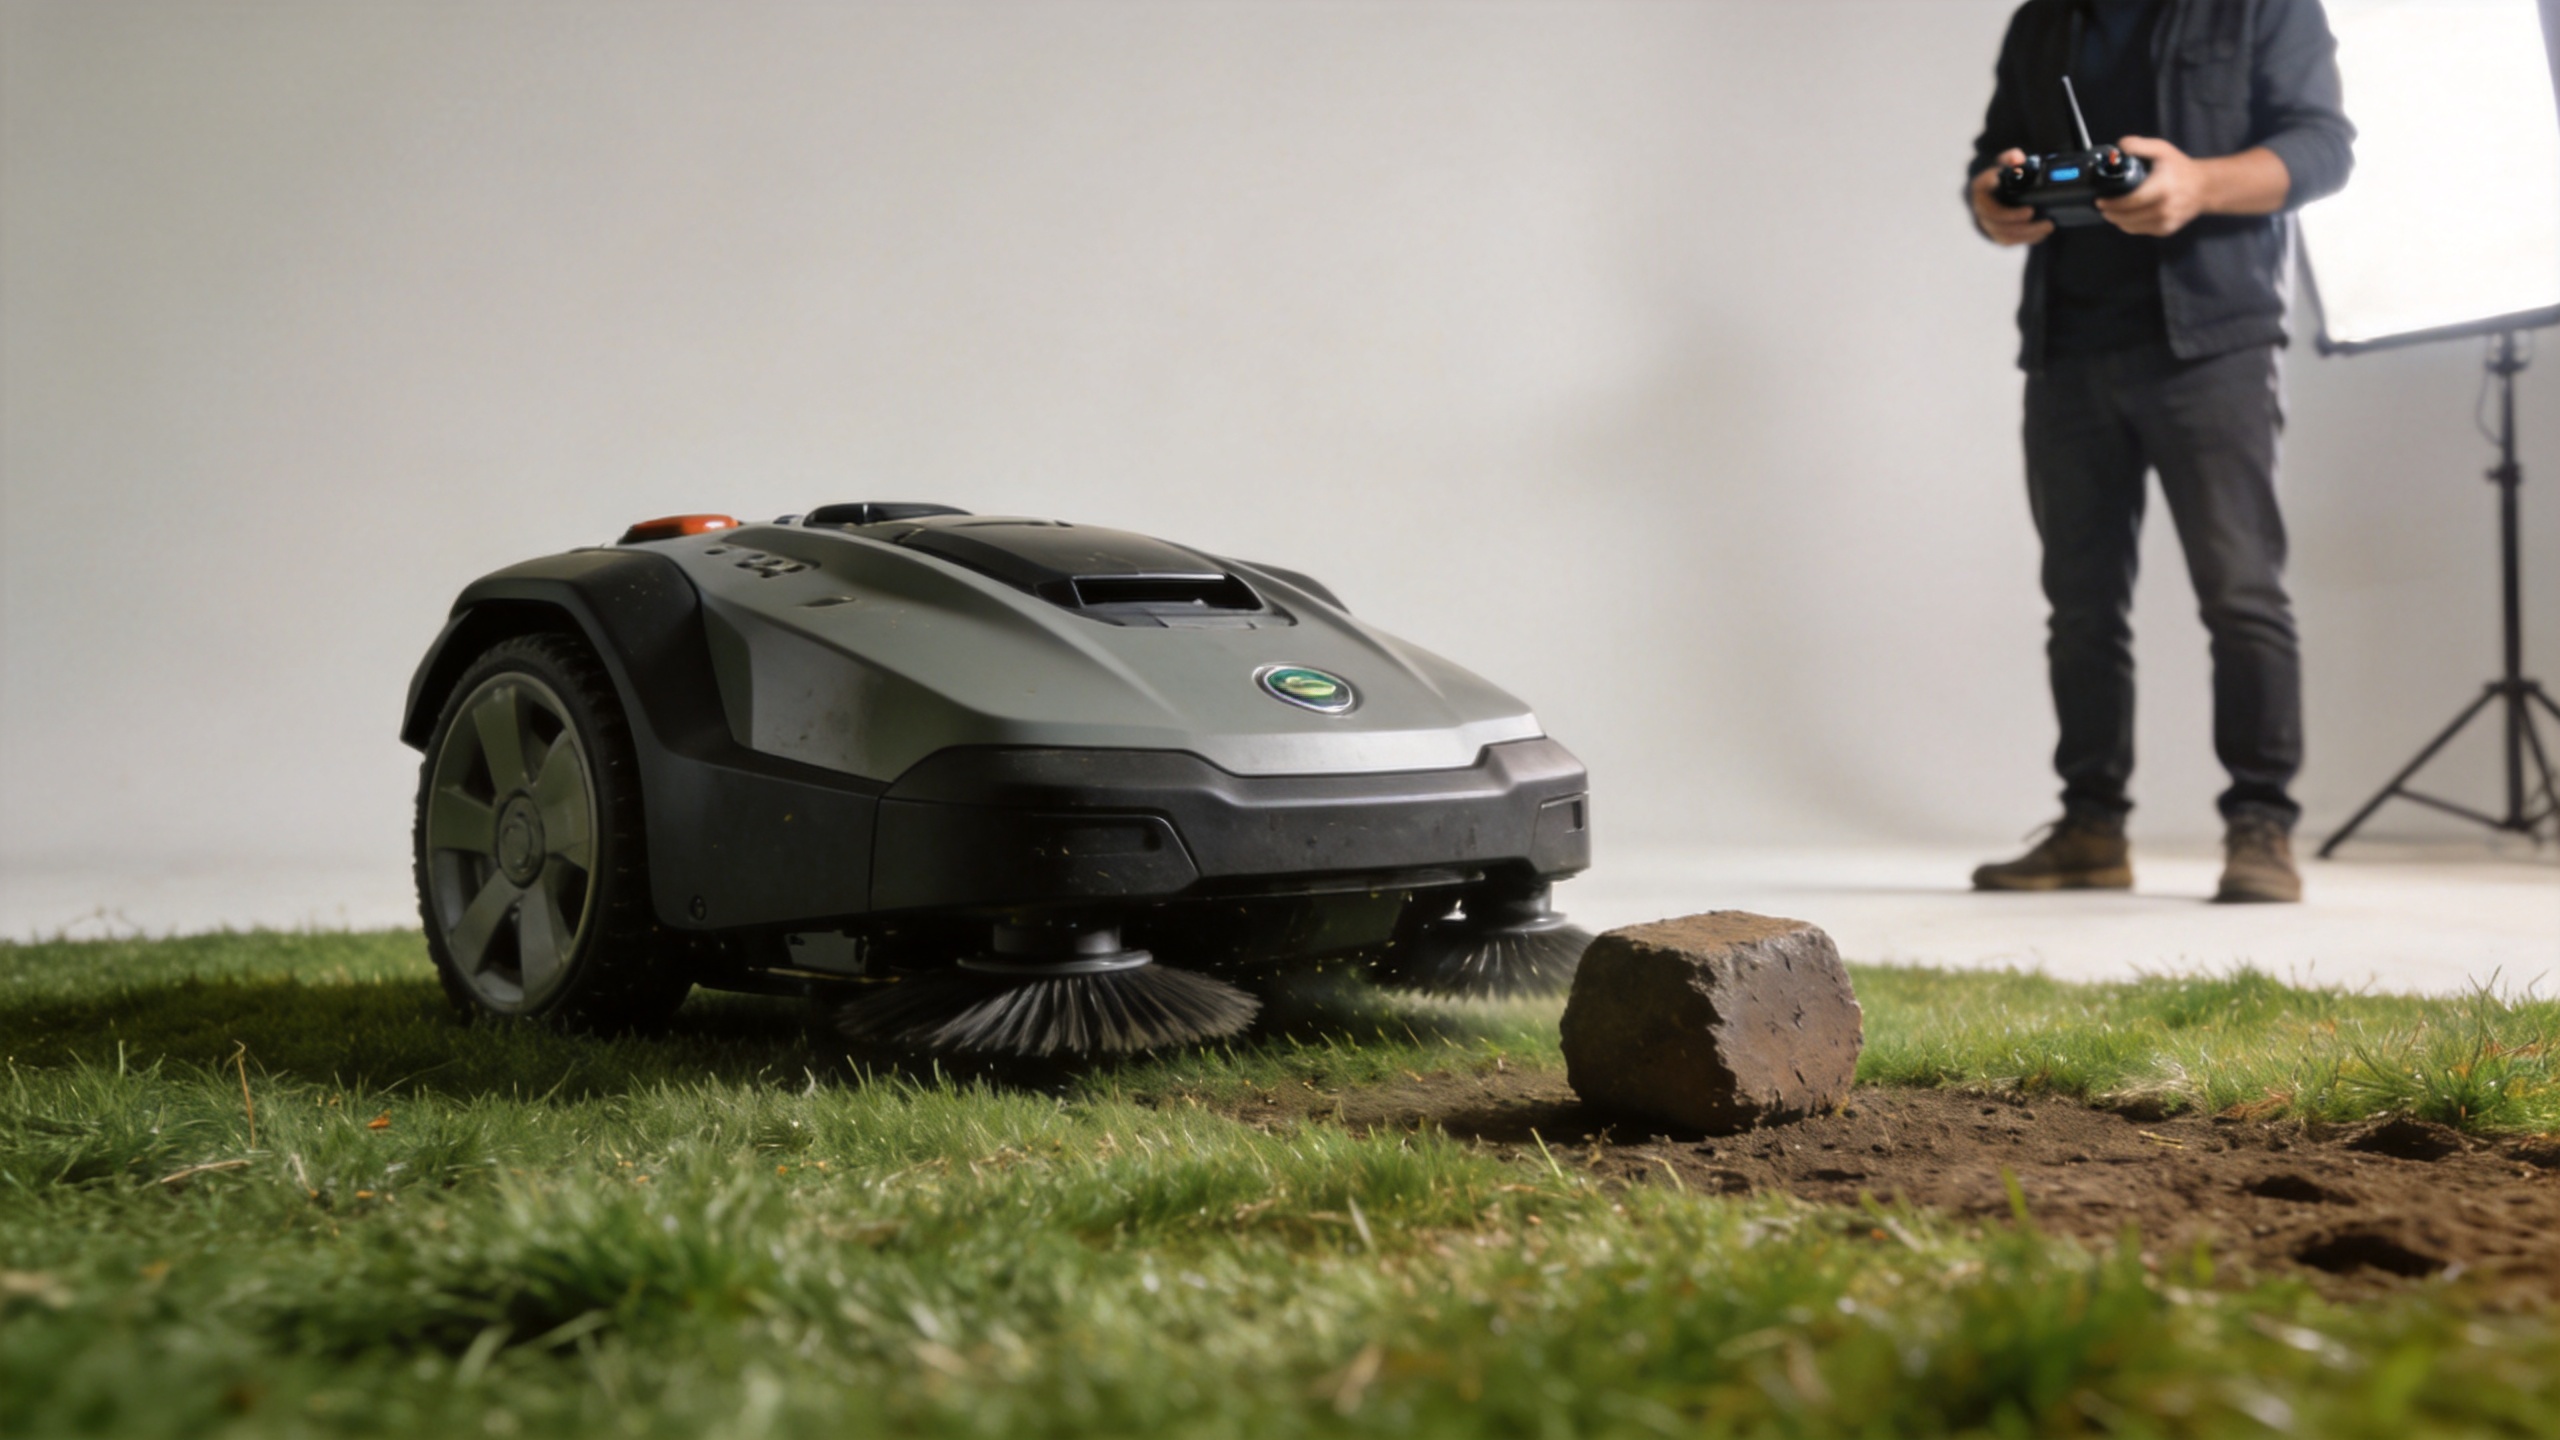
Sagatavojiet vietu pirms tālākās vadības robotzāles pļaujmašīnas darba uzsākšanas
Uzticamākais veids, kā izvairīties no cietiem priekšmetiem, ir samazināt neatklātību pirms asmens vai piedziņas sistēmas ieslēgšanas. Īss apgaitas pārbaudes posms bieži ir vērtīgāks nekā vēl vienas neapstiprinātas funkcijas pievienošana specifikāciju sarakstam.
- Apstaigājiet maršrutu: meklījiet zemus priekšmetus, atkritumus, pēkšņas virsmas izmaiņas, slēptas bedres un zarus, kas stiepjas pāri braukšanas josmai.
- Iestatiet darbības robežas: izlemiet, kur robotam zāles pļāvējam nedrīkst braukt, īpaši tuvu ceļiem, ūdenim, nogāzēm, cilvēkiem vai trauslai apstādījumu izkārtojumam.
- Atzīmējiet vai noņemiet bīstamības avotus: noņemiet brīvi gulējošus priekšmetus; skaidri atzīmējiet fiksētus bīstamības avotus, kurus varētu paslēpt augi.
- Pārbaudiet redzamību: identificējiet pagriezienus, aklo vietas un teritorijas, kur augsta zāle vai reljefs grūtina novērtēt attālumu no tālvadības pozīcijas.
- Apstipriniet apturēšanas vadības ierīces: pirms reālās uzdevuma uzsākšanas testējiet nepieciešamo avārijas vai parasto apturēšanas procedūru drošā atklātā vietā.
- Sāciet piesardzīgi: lietojiet kontrolētu maršrutu un ātrumu, līdz operators saprot, kā tālvadības robotzāles pļāvējs reaģē uz šo vietu.
Varbūt ir pievilcīgi novērtēt vietni tikai pēc tās kopējās platības. Praksē bariere blīvums, redzamība, slīpums, zemes stingrums un pagriezienu skaits bieži ir svarīgāki drošas darbības aspekti nekā vienīgi platība.
Kāpēc sensoru apgalvojumus jāpārbauda kontekstā
Marketinga apraksti var minēt redzes, radaru, ultraskaņas sensorus vai automātisku objektu izvairīšanos. Šie termini ir noderīgi sākumpunkti, tačau tie nepotvrpina konkrēta robotzāles pļāvēja precīzu uzvedību katrā darbā. Pieprasiet produkta dokumentāciju, kurā skaidrota sensoru seguma zona, minimālie atpazīstamie objekti, reakcijas uzvedība, ekspluatācijas robežas, tīrīšanas prasības un jebkuri iestatījumi, kas var mainīt sistēmas uzvedību.
Pārbaudiet arī, vai šķēršļiem saistīta funkcija darbojas citādi tuvumā darba zonas robežai. Dažas sistēmas prioritāri nodrošina robežas pārklājumu vai navigācijas loģiku tādā veidā, kas var ierobežot izvairīšanās darbību šajās vietās. Tas nenozīmē, ka aprīkojums nav piemērots lietošanai; tas nozīmē, ka ekspluatācijas plānā jāņem vērā robežas atsevišķi, nevis jāuzskata, ka sensoru sistēma pilnībā aizstāj vietnes kontroli.
Darbības paradumi, kas samazina sadursmes risku
Darba laikā turiet robotu zāles pļāvēju iekšpusē apstiprinātajām ekspluatācijas nosacījumiem un uzturiet uzmanību, nevis uzskatiet attālināto vadību par atļauju vienlaicīgi veikt citas darbības. Izmantojiet maršrutu, kas tur mašīnu tālu no apšaubāmām vietām, līdz tās ir pārbaudītas. Palēniniet ātrumu pirms pagriezieniem, šķērsojumiem, biezas augu segas un virsmas veidu maiņas. Ja redzamība ir sliktas, apstājieties un pārvietojiet mašīnu, nevis vadiet to pieņēmumu pamatā.
Pēc jebkāda kontaktēšanās, negaidītas apturēšanas, neparastas trokšņa parādīšanās vai griešanas kvalitātes izmaiņām darbu jāaptur. Pirms zāles pļāvēja pārbaudes rīkojieties saskaņā ar ražotāja norādījumiem par ierīces izslēgšanu. Pārbaudiet griešanas zonu, aizsargierīces, asmeņus vai griešanas sistēmu, piedziņas komponentus un sensoru virsmas, ja tās ir attiecīgas. Ja notikums liecina par bojājumu vai sensora kļūdu, ierīci jātur ārpus ekspluatācijas, līdz tā ir novērtēta saskaņā ar piegādātāja vai ražotāja norādījumiem.
Jautājumi, ko uzdot pirms robotzālespļāvēja izvēles vai izvietošanas
Attālinātās vadības robotzālespļāvējam pareizais dialogs nav vienkārši jautājums: „Vai tas izvairās no priekšmetiem?“ Jāvaicā, kā dokumentētās drošības un navigācijas funkcijas atbilst faktiskajai vietnei. Noderīgi jautājumi ir:
- Kuras šķēršļu atklāšanas un apturēšanas funkcijas ir apstiprinātas šai konfigurācijai?
- Kuri priekšmeti, teraīna apstākļi, apgaismojuma apstākļi un ekspluatācijas ātrumi ietekmē sistēmas ierobežojumus?
- Kā tiek pārvaldītas fiksētās robežas, zemas profilas bīstamības un kritiena vietas?
- Kāda ir noteiktā procedūra pēc tā, kad zāles pļāvējs saskaras ar priekšmetu vai aktivizē brīdinājumu?
- Kādas pārbaudes, tīrīšana, apmācības un apkope ir nepieciešamas, lai nodrošinātu attiecīgo funkciju darbību, kā paredzēts?
Shandong Maide En Intelligent Technology Co., Ltd. var veidot attālinātās zāles pļāvēja diskusijas ap vietni, augu segumu, maršrutu un ekspluatācijas apstākļiem. Lai pieņemtu pirkuma vai izvietošanas lēmumu, nodrošiniet teritorijas izkārtojumu, attēlus ar bieži sastopamajiem bīstamajiem objektiem, zāles stāvokli, paredzamo darba biežumu un vietējās drošības prasības. Galīgā konfigurācija un veiktspējas apgalvojumi jāapstiprina, salīdzinot ar attiecīgo produkta dokumentāciju.
Secinājums
Robotu zāles pļāvējs visuzticamāk izvairās no cietiem priekšmetiem, kad mašīnas funkcijas un operatora disciplīna darbojas kopā. Sensori, kontrolēti apstāšanās punkti, maršruta plānošana, skaidrs redzamības lauks un notīrīta darba vieta katrs risina citu riska daļu. Attieciniet attālinātās vadības robotu zāles pļāvēju kā rīku, kas atbalsta strukturētu zāles pļaušanas procesu, nevis kā aizstājēju vizuālajai pārbaudei, uzraudzībai vai mašīnai pievienotajām drošības instrukcijām.